Applications / revêtements zinc-nickel
01 — Introduction
Zinc-nickel : le revêtement sacrificiel haute performance des pièces en acier
Les revêtements zinc-nickel sont une couche d’alliage combinant zinc (typiquement 84 – 88 %) et nickel (12 – 16 %). Ils sont de plus en plus utilisés pour protéger les pièces en acier contre la corrosion : le zinc est sacrificiel — il se corrode avant le substrat ferreux — tandis que le nickel ralentit ce même processus. Là où un revêtement de zinc standard résiste 96 à 120 heures au brouillard salin, un revêtement zinc-nickel peut tenir plus de 1 000 heures, et reste stable au-delà de 120 °C.
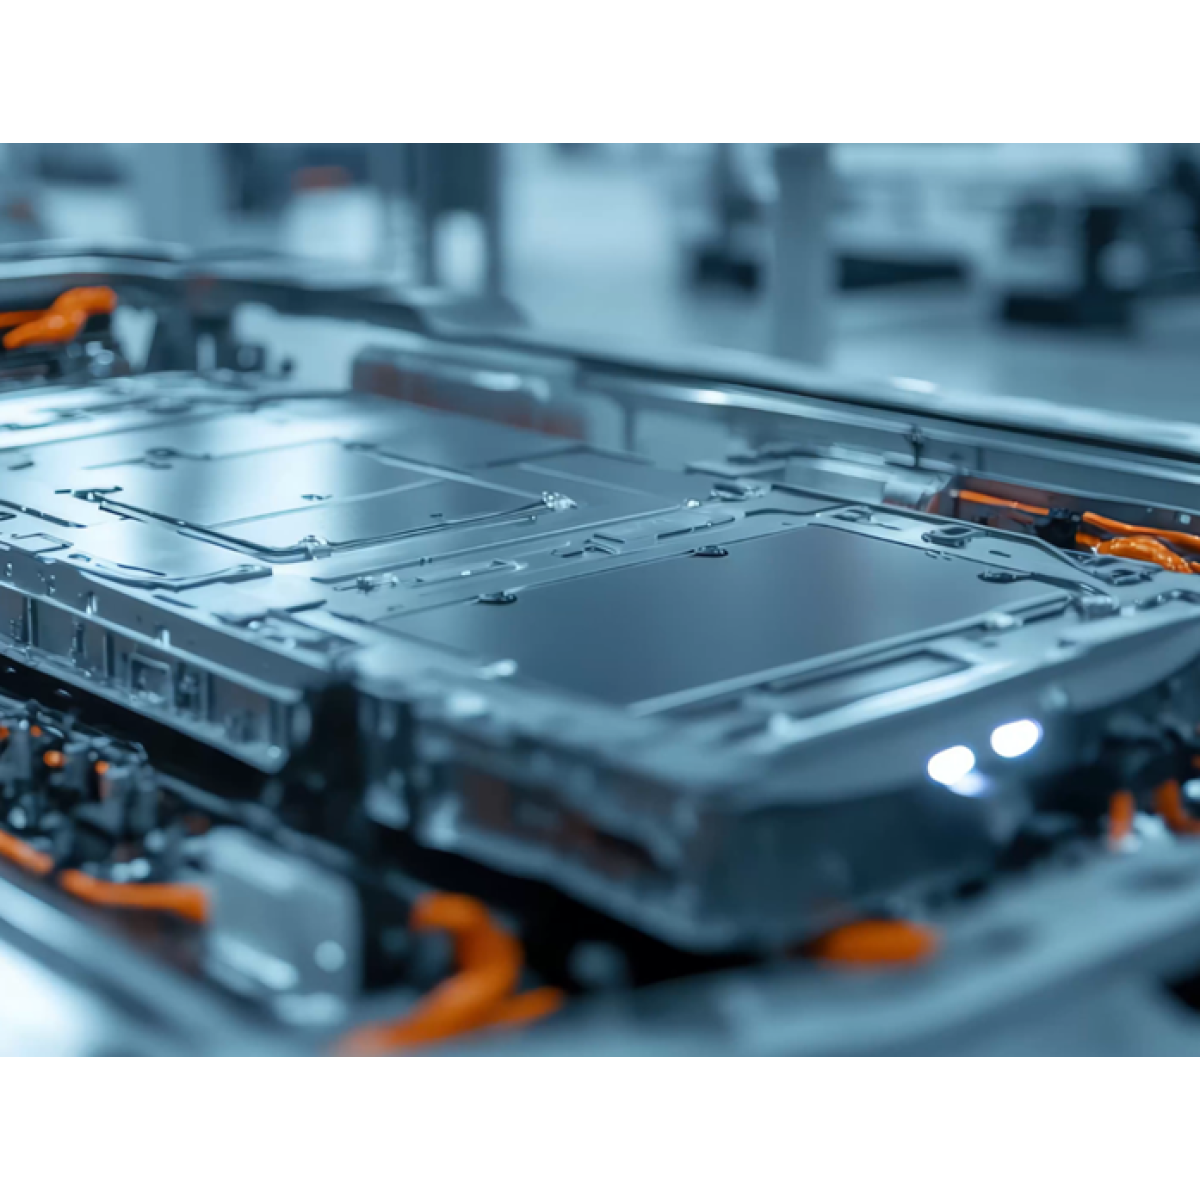
L’industrie automobile est l’un des plus gros utilisateurs de ZnNi, pour les pièces exposées à l’environnement extérieur ou aux hautes températures : couvercles de batterie, systèmes de freinage (étriers et disques), visserie. En aéronautique, le ZnNi est de plus en plus adopté comme alternative non toxique et conforme REACH au cadmiage, sur les composants de train d’atterrissage, les connecteurs électriques et la visserie (boulons, écrous, vis).
ZnNi alcalin ZnNi acide Dépôt à l’attache Dépôt au tonneau Remplacement du cadmium
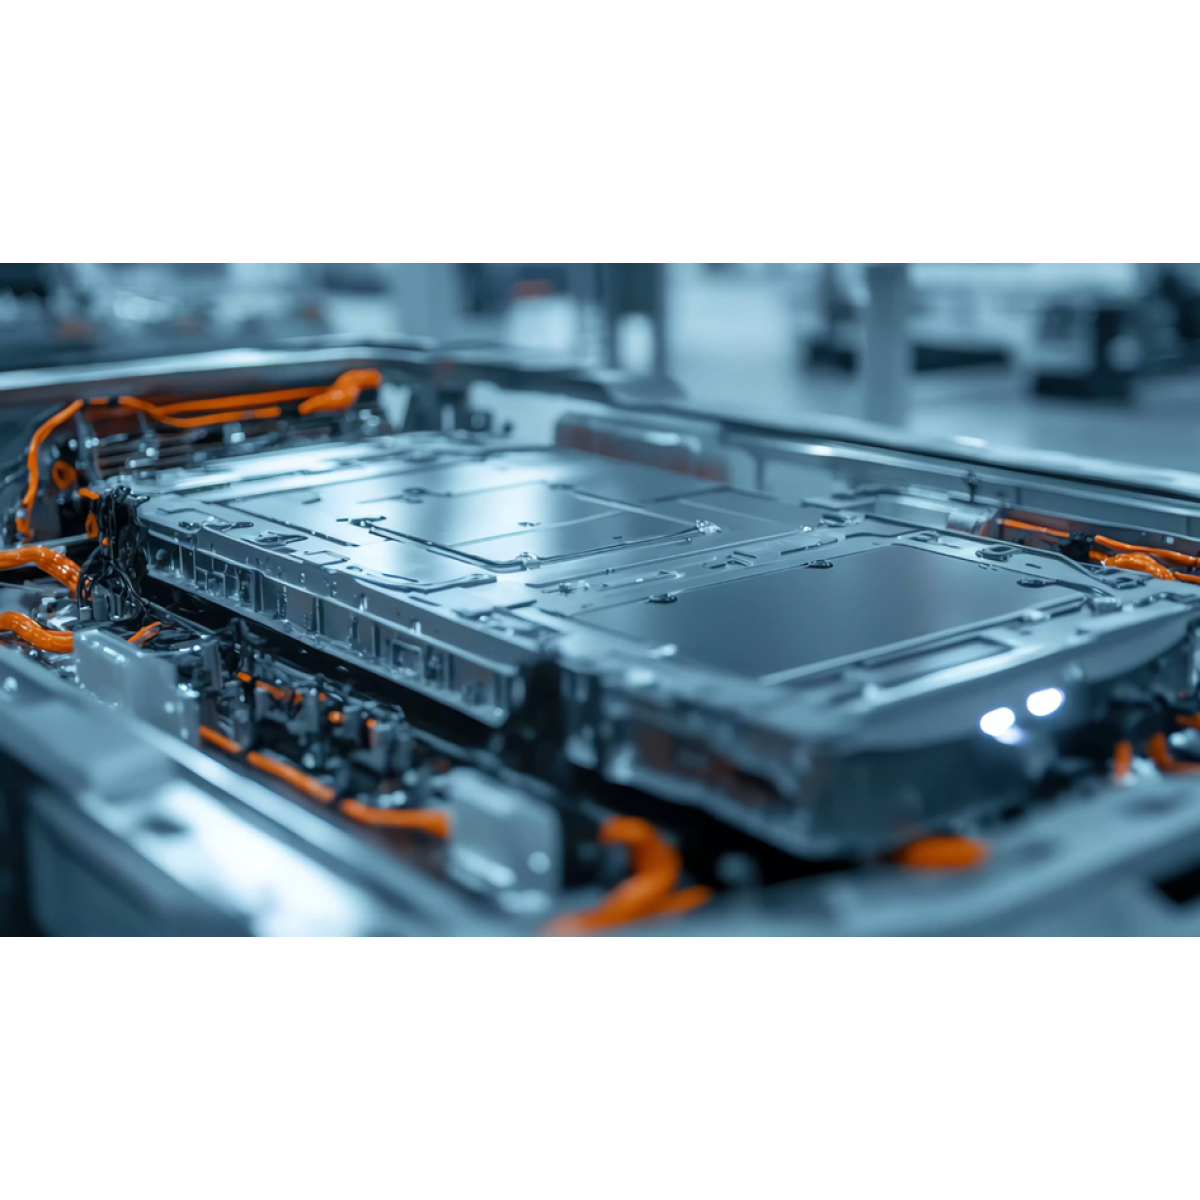
Couvercle de batterie protégé par un revêtement ZnNi
Le procédé électrolytique
Les revêtements ZnNi sont déposés par électrolyse. Les pièces sont immergées dans un bain contenant des ions zinc et nickel ; un courant est appliqué à la pièce, les ions migrent vers sa surface et sont réduits en une couche d’alliage zinc-nickel, généralement de 8 à 15 µm. La couche est ensuite passivée et souvent scellée par un topcoat pour atteindre la tenue à la corrosion et le coefficient de frottement spécifiés.
Figure 1 — Séquence d’une ligne de dépôt ZnNi
La mesure Enovasense est possible sur la couche ZnNi nue et à travers la passivation et le topcoat, avec une calibration par état du procédé.
02 — Exigences qualité
Pourquoi épaisseur et uniformité sont critiques dans un procédé électrolytique complexe
L’épaisseur d’un revêtement ZnNi — et son homogénéité sur la pièce — est ce qui garantit la protection contre la corrosion. Mais déposer trop n’est pas une option non plus : une couche trop épaisse devient fragile et menace l’assemblage mécanique de la pièce, en particulier pour la visserie dans les filetages, où le revêtement consomme directement la tolérance du filet.
Grandes pièces : répartition inégale du courant
Sur un grand couvercle de batterie traité à l’attache, il est difficile de garantir que le courant est appliqué uniformément sur toute la surface. La densité de courant se concentre sur les arêtes et les saillies et chute dans les creux, ce qui conduit inévitablement à un dépôt inhomogène : épais sur les bords, mince dans les angles et au fond des cavités.
Petites pièces : dépôt au tonneau par lots
La visserie et les petits composants sont traités par lots dans un tonneau rotatif. Le contact électrique entre pièces est intermittent et l’uniformité est encore plus difficile à atteindre, d’une pièce à l’autre et de la tête au filet d’une même pièce.
Figure 2 — Non-uniformité d’épaisseur inhérente à l’électrolyse (schéma)
Spécifications et coût du sur-dépôt
Les spécifications constructeurs et aéronautiques définissent une épaisseur locale minimale, une plage d’épaisseur et un objectif au brouillard salin (rouille rouge, rouille blanche). Déposer plus épais que nécessaire pour assurer le minimum local gaspille du nickel, allonge le cycle et accroît le risque de fragilisation par l’hydrogène sur les aciers à haute résistance. Mesurer la répartition sur la pièce réelle — et pas seulement sur une plaquette témoin — est le seul moyen de régler la conception de l’attache, la disposition des anodes et le temps de dépôt.
|
> 1 000 h
Tenue au brouillard salin d’un revêtement ZnNi, contre 96 – 120 h pour le zinc standard
|
8 – 15 µm
Épaisseur ZnNi typique — une fenêtre étroite où chaque micron d’uniformité compte
|
|
± 3 µm
Écart maximal sur ± 5 mm de distance de travail et ± 40° d’angle d’approche
|
Cg 1,69 / Cgk 1,66
Capabilité MSA type 1 — au-dessus du seuil d’acceptation de 1,33
|
03 — Défis de mesure
Comment l’épaisseur ZnNi est mesurée aujourd’hui — et où chaque méthode s’arrête
Hors coupe métallographique destructive et dissolution coulométrique, trois techniques non destructives sont utilisées en atelier de traitement de surface : sondes à induction magnétique, XRF portable et XRF de table. Chacune a sa place — et chacune atteint une limite dès que la géométrie de la pièce, la cadence ou l’opérateur entrent en jeu.
Sondes à induction magnétique : rapides, mais à contact et dépendantes de l’opérateur
L’induction magnétique mesure la couche ZnNi amagnétique sur l’acier ferromagnétique en une seconde, mais exige un contact : la lecture dépend de la façon dont la sonde est appliquée, nécessite un réétalonnage régulier et échoue près des bords et des trous ou sur les surfaces courbes — précisément là où le dépôt est le moins uniforme.
XRF portable : élémentaire, mais lente et grossière
La fluorescence X portable lit les signaux Zn et Ni au quasi-contact, en 5 à 30 secondes selon la précision requise. Son spot de 3 – 8 mm ne convient ni aux petites pièces ni aux flancs de filet, la lecture dérive dans le temps et le résultat dépend de l’opérateur.
XRF de table : précise, mais confinée au laboratoire
La XRF de table offre un spot de 0,1 – 0,3 mm pour les petites zones et une faible dépendance à l’opérateur, mais demande 15 à 20 secondes par point, une tolérance en distance de seulement ± 0,1 – 0,5 mm, une enceinte blindée, et reste en difficulté près des bords et des trous. C’est un outil d’audit de laboratoire, pas un contrôle de production.
04 — Comparaison des technologies
Pourquoi la radiométrie photothermique laser convient au ZnNi
La radiométrie photothermique laser brevetée d’Enovasense mesure le revêtement par sa réponse thermique : un faisceau laser modulé chauffe la surface de quelques degrés, l’onde thermique diffuse à travers la couche ZnNi et se réfléchit à l’interface avec l’acier, et un détecteur infrarouge convertit la phase du signal de retour en épaisseur. La mesure est sans contact à 40 mm avec ± 3 mm de tolérance, dure 1 seconde, utilise un spot de 1 mm sans effet de bord, est indépendante de l’opérateur et ne dérive pas — ce qui la rend plus rapide et plus stable que les jauges à contact ou XRF, et en fait le choix naturel pour l’intégration en ligne.
| Critère | Photothermie laser Enovasense | Sonde à induction magnétique | XRF portable | XRF de table |
|---|---|---|---|---|
| Principe de mesure | Réponse de diffusion thermique | Réponse au champ magnétique | Fluorescence X du revêtement | Fluorescence X du revêtement |
| Contact et distance | Sans contact — 40 mm, tolérance ± 3 mm | Contact | Quasi-contact | Sans contact — 20 mm, tolérance ± 0,1 – 0,5 mm |
| Temps de mesure | 1 s | 1 s | 5 – 30 s selon la précision | 15 – 20 s |
| Influence de l’opérateur | Indépendante | Dépendante — application du contact | Dépendante | Faible |
| Étalonnage | Pas de réétalonnage — pas de dérive | Réétalonnage régulier | Dérive — réétalonnage régulier | Dérive — réétalonnage régulier |
| Dépendance à la taille, à la forme et aux bords | Indépendante — spot 1 mm, pas d’effet de bord | Dépend de la forme — inopérant près des bords et trous | Dépend de la forme — spot 3 – 8 mm, pas de petites pièces | Dépend de la forme — spot 0,1 – 0,3 mm, inopérant près des bords / trous |
| Automatisation | Oui — sonde sur robot ou fixe en ligne | Appareil portable | Appareil portable | Appareil de table |
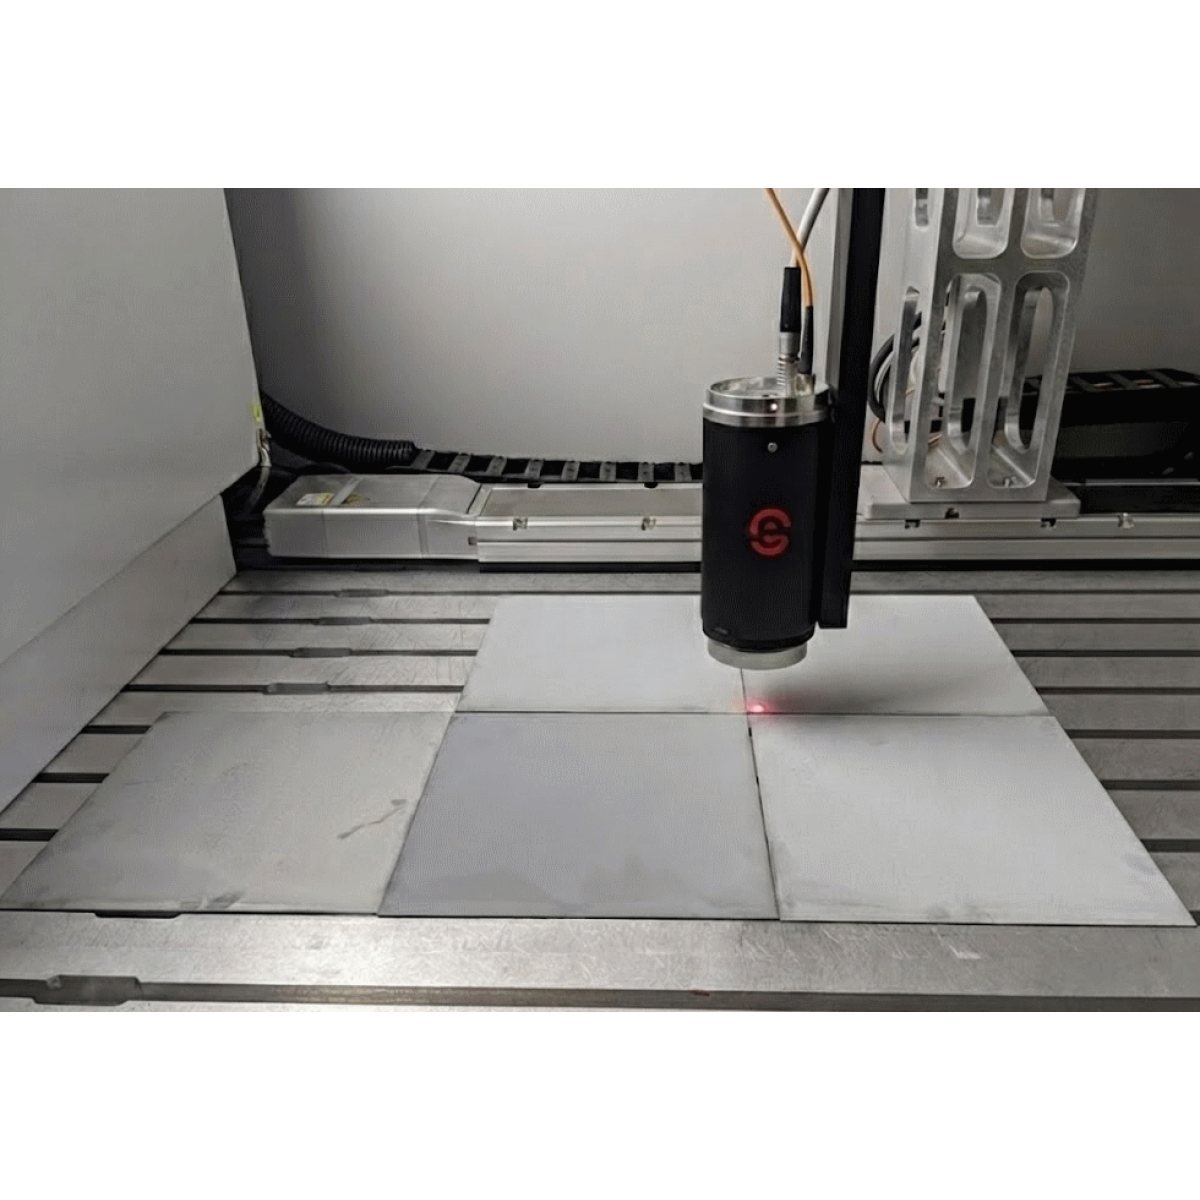
Mesure d’épaisseur de revêtement zinc-nickel avec un capteur Enovasense
05 — Performances métrologiques
Performances d’Enovasense sur les revêtements ZnNi
Pour évaluer l’exactitude, des essais ont été réalisés sur des échantillons dont les épaisseurs couvrent tout l’intervalle de tolérance, entre 10 et 30 µm. Les valeurs Enovasense ont été comparées à des mesures par induction magnétique sur les mêmes échantillons.
Figure 3 — Photothermie laser Enovasense vs induction magnétique, échantillons ZnNi 10 – 30 µm
Épaisseur moyenne Enovasense par échantillon en fonction de la référence par induction magnétique. Rendu schématique des données de l’étude.
Le capteur Enovasense corrèle étroitement avec les valeurs d’induction magnétique sur toute la plage, avec une seule calibration.
Capabilité du moyen de mesure : étude MSA type 1
Une analyse du système de mesure de type 1 a ensuite été réalisée sur un échantillon d’épaisseur de référence 41 µm, en répétant la mesure au même point dans des conditions contrôlées.
Figure 4 — Étude MSA type 1 sur un revêtement ZnNi de 41 µm
Chronogramme des mesures répétées par rapport à la valeur de référence. Rendu schématique cohérent avec les statistiques de l’étude.
- Biais : la p-value (0,6356) est supérieure au seuil alpha standard de 0,05 — le biais n’est pas statistiquement significatif. Le système de mesure est juste par rapport à la référence.
- Capabilité : Cg (1,69) et Cgk (1,66) dépassent tous deux le seuil standard de 1,33 — le système de mesure est capable ; sa variation est suffisamment faible par rapport à la tolérance allouée.
Tolérance à la distance et à l’angle : la clé des pièces réelles
Enfin, l’influence de la distance de mesure et de l’angle d’approche a été testée — les deux paramètres qui varient en permanence sur les pièces courbes, en manipulation robotisée ou dans les lots traités au tonneau. Le capteur reste dans ± 3 µm lorsque la distance varie de 15 à 25 mm (nominale 20 mm) et lorsque l’angle d’approche varie de −40° à +40° (nominal 0°).
Figure 5 — Écart de mesure en fonction de la distance de travail et de l’angle d’approche
Écart par rapport à la lecture nominale lorsque le capteur s’éloigne de sa distance nominale et s’incline autour de son angle nominal. Bande verte : ± 3 µm. Rendu schématique des résultats de l’étude.
Cette robustesse fait la différence entre une jauge de laboratoire et un capteur de production : une pièce présentée par un robot, une surface courbe d’étrier ou une vis dans un plateau peuvent être mesurées sans positionnement précis ni butée mécanique de référence.
Les performances indiquées correspondent aux configurations utilisées dans ces études. Les performances réelles dépendent du système optique retenu, du procédé ZnNi (alcalin ou acide, passivation et topcoat) et de la plage d’épaisseur mesurée. Une calibration dédiée est construite par état du procédé.
06 — Intégration industrielle
Intégrer les capteurs Enovasense pour le contrôle du ZnNi
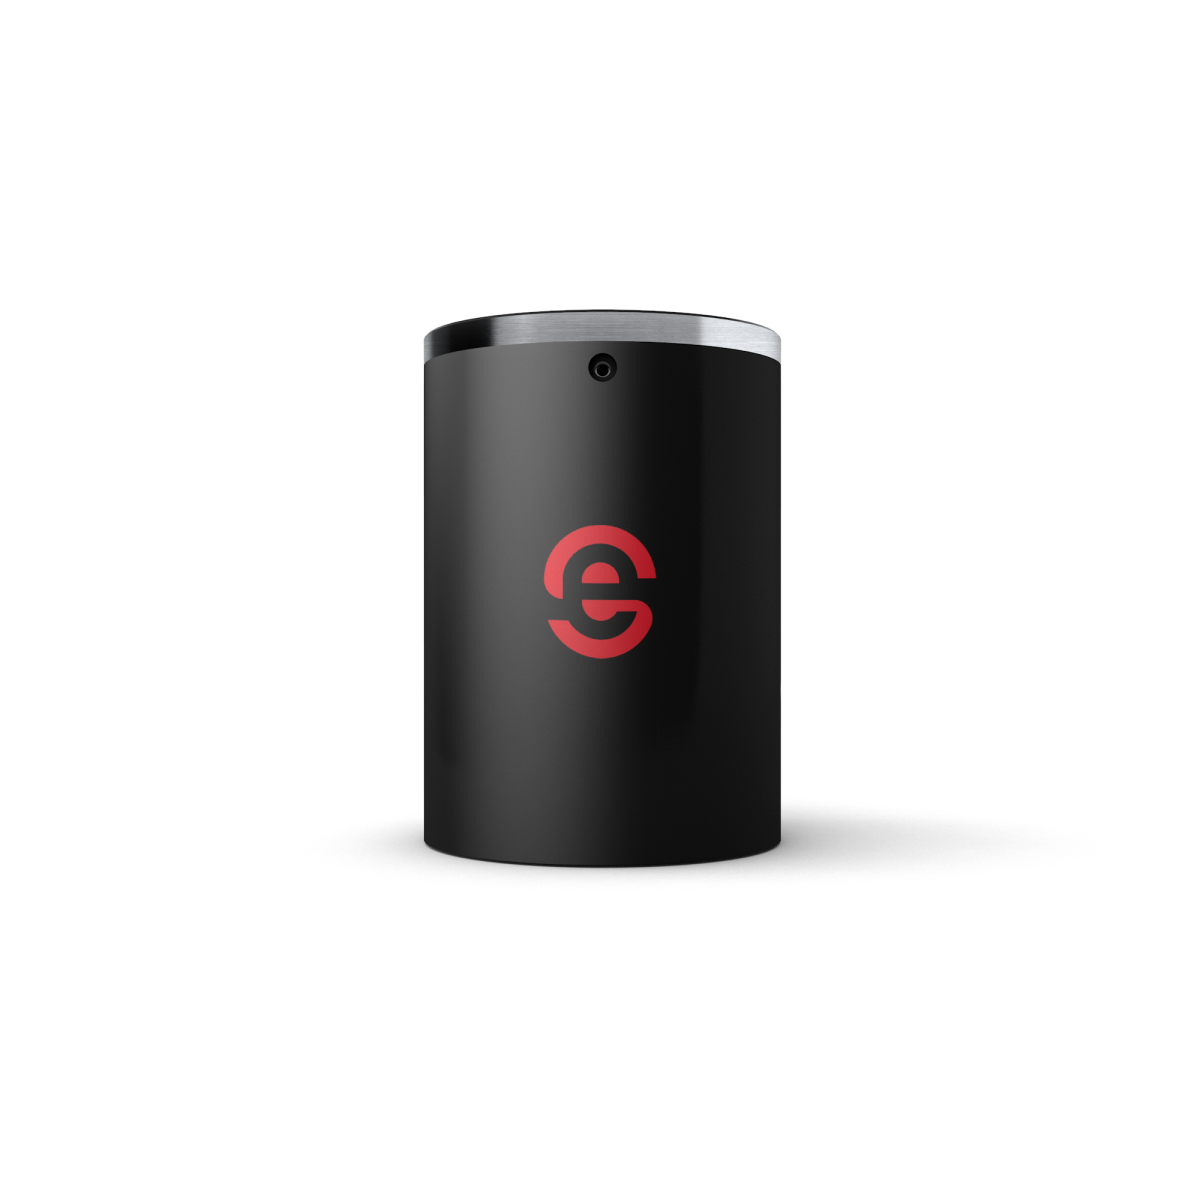
Les sondes Enovasense sont compactes et légères, et leur tolérance à la distance et à l’angle ouvre plusieurs voies d’intégration, du laboratoire de l’atelier de traitement de surface à la sortie de ligne.
 |
 |
| Sonde compacte Enovasense pour intégration robotisée ou en position fixe | Station de contrôle hors ligne HKL2 — cartographie automatisée et mesure de lots |
 English
 Deutsch
 Español
 Italiano
 日本語
 한국어
 Polski
 中文