Anwendungen / schichtdickenmessung von ktl-beschichtungen
01 — Einführung
E-Coat / KTL: ein kritischer Prozess für den Korrosionsschutz im Automobilbau
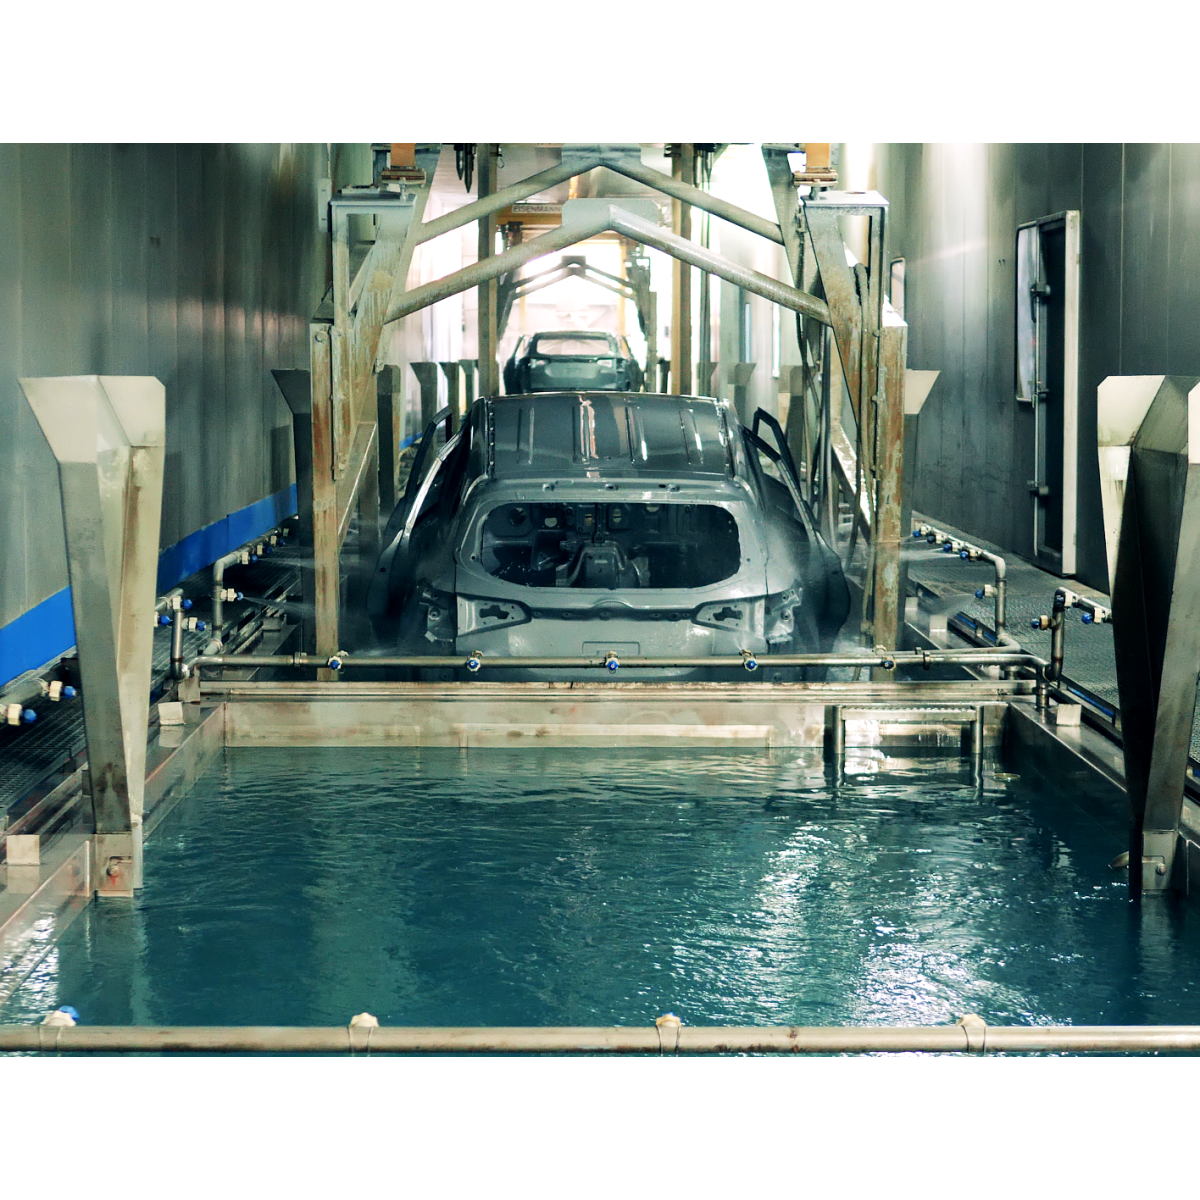
Die elektrophoretische Beschichtung — allgemein als E-Coat, KTL (Kathodische Tauchlackierung) oder Kataphorese bezeichnet — ist ein Tauchlackierverfahren, bei dem ein elektrisch leitfähiges Metallteil in ein wasserbasiertes Lackbad getaucht und unter Einwirkung eines elektrischen Feldes beschichtet wird, bevor es im Ofen eingebrannt wird und einen gleichmäßigen, dichten und hoch korrosionsbeständigen Polymerfilm bildet. Mit dem raschen Wachstum der Elektrofahrzeugflotte und den stetig steigenden Anforderungen an die Fahrzeuglebensdauer ist E-Coat zu einem der strategisch wichtigsten Oberflächenbehandlungsschritte in der Automobilindustrie geworden.
Über Karosserien im Rohbau und Batteriegehäuse hinaus wird E-Coat in zahlreichen Industriezweigen eingesetzt — von Elektrogehäusen und Schaltanlagen über Schwermaschinen und Landmaschinen bis hin zu HLK-Komponenten und Ausrüstungen für die Energietechnik. In all diesen Anwendungen zählt E-Coat zu den wirksamsten Verfahren zum Korrosionsschutz metallischer Strukturen, dank seiner sehr guten Kantenabdeckung, seiner Fähigkeit, für Spritzverfahren unzugängliche Hohlräume zu erreichen, und seiner hohen Haftung auf dem Substrat.
Karosserie im Rohbau Batteriegehäuse Fahrwerk & Aufhängung Elektrogehäuse Industrieausrüstung HLK & Energie
Ein typischer E-Coat-Schichtaufbau kombiniert eine Phosphat- (oder Zirkon-)Vorbehandlung für Haftung und Korrosionsschutz mit der eigentlichen elektrophoretischen Schicht, deren Soll-Trockenschichtdicke je nach Spezifikation üblicherweise zwischen 15 µm und 35 µm liegt. Bei Karosseriebaugruppen wird der E-Coat-Film in der Regel mit Füller, Basislack und Klarlack überlackiert, doch es ist die E-Coat-Schicht, die über die gesamte Fahrzeuglebensdauer die Korrosionsschutzfunktion übernimmt.
02 — Qualitätsanforderungen
Warum die Kontrolle der E-Coat-Schichtdicke unverzichtbar ist
Die E-Coat-Schichtdicke ist einer der kritischsten Qualitätsparameter der gesamten Lackiererei. Anders als dekorative Lackschichten hat E-Coat in erster Linie eine Schutzfunktion, und Abweichungen von der Solldicke wirken sich unmittelbar auf Korrosionsbeständigkeit, Gewährleistungsrisiko und Materialkosten aus.
Zu dünn: Korrosionsschäden und Gewährleistungsrisiko
Ein lokal zu dünner Film erreicht nicht die von den OEM-Spezifikationen geforderte Korrosionsschutzwirkung. Unzureichende Abdeckung an Kanten, Schweißnähten oder Hohlräumen ist eine der Hauptursachen für vorzeitige Durchrostung im Feld, verursacht kostspielige Gewährleistungsfälle und kann dem Markenimage schaden. Insbesondere bei Batteriegehäusen von Elektrofahrzeugen kann eine lokale Unterschreitung der Schichtdicke die langfristige Integrität sicherheitsrelevanter Bauteile beeinträchtigen.
Zu dick: Materialverschwendung und Folgefehler
Umgekehrt verschwendet eine zu große Schichtdicke auf Großserienlinien teures Lackmaterial, erhöht den Energieverbrauch beim Einbrennen und kann optische Fehler wie Läufer, Krater oder Oberflächenrauheit verursachen, die sich im Erscheinungsbild des Decklacks fortsetzen. Bei komplexen Baugruppen mit engen Maßtoleranzen kann eine überhöhte Schichtdicke zudem Passung und Spaltmaße beeinträchtigen.
Lokale Homogenität: die eigentliche Qualitätsherausforderung
Da die E-Coat-Abscheidung vom lokalen elektrischen Feld bestimmt wird, besteht die zentrale Qualitätsherausforderung nicht nur darin, eine mittlere Solldicke zu erreichen, sondern eine ausreichende lokale Homogenität der Schichtdicke über das gesamte Teil sicherzustellen — einschließlich Kanten, Vertiefungen und Faraday-Käfig-anfälliger Geometrien. Die OEM-Spezifikationen stellen daher strenge Anforderungen an lokale Mindestschichtdicke, Gleichmäßigkeit und Korrosionsbeständigkeit, die sich nur durch eine Mehrpunkt-Schichtdickenkartierung nachweisen lassen.
|
15–35 µm
Typische E-Coat-Trockenschichtdicke
auf Automobilbauteilen |
< 3%
Typische Messpräzision
(% des Messwerts) |
|
± 6 mm
Abstandstoleranz
um den Nennabstand |
1 s
Messzeit
pro Punkt |
03 — Messtechnische Herausforderungen
Warum herkömmliche Messverfahren bei E-Coat an Grenzen stoßen
Die elektrophoretische Abscheidung wird durch das lokal anliegende elektrische Feld bestimmt. Die Schicht ist daher von Natur aus ungleichmäßig — an Kanten tendenziell dicker, in Hohlräumen oder Vertiefungen dünner. Zusätzlich zu dieser geometriebedingten Streuung sind E-Coat-Schichten relativ dünn (typischerweise 15–35 µm) und werden auf komplexen, großen, dreidimensionalen Teilen aufgebracht. Diese Besonderheiten stellen die Qualitätskontrolle vor mehrere grundlegende Herausforderungen.
Die Grenzen berührender Verfahren
Die in der Industrie gängigsten Verfahren zur E-Coat-Schichtdickenmessung sind Wirbelstrom- oder magnetinduktive Sonden. Beide sind Kontaktverfahren: Die Sonde muss die Beschichtungsoberfläche physisch berühren. Ihr Messsignal reagiert stark auf lokale Geometrie, Oberflächenkrümmung und Substrateigenschaften — eine erhebliche Einschränkung bei E-Coat-beschichteten Teilen, deren kritische Bereiche gerade die Kanten und gekrümmten Zonen sind, in denen diese Sonden am schlechtesten arbeiten. Ihre Wiederholbarkeit ist zudem bedienerabhängig, und vor dem Einbrennen sind sie nicht einsetzbar, da der nicht eingebrannte Film empfindlich ist.
Die Grenzen zerstörender Querschliffe
Metallografische Querschliffe gelten als Referenzverfahren, sind jedoch prinzipbedingt zerstörend, langsam (mehrere Stunden pro Probe) und rein lokal — allenfalls einige Punkte pro Teil. Sie eignen sich weder für eine repräsentative Schichtdickenbewertung an einer kompletten Rohkarosserie oder einem großen Batteriegehäuse noch selbstverständlich für eine Inline-Überwachung.
Der Bedarf an einer integralen, berührungslosen Messantwort
Um für E-Coat geeignet zu sein, muss ein Messverfahren eine integrale physikalische Antwort des Systems Beschichtung–Substrat liefern — eine Antwort, die nicht von lokalen geometrischen Singularitäten dominiert wird, die dünne Schichten erfasst und die sich inline oder in Roboterzellen für eine dichte Mehrpunktkartierung automatisieren lässt.
04 — Technologievergleich
Warum die laserphotothermische Radiometrie die geeignete Lösung für E-Coat ist
Die laserphotothermische Radiometrie — die von Enovasense entwickelte, patentierte Technologie — überwindet alle oben beschriebenen Einschränkungen mit einem einzigen kompakten, integrierbaren Sensor. Ein modulierter Laserstrahl erzeugt eine kontrollierte thermische Welle in der Beschichtung, und ein Infrarotdetektor erfasst das resultierende Wärmediffusionssignal; die Schichtdicke wird aus dem zeitlichen Verlauf dieser thermischen Antwort ermittelt. Das Verfahren ist vollständig berührungslos, zerstörungsfrei und von Natur aus für dünne Schichten, komplexe Geometrien und die Roboterintegration geeignet.
„Der Ansatz von Enovasense beruht auf der integralen physikalischen Antwort des Systems Beschichtung–Substrat. Dadurch ist er weniger empfindlich gegenüber lokalen geometrischen Singularitäten und bleibt zugleich mit komplexen Bauteilgeometrien und der industriellen Automatisierung kompatibel.“
— Enovasense-Validierungsstudie E-Coat| Kriterien | Enovasense laserphotothermisch | Wirbelstrom / magnetische Induktion | Metallografischer Querschliff |
|---|---|---|---|
| Messprinzip | Thermische Diffusionsantwort — integrales physikalisches Signal | Antwort der elektrischen Leitfähigkeit | Direkte lokale Dickenbeobachtung |
| Berührungslose Messung | Ja | Nein — Sondenkontakt erforderlich | Nein — Teil wird zerstört |
| Zerstörungsfrei | Ja | Ja | Nein — zerstörend |
| Empfindlichkeit gegenüber der Teilegeometrie | Gering — für komplexe Geometrien geeignet | Hoch — Kanten, Krümmung, Zugänglichkeit | Gering — jedoch nur an der gewählten Stelle |
| Räumliche Repräsentativität | Hoch — Mehrpunktkartierung | Sehr gering — einzelner lokaler Punkt | Sehr gering — einzelner lokaler Punkt |
| Dünne Schichten (0–10 µm) | Gut geeignet | Schwierig — hohes Rauschen | Möglich, aber verrauscht |
| Eignung für große Teile | Geeignet | Geeignet — nur manuell | Sehr eingeschränkt |
| Messung vor dem Einbrennen | Möglich | Nicht geeignet | Nicht geeignet |
| Inline- / Roboterintegration | Hoch — roboter- & portaltauglich | Schwierig | Nicht geeignet |
| Messgeschwindigkeit | ≈ 1 s pro Punkt — vollautomatisch | Hoch — jedoch manuelles Umpositionieren | Stunden pro Probe |
05 — Messtechnische Leistung
Leistung der laserphotothermischen Messung von Enovasense auf E-Coat
Die Leistung der Enovasense-Technologie auf E-Coat wurde an realen Automobilbauteilen über das gesamte Dickentoleranzintervall validiert. Die Studie umfasste eine Referenz-Sensorkonfiguration, einen punktweisen Vergleich entlang einer Linie mit variabler Schichtdicke, eine Bewertung der 20-fach-Wiederholbarkeit auf drei Dickenniveaus, eine Messsystemanalyse (MSA) Typ 1 sowie einen Robustheitstest gegenüber dem Arbeitsabstand.
Sensorparameter für E-Coat
Der in dieser Studie verwendete Enovasense-Sensor arbeitet mit einer Laserwellenlänge von 980 nm, einer Laserleistung von 1 W und einer Messzeit von 1.000 ms pro Punkt. Der nominelle Abstand zwischen Sensor und Teil beträgt 40 mm, der Laserspotdurchmesser auf der Teileoberfläche 2,3 mm. Der Sensor ist strahlungsfrei und uneingeschränkt für die industrielle Integration in Roboter- oder Förderanlagen geeignet.
Vergleich entlang einer Linie mit variabler Schichtdicke
An einer Probe mit einem Dickengradienten von etwa 15 µm bis 23 µm wurde ein automatischer Linienscan mit einer Enovasense-Messung je 1 mm durchgeführt. An drei ausgewählten Positionen derselben Linie wurden zerstörende Referenzmessungen (metallografischer Querschliff) vorgenommen. Der Enovasense-Scan bildet den Dickengradienten mit hoher Genauigkeit ab und stimmt innerhalb der Messunsicherheit der Referenzpunkte mit diesen überein.
Enovasense-Messung alle 1 mm entlang einer Linie, die den gesamten Toleranzbereich abdeckt. Zur Validierung wurden entlang derselben Linie drei zerstörende Querschliff-Referenzen entnommen.
Korrelation mit der zerstörenden Referenz
Trägt man die Enovasense-Messwerte an den drei Validierungspunkten gegen die zerstörenden Referenzwerte auf, ergibt sich eine lineare Ausgleichsgerade mit einer Steigung sehr nahe 1 und einem Restversatz deutlich innerhalb der kombinierten Unsicherheit beider Verfahren. Dies zeigt, dass die laserphotothermische Technik von Enovasense nicht nur wiederholbar, sondern über den gesamten E-Coat-Toleranzbereich auch quantitativ genau ist, ohne dass über die Standardkalibrierung hinaus ein materialspezifischer Korrekturfaktor erforderlich ist.
Enovasense-Messwerte gegen die zerstörende Querschliff-Referenz auf drei Dickenniveaus, die den gesamten Toleranzbereich abdecken. Die Regressionssteigung beträgt 1,003 bei R² = 0,999 — eine materialspezifische Korrektur auf E-Coat ist nicht erforderlich.
20-fach-Wiederholbarkeit auf drei Dickenniveaus
Die Wiederholbarkeit wurde bewertet, indem die Enovasense-Messung an drei repräsentativen Positionen derselben Probe (dünn, mittel, dick) jeweils 20-mal wiederholt wurde, ohne den Sensor zu bewegen. Die RMS-Standardabweichung blieb auf allen drei Dickenniveaus deutlich unter 0,25 µm, also in jedem Fall unter 1,4 % des Messwerts — ein Stabilitätsniveau, das für ein voll fähiges Messsystem typisch ist.
20 aufeinanderfolgende Messungen ohne Bewegung des Sensors an jeder der drei Positionen. Die Standardabweichung nimmt mit zunehmender Schichtdicke ab, was das bessere Signal-Rausch-Verhältnis der photothermischen Antwort bei dickeren Schichten widerspiegelt.
Messsystemanalyse Typ 1
Zur weiteren Qualifizierung der Eigenleistung der Messkette wurde an einer repräsentativen Referenzprobe eine MSA Typ 1 durchgeführt, bei der die Enovasense-Messung unter kontrollierten Bedingungen 50-mal wiederholt wurde. Die drei Standardauswertungen — Verlaufsdiagramm gegenüber den Toleranzgrenzen, Verteilungshistogramm und Fähigkeitskennwerte — bestätigen übereinstimmend, dass das Messsystem für die Kontrolle der E-Coat-Schichtdicke fähig ist.
Verlaufsdiagramm — 50 Wiederholmessungen an der Referenzprobe, dargestellt über die gesamte Toleranzbreite
|
Verteilungshistogramm (50 Messungen) |
Fähigkeitskennwerte Cg (Fähigkeit) 1,58
0↑ Grenzwert 1,332,0
Cgk (Zentrierung) 1,54
0↑ Grenzwert 1,332,0
p-Wert Bias 0,847
↑ 0,051,0
✓ Messsystem fähig. Cg und Cgk liegen beide über dem Grenzwert 1,33. Der Bias ist statistisch nicht signifikant (P > 0,05). |
MSA Typ 1 an einer einzelnen Referenzprobe mit einer Nenndicke von 18,5 µm, Spezifikation ±3 µm, 50 aufeinanderfolgende Enovasense-Messungen unter kontrollierten Bedingungen.
Robustheit gegenüber Abstandsschwankungen
Ein wichtiges Kriterium für die industrielle Integration ist die Empfindlichkeit der Messung gegenüber Schwankungen des Arbeitsabstands, die unvermeidlich auftreten, wenn ein Sensor an einem Roboterarm oder Portal montiert ist und Teile mit nicht vernachlässigbarer Formstreuung misst. Um diese Empfindlichkeit zu quantifizieren, wurde dieselbe Linie mit variabler Schichtdicke bei sieben Arbeitsabständen von 32 mm bis 44 mm um den nominellen Arbeitspunkt von 40 mm erneut gemessen. Für jeden Abstand wurde die mittlere Abweichung über die gesamte Linie gegenüber der Messung bei nominell 40 mm berechnet.
Die folgende Abbildung zeigt die resultierenden Abweichungen auf einer Skala von ± 2 µm — bereits ein kleiner Bruchteil der E-Coat-Schichtdicke selbst. Alle Abweichungen weichen kaum von der Nulllinie ab — eine unmittelbare visuelle Bestätigung, wie gering der Einfluss des Arbeitsabstands auf die Messung innerhalb eines Arbeitsfensters von ± 6 mm ist.
Alle Abweichungen bleiben innerhalb von ± 0,2 µm über ein Abstandsfenster von ± 6 mm — ein vernachlässigbarer Bruchteil der dargestellten Skala von ± 2 µm. Diese sehr große mechanische Toleranz ist ein entscheidender Vorteil für die Integration auf Roboter oder Portal im industriellen Umfeld.
06 — Industrielle Integration
Zwei Integrationsarchitekturen für die Kontrolle der E-Coat-Schichtdicke
Die Robustheit der photothermischen Messung von Enovasense gegenüber Abstandsschwankungen — weniger als 0,2 µm Abweichung über ein Fenster von ± 6 mm — ermöglicht zwei sich ergänzende Integrationsarchitekturen, die je nach Teilegeometrie, Produktionsvolumen und Fördertechnik der Lackiererei gewählt werden.
|
Option A Vom Roboter geführtes Teil vor feststehenden SensorenDas Teil wird von einem Roboterarm gegriffen — typischerweise von derselben Zelle, die das Be- und Entladen an der Lackierlinie übernimmt — und nacheinander vor einem oder mehreren feststehenden Enovasense-Messköpfen positioniert. Jeder Sensor ist auf einer mechanischen Halterung im Nennabstand von 40 mm montiert und auf einen vordefinierten Messpunkt der Teiletrajektorie ausgerichtet. Besonders geeignet für:
Wesentliche Vorteile:
|
Option B HSR-Plattform — Messkopf wird über ein gefördertes Teil bewegtFür große Teile, die auf einem Förderer transportiert werden — komplette Rohkarosserien, große Batteriegehäuse, Baugruppen für Gebäudetechnik — bietet Enovasense die HSR-Plattform an, eine vollständig autarke, schlüsselfertige Messstation. Der Sensorkopf (272 × 160 × 129 mm, 4,3 kg) ist auf einem motorisierten 3-Achsen-Portal montiert, das dem Teil während seiner Bewegung auf dem Förderer folgt. Besonders geeignet für:
Wesentliche Vorteile:
|
Technische Daten — Enovasense HSR
Schritte der Inbetriebnahme
Standortvorbereitung
Der Kunde stellt am Aufstellort einen Stromanschluss 230 V / 16 A und einen Ethernet-Netzwerkanschluss bereit. Druckluft oder Wasserkühlung sind nicht erforderlich.
Konstruktions- & Engineeringphase
Enovasense liefert innerhalb von 4 Wochen nach Auftragseingang mechanische Aufstellungspläne, Elektroschaltpläne, eine Sicherheits-Risikobeurteilung (EN 13849-1) und eine Funktionsbeschreibung.
Werksabnahme
Reduzierter Funktionstest in den Räumlichkeiten von Enovasense vor der Auslieferung, um die Konformität aller Funktionen mit der Spezifikation zu bestätigen.
Installation, Inbetriebnahme & Schulung
Installation und Einrichtung des Gesamtsystems vor Ort, gefolgt von Schulungen für Experten, Bediener und Wartungspersonal. Vollständige Dokumentation (CE-Zertifikat, Benutzerhandbücher, Elektro- und Mechanikzeichnungen) wird bereitgestellt.
12 Monate Gewährleistung & fortlaufender Support
Volle Maschinengewährleistung für 12 Monate nach der vorläufigen Abnahme, mit Interventionszusage innerhalb von 1 Woche. Optionaler jährlicher Wartungsvertrag mit Hotline, präventivem Wartungsbesuch und Software-Updates.

 English
 Español
 Français
 Italiano
 日本語
 한국어
 Polski
 中文