アプリケーション / 電着塗装の膜厚測定
01 — はじめに
E-coat / KTL:自動車の防錆に不可欠なプロセス
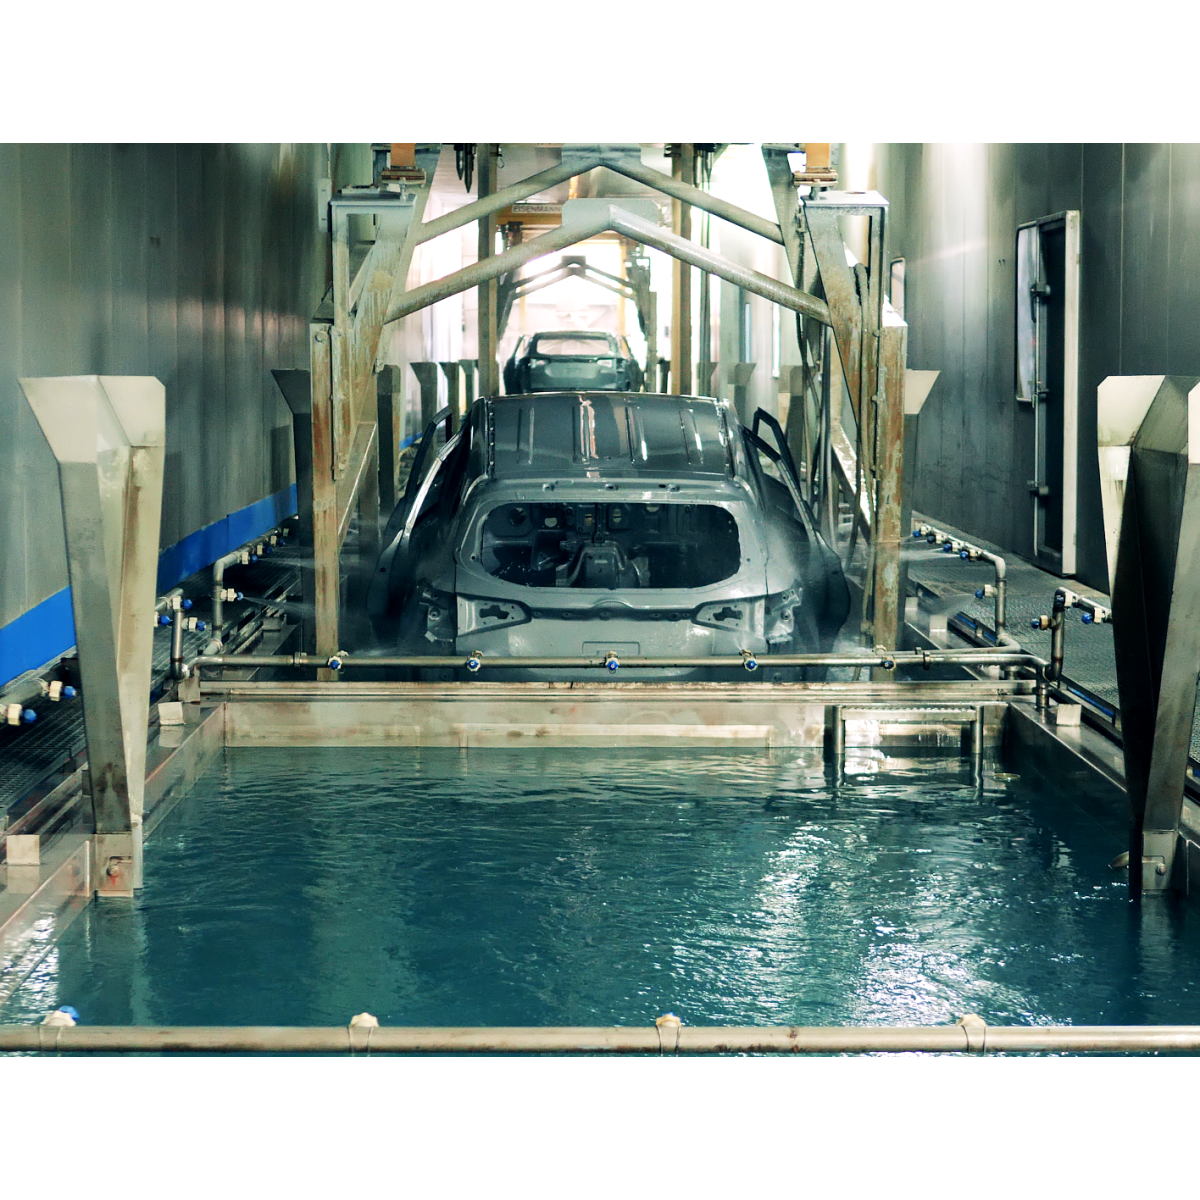
電着塗装(一般に E-coat、KTL(Kathodische Tauchlackierung)またはカチオン電着と呼ばれます)は、導電性の金属部品を水性塗料浴に浸漬し、電界の作用によって塗装した後、焼付炉で硬化させて、均一で緻密かつ耐食性の高いポリマー膜を形成する浸漬塗装プロセスです。電気自動車の急速な普及と車両耐久性への要求の高まりにより、E-coat は自動車業界で最も戦略的な表面処理工程の一つとなっています。
自動車のホワイトボディやバッテリーケースにとどまらず、E-coat は電気機器筐体や開閉装置から、重機、農業機械、空調(HVAC)部品、エネルギー関連機器に至るまで、さまざまな産業分野で広く採用されています。これらすべての用途において、E-coat は優れたエッジカバー性、スプレー塗装では届かない凹部まで塗装できる能力、基材への高い密着性により、金属構造物を腐食から守る最も効果的な方法の一つとなっています。
自動車ホワイトボディ バッテリーケース シャシー・サスペンション 電気機器筐体 産業機器 空調・エネルギー
一般的な E-coat の塗膜構成は、密着性と防錆性を確保するリン酸塩系(またはジルコニウム系)の前処理と、電着層そのものから成り、その目標乾燥膜厚は仕様に応じて通常 15 µm~35 µm です。車体アセンブリでは、E-coat 膜の上に中塗り、ベースコート、クリアコートが重ねられるのが一般的ですが、車両の生涯にわたって防錆機能を担うのは E-coat 層です。
02 — 品質要件
E-coat の膜厚管理が不可欠である理由
E-coat の膜厚は、自動車塗装工場全体で最も重要な品質パラメータの一つです。装飾用の塗装層とは異なり、E-coat の主な機能は保護であり、目標膜厚からの逸脱は防錆性能、保証リスク、材料コストに直接影響します。
薄すぎる場合:腐食不良と保証リスク
局所的に薄すぎる膜では、OEM 仕様が求める防錆性能を確保できません。エッジ、溶接部、凹部での被覆不足は、使用中に早期の腐食穴あきを引き起こす主な原因の一つであり、多額の保証費用を生み、ブランドイメージを損なうおそれもあります。特に電気自動車のバッテリーケースでは、局所的な膜厚不足が安全上重要な部品の長期的な健全性を損なう可能性があります。
厚すぎる場合:材料の無駄と後工程での不具合
逆に、膜厚が過剰になると、大量生産ラインで高価な塗料が無駄になり、焼付時のエネルギー消費が増え、タレ、ハジキ、表面粗さなどの外観不良が発生して上塗りの外観にまで影響することがあります。寸法公差の厳しい複雑なアセンブリでは、過剰な膜厚が組付けや建付けに支障をきたすこともあります。
局所的な均一性:真の品質課題
E-coat の析出は局所的な電界によって支配されるため、重要な品質課題は単に平均目標膜厚を達成することではなく、エッジ、凹部、ファラデーケージ効果が生じやすい形状を含む部品全体で十分な局所膜厚の均一性を確保することです。そのため OEM 仕様では、局所最小膜厚、均一性、耐食性について厳しい要件が課されており、これらは多点膜厚マッピングによってのみ検証できます。
|
15–35 µm
自動車部品における
E-coat の標準的な乾燥膜厚 |
< 3%
標準的な測定精度
(測定値に対する %) |
|
± 6 mm
公称距離に対する
ワークディスタンス許容差 |
1 s
1 点あたりの
測定時間 |
03 — 測定上の課題
従来の測定手法では E-coat に十分対応できない理由
電着は局所的に印加される電界によって支配されます。つまり、析出膜は本質的に不均一であり、エッジでは厚く、空洞や凹部では薄くなる傾向があります。この形状に起因するばらつきに加え、E-coat 層は比較的薄く(通常 15~35 µm)、大型で複雑な三次元部品に塗装されます。こうした特性により、品質管理にはいくつかの根本的な課題が生じます。
接触式手法の限界
E-coat の膜厚測定で産業的に最も一般的な手法は、渦電流式または電磁誘導式プローブです。いずれも接触式で、プローブを塗膜表面に物理的に当てる必要があります。その応答は局所的な形状、表面の曲率、基材の特性に非常に敏感であり、これは E-coat 部品にとって大きな制約です。なぜなら主な不良リスク部位は、まさにこれらのプローブが最も苦手とするエッジや曲面部だからです。また、再現性は作業者に依存し、未硬化の膜は傷つきやすいため、硬化前には使用できません。
破壊的な断面観察の限界
金属組織断面観察は基準法とされていますが、本質的に破壊的で時間がかかり(1 サンプルあたり数時間)、純粋に局所的です(1 部品あたり多くても数点)。ホワイトボディ全体や大型バッテリーケースにおける代表的な膜厚評価には適さず、インライン監視にはもちろん使用できません。
統合的で非接触な応答の必要性
E-coat に適した測定手法であるためには、塗膜–基材系の統合的な物理応答を得られる必要があります。すなわち、局所的な形状特異点に支配されず、薄膜を測定でき、インラインまたはロボットセルで自動化して高密度の多点マッピングを行える応答です。
04 — 技術比較
レーザー光熱放射測定法が E-coat に適した解決策である理由
Enovasense が開発した特許技術であるレーザー光熱放射測定法は、コンパクトで組み込みやすい 1 台のセンサーで、上記のすべての制約を解消します。変調されたレーザー光が塗膜内に制御された熱波を発生させ、赤外線検出器が生じた熱拡散信号を捉えます。膜厚は、この熱応答の時間プロファイルから求められます。この方法は完全な非接触かつ非破壊であり、薄膜、複雑な形状、ロボットへの組み込みに本来的に適しています。
「Enovasense のアプローチは塗膜–基材系の統合的な物理応答に基づいているため、局所的な形状特異点の影響を受けにくく、複雑な部品形状や産業用自動化にも対応できます。」
— Enovasense E-coat 検証研究| 評価項目 | Enovasense レーザー光熱法 | 渦電流 / 電磁誘導 | 金属組織断面観察 |
|---|---|---|---|
| 測定原理 | 熱拡散応答 — 統合的な物理信号 | 電気伝導度の応答 | 局所膜厚の直接観察 |
| 非接触測定 | はい | いいえ — プローブの接触が必要 | いいえ — 部品を破壊 |
| 非破壊 | はい | はい | いいえ — 破壊的 |
| 部品形状に対する感度 | 低い — 複雑な形状に対応 | 高い — エッジ、曲率、アクセス性 | 低い — ただし選択した箇所のみ |
| 空間的代表性 | 高い — 多点マッピング | 非常に低い — 局所的な 1 点のみ | 非常に低い — 局所的な 1 点のみ |
| 薄膜(0~10 µm) | 十分に対応 | 困難 — ノイズが大きい | 可能だがノイズあり |
| 大型部品への適合性 | 適合 | 適合 — 手動のみ | 非常に限定的 |
| 硬化前の測定 | 可能 | 不適 | 不適 |
| インライン / ロボットへの組み込み | 高い — ロボット・ガントリー対応 | 困難 | 不適 |
| 測定速度 | ≈ 1 点あたり 1 s — 完全自動 | 高い — ただし手動での再位置決めが必要 | 1 サンプルあたり数時間 |
05 — 計測性能
E-coat における Enovasense レーザー光熱法の性能
E-coat に対する Enovasense 技術の性能は、膜厚公差の全範囲をカバーする実際の自動車部品で検証されています。この研究では、基準となるセンサー構成、膜厚が変化するライン上での点ごとの比較、3 つの膜厚レベルでの 20 回繰り返し性評価、タイプ 1 の測定システム解析(MSA)、ワークディスタンスに対するロバスト性試験を組み合わせました。
E-coat 用センサーパラメータ
本研究で使用した Enovasense センサーは、レーザー波長 980 nm、レーザー出力 1 W、1 点あたりの測定時間 1,000 ms で動作します。センサーと部品の公称ワークディスタンスは 40 mm、部品表面上のレーザースポット径は 2.3 mm です。このセンサーは非放射型であり、ロボットまたはコンベヤ方式のステーションへの産業的な組み込みに完全に対応しています。
膜厚が変化するライン上での比較
膜厚が約 15 µm から 23 µm まで変化するサンプルについて、1 mm ごとに Enovasense で測定する自動ラインスキャンを実施しました。同じライン上の選択した 3 か所で、破壊的な基準測定(金属組織断面観察)を行いました。Enovasense のスキャンは膜厚の変化を忠実に追従し、基準点とはその測定不確かさの範囲内で一致しています。
公差範囲全体をカバーするライン上で、1 mm ごとに Enovasense で測定。検証のため、同じライン上で破壊的な断面観察による基準値を 3 か所取得しました。
破壊的基準法との相関
3 つの検証点における Enovasense の測定値を破壊的基準値に対してプロットすると、傾きが 1 に非常に近く、残留オフセットが両手法の合成不確かさを十分に下回る線形近似が得られます。これは、Enovasense のレーザー光熱法が再現性に優れるだけでなく、E-coat の膜厚公差範囲全体にわたって定量的に正確であり、標準校正以外に材料固有の補正係数を必要としないことを示しています。
公差範囲全体をカバーする 3 つの膜厚レベルにおいて、Enovasense の測定値を破壊的な断面観察基準値に対してプロット。回帰の傾きは 1.003、R² = 0.999 であり、E-coat では材料固有の補正が不要であることが確認されました。
3 つの膜厚レベルでの 20 回繰り返し性
同一サンプルの代表的な 3 か所(薄・中・厚)で、センサーを動かさずに Enovasense の測定を 20 回繰り返して繰り返し性を評価しました。RMS 標準偏差は 3 つの膜厚レベルすべてで 0.25 µm を大きく下回り、いずれの場合も測定値の 1.4 % 未満でした。これは十分な能力を持つ測定システムに典型的な安定性レベルです。
3 か所それぞれで、センサーを動かさずに 20 回連続測定。標準偏差は膜厚が厚いほど小さくなり、厚い層では光熱応答の S/N 比が向上することを反映しています。
タイプ 1 測定システム解析
測定系固有の性能をさらに評価するため、代表的な基準サンプルについてタイプ 1 MSA を実施し、管理された条件下で Enovasense の測定を 50 回繰り返しました。3 つの標準的な出力、すなわち公差限界に対するランチャート、分布ヒストグラム、能力指数のいずれも、この測定システムが E-coat の膜厚管理に十分な能力を持つことを示しています。
ランチャート — 基準サンプルでの 50 回の繰り返し測定を公差範囲全体のスケールでプロット
|
分布ヒストグラム(50 回測定) |
能力指数 Cg(能力) 1.58
0↑ しきい値 1.332.0
Cgk(中心性) 1.54
0↑ しきい値 1.332.0
偏りの P 値 0.847
↑ 0.051.0
✓ 測定システムは能力あり。Cg、Cgk ともにしきい値 1.33 を上回っています。偏りは統計的に有意ではありません(P > 0.05)。 |
公称膜厚 18.5 µm、仕様 ±3 µm の単一の基準サンプルについて、管理された条件下で Enovasense による連続 50 回測定を行ったタイプ 1 MSA。
ワークディスタンス変動に対するロバスト性
産業的な組み込みにおける重要な基準の一つは、ワークディスタンスの変動に対する測定の感度です。センサーをロボットアームやガントリーに取り付け、形状のばらつきが無視できない部品を測定する場合、この変動は避けられません。この感度を定量化するため、公称作動点 40 mm を中心に 32 mm~44 mm の 7 つのワークディスタンスで、同じ膜厚変化ラインを再測定しました。各距離について、公称 40 mm での測定に対するライン全体の平均偏差を算出しました。
下図は、得られた偏差を ± 2 µm スケールでプロットしたものです。このスケール自体が E-coat の膜厚のごく一部にすぎません。すべての偏差はゼロ線からほとんど離れておらず、± 6 mm の作動範囲ではワークディスタンスが測定に与える影響が無視できるほど小さいことを視覚的に示しています。
± 6 mm のワークディスタンス範囲において、すべての偏差は ± 0.2 µm 以内に収まっており、図示した ± 2 µm スケールのごく一部にすぎません。この非常に大きな機械的許容差は、産業環境でのロボットやガントリーへの組み込みにおいて決定的な利点となります。
06 — 産業への導入
E-coat 膜厚管理のための 2 つの導入構成
Enovasense の光熱測定はワークディスタンスの変動に強く、± 6 mm の範囲で偏差が 0.2 µm 未満であるため、部品形状、生産量、塗装工場の搬送方式に応じて選択できる、相互に補完し合う 2 つの導入構成が可能です。
|
オプション A ロボットで把持した部品を固定センサーの前へ部品はロボットアーム(通常は塗装ラインで搬入・搬出を行うのと同じセル)で把持され、1 台または複数台の固定 Enovasense 測定ヘッドの前に順次提示されます。各センサーは公称ワークディスタンス 40 mm の位置で機械的な支持具に取り付けられ、部品の軌道上にあらかじめ定めた測定点に向けられます。 最適な用途:
主な利点:
|
オプション B HSR プラットフォーム — 搬送中の部品上をセンサーヘッドが移動コンベヤで搬送される大型部品(ホワイトボディ全体、大型バッテリーケース、建築用サブアセンブリなど)向けに、Enovasense は完全自立型のターンキー測定ステーションである HSR プラットフォームを提供しています。センサーヘッド(272 × 160 × 129 mm、4.3 kg)は 3 軸の電動ガントリーに取り付けられ、コンベヤ上を移動する部品を追従します。 最適な用途:
主な利点:
|
技術仕様 — Enovasense HSR
導入ステップ
設置場所の準備
お客様には、装置設置場所に 230 V / 16 A の電源コンセントと Ethernet ネットワーク接続口をご用意いただきます。圧縮空気や水冷は不要です。
設計・エンジニアリング段階
Enovasense は、ご注文から 4 週間以内に機械配置図、電気回路図、安全リスクアセスメント(EN 13849-1)、機能説明書を提供します。
工場受入試験
出荷前に Enovasense の施設で簡易機能試験を行い、すべての機能が仕様に適合していることを検証します。
据付、立ち上げ、トレーニング
システム全体を現地で据え付け・調整した後、エキスパート、オペレーター、メンテナンス向けのトレーニングを実施します。完全なドキュメント(CE 証明書、取扱説明書、電気・機械図面)を提供します。
12 か月保証と継続サポート
仮受入後 12 か月間の装置全体保証と、1 週間以内の対応をお約束します。オプションの年間保守契約には、ホットライン、予防保守訪問、ソフトウェア更新が含まれます。
 English
 Deutsch
 Español
 Français
 Italiano
 한국어
 Polski
 中文