Aplicaciones / medición de espesor de cataforesis
01 — Introducción
E-coat / KTL: un proceso crítico para la protección anticorrosión en automoción
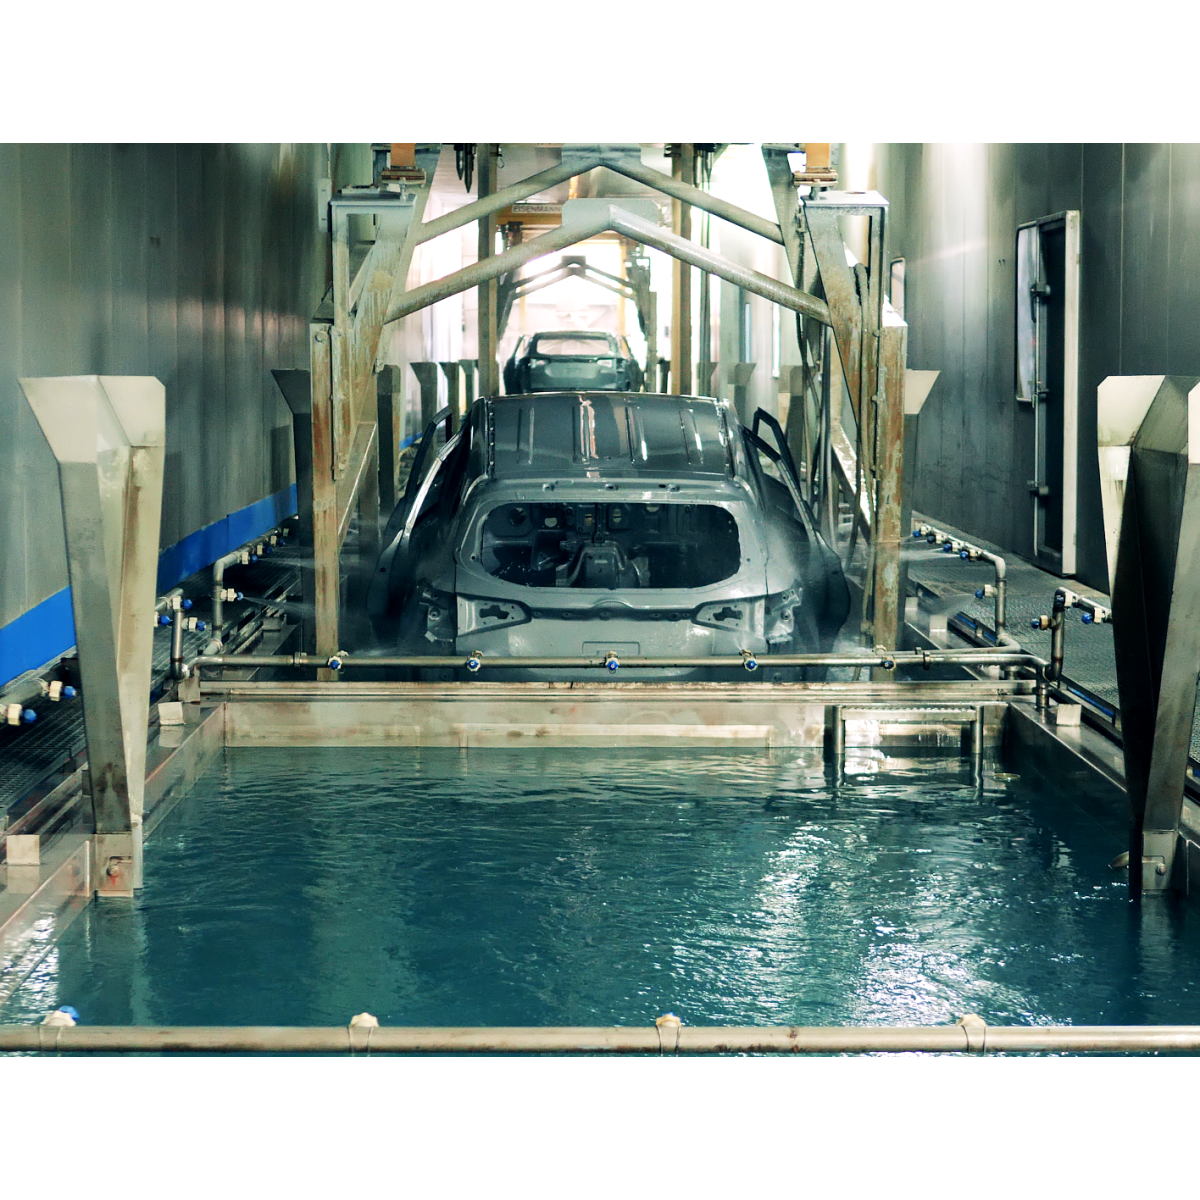
El recubrimiento electroforético —conocido habitualmente como E-coat, KTL (Kathodische Tauchlackierung) o cataforesis— es un proceso de recubrimiento por inmersión en el que una pieza metálica conductora se sumerge en un baño de pintura al agua y se recubre bajo la acción de un campo eléctrico, antes de curarse en un horno para formar una película polimérica uniforme, densa y muy resistente a la corrosión. Con la rápida expansión del parque de vehículos eléctricos y las exigencias crecientes de durabilidad de los vehículos, el E-coat se ha convertido en una de las etapas de tratamiento de superficies más estratégicas de la industria del automóvil.
Más allá de las carrocerías en blanco y las carcasas de baterías, el E-coat se utiliza ampliamente en numerosos sectores industriales: desde envolventes eléctricas y aparamenta hasta equipos industriales pesados, maquinaria agrícola, componentes de climatización (HVAC) y equipos del sector energético. En todas estas aplicaciones, el E-coat destaca como uno de los métodos más eficaces para proteger estructuras metálicas contra la corrosión, gracias a su muy buena cobertura de aristas, a su capacidad para alcanzar zonas huecas inaccesibles para los procesos de pulverización y a su elevada adherencia al sustrato.
Carrocería en blanco Carcasas de baterías Chasis y suspensión Envolventes eléctricas Equipos industriales Climatización y energía
Un sistema E-coat típico combina un pretratamiento de fosfatado (o a base de circonio) para la adherencia y la protección contra la corrosión, seguido de la propia capa electroforética, cuyo espesor de película seca objetivo suele situarse entre 15 µm y 35 µm según la especificación. En los conjuntos de carrocería, la película de E-coat suele recubrirse con un sistema de imprimación, capa base y barniz, pero es la capa de E-coat la que asume la función de protección anticorrosión durante toda la vida útil del vehículo.
02 — Requisitos de calidad
Por qué es esencial controlar el espesor del E-coat
El espesor del E-coat es uno de los parámetros de calidad más críticos de todo el taller de pintura de automoción. A diferencia de las capas de pintura decorativas, la función principal del E-coat es protectora, y las desviaciones respecto al espesor objetivo tienen consecuencias directas sobre el comportamiento frente a la corrosión, la exposición a garantías y el coste de material.
Demasiado delgado: fallos por corrosión y riesgo de garantía
Una película localmente demasiado delgada no proporciona la protección anticorrosión exigida por las especificaciones de los fabricantes (OEM). Una cobertura insuficiente en aristas, cordones de soldadura o zonas huecas es una de las principales causas de perforación prematura por corrosión en servicio, lo que genera costosas reclamaciones en garantía y puede afectar a la imagen de marca. En particular, en las carcasas de baterías de vehículos eléctricos, un espesor localmente insuficiente puede comprometer la integridad a largo plazo de componentes críticos para la seguridad.
Demasiado grueso: desperdicio de material y defectos posteriores
A la inversa, un espesor excesivo desperdicia pintura costosa en líneas de gran volumen, aumenta el consumo de energía durante el curado y puede generar defectos estéticos como descolgados, cráteres o rugosidad superficial que se trasladan al aspecto de la capa de acabado. En conjuntos complejos con tolerancias dimensionales estrictas, un exceso de espesor también puede afectar al ajuste y al enrasado.
Homogeneidad local: el verdadero reto de calidad
Como el depósito de E-coat está determinado por el campo eléctrico local, el reto clave de calidad no consiste simplemente en alcanzar un espesor medio objetivo, sino en garantizar una homogeneidad local del espesor suficiente en toda la pieza, incluidas aristas, huecos y geometrías propensas al efecto de jaula de Faraday. Por ello, las especificaciones de los OEM imponen requisitos estrictos de espesor local mínimo, uniformidad y resistencia a la corrosión, que solo pueden validarse mediante un mapeo de espesores en múltiples puntos.
|
15–35 µm
Espesor de película seca típico del E-coat
en componentes de automoción |
< 3%
Precisión de medición típica
(% del valor medido) |
|
± 6 mm
Tolerancia de distancia de trabajo
alrededor de la distancia nominal |
1 s
Tiempo de medición
por punto |
03 — Retos de medición
Por qué los métodos de medición convencionales se quedan cortos con el E-coat
El depósito electroforético está determinado por el campo eléctrico aplicado localmente. Esto significa que el depósito es intrínsecamente irregular: tiende a ser más grueso en las aristas y más delgado en cavidades o zonas huecas. Además de esta variabilidad inducida por la geometría, las capas de E-coat son relativamente delgadas (normalmente 15–35 µm) y se aplican sobre piezas tridimensionales grandes y complejas. Estas particularidades plantean varios retos fundamentales para el control de calidad.
Las limitaciones de las técnicas de contacto
Los métodos industriales más habituales para medir el espesor del E-coat son las sondas de corrientes de Foucault o de inducción magnética. Ambas son métodos de contacto: la sonda debe tocar físicamente la superficie del recubrimiento. Su respuesta es muy sensible a la geometría local, a la curvatura de la superficie y a las propiedades del sustrato, lo que constituye una limitación importante en piezas con E-coat cuyas zonas de mayor riesgo de fallo son precisamente las aristas y las zonas curvas, donde estas sondas funcionan peor. Su repetibilidad depende además del operario, y no pueden utilizarse antes del curado, ya que la película sin curar es frágil.
Las limitaciones de las secciones transversales destructivas
Las secciones metalográficas se consideran un método de referencia, pero son intrínsecamente destructivas, lentas (varias horas por muestra) y puramente locales: unos pocos puntos por pieza como máximo. Son incompatibles con cualquier evaluación representativa del espesor en una carrocería en blanco completa o en una carcasa de batería de gran tamaño y, por supuesto, con cualquier forma de control en línea.
La necesidad de una respuesta integrada y sin contacto
Para ser pertinente en E-coat, un método de medición debe proporcionar una respuesta física integrada del sistema recubrimiento–sustrato: una respuesta que no esté dominada por singularidades geométricas locales, que permita medir películas delgadas y que pueda automatizarse en línea o en células robotizadas para un mapeo denso en múltiples puntos.
04 — Comparación de tecnologías
Por qué la radiometría fototérmica láser es la solución adecuada para el E-coat
La radiometría fototérmica láser —la tecnología patentada desarrollada por Enovasense— resuelve todas las limitaciones descritas anteriormente con un único sensor compacto e integrable. Un haz láser modulado genera una onda térmica controlada en el recubrimiento y un detector infrarrojo capta la señal de difusión térmica resultante; el espesor del recubrimiento se obtiene a partir del perfil temporal de esta respuesta térmica. El método es totalmente sin contacto, no destructivo y compatible por naturaleza con películas delgadas, geometrías complejas e integración robótica.
«El enfoque de Enovasense se basa en la respuesta física integrada del sistema recubrimiento–sustrato, lo que lo hace menos sensible a las singularidades geométricas locales y, al mismo tiempo, compatible con geometrías de pieza complejas y con la automatización industrial».
— Estudio de validación de Enovasense sobre E-coat| Criterios | Enovasense fototérmica láser | Corrientes de Foucault / inducción magnética | Sección metalográfica |
|---|---|---|---|
| Principio de medición | Respuesta de difusión térmica — señal física integrada | Respuesta de conductividad eléctrica | Observación directa del espesor local |
| Medición sin contacto | Sí | No — requiere contacto de la sonda | No — la pieza se destruye |
| No destructivo | Sí | Sí | No — destructivo |
| Sensibilidad a la geometría de la pieza | Baja — compatible con geometrías complejas | Alta — aristas, curvatura, accesibilidad | Baja — pero solo en el punto seleccionado |
| Representatividad espacial | Alta — mapeo en múltiples puntos | Muy baja — un único punto local | Muy baja — un único punto local |
| Recubrimientos delgados (0–10 µm) | Muy adecuado | Difícil — ruido elevado | Posible pero con ruido |
| Idoneidad para piezas grandes | Adecuado | Adecuado — solo manual | Muy limitado |
| Medición antes del curado | Posible | No adecuado | No adecuado |
| Integración en línea / robótica | Alta — apto para robot y pórtico | Difícil | No adecuado |
| Velocidad de medición | ≈ 1 s por punto — totalmente automatizada | Alta — pero con reposicionamiento manual | Horas por muestra |
05 — Rendimiento metrológico
Rendimiento de la medición fototérmica láser de Enovasense en E-coat
El rendimiento de la tecnología Enovasense en E-coat se ha validado en componentes reales de automoción, cubriendo todo el intervalo de tolerancia de espesor. El estudio combinó una configuración de sensor de referencia, una intercomparación punto a punto a lo largo de una línea de espesor variable, una evaluación de la repetibilidad con 20 mediciones en tres niveles de espesor, un análisis del sistema de medición (MSA) de tipo 1 y una prueba de robustez frente a la distancia de trabajo.
Parámetros del sensor para E-coat
El sensor Enovasense utilizado en este estudio funciona con una longitud de onda láser de 980 nm, una potencia láser de 1 W y un tiempo de medición de 1 000 ms por punto. La distancia nominal entre el sensor y la pieza es de 40 mm, y el diámetro del punto láser sobre la superficie de la pieza es de 2,3 mm. El sensor es no radiativo y es totalmente compatible con la integración industrial en estaciones robotizadas o con transportador.
Intercomparación a lo largo de una línea de espesor variable
Se realizó un barrido lineal automatizado sobre una muestra con un gradiente de espesor de aproximadamente 15 µm a 23 µm, con una medición Enovasense cada 1 mm. Se efectuaron mediciones destructivas de referencia (sección metalográfica) en tres posiciones seleccionadas de la misma línea. El barrido de Enovasense sigue fielmente el gradiente de espesor y coincide con los puntos de referencia dentro de su propia incertidumbre de medición.
Medición Enovasense cada 1 mm a lo largo de una línea que cubre todo el rango de tolerancia. Se tomaron tres referencias destructivas en sección transversal a lo largo de la misma línea para la validación.
Correlación con la referencia destructiva
Al representar la lectura de Enovasense frente al valor de referencia destructivo en los tres puntos de validación se obtiene un ajuste lineal con una pendiente muy próxima a 1 y un desplazamiento residual muy inferior a la incertidumbre combinada de ambos métodos. Esto demuestra que la técnica fototérmica láser de Enovasense no solo es repetible, sino también cuantitativamente exacta en todo el rango de tolerancia de espesor del E-coat, sin necesidad de un factor de corrección específico del material más allá de la calibración estándar.
Lecturas de Enovasense frente a la referencia destructiva en sección transversal en tres niveles de espesor que cubren todo el rango de tolerancia. La pendiente de la regresión es 1,003 con R² = 0,999, lo que confirma que no se requiere una corrección específica del material en E-coat.
Repetibilidad con 20 mediciones en tres niveles de espesor
La repetibilidad se evaluó repitiendo 20 veces la medición Enovasense en tres posiciones representativas de la misma muestra (delgada, media y gruesa), sin mover el sensor. La desviación estándar RMS se mantuvo muy por debajo de 0,25 µm en los tres niveles de espesor, es decir, por debajo del 1,4 % del valor medido en todos los casos: un nivel de estabilidad típico de un sistema de medición plenamente capaz.
20 mediciones sucesivas sin mover el sensor en cada una de las tres posiciones. La desviación estándar disminuye a mayor espesor, lo que refleja la mejor relación señal/ruido de la respuesta fototérmica en capas más gruesas.
Análisis del sistema de medición de tipo 1
Para cualificar con más detalle el rendimiento intrínseco de la cadena de medición, se realizó un MSA de tipo 1 sobre una muestra de referencia representativa, repitiendo 50 veces la medición Enovasense en condiciones controladas. Los tres resultados estándar —gráfico de secuencia frente a los límites de tolerancia, histograma de distribución e índices de capacidad— confirman que el sistema de medición es capaz para el control del espesor del E-coat.
Gráfico de secuencia — 50 mediciones repetidas en la muestra de referencia, representadas sobre la escala de tolerancia completa
|
Histograma de distribución (50 mediciones) |
Índices de capacidad Cg (capacidad) 1,58
0↑ umbral 1,332,0
Cgk (centrado) 1,54
0↑ umbral 1,332,0
Valor p del sesgo 0,847
↑ 0,051,0
✓ Sistema de medición capaz. Tanto Cg como Cgk superan el umbral de 1,33. El sesgo no es estadísticamente significativo (P > 0,05). |
MSA de tipo 1 realizado sobre una única muestra de referencia de espesor nominal 18,5 µm, especificación ±3 µm, 50 mediciones Enovasense sucesivas en condiciones controladas.
Robustez frente a la variación de la distancia de trabajo
Un criterio importante para la integración industrial es la sensibilidad de la medición a las variaciones de la distancia de trabajo, que se producen inevitablemente cuando un sensor se monta en un brazo robótico o en un pórtico y mide piezas con una dispersión de forma no despreciable. Para cuantificar esta sensibilidad, se volvió a medir la misma línea de espesor variable a siete distancias de trabajo comprendidas entre 32 mm y 44 mm alrededor del punto de trabajo nominal de 40 mm. Para cada distancia se calculó la desviación media en toda la línea respecto a la medición a la distancia nominal de 40 mm.
La figura siguiente muestra las desviaciones resultantes representadas en una escala de ± 2 µm, que ya es una pequeña fracción del propio espesor del E-coat. Ninguna desviación se aparta apenas de la línea de cero, lo que demuestra visualmente que la influencia de la distancia de trabajo en la medición es despreciable en una ventana de trabajo de ± 6 mm.
Todas las desviaciones se mantienen dentro de ± 0,2 µm en una ventana de distancia de trabajo de ± 6 mm, una fracción despreciable de la escala de ± 2 µm representada. Esta tolerancia mecánica muy amplia es una ventaja decisiva para la integración en robot o pórtico en entornos industriales.
06 — Integración industrial
Dos arquitecturas de integración para el control del espesor del E-coat
La robustez de la medición fototérmica de Enovasense frente a las variaciones de la distancia de trabajo —menos de 0,2 µm de desviación en una ventana de ± 6 mm— permite dos arquitecturas de integración complementarias, que se eligen en función de la geometría de la pieza, el volumen de producción y la estrategia de transporte del taller de pintura.
|
Opción A Pieza manipulada por robot frente a sensor(es) fijo(s)La pieza es sujetada por un brazo robótico —normalmente la misma célula que realiza la carga y descarga en la línea de pintura— y presentada sucesivamente frente a uno o varios cabezales de medición Enovasense fijos. Cada sensor se monta en un soporte mecánico a la distancia de trabajo nominal de 40 mm, apuntando a un punto de medición predefinido de la trayectoria de la pieza. Más adecuado para:
Ventajas principales:
|
Opción B Plataforma HSR — cabezal de medición desplazado sobre una pieza transportadaPara piezas grandes transportadas por un transportador —carrocerías en blanco completas, grandes carcasas de baterías, subconjuntos arquitectónicos—, Enovasense ofrece la plataforma HSR, una estación de medición totalmente autónoma y llave en mano. El cabezal del sensor (272 × 160 × 129 mm, 4,3 kg) va montado en un pórtico motorizado de 3 ejes que sigue a la pieza mientras se desplaza por el transportador. Más adecuado para:
Ventajas principales:
|
Especificaciones técnicas — Enovasense HSR
Etapas de implantación
Preparación del emplazamiento
El cliente proporciona una toma de corriente de 230 V / 16 A y un punto de red Ethernet en el emplazamiento de la máquina. No se requiere aire comprimido ni refrigeración por agua.
Fase de diseño e ingeniería
Enovasense entrega los planos de implantación mecánica, los esquemas eléctricos, el análisis de riesgos de seguridad (EN 13849-1) y la descripción funcional en un plazo de 4 semanas desde el pedido.
Prueba de aceptación en fábrica
Prueba funcional reducida realizada en las instalaciones de Enovasense antes de la entrega para validar la conformidad de todas las funciones con la especificación.
Instalación, puesta en marcha y formación
Instalación y puesta a punto in situ del sistema completo, seguidas de sesiones de formación para Expertos, Operarios y Mantenimiento. Se entrega la documentación completa (certificado CE, manuales de usuario, planos eléctricos y mecánicos).
Garantía de 12 meses y soporte continuo
Garantía completa de la máquina durante 12 meses tras la recepción provisional, con compromiso de intervención en 1 semana. Contrato de mantenimiento anual opcional que incluye línea directa de asistencia, visita de mantenimiento preventivo y actualizaciones de software.

 English
 Deutsch
 Français
 Italiano
 日本語
 한국어
 Polski
 中文