Applicazioni / misura dello spessore della cataforesi
01 — Introduzione
E-coat / KTL: un processo critico per la protezione anticorrosione nel settore automotive
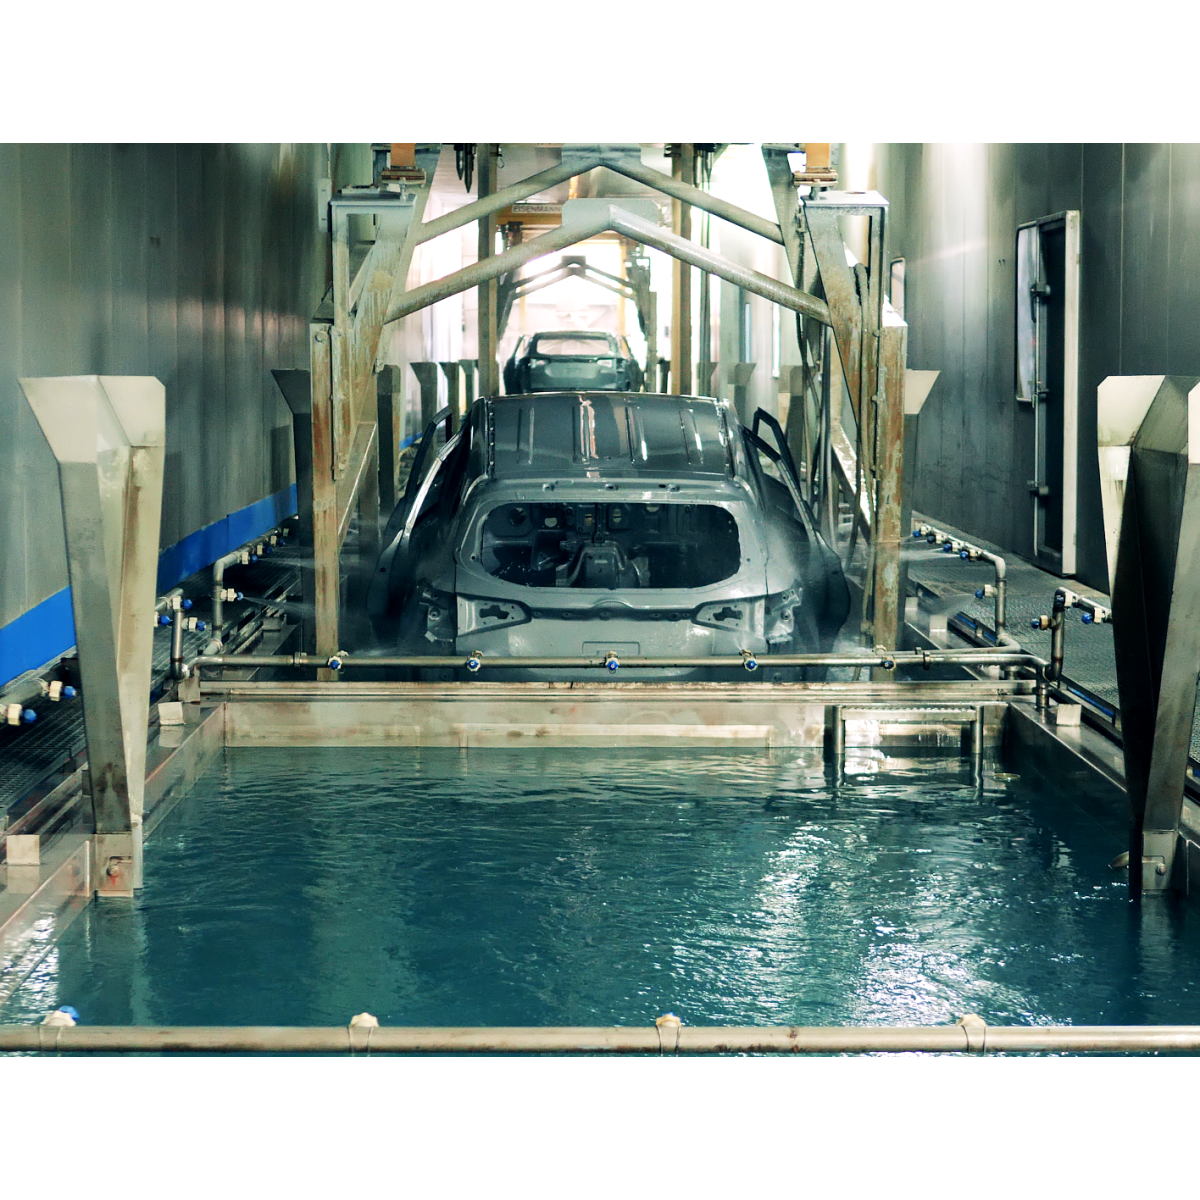
Il rivestimento elettroforetico — comunemente noto come E-coat, KTL (Kathodische Tauchlackierung) o cataforesi — è un processo di verniciatura a immersione in cui un pezzo metallico conduttivo viene immerso in un bagno di vernice all'acqua e rivestito sotto l'azione di un campo elettrico, prima di essere polimerizzato in forno per formare un film polimerico uniforme, compatto e altamente resistente alla corrosione. Con la rapida crescita del parco di veicoli elettrici e le esigenze sempre maggiori in termini di durata dei veicoli, l'E-coat è diventato una delle fasi di trattamento superficiale più strategiche dell'industria automobilistica.
Oltre alle scocche in bianco e agli involucri delle batterie, l'E-coat è ampiamente utilizzato in numerosi settori industriali: dagli armadi elettrici e quadri di distribuzione alle attrezzature industriali pesanti, alle macchine agricole, ai componenti HVAC e alle apparecchiature per il settore energetico. In tutte queste applicazioni, l'E-coat si distingue come uno dei metodi più efficaci per proteggere le strutture metalliche dalla corrosione, grazie all'ottima copertura degli spigoli, alla capacità di raggiungere geometrie cave inaccessibili ai processi a spruzzo e all'elevata adesione al substrato.
Scocca in bianco Involucri batterie Telaio e sospensioni Armadi elettrici Attrezzature industriali HVAC ed energia
Un ciclo E-coat tipico combina un pretrattamento ai fosfati (o a base di zirconio) per l'adesione e la protezione dalla corrosione, seguito dallo strato elettroforetico vero e proprio, il cui spessore di film secco obiettivo è di norma compreso tra 15 µm e 35 µm a seconda della specifica. Sulle scocche, il film E-coat viene generalmente ricoperto da un sistema di fondo, base e trasparente, ma è lo strato E-coat a svolgere la funzione di protezione anticorrosione per tutta la vita del veicolo.
02 — Requisiti di qualità
Perché il controllo dello spessore dell'E-coat è essenziale
Lo spessore dell'E-coat è uno dei parametri di qualità più critici dell'intero reparto verniciatura automotive. A differenza degli strati di vernice decorativi, la funzione principale dell'E-coat è protettiva, e gli scostamenti dallo spessore obiettivo hanno conseguenze dirette sulle prestazioni anticorrosione, sull'esposizione in garanzia e sul costo del materiale.
Troppo sottile: difetti di corrosione e rischio garanzia
Un film localmente troppo sottile non garantisce le prestazioni anticorrosione richieste dalle specifiche degli OEM. Una copertura insufficiente su spigoli, cordoni di saldatura o zone cave è una delle principali cause di perforazione prematura per corrosione in esercizio, con costosi interventi in garanzia e possibili ripercussioni sull'immagine del marchio. In particolare, negli involucri delle batterie dei veicoli elettrici, uno spessore localmente insufficiente può compromettere l'integrità a lungo termine di componenti critici per la sicurezza.
Troppo spesso: spreco di materiale e difetti a valle
Al contrario, uno spessore eccessivo spreca vernice costosa sulle linee ad alto volume, aumenta il consumo energetico in fase di polimerizzazione e può generare difetti estetici come colature, crateri o rugosità superficiale che si ripercuotono sull'aspetto della finitura. Su assiemi complessi con tolleranze dimensionali strette, uno spessore eccessivo può inoltre compromettere accoppiamenti e allineamenti.
Omogeneità locale: la vera sfida di qualità
Poiché la deposizione dell'E-coat è governata dal campo elettrico locale, la sfida di qualità principale non consiste solo nel raggiungere uno spessore medio obiettivo, ma nel garantire una sufficiente omogeneità locale dello spessore su tutto il pezzo, compresi spigoli, cavità e geometrie soggette all'effetto gabbia di Faraday. Le specifiche degli OEM impongono quindi requisiti rigorosi su spessore locale minimo, uniformità e resistenza alla corrosione, che possono essere verificati solo mediante una mappatura dello spessore su più punti.
|
15–35 µm
Spessore tipico del film secco E-coat
su componenti automotive |
< 3%
Precisione di misura tipica
(% del valore misurato) |
|
± 6 mm
Tolleranza sulla distanza di lavoro
attorno alla distanza nominale |
1 s
Tempo di misura
per punto |
03 — Sfide di misura
Perché i metodi di misura convenzionali non sono adeguati per l'E-coat
La deposizione elettroforetica è governata dal campo elettrico applicato localmente. Ciò significa che il deposito è intrinsecamente non uniforme: tende a essere più spesso sugli spigoli e più sottile nelle cavità o nelle zone rientranti. Oltre a questa variabilità indotta dalla geometria, gli strati E-coat sono relativamente sottili (tipicamente 15–35 µm) e vengono applicati su pezzi tridimensionali grandi e complessi. Queste peculiarità pongono diverse sfide fondamentali per il controllo qualità.
I limiti delle tecniche a contatto
I metodi industriali più diffusi per lo spessore dell'E-coat sono le sonde a correnti parassite o a induzione magnetica. Entrambi sono metodi a contatto: la sonda deve toccare fisicamente la superficie del rivestimento. La loro risposta è molto sensibile alla geometria locale, alla curvatura della superficie e alle proprietà del substrato, il che rappresenta un limite serio sui pezzi rivestiti in E-coat, le cui zone a maggior rischio di difetto sono proprio gli spigoli e le zone curve in cui queste sonde funzionano peggio. La loro ripetibilità dipende inoltre dall'operatore e non possono essere utilizzate prima della polimerizzazione, poiché il film non polimerizzato è delicato.
I limiti delle sezioni trasversali distruttive
Le sezioni metallografiche sono considerate un metodo di riferimento, ma sono intrinsecamente distruttive, lente (diverse ore per campione) e puramente locali: al massimo qualche punto per pezzo. Sono incompatibili con qualsiasi valutazione rappresentativa dello spessore su una scocca in bianco completa o su un grande involucro batteria e, naturalmente, con qualsiasi forma di monitoraggio in linea.
La necessità di una risposta integrata e senza contatto
Per essere adatto all'E-coat, un metodo di misura deve fornire una risposta fisica integrata del sistema rivestimento–substrato: una risposta non dominata dalle singolarità geometriche locali, in grado di misurare film sottili e automatizzabile in linea o in celle robotizzate per una mappatura densa su più punti.
04 — Confronto tecnologico
Perché la radiometria fototermica laser è la soluzione adatta per l'E-coat
La radiometria fototermica laser — la tecnologia brevettata sviluppata da Enovasense — supera tutti i limiti sopra descritti con un unico sensore compatto e integrabile. Un fascio laser modulato genera un'onda termica controllata nel rivestimento e un rivelatore infrarosso acquisisce il segnale di diffusione termica risultante; lo spessore del rivestimento viene ricavato dal profilo temporale di questa risposta termica. Il metodo è completamente senza contatto, non distruttivo e naturalmente compatibile con film sottili, geometrie complesse e integrazione robotica.
«L'approccio di Enovasense si basa sulla risposta fisica integrata del sistema rivestimento–substrato, che lo rende meno sensibile alle singolarità geometriche locali pur restando compatibile con geometrie complesse dei pezzi e con l'automazione industriale.»
— Studio di validazione Enovasense sull'E-coat| Criteri | Enovasense fototermica laser | Correnti parassite / induzione magnetica | Sezione metallografica |
|---|---|---|---|
| Principio di misura | Risposta di diffusione termica — segnale fisico integrato | Risposta di conducibilità elettrica | Osservazione diretta dello spessore locale |
| Misura senza contatto | Sì | No — contatto della sonda necessario | No — il pezzo viene distrutto |
| Non distruttivo | Sì | Sì | No — distruttivo |
| Sensibilità alla geometria del pezzo | Bassa — compatibile con geometrie complesse | Alta — spigoli, curvatura, accessibilità | Bassa — ma solo nel punto selezionato |
| Rappresentatività spaziale | Alta — mappatura multipunto | Molto bassa — singolo punto locale | Molto bassa — singolo punto locale |
| Rivestimenti sottili (0–10 µm) | Ben adatto | Difficile — rumore elevato | Possibile ma rumoroso |
| Idoneità per pezzi grandi | Adatto | Adatto — solo manuale | Molto limitato |
| Misura prima della polimerizzazione | Possibile | Non adatto | Non adatto |
| Integrazione in linea / robotica | Alta — pronto per robot e portale | Difficile | Non adatto |
| Velocità di misura | ≈ 1 s per punto — completamente automatizzata | Alta — ma con riposizionamento manuale | Ore per campione |
05 — Prestazioni metrologiche
Le prestazioni della misura fototermica laser Enovasense sull'E-coat
Le prestazioni della tecnologia Enovasense sull'E-coat sono state convalidate su componenti automotive reali, coprendo l'intero intervallo di tolleranza dello spessore. Lo studio ha combinato una configurazione di riferimento del sensore, un confronto punto per punto lungo una linea a spessore variabile, una valutazione della ripetibilità su 20 misure a tre livelli di spessore, un'analisi del sistema di misura (MSA) di tipo 1 e un test di robustezza rispetto alla distanza di lavoro.
Parametri del sensore per l'E-coat
Il sensore Enovasense utilizzato per questo studio opera a una lunghezza d'onda laser di 980 nm con una potenza laser di 1 W e un tempo di misura di 1.000 ms per punto. La distanza nominale tra sensore e pezzo è di 40 mm e il diametro dello spot laser sulla superficie del pezzo è di 2,3 mm. Il sensore è non radiativo e pienamente compatibile con l'integrazione industriale su stazioni robotizzate o a trasportatore.
Confronto lungo una linea a spessore variabile
È stata eseguita una scansione lineare automatizzata su un campione con un gradiente di spessore da circa 15 µm a 23 µm, con una misura Enovasense ogni 1 mm. Le misure distruttive di riferimento (sezione metallografica) sono state effettuate in tre posizioni selezionate lungo la stessa linea. La scansione Enovasense segue fedelmente il gradiente di spessore e concorda con i punti di riferimento entro la loro incertezza di misura.
Misura Enovasense ogni 1 mm lungo una linea che copre l'intero campo di tolleranza. Per la validazione sono stati prelevati tre riferimenti distruttivi su sezione trasversale lungo la stessa linea.
Correlazione con il riferimento distruttivo
Riportando la lettura Enovasense in funzione del valore di riferimento distruttivo nei tre punti di validazione si ottiene una retta di regressione con pendenza molto vicina a 1 e uno scostamento residuo ampiamente entro l'incertezza combinata dei due metodi. Ciò dimostra che la tecnica fototermica laser Enovasense non è solo ripetibile, ma anche quantitativamente accurata su tutto il campo di tolleranza dello spessore dell'E-coat, senza necessità di un fattore di correzione specifico per il materiale oltre alla taratura standard.
Letture Enovasense in funzione del riferimento distruttivo su sezione trasversale a tre livelli di spessore che coprono l'intero campo di tolleranza. La pendenza della regressione è 1,003 con R² = 0,999, a conferma dell'assenza di correzioni specifiche per il materiale sull'E-coat.
Ripetibilità su 20 misure a tre livelli di spessore
La ripetibilità è stata valutata ripetendo 20 volte la misura Enovasense in tre posizioni rappresentative dello stesso campione (sottile, medio e spesso), senza spostare il sensore. La deviazione standard RMS è rimasta ben al di sotto di 0,25 µm a tutti e tre i livelli di spessore, ossia inferiore all'1,4% del valore misurato in ogni caso: un livello di stabilità tipico di un sistema di misura pienamente capace.
20 misure successive senza spostare il sensore in ciascuna delle tre posizioni. La deviazione standard diminuisce all'aumentare dello spessore, riflettendo il migliore rapporto segnale/rumore della risposta fototermica sugli strati più spessi.
Analisi del sistema di misura di tipo 1
Per qualificare ulteriormente le prestazioni intrinseche della catena di misura, è stata eseguita una MSA di tipo 1 su un campione di riferimento rappresentativo, ripetendo 50 volte la misura Enovasense in condizioni controllate. I tre risultati standard — carta di andamento rispetto ai limiti di tolleranza, istogramma di distribuzione e indici di capacità — confermano tutti che il sistema di misura è capace per il controllo dello spessore dell'E-coat.
Carta di andamento — 50 misure ripetute sul campione di riferimento, rappresentate sull'intera scala di tolleranza
|
Istogramma di distribuzione (50 misure) |
Indici di capacità Cg (capacità) 1,58
0↑ soglia 1,332,0
Cgk (centratura) 1,54
0↑ soglia 1,332,0
Valore p del bias 0,847
↑ 0,051,0
✓ Sistema di misura capace. Sia Cg sia Cgk superano la soglia di 1,33. Il bias non è statisticamente significativo (P > 0,05). |
MSA di tipo 1 condotta su un unico campione di riferimento di spessore nominale 18,5 µm, specifica ±3 µm, 50 misure Enovasense successive in condizioni controllate.
Robustezza alle variazioni della distanza di lavoro
Un criterio importante per l'integrazione industriale è la sensibilità della misura alle variazioni della distanza di lavoro, che si verificano inevitabilmente quando un sensore è montato su un braccio robotico o su un portale e misura pezzi con una dispersione di forma non trascurabile. Per quantificare questa sensibilità, la stessa linea a spessore variabile è stata rimisurata a sette distanze di lavoro comprese tra 32 mm e 44 mm attorno al punto di lavoro nominale di 40 mm. Per ciascuna distanza è stato calcolato lo scostamento medio sull'intera linea rispetto alla misura alla distanza nominale di 40 mm.
La figura seguente mostra gli scostamenti risultanti su una scala di ± 2 µm, che è già una piccola frazione dello spessore stesso dell'E-coat. Tutti gli scostamenti si discostano appena dalla linea dello zero: una dimostrazione visiva diretta di quanto sia trascurabile l'influenza della distanza di lavoro sulla misura in una finestra di lavoro di ± 6 mm.
Tutti gli scostamenti restano entro ± 0,2 µm in una finestra di distanza di lavoro di ± 6 mm, una frazione trascurabile della scala di ± 2 µm rappresentata. Questa tolleranza meccanica molto ampia è un vantaggio decisivo per l'integrazione su robot o portale in ambiente industriale.
06 — Integrazione industriale
Due architetture di integrazione per il controllo dello spessore dell'E-coat
La robustezza della misura fototermica Enovasense rispetto alle variazioni della distanza di lavoro — meno di 0,2 µm di scostamento in una finestra di ± 6 mm — consente due architetture di integrazione complementari, scelte in base alla geometria del pezzo, al volume di produzione e alla strategia di trasporto del reparto verniciatura.
|
Opzione A Pezzo movimentato da robot davanti a sensore/i fisso/iIl pezzo viene afferrato da un braccio robotico — di solito la stessa cella che gestisce carico e scarico sulla linea di verniciatura — e presentato in successione davanti a una o più teste di misura Enovasense fisse. Ogni sensore è montato su un supporto meccanico alla distanza di lavoro nominale di 40 mm ed è orientato verso un punto di misura predefinito sulla traiettoria del pezzo. Particolarmente adatta per:
Vantaggi principali:
|
Opzione B Piattaforma HSR — testa del sensore movimentata sopra un pezzo trasportatoPer pezzi di grandi dimensioni trasportati su un trasportatore — scocche in bianco complete, grandi involucri batteria, sottoassiemi architettonici — Enovasense propone la piattaforma HSR, una stazione di misura completamente autonoma e chiavi in mano. La testa del sensore (272 × 160 × 129 mm, 4,3 kg) è montata su un portale motorizzato a 3 assi che segue il pezzo durante il suo movimento sul trasportatore. Particolarmente adatta per:
Vantaggi principali:
|
Specifiche tecniche — Enovasense HSR
Fasi di implementazione
Preparazione del sito
Il cliente fornisce una presa di corrente 230 V / 16 A e un punto di rete Ethernet nell'area di installazione della macchina. Non sono necessari aria compressa né raffreddamento ad acqua.
Fase di progettazione e ingegneria
Enovasense fornisce i disegni di installazione meccanica, gli schemi elettrici, l'analisi dei rischi per la sicurezza (EN 13849-1) e la descrizione funzionale entro 4 settimane dall'ordine.
Collaudo in fabbrica
Collaudo funzionale ridotto eseguito presso la sede di Enovasense prima della consegna per convalidare la conformità di tutte le funzioni alla specifica.
Installazione, messa in servizio e formazione
Installazione e configurazione in loco dell'intero sistema, seguite da sessioni di formazione per Esperti, Operatori e Manutenzione. Viene fornita la documentazione completa (certificato CE, manuali d'uso, disegni elettrici e meccanici).
Garanzia di 12 mesi e assistenza continuativa
Garanzia completa sulla macchina per 12 mesi dopo il collaudo provvisorio, con impegno di intervento entro 1 settimana. Contratto di manutenzione annuale opzionale comprendente hotline, visita di manutenzione preventiva e aggiornamenti software.

 English
 Deutsch
 Español
 Français
 日本語
 한국어
 Polski
 中文