Aplikacje / pomiar grubości powłok kataforetycznych
01 — Wprowadzenie
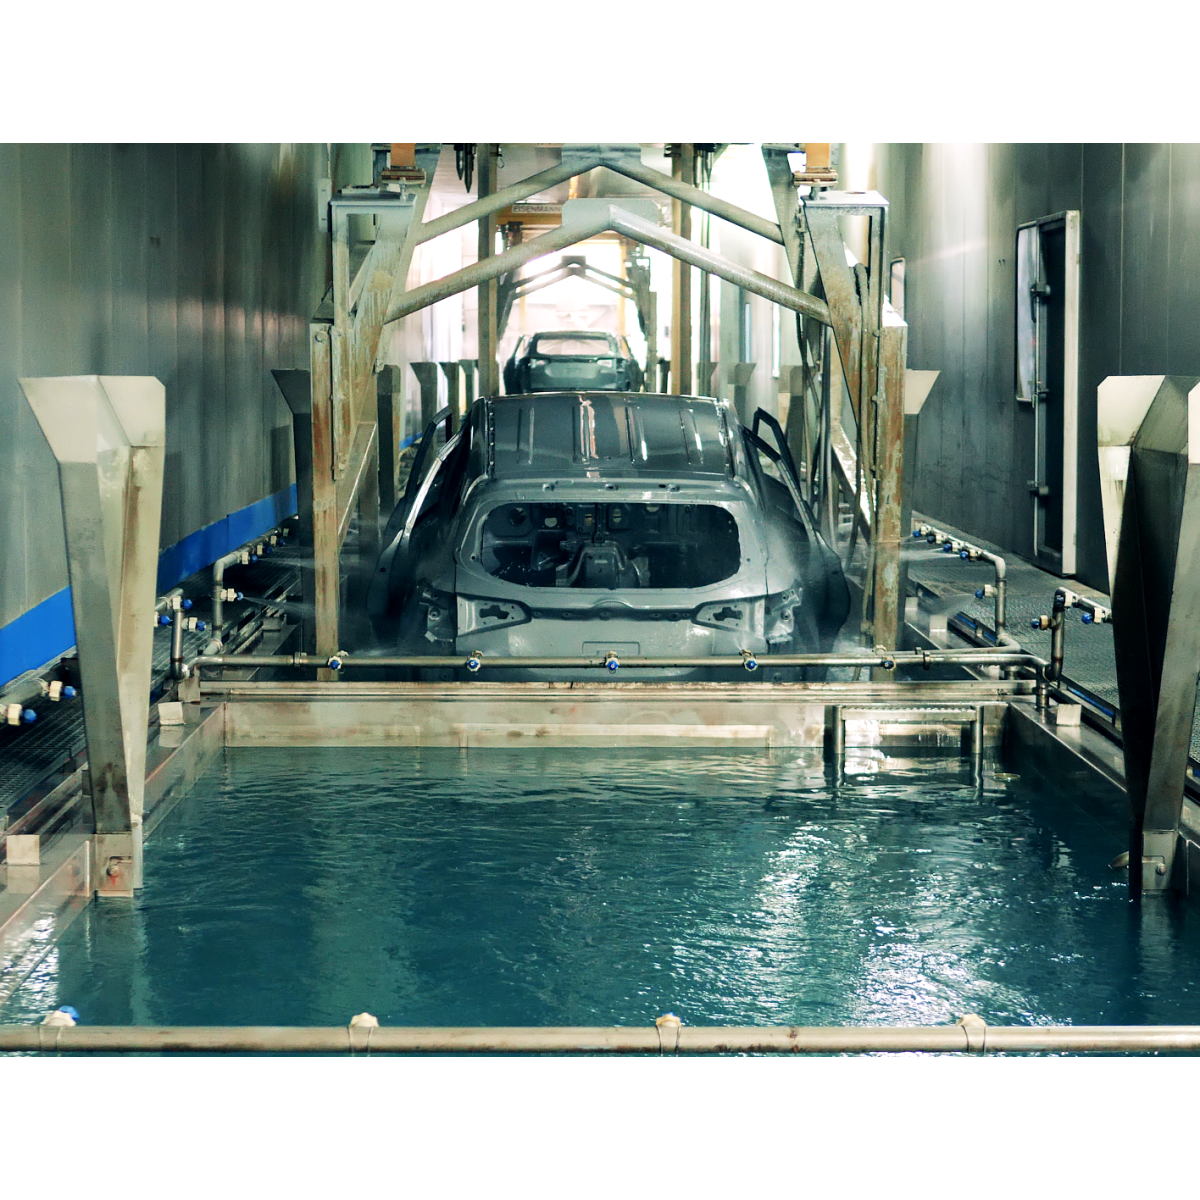
E-coat / KTL: kluczowy proces ochrony antykorozyjnej w motoryzacji
Powlekanie elektroforetyczne — powszechnie nazywane E-coat, KTL (Kathodische Tauchlackierung) lub kataforezą — to proces lakierowania zanurzeniowego, w którym przewodzący element metalowy zanurza się w wodnej kąpieli lakierniczej i powleka pod działaniem pola elektrycznego, a następnie utwardza w piecu, uzyskując jednolitą, szczelną i wysoce odporną na korozję powłokę polimerową. Wraz z szybkim wzrostem floty pojazdów elektrycznych i stale rosnącymi wymaganiami dotyczącymi trwałości pojazdów E-coat stał się jednym z najbardziej strategicznych etapów obróbki powierzchni w przemyśle motoryzacyjnym.
Poza nadwoziami w stanie surowym i obudowami akumulatorów E-coat jest szeroko stosowany w wielu sektorach przemysłu — od obudów elektrycznych i rozdzielnic, przez ciężkie urządzenia przemysłowe i maszyny rolnicze, po komponenty HVAC i urządzenia dla energetyki. We wszystkich tych zastosowaniach E-coat wyróżnia się jako jedna z najskuteczniejszych metod ochrony konstrukcji metalowych przed korozją dzięki bardzo dobremu pokryciu krawędzi, zdolności docierania do zagłębień niedostępnych dla procesów natryskowych oraz wysokiej przyczepności do podłoża.
Nadwozie w stanie surowym Obudowy akumulatorów Podwozie i zawieszenie Obudowy elektryczne Urządzenia przemysłowe HVAC i energetyka
Typowy układ E-coat łączy obróbkę wstępną fosforanową (lub na bazie cyrkonu), zapewniającą przyczepność i ochronę przed korozją, z właściwą warstwą elektroforetyczną, której docelowa grubość suchej powłoki wynosi zwykle od 15 µm do 35 µm, w zależności od specyfikacji. W zespołach nadwozia powłoka E-coat jest zazwyczaj pokrywana podkładem, lakierem bazowym i lakierem bezbarwnym, ale to właśnie warstwa E-coat pełni funkcję ochrony antykorozyjnej przez cały okres eksploatacji pojazdu.
02 — Wymagania jakościowe
Dlaczego kontrola grubości powłoki E-coat jest niezbędna
Grubość powłoki E-coat jest jednym z najbardziej krytycznych parametrów jakości w całej lakierni samochodowej. W przeciwieństwie do dekoracyjnych warstw lakieru główną funkcją E-coat jest ochrona, a odchylenia od grubości docelowej mają bezpośredni wpływ na odporność korozyjną, ryzyko gwarancyjne i koszt materiału.
Zbyt cienka: uszkodzenia korozyjne i ryzyko gwarancyjne
Powłoka lokalnie zbyt cienka nie zapewnia ochrony antykorozyjnej wymaganej przez specyfikacje OEM. Niewystarczające pokrycie krawędzi, spoin lub zagłębień jest jedną z głównych przyczyn przedwczesnej perforacji korozyjnej w eksploatacji, co generuje kosztowne roszczenia gwarancyjne i może szkodzić wizerunkowi marki. Szczególnie w obudowach akumulatorów pojazdów elektrycznych lokalnie zaniżona grubość może zagrozić długoterminowej integralności elementów krytycznych dla bezpieczeństwa.
Zbyt gruba: straty materiału i wady na kolejnych etapach
Z kolei nadmierna grubość oznacza marnowanie kosztownego lakieru na liniach wielkoseryjnych, zwiększa zużycie energii podczas utwardzania i może powodować wady estetyczne, takie jak zacieki, kratery czy chropowatość powierzchni, które przenoszą się na wygląd lakieru nawierzchniowego. W złożonych zespołach o wąskich tolerancjach wymiarowych nadmierna grubość może również utrudniać pasowanie i spasowanie elementów.
Jednorodność lokalna: rzeczywiste wyzwanie jakościowe
Ponieważ osadzanie E-coat zależy od lokalnego pola elektrycznego, kluczowym wyzwaniem jakościowym nie jest jedynie osiągnięcie średniej grubości docelowej, lecz zapewnienie wystarczającej lokalnej jednorodności grubości na całym elemencie — łącznie z krawędziami, zagłębieniami i geometriami podatnymi na efekt klatki Faradaya. Specyfikacje OEM nakładają więc rygorystyczne wymagania dotyczące minimalnej grubości lokalnej, równomierności i odporności korozyjnej, które można zweryfikować wyłącznie za pomocą wielopunktowego mapowania grubości.
|
15–35 µm
Typowa grubość suchej powłoki E-coat
na komponentach motoryzacyjnych |
< 3%
Typowa precyzja pomiaru
(% wartości mierzonej) |
|
± 6 mm
Tolerancja odległości roboczej
wokół odległości nominalnej |
1 s
Czas pomiaru
na punkt |
03 — Wyzwania pomiarowe
Dlaczego konwencjonalne metody pomiarowe nie sprawdzają się w przypadku E-coat
Osadzanie elektroforetyczne zależy od lokalnie przyłożonego pola elektrycznego. Oznacza to, że powłoka jest z natury nierównomierna — zwykle grubsza na krawędziach i cieńsza we wnękach lub zagłębieniach. Oprócz tej zmienności wynikającej z geometrii warstwy E-coat są stosunkowo cienkie (zwykle 15–35 µm) i nakładane na złożone, duże, trójwymiarowe elementy. Te cechy stawiają przed kontrolą jakości kilka zasadniczych wyzwań.
Ograniczenia technik kontaktowych
Najczęściej stosowanymi w przemyśle metodami pomiaru grubości E-coat są sondy wiroprądowe lub magnetyczno-indukcyjne. Obie są metodami kontaktowymi: sonda musi fizycznie dotykać powierzchni powłoki. Ich odpowiedź jest bardzo wrażliwa na lokalną geometrię, krzywiznę powierzchni i właściwości podłoża, co stanowi poważne ograniczenie w przypadku elementów pokrytych E-coat, których kluczowymi obszarami ryzyka są właśnie krawędzie i strefy zakrzywione, gdzie sondy te działają najgorzej. Ich powtarzalność zależy ponadto od operatora i nie można ich stosować przed utwardzeniem, ponieważ nieutwardzona powłoka jest delikatna.
Ograniczenia niszczących zgładów poprzecznych
Zgłady metalograficzne są uważane za metodę referencyjną, ale są z natury niszczące, powolne (kilka godzin na próbkę) i czysto lokalne — co najwyżej kilka punktów na element. Nie pozwalają na żadną reprezentatywną ocenę grubości na kompletnym nadwoziu w stanie surowym lub dużej obudowie akumulatora, a tym bardziej na jakikolwiek monitoring w linii.
Potrzeba zintegrowanej, bezkontaktowej odpowiedzi
Aby metoda pomiarowa była przydatna dla E-coat, musi dostarczać zintegrowaną odpowiedź fizyczną układu powłoka–podłoże — odpowiedź, która nie jest zdominowana przez lokalne osobliwości geometryczne, umożliwia pomiar cienkich powłok i może być zautomatyzowana w linii lub w celach zrobotyzowanych w celu gęstego mapowania wielopunktowego.
04 — Porównanie technologii
Dlaczego laserowa radiometria fototermiczna jest właściwym rozwiązaniem dla E-coat
Laserowa radiometria fototermiczna — opatentowana technologia opracowana przez Enovasense — eliminuje wszystkie opisane wyżej ograniczenia za pomocą jednego kompaktowego czujnika, łatwego do integracji. Modulowana wiązka laserowa generuje kontrolowaną falę cieplną w powłoce, a detektor podczerwieni rejestruje wynikowy sygnał dyfuzji ciepła; grubość powłoki wyznacza się z przebiegu czasowego tej odpowiedzi cieplnej. Metoda jest w pełni bezkontaktowa, nieniszcząca i z natury zgodna z cienkimi powłokami, złożonymi geometriami i integracją z robotami.
„Podejście Enovasense opiera się na zintegrowanej odpowiedzi fizycznej układu powłoka–podłoże, dzięki czemu jest mniej wrażliwe na lokalne osobliwości geometryczne, a jednocześnie pozostaje zgodne ze złożonymi geometriami elementów i automatyzacją przemysłową.”
— Badanie walidacyjne Enovasense dotyczące E-coat| Kryteria | Enovasense — fototermia laserowa | Prądy wirowe / indukcja magnetyczna | Zgład metalograficzny |
|---|---|---|---|
| Zasada pomiaru | Odpowiedź dyfuzji cieplnej — zintegrowany sygnał fizyczny | Odpowiedź przewodności elektrycznej | Bezpośrednia obserwacja grubości lokalnej |
| Pomiar bezkontaktowy | Tak | Nie — wymagany styk sondy | Nie — element zostaje zniszczony |
| Nieniszczący | Tak | Tak | Nie — niszczący |
| Wrażliwość na geometrię elementu | Niska — zgodność ze złożonymi geometriami | Wysoka — krawędzie, krzywizna, dostępność | Niska — ale tylko w wybranym miejscu |
| Reprezentatywność przestrzenna | Wysoka — mapowanie wielopunktowe | Bardzo niska — pojedynczy punkt lokalny | Bardzo niska — pojedynczy punkt lokalny |
| Cienkie powłoki (0–10 µm) | Dobrze dostosowany | Trudny — wysoki poziom szumów | Możliwy, ale zaszumiony |
| Przydatność dla dużych elementów | Odpowiedni | Odpowiedni — tylko ręcznie | Bardzo ograniczona |
| Pomiar przed utwardzeniem | Możliwy | Nieodpowiedni | Nieodpowiedni |
| Integracja w linii / z robotem | Wysoka — gotowy do robota i portalu | Trudna | Nieodpowiedni |
| Szybkość pomiaru | ≈ 1 s na punkt — w pełni automatycznie | Wysoka — ale z ręcznym przestawianiem | Godziny na próbkę |
05 — Parametry metrologiczne
Wyniki laserowego pomiaru fototermicznego Enovasense na powłokach E-coat
Skuteczność technologii Enovasense na powłokach E-coat została potwierdzona na rzeczywistych komponentach motoryzacyjnych w całym przedziale tolerancji grubości. Badanie obejmowało referencyjną konfigurację czujnika, porównanie punkt po punkcie wzdłuż linii o zmiennej grubości, ocenę powtarzalności na podstawie 20 pomiarów na trzech poziomach grubości, analizę systemu pomiarowego (MSA) typu 1 oraz test odporności na zmiany odległości roboczej.
Parametry czujnika dla E-coat
Czujnik Enovasense użyty w tym badaniu pracuje przy długości fali lasera 980 nm, mocy lasera 1 W i czasie pomiaru 1 000 ms na punkt. Nominalna odległość robocza czujnika od elementu wynosi 40 mm, a średnica plamki lasera na powierzchni elementu — 2,3 mm. Czujnik jest niepromienisty i w pełni przystosowany do integracji przemysłowej na stanowiskach zrobotyzowanych lub przenośnikowych.
Porównanie wzdłuż linii o zmiennej grubości
Na próbce o gradiencie grubości od około 15 µm do 23 µm wykonano automatyczne skanowanie liniowe z jednym pomiarem Enovasense co 1 mm. W trzech wybranych pozycjach na tej samej linii przeprowadzono niszczące pomiary referencyjne (zgład metalograficzny). Skan Enovasense wiernie odwzorowuje gradient grubości i jest zgodny z punktami referencyjnymi w granicach ich niepewności pomiaru.
Pomiar Enovasense co 1 mm wzdłuż linii obejmującej cały zakres tolerancji. W celu walidacji wzdłuż tej samej linii wykonano trzy niszczące zgłady referencyjne.
Korelacja z niszczącą metodą referencyjną
Zestawienie odczytów Enovasense z niszczącymi wartościami referencyjnymi w trzech punktach walidacyjnych daje dopasowanie liniowe o nachyleniu bardzo bliskim 1 i przesunięciu resztkowym mieszczącym się z dużym zapasem w łącznej niepewności obu metod. Dowodzi to, że laserowa technika fototermiczna Enovasense jest nie tylko powtarzalna, ale także ilościowo dokładna w całym zakresie tolerancji grubości E-coat, bez konieczności stosowania współczynnika korekcyjnego specyficznego dla materiału poza standardową kalibracją.
Odczyty Enovasense w funkcji niszczącej referencji ze zgładu poprzecznego na trzech poziomach grubości obejmujących cały zakres tolerancji. Nachylenie regresji wynosi 1,003 przy R² = 0,999, co potwierdza brak potrzeby korekcji specyficznej dla materiału w przypadku E-coat.
Powtarzalność na podstawie 20 pomiarów na trzech poziomach grubości
Powtarzalność oceniono, powtarzając pomiar Enovasense 20 razy w trzech reprezentatywnych pozycjach tej samej próbki (cienkiej, średniej i grubej), bez przesuwania czujnika. Odchylenie standardowe RMS pozostało wyraźnie poniżej 0,25 µm na wszystkich trzech poziomach grubości, czyli w każdym przypadku poniżej 1,4% wartości mierzonej — poziom stabilności typowy dla w pełni zdolnego systemu pomiarowego.
20 kolejnych pomiarów bez przesuwania czujnika w każdej z trzech pozycji. Odchylenie standardowe maleje wraz ze wzrostem grubości, co odzwierciedla lepszy stosunek sygnału do szumu odpowiedzi fototermicznej na grubszych warstwach.
Analiza systemu pomiarowego typu 1
Aby dokładniej określić właściwości samego toru pomiarowego, przeprowadzono MSA typu 1 na reprezentatywnej próbce referencyjnej, powtarzając pomiar Enovasense 50 razy w kontrolowanych warunkach. Trzy standardowe wyniki — wykres przebiegu względem granic tolerancji, histogram rozkładu oraz wskaźniki zdolności — zgodnie potwierdzają, że system pomiarowy jest zdolny do kontroli grubości powłoki E-coat.
Wykres przebiegu — 50 powtórzonych pomiarów na próbce referencyjnej, przedstawionych na pełnej skali tolerancji
|
Histogram rozkładu (50 pomiarów) |
Wskaźniki zdolności Cg (zdolność) 1,58
0↑ próg 1,332,0
Cgk (wycentrowanie) 1,54
0↑ próg 1,332,0
Wartość p obciążenia 0,847
↑ 0,051,0
✓ System pomiarowy zdolny. Zarówno Cg, jak i Cgk przekraczają próg 1,33. Obciążenie nie jest istotne statystycznie (P > 0,05). |
MSA typu 1 przeprowadzona na pojedynczej próbce referencyjnej o grubości nominalnej 18,5 µm, specyfikacja ±3 µm, 50 kolejnych pomiarów Enovasense w kontrolowanych warunkach.
Odporność na zmiany odległości roboczej
Ważnym kryterium integracji przemysłowej jest wrażliwość pomiaru na zmiany odległości roboczej, które nieuchronnie występują, gdy czujnik jest zamontowany na ramieniu robota lub portalu i mierzy elementy o nieznikomym rozrzucie kształtu. Aby określić ilościowo tę wrażliwość, tę samą linię o zmiennej grubości zmierzono ponownie przy siedmiu odległościach roboczych w zakresie od 32 mm do 44 mm wokół nominalnego punktu pracy 40 mm. Dla każdej odległości obliczono średnie odchylenie na całej linii względem pomiaru przy nominalnej odległości 40 mm.
Poniższy rysunek przedstawia uzyskane odchylenia na skali ± 2 µm — która sama w sobie stanowi niewielki ułamek grubości powłoki E-coat. Wszystkie odchylenia ledwie odbiegają od linii zera, co wizualnie pokazuje, jak znikomy jest wpływ odległości roboczej na pomiar w oknie roboczym ± 6 mm.
Wszystkie odchylenia mieszczą się w granicach ± 0,2 µm w oknie odległości roboczej ± 6 mm — to znikomy ułamek przedstawionej skali ± 2 µm. Ta bardzo duża tolerancja mechaniczna jest decydującą zaletą przy integracji z robotem lub portalem w środowisku przemysłowym.
06 — Integracja przemysłowa
Dwie architektury integracji do kontroli grubości powłoki E-coat
Odporność pomiaru fototermicznego Enovasense na zmiany odległości roboczej — odchylenie poniżej 0,2 µm w oknie ± 6 mm — umożliwia dwie uzupełniające się architektury integracji, dobierane w zależności od geometrii elementu, wielkości produkcji i strategii transportu w lakierni.
|
Opcja A Element prowadzony przez robota przed nieruchomym(i) czujnikiem(ami)Element jest chwytany przez ramię robota — zwykle tę samą celę, która obsługuje załadunek i rozładunek na linii lakierniczej — i kolejno prezentowany przed jedną lub kilkoma nieruchomymi głowicami pomiarowymi Enovasense. Każdy czujnik jest zamontowany na wsporniku mechanicznym w nominalnej odległości roboczej 40 mm i skierowany na zdefiniowany punkt pomiarowy na trajektorii elementu. Najlepiej sprawdza się w przypadku:
Najważniejsze zalety:
|
Opcja B Platforma HSR — głowica czujnika przemieszczana nad transportowanym elementemDla dużych elementów transportowanych przenośnikiem — kompletnych nadwozi w stanie surowym, dużych obudów akumulatorów, podzespołów architektonicznych — Enovasense oferuje platformę HSR, w pełni samodzielną stację pomiarową pod klucz. Głowica czujnika (272 × 160 × 129 mm, 4,3 kg) jest zamontowana na zmotoryzowanym portalu 3-osiowym, który podąża za elementem podczas jego ruchu na przenośniku. Najlepiej sprawdza się w przypadku:
Najważniejsze zalety:
|
Dane techniczne — Enovasense HSR
Etapy wdrożenia
Przygotowanie miejsca
Klient zapewnia gniazdo zasilania 230 V / 16 A oraz punkt sieci Ethernet w miejscu ustawienia maszyny. Sprężone powietrze ani chłodzenie wodne nie są wymagane.
Faza projektowa i inżynieryjna
Enovasense dostarcza w ciągu 4 tygodni od zamówienia mechaniczne plany rozmieszczenia, schematy elektryczne, analizę ryzyka bezpieczeństwa (EN 13849-1) oraz opis funkcjonalny.
Odbiór fabryczny
Ograniczony test funkcjonalny przeprowadzany w siedzibie Enovasense przed dostawą w celu potwierdzenia zgodności wszystkich funkcji ze specyfikacją.
Instalacja, uruchomienie i szkolenie
Instalacja i konfiguracja całego systemu na miejscu, a następnie szkolenia dla Ekspertów, Operatorów i działu Utrzymania ruchu. Dostarczana jest kompletna dokumentacja (certyfikat CE, instrukcje obsługi, rysunki elektryczne i mechaniczne).
12-miesięczna gwarancja i stałe wsparcie
Pełna gwarancja na maszynę przez 12 miesięcy od odbioru tymczasowego, z gwarancją interwencji w ciągu 1 tygodnia. Opcjonalna roczna umowa serwisowa obejmująca infolinię, wizytę konserwacji prewencyjnej i aktualizacje oprogramowania.

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 中文