应用程序 / 电泳涂层厚度测量
01 — 简介
E-coat / KTL:汽车防腐的关键工艺
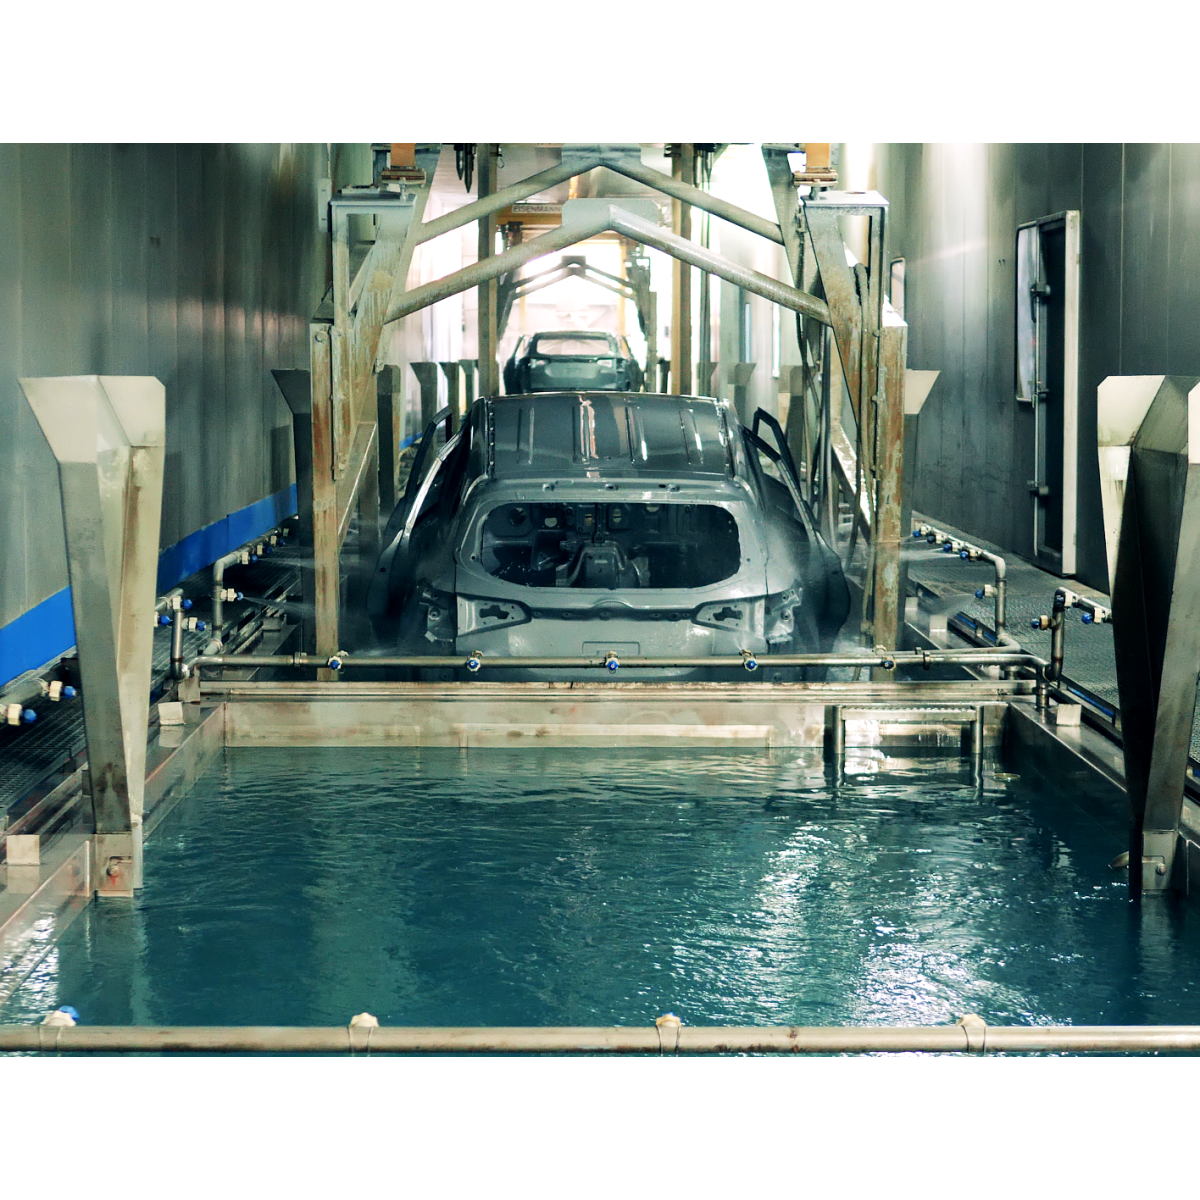
电泳涂装——通常称为 E-coat、KTL(Kathodische Tauchlackierung,阴极电泳涂装)或阴极电泳——是一种浸涂工艺:将导电金属零件浸入水性涂料槽液中,在电场作用下完成涂覆,随后在烘炉中固化,形成均匀、致密、耐腐蚀性很高的聚合物膜。随着电动汽车保有量的快速增长以及对整车耐久性要求的不断提高,E-coat 已成为汽车行业中最具战略意义的表面处理工序之一。
除汽车白车身和电池壳体外,E-coat 还广泛应用于众多工业领域——从电气柜和开关设备,到重型工业设备、农业机械、暖通空调(HVAC)部件以及能源相关设备。在所有这些应用中,E-coat 凭借良好的边缘覆盖能力、能够到达喷涂工艺无法触及的凹陷结构,以及对基材的高附着力,成为保护金属结构免受腐蚀最有效的方法之一。
汽车白车身 电池壳体 底盘与悬架 电气柜 工业设备 暖通空调与能源
典型的 E-coat 涂层体系由磷化(或锆系)前处理(用于提高附着力和防腐性能)以及电泳涂层本身组成,后者的目标干膜厚度根据规格通常在 15 µm 至 35 µm 之间。在车身总成上,E-coat 膜之上通常还会涂覆中涂、色漆和清漆体系,但在整车生命周期内承担防腐功能的正是 E-coat 涂层。
02 — 质量要求
为什么控制 E-coat 厚度至关重要
E-coat 厚度是整个汽车涂装车间最关键的质量参数之一。与装饰性涂层不同,E-coat 的主要功能是防护,偏离目标厚度会直接影响防腐性能、质保风险和材料成本。
过薄:腐蚀失效与质保风险
局部过薄的涂膜无法达到主机厂规范所要求的防腐性能。边缘、焊缝或凹陷区域覆盖不足,是使用过程中过早出现腐蚀穿孔的主要根源之一,会造成高昂的质保索赔,并可能影响品牌声誉。尤其对于电动汽车电池壳体,局部厚度不足可能危及安全关键部件的长期完整性。
过厚:材料浪费与后续缺陷
反之,厚度过大会在大批量生产线上浪费昂贵的涂料,增加固化过程中的能耗,并可能产生流挂、缩孔或表面粗糙等外观缺陷,进而影响面漆外观。在尺寸公差严格的复杂总成上,厚度过大还可能影响装配配合与间隙面差。
局部均匀性:真正的质量挑战
由于 E-coat 的沉积受局部电场驱动,关键的质量挑战不仅在于达到平均目标厚度,更在于确保整个零件——包括边缘、凹陷区域以及易产生法拉第笼效应的几何结构——具有足够的局部厚度均匀性。因此,主机厂规范对局部最小厚度、均匀性和耐腐蚀性提出了严格要求,而这些只能通过多点厚度测绘来验证。
|
15–35 µm
汽车零部件上 E-coat 的
典型干膜厚度 |
< 3%
典型测量精度
(测量值的百分比) |
|
± 6 mm
名义距离附近的
工作距离容差 |
1 s
每点
测量时间 |
03 — 测量挑战
为什么传统测量方法难以胜任 E-coat
电泳沉积由局部施加的电场驱动。这意味着涂层本质上是不均匀的——边缘处往往较厚,空腔或凹陷处较薄。除了这种由几何形状引起的波动外,E-coat 涂层相对较薄(通常为 15–35 µm),并且涂覆在复杂、大型的三维零件上。这些特点给质量控制带来了若干根本性挑战。
接触式技术的局限
工业上测量 E-coat 厚度最常用的方法是涡流或磁感应探头。二者都是接触式方法:探头必须实际接触涂层表面。其响应对局部几何形状、表面曲率和基材特性高度敏感,这对 E-coat 零件是一个严重局限——因为其关键失效风险区域恰恰是这些探头表现最差的边缘和曲面区域。此外,其重复性取决于操作人员,并且无法在固化前使用,因为未固化的涂膜很脆弱。
破坏性横截面法的局限
金相横截面被视为参考方法,但其本质上是破坏性的、速度慢(每个样品需数小时)且纯属局部测量——每个零件最多几个点。它无法对完整白车身或大型电池壳体进行有代表性的厚度评估,当然也无法用于任何形式的在线监控。
需要一种整体性的非接触响应
要适用于 E-coat,测量方法必须提供涂层–基材体系的整体物理响应——这种响应不受局部几何奇异点主导,能够测量薄膜,并且可以在线或在机器人单元中实现自动化,以进行高密度多点测绘。
04 — 技术对比
为什么激光光热辐射测量法是适合 E-coat 的解决方案
激光光热辐射测量法——Enovasense 开发的专利技术——以单一、紧凑、易集成的传感器解决了上述所有局限。经调制的激光束在涂层内产生受控热波,红外探测器捕获由此产生的热扩散信号;涂层厚度由该热响应的时间分布求得。该方法完全非接触、无损,天然适用于薄膜、复杂几何形状和机器人集成。
“Enovasense 的方法基于涂层–基材体系的整体物理响应,因此对局部几何奇异点不太敏感,同时仍能适应复杂的零件几何形状和工业自动化。”
— Enovasense E-coat 验证研究| 评估标准 | Enovasense 激光光热法 | 涡流 / 磁感应 | 金相横截面 |
|---|---|---|---|
| 测量原理 | 热扩散响应——整体物理信号 | 电导率响应 | 直接观察局部厚度 |
| 非接触测量 | 是 | 否 — 需要探头接触 | 否 — 零件被破坏 |
| 无损 | 是 | 是 | 否 — 破坏性 |
| 对零件几何形状的敏感性 | 低 — 适用于复杂几何形状 | 高 — 边缘、曲率、可达性 | 低 — 但仅限于选定位置 |
| 空间代表性 | 高 — 多点测绘 | 很低 — 单个局部点 | 很低 — 单个局部点 |
| 薄涂层(0–10 µm) | 很适合 | 困难 — 噪声大 | 可行但噪声大 |
| 大型零件适用性 | 适用 | 适用 — 仅限手动 | 非常有限 |
| 固化前测量 | 可行 | 不适用 | 不适用 |
| 在线 / 机器人集成 | 高 — 可用于机器人和龙门架 | 困难 | 不适用 |
| 测量速度 | ≈ 每点 1 s — 全自动 | 高 — 但需人工重新定位 | 每个样品数小时 |
05 — 计量性能
Enovasense 激光光热法在 E-coat 上的表现
Enovasense 技术在 E-coat 上的性能已在真实汽车零部件上得到验证,覆盖整个厚度公差区间。该研究包括:参考传感器配置、沿变厚度线的逐点对比、三个厚度水平下的 20 次重复性评估、1 型测量系统分析(MSA)以及工作距离稳健性测试。
用于 E-coat 的传感器参数
本研究所用的 Enovasense 传感器激光波长为 980 nm,激光功率为 1 W,每点测量时间为 1,000 ms。传感器到零件的名义工作距离为 40 mm,零件表面上的激光光斑直径为 2.3 mm。该传感器为非辐射型,完全适用于在机器人或输送线工位上进行工业集成。
沿变厚度线的对比
在一个厚度梯度约为 15 µm 至 23 µm 的样品上进行了自动线扫描,每 1 mm 进行一次 Enovasense 测量。在同一条线上选定的三个位置进行了破坏性参考测量(金相横截面)。Enovasense 扫描准确跟踪了厚度梯度,并在参考点自身测量不确定度范围内与之吻合。
沿覆盖整个公差范围的线每 1 mm 进行一次 Enovasense 测量。为进行验证,在同一条线上取了三个破坏性横截面参考值。
与破坏性参考方法的相关性
将三个验证点上的 Enovasense 读数与破坏性参考值进行对照作图,得到的线性拟合斜率非常接近 1,残余偏移远小于两种方法的合成不确定度。这表明 Enovasense 激光光热技术不仅具有良好的重复性,而且在整个 E-coat 厚度公差范围内在定量上准确,除标准校准外无需材料专用的修正系数。
在覆盖整个公差范围的三个厚度水平上,将 Enovasense 读数与破坏性横截面参考值对照作图。回归斜率为 1.003,R² = 0.999,证实在 E-coat 上无需材料专用修正。
三个厚度水平下的 20 次重复性
在同一样品的三个代表性位置(薄、中、厚)分别重复进行 20 次 Enovasense 测量,期间不移动传感器,以此评估重复性。在全部三个厚度水平上,RMS 标准偏差均远低于 0.25 µm,即在所有情况下均低于测量值的 1.4%——这一稳定性水平是完全合格的测量系统的典型表现。
在三个位置各进行 20 次连续测量,期间不移动传感器。标准偏差随厚度增加而减小,反映出较厚涂层上光热响应具有更好的信噪比。
1 型测量系统分析
为进一步确认测量链的固有性能,在一个有代表性的参考样品上进行了 1 型 MSA,在受控条件下重复进行 50 次 Enovasense 测量。三项标准输出——相对于公差限的运行图、分布直方图和能力指数——均证实该测量系统具备 E-coat 厚度控制能力。
运行图 — 在参考样品上重复测量 50 次,按完整公差范围作图
|
分布直方图(50 次测量) |
能力指数 Cg(能力) 1.58
0↑ 阈值 1.332.0
Cgk(中心化) 1.54
0↑ 阈值 1.332.0
偏倚 P 值 0.847
↑ 0.051.0
✓ 测量系统合格。Cg 和 Cgk 均超过 1.33 阈值。偏倚在统计上不显著(P > 0.05)。 |
1 型 MSA 在单个参考样品上进行,名义厚度 18.5 µm,规格 ±3 µm,在受控条件下连续进行 50 次 Enovasense 测量。
对工作距离变化的稳健性
工业集成的一项重要标准是测量对工作距离变化的敏感性:当传感器安装在机器人手臂或龙门架上、面对形状离散度不可忽略的零件时,这种变化不可避免。为量化这一敏感性,在名义工作点 40 mm 附近、32 mm 至 44 mm 范围内的七个工作距离下,对同一条变厚度线进行了重新测量。对每个距离,计算整条线上相对于名义 40 mm 测量的平均偏差。
下图以 ± 2 µm 刻度显示所得偏差——该刻度本身已只占 E-coat 厚度的很小一部分。所有偏差几乎都未偏离零线,直观表明在 ± 6 mm 工作窗口内,工作距离对测量的影响可以忽略不计。
在 ± 6 mm 的工作距离窗口内,所有偏差均保持在 ± 0.2 µm 以内——仅为所示 ± 2 µm 刻度的极小部分。如此大的机械容差,是在工业环境中进行机器人或龙门架集成的决定性优势。
06 — 工业集成
用于 E-coat 厚度控制的两种集成架构
Enovasense 光热测量对工作距离变化具有稳健性——在 ± 6 mm 窗口内偏差小于 0.2 µm——因此可以采用两种互补的集成架构,根据零件几何形状、产量以及涂装车间的输送方案进行选择。
|
方案 A 机器人夹持零件,置于固定传感器前零件由机器人手臂夹持——通常即负责涂装线上下料的同一单元——并依次送到一个或多个固定的 Enovasense 测量头前。每个传感器安装在名义工作距离 40 mm 处的机械支架上,对准零件轨迹上预先定义的测量点。 最适用于:
主要优势:
|
方案 B HSR 平台 — 测量头在输送中的零件上方移动对于由输送线运送的大型零件——完整白车身、大型电池壳体、建筑用组件——Enovasense 提供 HSR 平台,一套完全独立的交钥匙测量站。传感器头(272 × 160 × 129 mm,4.3 kg)安装在 3 轴电动龙门架上,在零件随输送线移动时对其进行跟踪。 最适用于:
主要优势:
|
技术规格 — Enovasense HSR
部署步骤
现场准备
客户需在设备安装位置提供 230 V / 16 A 电源插座和以太网网络接入点。无需压缩空气或水冷。
设计与工程阶段
Enovasense 在订单下达后 4 周内提供机械布置图、电气原理图、安全风险分析(EN 13849-1)以及功能说明。
工厂验收测试
交货前在 Enovasense 场地进行简化功能测试,以验证所有功能符合规格要求。
安装、调试与培训
现场安装并调试整套系统,随后进行专家、操作员和维护培训。提供完整文档(CE 证书、用户手册、电气和机械图纸)。
12 个月质保与持续支持
设备自临时验收起享有 12 个月全面质保,承诺 1 周内响应现场服务。可选年度维护合同,涵盖热线支持、预防性维护巡检和软件更新。
 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski