Anwendungen / zink-nickel-beschichtungen
01 — Einführung
Zink-Nickel: die leistungsfähige Opferschicht für Stahlbauteile
Zink-Nickel-Beschichtungen sind Legierungsschichten aus Zink (typischerweise 84 – 88 %) und Nickel (12 – 16 %). Sie werden zunehmend zum Korrosionsschutz von Stahlbauteilen eingesetzt: Das Zink wirkt als Opferanode – es korrodiert vor dem eisenhaltigen Grundwerkstoff –, während das Nickel genau diesen Vorgang verlangsamt. Während eine herkömmliche Zinkschicht im Salzsprühnebeltest 96 – 120 Stunden standhält, kann eine Zink-Nickel-Beschichtung mehr als 1.000 Stunden erreichen und bleibt bei Temperaturen über 120 °C stabil.
Die Automobilindustrie ist einer der größten Anwender von ZnNi, und zwar für Bauteile, die der Außenumgebung oder hohen Temperaturen ausgesetzt sind: Batteriegehäusedeckel, Bremssysteme (Bremssättel und Bremsscheiben), Verbindungselemente. In der Luft- und Raumfahrt setzt sich ZnNi zunehmend als ungiftige, REACH-konforme Alternative zu Cadmiumüberzügen an Fahrwerkskomponenten, elektrischen Steckverbindern und Verbindungselementen (Schrauben, Muttern und Bolzen) durch.
Alkalisches ZnNi Saures ZnNi Gestellverfahren Trommelverfahren Cadmiumersatz
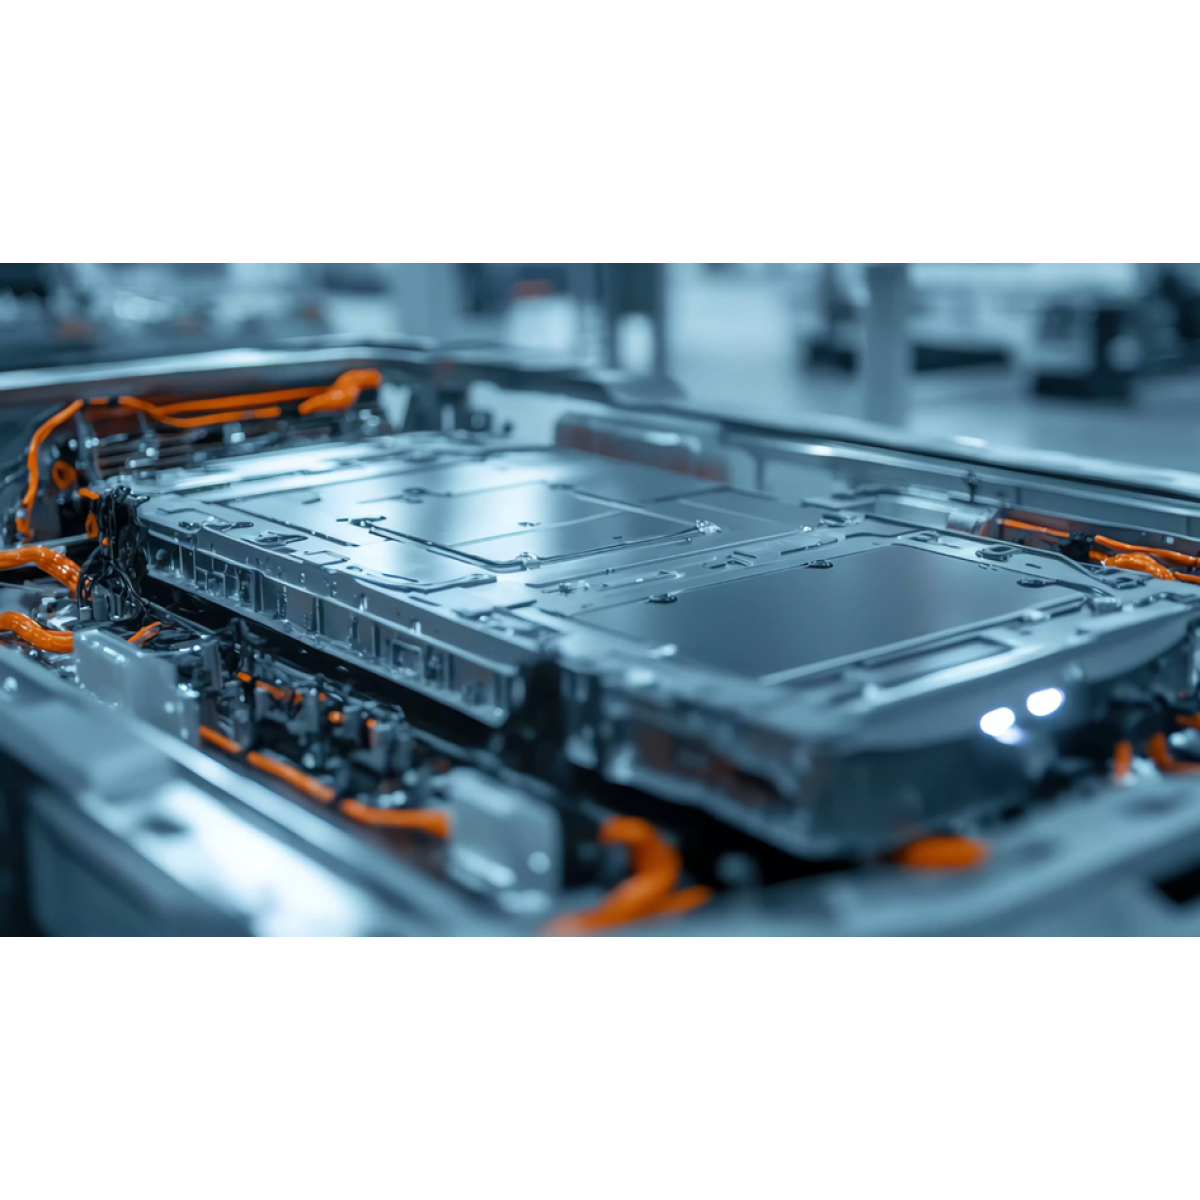
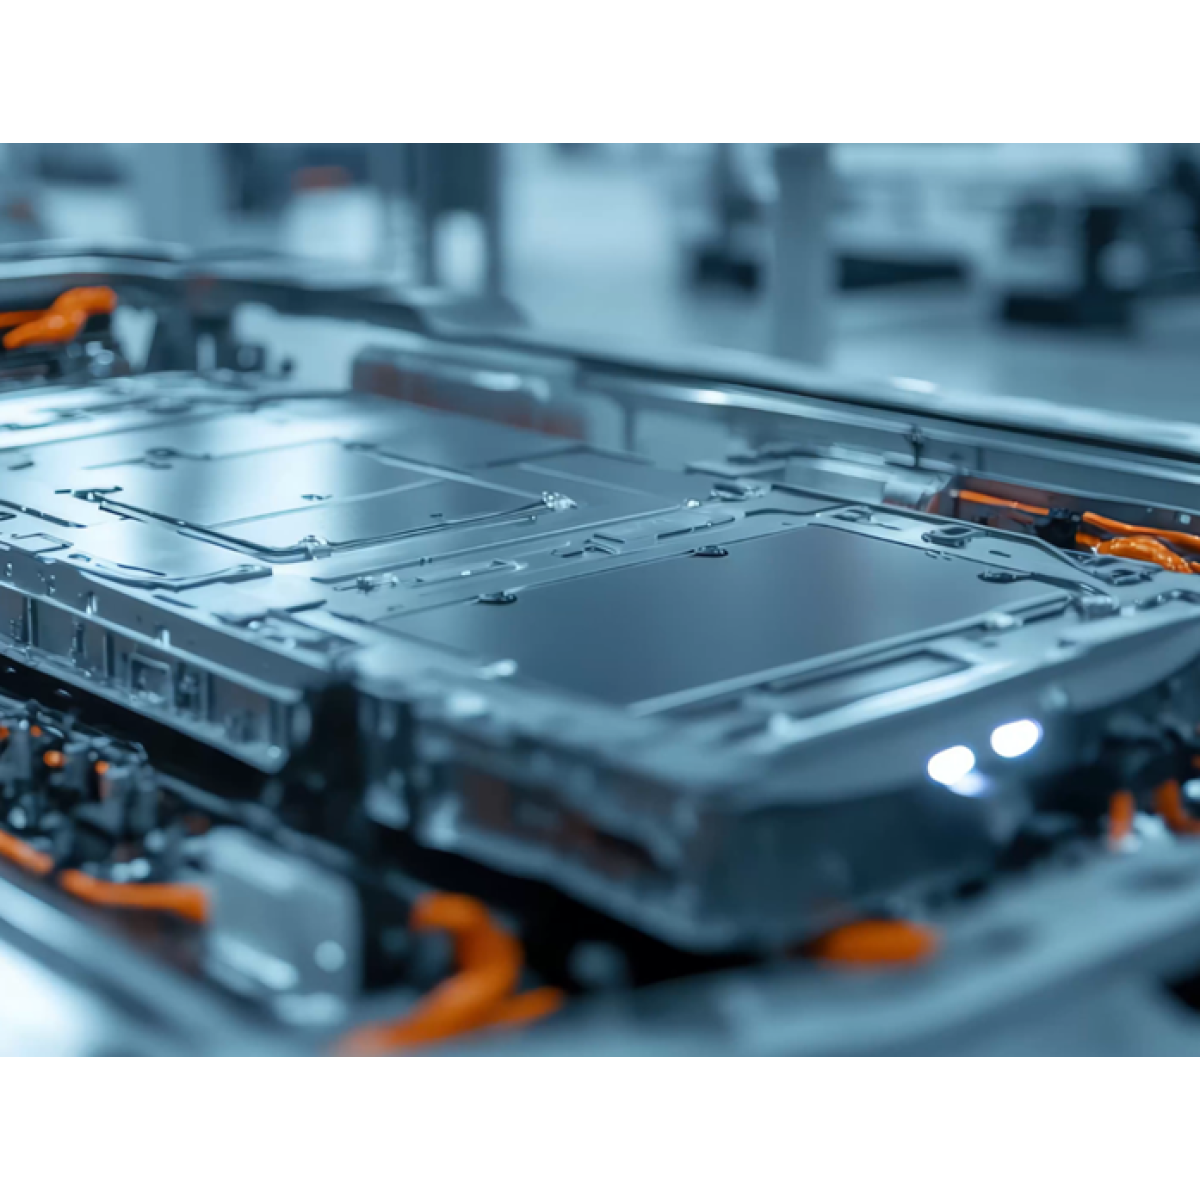
Mit einer ZnNi-Beschichtung geschützter Batteriegehäusedeckel
Der galvanische Prozess
ZnNi-Beschichtungen werden galvanisch abgeschieden. Die Teile werden in ein chemisches Bad mit Zink- und Nickelionen getaucht; an das Teil wird ein Strom angelegt, die Ionen wandern zu seiner Oberfläche und werden zu einer Zink-Nickel-Legierungsschicht reduziert, die in der Regel 8 bis 15 µm dick ist. Anschließend wird die Schicht passiviert und häufig mit einer Deckschicht versiegelt, um die geforderte Korrosionsbeständigkeit und den geforderten Reibwert zu erreichen.
Abbildung 1 — Ablauf einer ZnNi-Galvaniklinie
Die Enovasense-Messung ist auf der blanken ZnNi-Schicht sowie durch Passivierung und Deckschicht hindurch möglich, mit einer Kalibrierung je Prozesszustand.
02 — Qualitätsanforderungen
Warum Schichtdicke und Gleichmäßigkeit in einem komplexen galvanischen Prozess entscheidend sind
Die Dicke einer ZnNi-Beschichtung – und ihre Gleichmäßigkeit über das Bauteil – gewährleistet den Korrosionsschutz. Zu viel abzuscheiden ist jedoch ebenfalls keine Option: Eine zu dicke Schicht wird spröde und gefährdet die mechanische Passung des Teils, insbesondere bei Verbindungselementen im Gewinde, wo die Beschichtung unmittelbar die Gewindetoleranz aufzehrt.
Große Teile: ungleichmäßige Stromverteilung
Bei einem großen, im Gestell beschichteten Batteriegehäusedeckel lässt sich nur schwer sicherstellen, dass der Strom gleichmäßig auf die gesamte Oberfläche wirkt. Die Stromdichte konzentriert sich an Kanten und Vorsprüngen und fällt in Vertiefungen ab, was zwangsläufig zu einer ungleichmäßigen Abscheidung führt: dick an den Kanten, dünn in den Ecken und im Inneren von Hohlräumen.
Kleinteile: Trommelbeschichtung als Schüttgut
Verbindungselemente und Kleinteile werden chargenweise in einer rotierenden Trommel beschichtet. Der elektrische Kontakt zwischen den Teilen ist intermittierend, und die Gleichmäßigkeit ist noch schwieriger zu erreichen – von Teil zu Teil und vom Kopf bis zum Gewinde desselben Teils.
Abbildung 2 — Prozessbedingte Schichtdickenungleichmäßigkeit beim Galvanisieren (schematisch)
Spezifikationen und die Kosten zu dicker Schichten
OEM- und Luftfahrtspezifikationen legen eine lokale Mindestschichtdicke, einen Schichtdickenbereich und ein Salzsprühnebel-Ziel (Rotrost, Weißrost) fest. Dicker als nötig zu beschichten, um das lokale Minimum sicherzustellen, verschwendet Nickel, verlängert den Zyklus und erhöht bei hochfesten Stählen das Risiko der Wasserstoffversprödung. Nur die Messung der Verteilung am realen Bauteil – nicht nur an einem Referenzblech – ermöglicht es, Gestellkonstruktion, Anodenanordnung und Beschichtungszeit gezielt einzustellen.
|
> 1.000 h
Salzsprühnebelbeständigkeit einer ZnNi-Beschichtung, gegenüber 96 – 120 h bei herkömmlichem Zink
|
8 – 15 µm
Typische ZnNi-Schichtdicke – ein enges Fenster, in dem jeder Mikrometer Gleichmäßigkeit zählt
|
|
± 3 µm
Maximale Abweichung bei ± 5 mm Arbeitsabstand und ± 40° Anstellwinkel
|
Cg 1,69 / Cgk 1,66
Messmittelfähigkeit nach MSA Typ 1 – über dem Annahmegrenzwert von 1,33
|
03 — Herausforderungen der Messung
Wie ZnNi-Schichtdicken heute gemessen werden – und wo jedes Verfahren an Grenzen stößt
Neben der zerstörenden Querschliffmikroskopie und dem coulometrischen Ablöseverfahren werden in Galvanikbetrieben drei zerstörungsfreie Verfahren eingesetzt: magnetinduktive Messsonden, Handgeräte zur Röntgenfluoreszenzanalyse (RFA) und RFA-Tischgeräte. Jedes hat seine Berechtigung – und jedes stößt an Grenzen, sobald Bauteilgeometrie, Durchsatz oder Bediener ins Spiel kommen.
Magnetinduktive Sonden: schnell, aber berührend und bedienerabhängig
Das magnetinduktive Verfahren misst die nichtmagnetische ZnNi-Schicht auf dem ferromagnetischen Stahl in einer Sekunde, erfordert jedoch Kontakt: Der Messwert hängt davon ab, wie die Sonde aufgesetzt wird, muss regelmäßig nachkalibriert werden und versagt in der Nähe von Kanten und Bohrungen oder auf gekrümmten Oberflächen – genau dort, wo die Schicht am ungleichmäßigsten ist.
RFA-Handgeräte: elementspezifisch, aber langsam und grob
Die Hand-RFA erfasst die Zn- und Ni-Signale nahezu im Kontakt, in 5 bis 30 Sekunden je nach geforderter Genauigkeit. Ihr Messfleck von 3 – 8 mm eignet sich weder für Kleinteile noch für Gewindeflanken, der Messwert driftet mit der Zeit, und das Ergebnis hängt vom Bediener ab.
RFA-Tischgeräte: präzise, aber auf das Labor beschränkt
RFA-Tischgeräte bieten einen Messfleck von 0,1 – 0,3 mm für kleine Flächen und eine geringe Bedienerabhängigkeit, benötigen aber 15 – 20 Sekunden pro Punkt, haben eine Abstandstoleranz von nur ± 0,1 – 0,5 mm, erfordern eine abgeschirmte Kammer und tun sich in der Nähe von Kanten und Bohrungen weiterhin schwer. Sie sind ein Werkzeug für Laborprüfungen, keine Produktionskontrolle.
04 — Technologievergleich
Warum die laserphotothermische Radiometrie zu ZnNi passt
Die patentierte laserphotothermische Radiometrie von Enovasense misst die Beschichtung über ihre thermische Antwort: Ein modulierter Laserstrahl erwärmt die Oberfläche um wenige Grad, die thermische Welle breitet sich durch die ZnNi-Schicht aus und wird an der Grenzfläche zum Stahl reflektiert, und ein Infrarotdetektor wandelt die Phase des zurückkehrenden Signals in eine Schichtdicke um. Die Messung erfolgt berührungslos in 40 mm Abstand mit ± 3 mm Toleranz, dauert 1 Sekunde, nutzt einen Messfleck von 1 mm ohne Kanteneffekt, ist bedienerunabhängig und driftet nicht – sie ist damit schneller und stabiler als berührende oder RFA-Messgeräte und eignet sich naturgemäß für die Inline-Integration.
| Kriterien | Enovasense laserphotothermisch | Magnetinduktive Sonde | RFA-Handgerät | RFA-Tischgerät |
|---|---|---|---|---|
| Messprinzip | Thermische Diffusionsantwort | Magnetfeldantwort | Röntgenfluoreszenz der Beschichtung | Röntgenfluoreszenz der Beschichtung |
| Kontakt und Abstand | Berührungslos – 40 mm, ± 3 mm Toleranz | Berührend | Nahezu berührend | Berührungslos – 20 mm, ± 0,1 – 0,5 mm Toleranz |
| Messzeit | 1 s | 1 s | 5 – 30 s je nach Genauigkeit | 15 – 20 s |
| Bedienereinfluss | Unabhängig | Abhängig – von der Art des Aufsetzens | Abhängig | Gering |
| Kalibrierung | Keine Nachkalibrierung – keine Drift | Regelmäßige Nachkalibrierung | Driftet – regelmäßige Nachkalibrierung | Driftet – regelmäßige Nachkalibrierung |
| Abhängigkeit von Größe, Form und Kanten | Unabhängig – 1 mm Messfleck, kein Kanteneffekt | Formabhängig – nicht nahe Kanten und Bohrungen | Formabhängig – 3 – 8 mm Messfleck, keine Kleinteile | Formabhängig – 0,1 – 0,3 mm Messfleck, nicht nahe Kanten / Bohrungen |
| Automatisierung | Ja – Messkopf am Roboterarm oder fest in der Linie | Handgerät | Handgerät | Tischgerät |
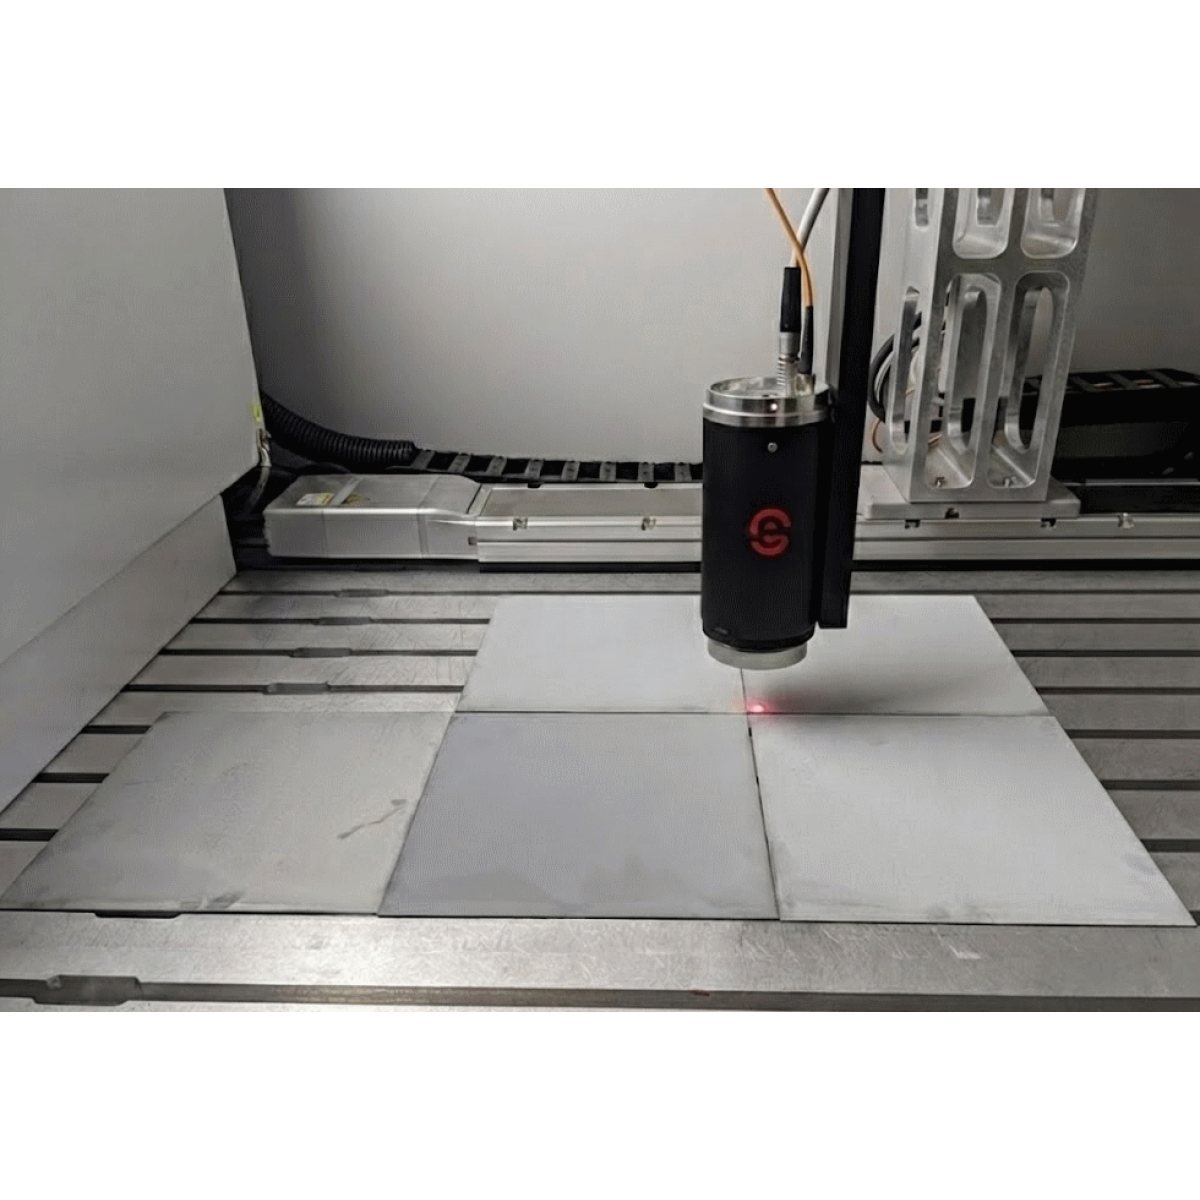
Schichtdickenmessung einer Zink-Nickel-Beschichtung mit einem Enovasense-Sensor
05 — Messtechnische Leistung
Leistung von Enovasense bei ZnNi-Beschichtungen
Zur Bewertung der Richtigkeit wurden Versuche an Proben durchgeführt, deren Schichtdicken den gesamten Toleranzbereich zwischen 10 und 30 µm abdecken. Die Enovasense-Werte wurden mit magnetinduktiven Messungen an denselben Proben verglichen.
Abbildung 3 — Enovasense laserphotothermisch vs. Magnetinduktion, ZnNi-Proben 10 – 30 µm
Mittlere Enovasense-Schichtdicke je Probe gegenüber der magnetinduktiven Referenz. Schematische Darstellung der Studiendaten.
Der Enovasense-Sensor korreliert über den gesamten Bereich eng mit den magnetinduktiven Werten, mit einer einzigen Kalibrierung.
Messmittelfähigkeit: MSA-Studie Typ 1
Anschließend wurde eine Messsystemanalyse Typ 1 an einer Probe mit einer Referenzschichtdicke von 41 µm durchgeführt, indem die Messung unter kontrollierten Bedingungen am selben Punkt wiederholt wurde.
Abbildung 4 — Messmittelstudie Typ 1 an einer 41-µm-ZnNi-Beschichtung
Verlaufsdiagramm der Wiederholmessungen gegenüber dem Referenzwert. Schematische Darstellung, konsistent mit den Kennwerten der Studie.
- Systematische Messabweichung (Bias): Der p-Wert (0,6356) liegt über dem üblichen Signifikanzniveau α von 0,05 – die systematische Messabweichung ist statistisch nicht signifikant. Das Messsystem ist bezogen auf die Referenz richtig.
- Fähigkeit: Sowohl Cg (1,69) als auch Cgk (1,66) überschreiten den üblichen Grenzwert von 1,33 – das Messsystem ist fähig; seine Streuung ist im Verhältnis zur vorgegebenen Toleranz ausreichend klein.
Toleranz gegenüber Abstand und Winkel: entscheidend bei realen Bauteilen
Schließlich wurde der Einfluss von Messabstand und Anstellwinkel untersucht – den beiden Parametern, die bei gekrümmten Teilen, bei der Roboterhandhabung oder bei Trommelchargen ständig variieren. Der Sensor bleibt innerhalb von ± 3 µm, wenn der Abstand von 15 bis 25 mm (nominal 20 mm) und der Anstellwinkel von −40° bis +40° (nominal 0°) variiert.
Abbildung 5 — Messabweichung in Abhängigkeit von Arbeitsabstand und Anstellwinkel
Abweichung vom Nennmesswert, wenn der Sensor aus seinem Nennabstand bewegt und um seinen Nennwinkel geneigt wird. Grünes Band: ± 3 µm. Schematische Darstellung der Studienergebnisse.
Diese Robustheit macht den Unterschied zwischen einem Labormeßgerät und einem Produktionssensor aus: Ein von einem Roboter zugeführtes Teil, die gekrümmte Oberfläche eines Bremssattels oder ein Verbindungselement in einer Schale lassen sich ohne präzise Positionierung und ohne mechanischen Referenzanschlag messen.
Die Leistungsangaben beziehen sich auf die in diesen Studien verwendeten Konfigurationen. Die tatsächliche Leistung hängt vom gewählten optischen System, vom ZnNi-Prozess (alkalisch oder sauer, Passivierung und Deckschicht) und vom gemessenen Schichtdickenbereich ab. Für jeden Prozesszustand wird eine eigene Kalibrierung erstellt.
06 — Industrielle Integration
Integration der Enovasense-Sensoren für die ZnNi-Prüfung
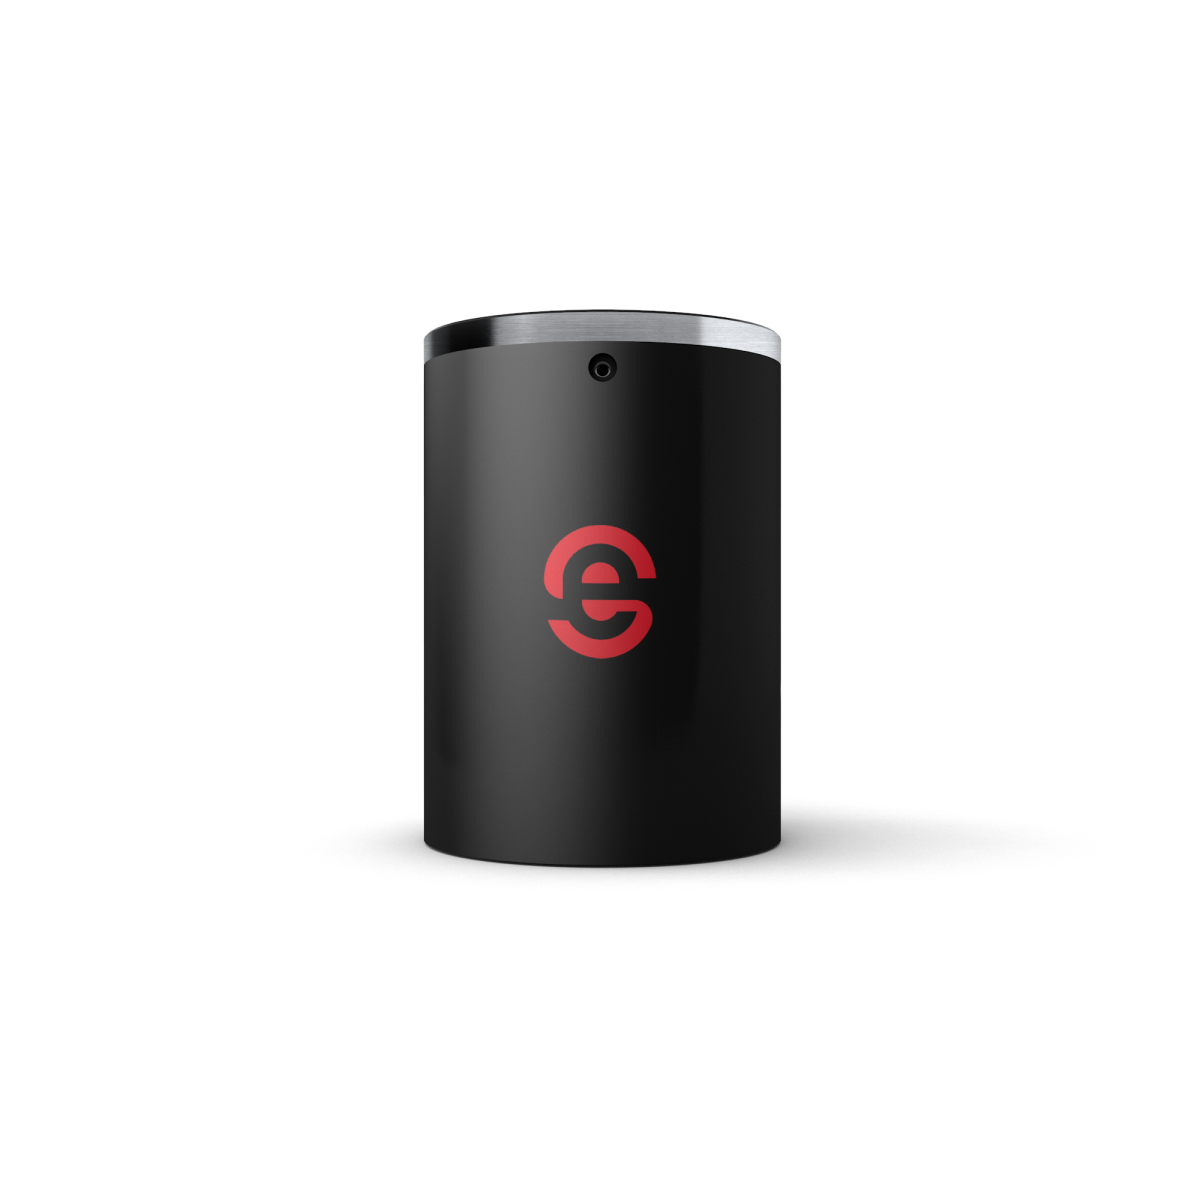
Die Messköpfe von Enovasense sind kompakt und leicht, und ihre Toleranz gegenüber Abstand und Winkel eröffnet mehrere Integrationswege – vom Labor des Galvanikbetriebs bis zum Linienende.
 |
 |
| Kompakter Enovasense-Messkopf für Roboterintegration oder feste Montage | Offline-Prüfstation HKL2 — automatisiertes Mapping und Chargenmessung |

 English
 Español
 Français
 Italiano
 日本語
 한국어
 Polski
 中文