Applicazioni / rivestimenti in zinco-nichel
01 — Introduzione
Zinco-nichel: il rivestimento sacrificale ad alte prestazioni per componenti in acciaio
I rivestimenti in zinco-nichel sono uno strato di lega che combina zinco (tipicamente 84 – 88 %) e nichel (12 – 16 %). Sono sempre più utilizzati per proteggere i componenti in acciaio dalla corrosione: lo zinco è sacrificale — si corrode prima del substrato ferroso — mentre il nichel rallenta proprio questo processo. Mentre un rivestimento di zinco tradizionale resiste 96 – 120 ore in prova di nebbia salina, un rivestimento in zinco-nichel può durare oltre 1.000 ore e rimane stabile a temperature superiori a 120 °C.
L'industria automobilistica è uno dei maggiori utilizzatori di ZnNi, per componenti esposti all'ambiente esterno o ad alte temperature: coperchi batteria, sistemi frenanti (pinze e dischi), elementi di fissaggio. Nel settore aerospaziale lo ZnNi è sempre più adottato come alternativa non tossica e conforme a REACH alla cadmiatura su componenti dei carrelli di atterraggio, connettori elettrici ed elementi di fissaggio (bulloni, dadi e viti).
ZnNi alcalino ZnNi acido Placcatura a telaio Placcatura a rotobarile Sostituzione del cadmio
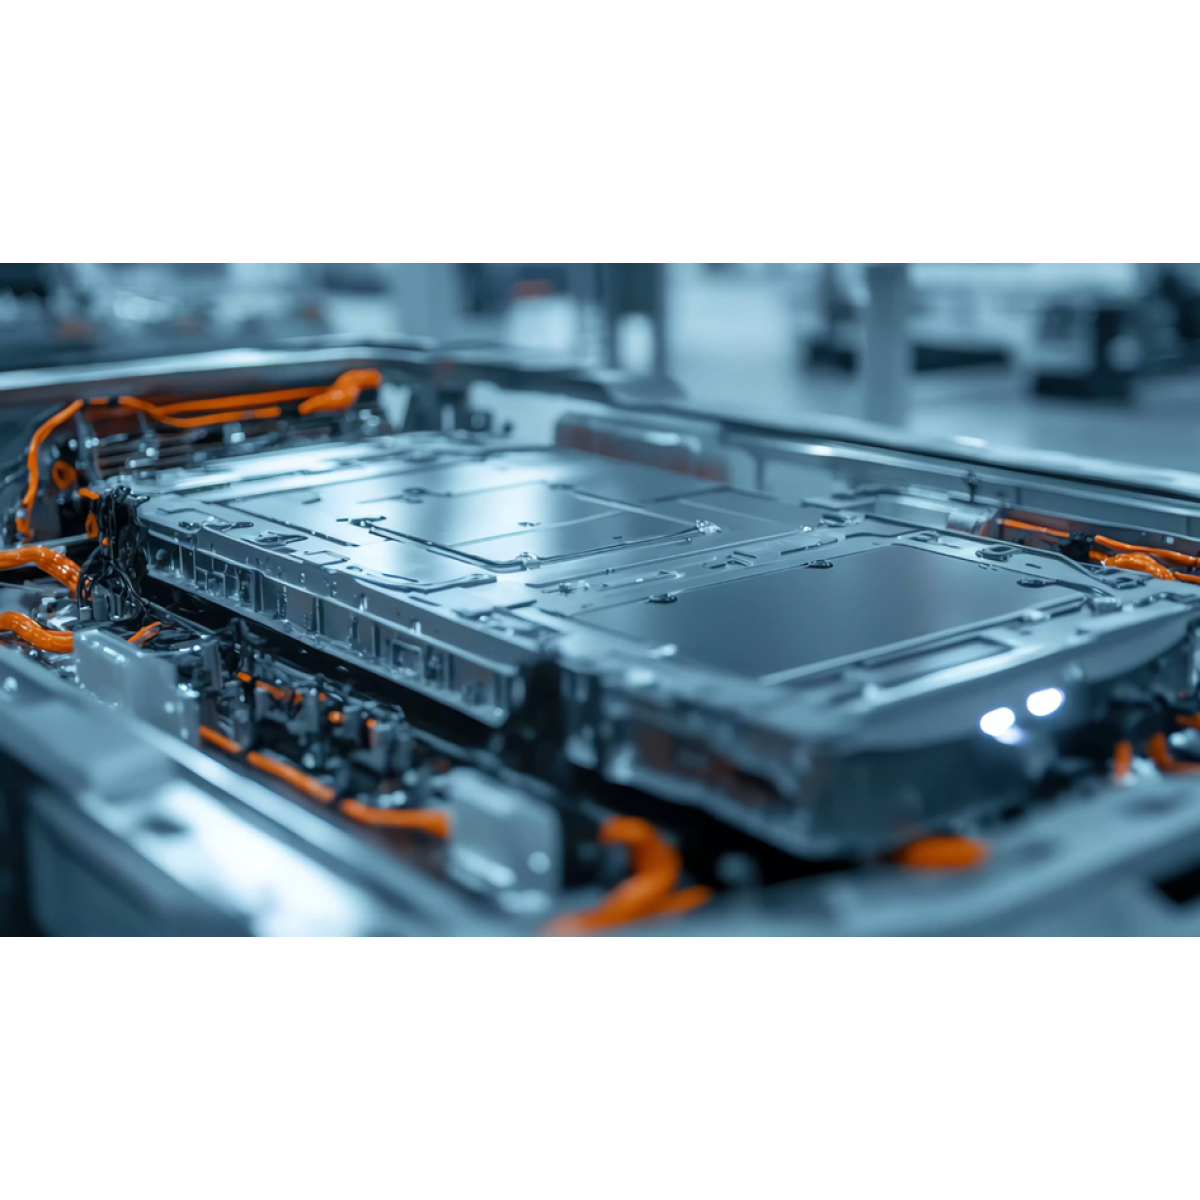
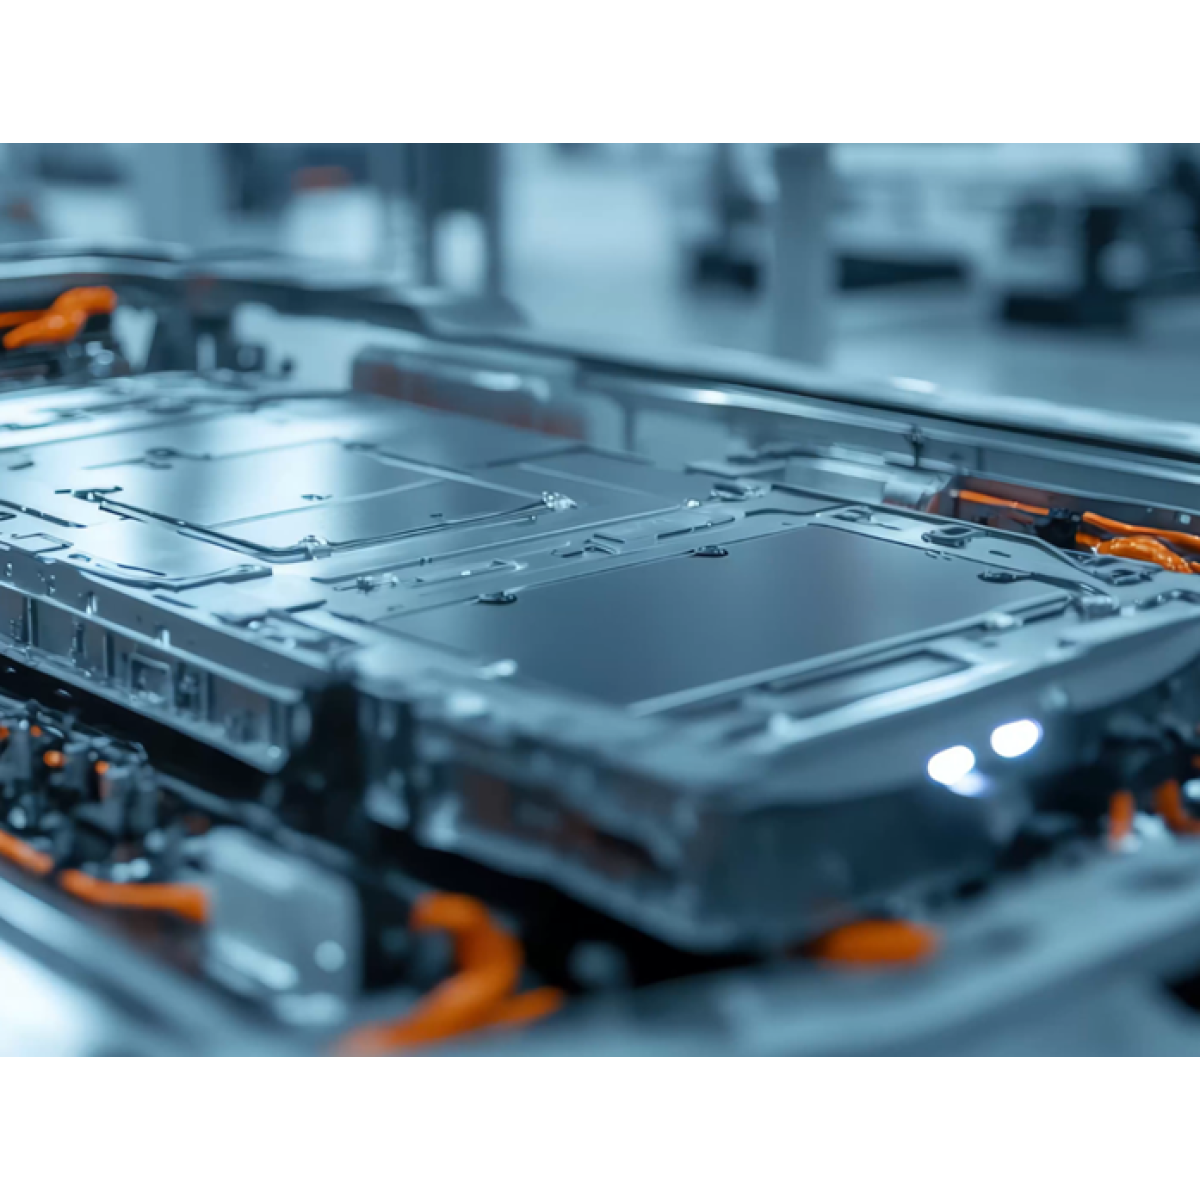
Coperchio batteria protetto da un rivestimento ZnNi
Il processo di elettrodeposizione
I rivestimenti ZnNi vengono depositati per elettrodeposizione. I pezzi sono immersi in un bagno chimico contenente ioni di zinco e nichel; al pezzo viene applicata una corrente, gli ioni migrano verso la sua superficie e si riducono in uno strato di lega zinco-nichel di spessore generalmente compreso tra 8 e 15 µm. Lo strato viene poi passivato e spesso sigillato con una finitura per raggiungere la resistenza alla corrosione e il coefficiente di attrito specificati.
Figura 1 — Sequenza di una linea di placcatura ZnNi
La misura Enovasense è possibile sullo strato ZnNi nudo e attraverso passivazione e finitura, con una calibrazione per ciascuno stato del processo.
02 — Requisiti di qualità
Perché spessore e uniformità sono critici in un processo di elettrodeposizione complesso
È lo spessore di un rivestimento ZnNi — e la sua omogeneità sul pezzo — a garantire la protezione dalla corrosione. Ma depositarne troppo non è un'opzione: uno strato troppo spesso diventa fragile e compromette l'accoppiamento meccanico del pezzo, in particolare per gli elementi di fissaggio filettati, dove il rivestimento consuma direttamente la tolleranza della filettatura.
Pezzi grandi: distribuzione non uniforme della corrente
Su un grande coperchio batteria placcato a telaio è difficile garantire che la corrente elettrica sia applicata in modo uniforme su tutta la superficie. La densità di corrente si concentra su bordi e sporgenze e cala nelle rientranze, il che porta inevitabilmente a una deposizione non omogenea: spessa sui bordi, sottile negli angoli e all'interno delle cavità.
Pezzi piccoli: placcatura a lotti in rotobarile
Gli elementi di fissaggio e i piccoli componenti vengono placcati a lotti in un rotobarile. Il contatto elettrico tra i pezzi è intermittente e l'uniformità è ancora più difficile da ottenere, da un pezzo all'altro e dalla testa alla filettatura dello stesso pezzo.
Figura 2 — Non uniformità dello spessore intrinseca all'elettrodeposizione (schema)
Specifiche e costo della sovraplaccatura
Le specifiche OEM e aerospaziali definiscono uno spessore locale minimo, un intervallo di spessore e un obiettivo in nebbia salina (ruggine rossa, ruggine bianca). Placcare più spesso del necessario per assicurare il minimo locale spreca nichel, allunga il ciclo e aumenta il rischio di infragilimento da idrogeno sugli acciai ad alta resistenza. Misurare la distribuzione sul pezzo reale — non solo su un pannello di riferimento — è l'unico modo per ottimizzare la progettazione del telaio, la disposizione degli anodi e il tempo di placcatura.
|
> 1.000 h
Resistenza in nebbia salina di un rivestimento ZnNi, contro 96 – 120 h dello zinco tradizionale
|
8 – 15 µm
Spessore tipico dello ZnNi: una finestra stretta in cui ogni micron di uniformità conta
|
|
± 3 µm
Scostamento massimo su ± 5 mm di distanza di lavoro e ± 40° di angolo di approccio
|
Cg 1,69 / Cgk 1,66
Capacità dello strumento secondo MSA tipo 1: oltre la soglia di accettazione di 1,33
|
03 — Sfide di misura
Come si misura oggi lo spessore dello ZnNi — e dove si ferma ciascun metodo
Oltre alla microscopia distruttiva su sezione trasversale e alla dissoluzione coulometrica, nei reparti di galvanica si utilizzano tre tecniche non distruttive: sonde a induzione magnetica, XRF portatile e XRF da banco. Ognuna ha la sua utilità — e ognuna incontra un limite quando entrano in gioco la geometria del pezzo, la produttività o l'operatore.
Sonde a induzione magnetica: rapide, ma a contatto e dipendenti dall'operatore
L'induzione magnetica misura lo strato non magnetico di ZnNi sull'acciaio ferromagnetico in un secondo, ma richiede il contatto: la lettura dipende da come viene applicata la sonda, richiede ricalibrazioni periodiche e non funziona vicino a bordi e fori o su superfici curve — proprio dove la placcatura è meno uniforme.
XRF portatile: elementare, ma lenta e poco risolutiva
La fluorescenza a raggi X portatile legge i segnali di Zn e Ni quasi a contatto, in 5 – 30 secondi a seconda dell'accuratezza richiesta. Il suo spot di 3 – 8 mm non consente di misurare piccoli pezzi o fianchi di filettatura, la lettura deriva nel tempo e il risultato dipende dall'operatore.
XRF da banco: precisa, ma confinata al laboratorio
L'XRF da banco offre uno spot di 0,1 – 0,3 mm per piccole aree e una bassa dipendenza dall'operatore, ma richiede 15 – 20 secondi per punto, una tolleranza di distanza di soli ± 0,1 – 0,5 mm e una camera schermata, e incontra comunque difficoltà vicino a bordi e fori. È uno strumento di audit di laboratorio, non un controllo di produzione.
04 — Confronto tecnologico
Perché la radiometria fototermica laser è adatta allo ZnNi
La radiometria fototermica laser brevettata da Enovasense misura il rivestimento attraverso la sua risposta termica: un fascio laser modulato riscalda la superficie di pochi gradi, l'onda termica si diffonde attraverso lo strato di ZnNi e si riflette all'interfaccia con l'acciaio, e un rivelatore infrarosso converte la fase del segnale di ritorno in spessore. La misura è senza contatto a 40 mm con una tolleranza di ± 3 mm, dura 1 secondo, utilizza uno spot di 1 mm senza effetto di bordo, è indipendente dall'operatore e non deriva: è quindi più rapida e stabile degli strumenti a contatto o XRF e rappresenta la scelta naturale per l'integrazione in linea.
| Criteri | Fototermia laser Enovasense | Sonda a induzione magnetica | XRF portatile | XRF da banco |
|---|---|---|---|---|
| Principio di misura | Risposta di diffusione termica | Risposta del campo magnetico | Fluorescenza a raggi X del rivestimento | Fluorescenza a raggi X del rivestimento |
| Contatto e distanza | Senza contatto — 40 mm, tolleranza ± 3 mm | A contatto | Quasi a contatto | Senza contatto — 20 mm, tolleranza ± 0,1 – 0,5 mm |
| Tempo di misura | 1 s | 1 s | 5 – 30 s a seconda dell'accuratezza | 15 – 20 s |
| Influenza dell'operatore | Indipendente | Dipendente — da come si applica il contatto | Dipendente | Bassa |
| Calibrazione | Nessuna ricalibrazione — nessuna deriva | Ricalibrazione periodica | Deriva — ricalibrazione periodica | Deriva — ricalibrazione periodica |
| Dipendenza da dimensioni, forma e bordi | Indipendente — spot di 1 mm, nessun effetto di bordo | Dipende dalla forma — non vicino a bordi e fori | Dipende dalla forma — spot di 3 – 8 mm, niente pezzi piccoli | Dipende dalla forma — spot di 0,1 – 0,3 mm, non vicino a bordi / fori |
| Automazione | Sì — sonda su braccio robotico o fissa in linea | Strumento portatile | Strumento portatile | Strumento da banco |
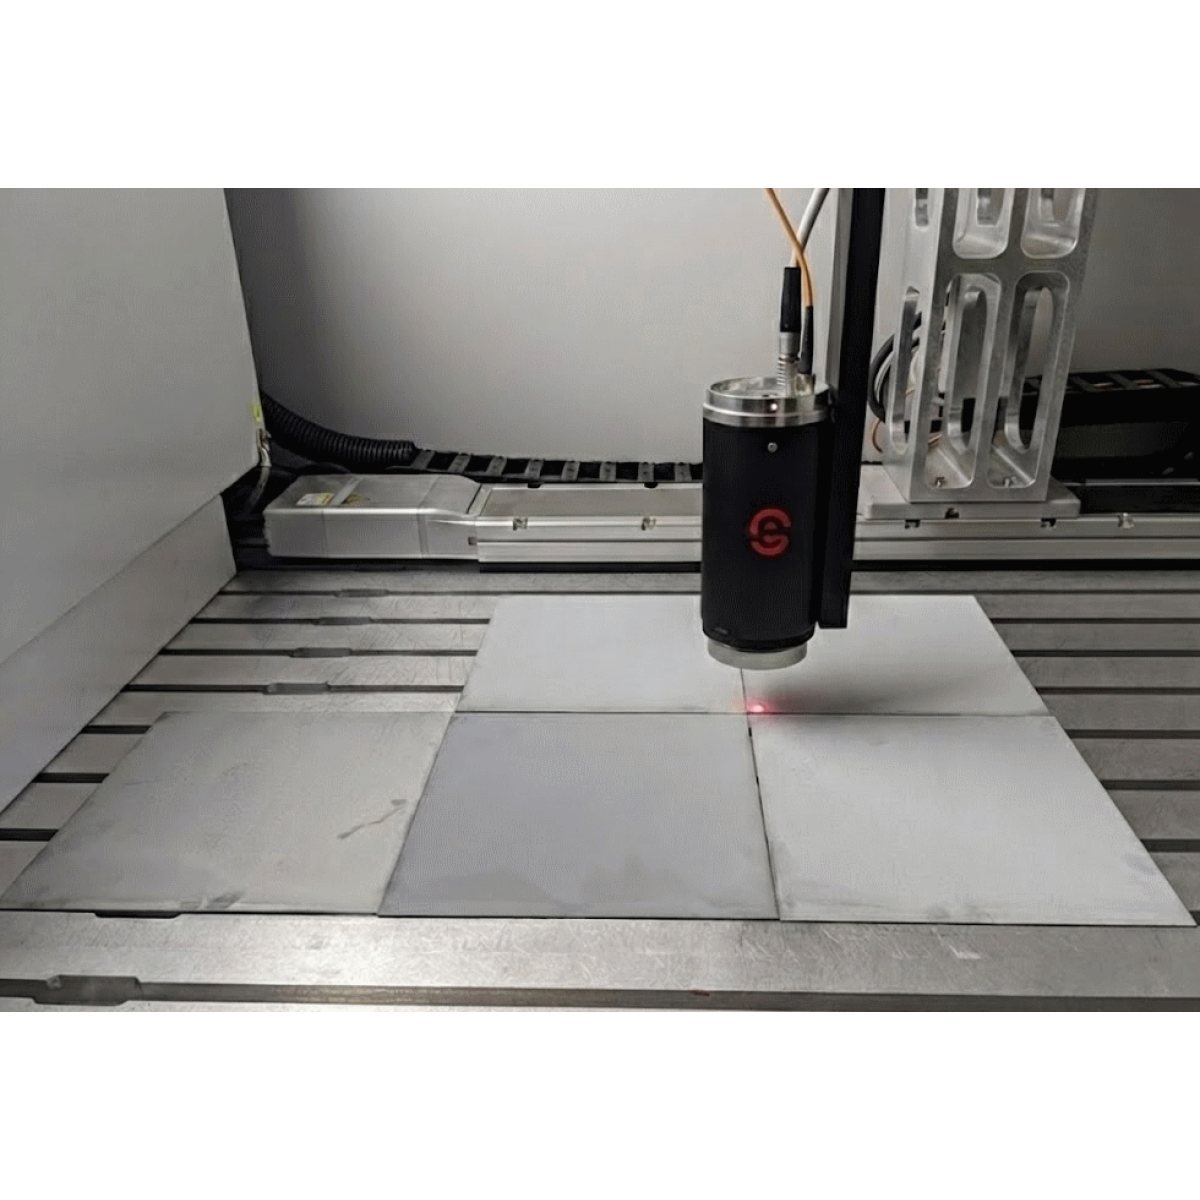
Misura dello spessore di un rivestimento in zinco-nichel con un sensore Enovasense
05 — Prestazioni metrologiche
Prestazioni di Enovasense sui rivestimenti ZnNi
Per valutare l'accuratezza sono state eseguite prove su campioni i cui spessori coprono l'intero intervallo di tolleranza, tra 10 e 30 µm. I valori Enovasense sono stati confrontati con misure a induzione magnetica sugli stessi campioni.
Figura 3 — Fototermia laser Enovasense vs induzione magnetica, campioni ZnNi 10 – 30 µm
Spessore medio Enovasense per campione rispetto al riferimento a induzione magnetica. Rappresentazione schematica dei dati dello studio.
Il sensore Enovasense presenta una stretta correlazione con i valori dell'induzione magnetica sull'intero campo, con un'unica calibrazione.
Capacità dello strumento: studio MSA di tipo 1
È stata poi eseguita un'analisi del sistema di misura di tipo 1 su un campione con spessore di riferimento di 41 µm, ripetendo la misura nello stesso punto in condizioni controllate.
Figura 4 — Studio dello strumento di tipo 1 su un rivestimento ZnNi da 41 µm
Carta di andamento delle misure ripetute rispetto al valore di riferimento. Rappresentazione schematica coerente con le statistiche dello studio.
- Bias: il p-value (0,6356) è superiore al livello alfa standard di 0,05 — il bias non è statisticamente significativo. Il sistema di misura è accurato rispetto al riferimento.
- Capacità: sia Cg (1,69) sia Cgk (1,66) superano la soglia standard di 1,33 — il sistema di misura è capace; la sua variazione è sufficientemente ridotta rispetto alla tolleranza assegnata.
Tolleranza alla distanza e all'angolo: la chiave per i pezzi reali
Infine è stata verificata l'influenza della distanza di misura e dell'angolo di approccio — i due parametri che variano costantemente su pezzi curvi, nella movimentazione robotizzata o nei lotti placcati a rotobarile. Il sensore rimane entro ± 3 µm quando la distanza varia da 15 a 25 mm (nominale 20 mm) e quando l'angolo di approccio varia da −40° a +40° (nominale 0°).
Figura 5 — Scostamento della misura in funzione della distanza di lavoro e dell'angolo di approccio
Scostamento dalla lettura nominale quando il sensore viene allontanato dalla sua distanza nominale e inclinato attorno al suo angolo nominale. Banda verde: ± 3 µm. Rappresentazione schematica dei risultati dello studio.
Questa robustezza fa la differenza tra uno strumento da laboratorio e un sensore di produzione: un pezzo presentato da un robot, la superficie curva di una pinza freno o un elemento di fissaggio in un vassoio possono essere misurati senza posizionamento preciso e senza battuta meccanica di riferimento.
I valori di prestazione corrispondono alle configurazioni utilizzate in questi studi. Le prestazioni effettive dipendono dal sistema ottico scelto, dal processo ZnNi (alcalino o acido, passivazione e finitura) e dal campo di spessore misurato. Per ciascuno stato del processo viene realizzata una calibrazione dedicata.
06 — Integrazione industriale
Integrazione dei sensori Enovasense per il controllo dello ZnNi
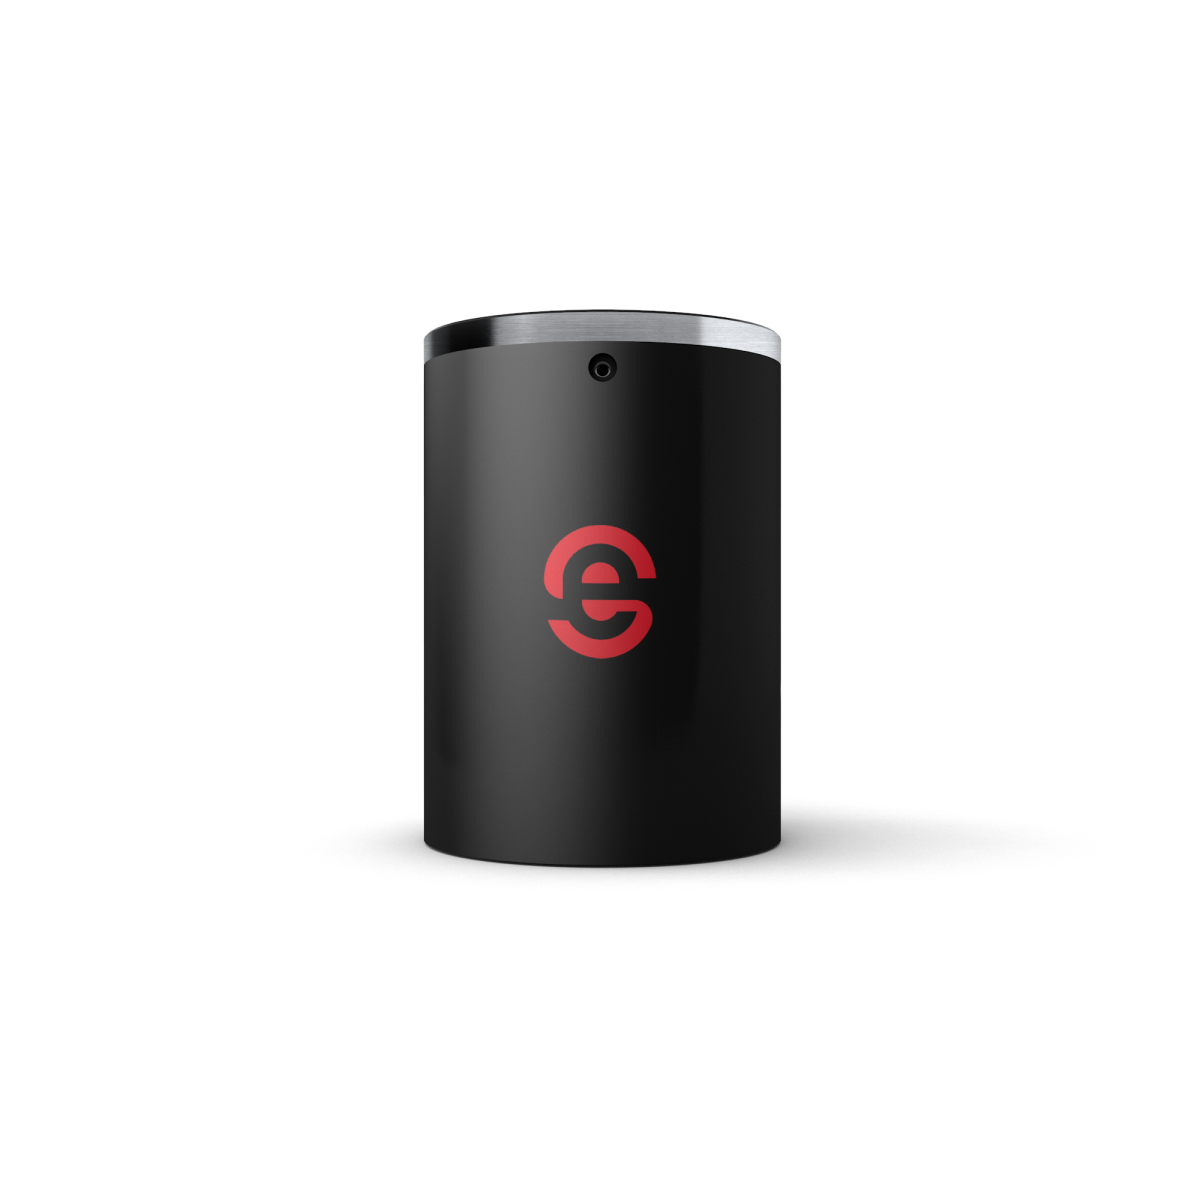
Le sonde Enovasense sono compatte e leggere, e la loro tolleranza alla distanza e all'angolo apre diverse possibilità di integrazione, dal laboratorio del reparto di galvanica fino al fine linea.
 |
 |
| Sonda compatta Enovasense per integrazione robotizzata o in posizione fissa | Stazione di controllo fuori linea HKL2 — mappatura automatizzata e misura a lotti |

 English
 Deutsch
 Español
 Français
 日本語
 한국어
 Polski
 中文