Aplicaciones / recubrimientos de zinc-níquel
01 — Introducción
Zinc-níquel: el recubrimiento de sacrificio de altas prestaciones para piezas de acero
Los recubrimientos de zinc-níquel son una capa de aleación que combina zinc (normalmente 84 – 88 %) y níquel (12 – 16 %). Se utilizan cada vez más para proteger piezas de acero contra la corrosión: el zinc actúa como ánodo de sacrificio — se corroe antes que el sustrato ferroso — mientras que el níquel ralentiza precisamente este proceso. Mientras que un recubrimiento de zinc convencional resiste 96 – 120 horas en un ensayo de niebla salina, un recubrimiento de zinc-níquel puede durar más de 1000 horas y se mantiene estable a temperaturas superiores a 120 °C.
La industria del automóvil es uno de los mayores usuarios de ZnNi, para piezas expuestas al ambiente exterior o a altas temperaturas: tapas de batería, sistemas de freno (pinzas y discos), elementos de fijación. En el sector aeroespacial, el ZnNi se adopta cada vez más como alternativa no tóxica y conforme a REACH al cadmiado en componentes del tren de aterrizaje, conectores eléctricos y elementos de fijación (pernos, tuercas y tornillos).
ZnNi alcalino ZnNi ácido Recubrimiento en bastidor Recubrimiento en tambor Sustitución del cadmio
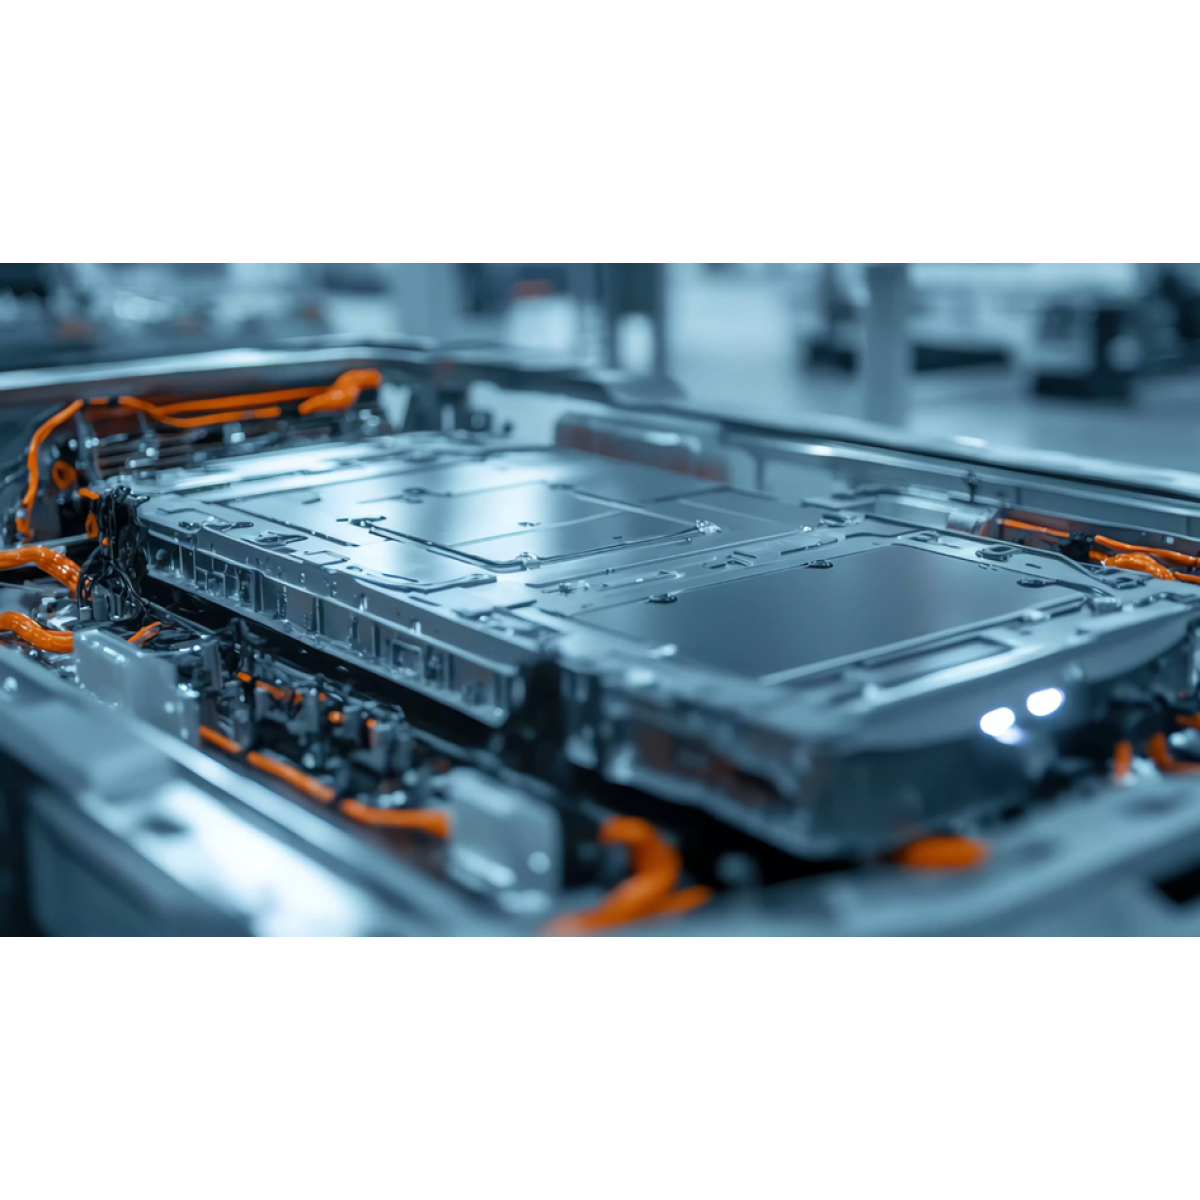
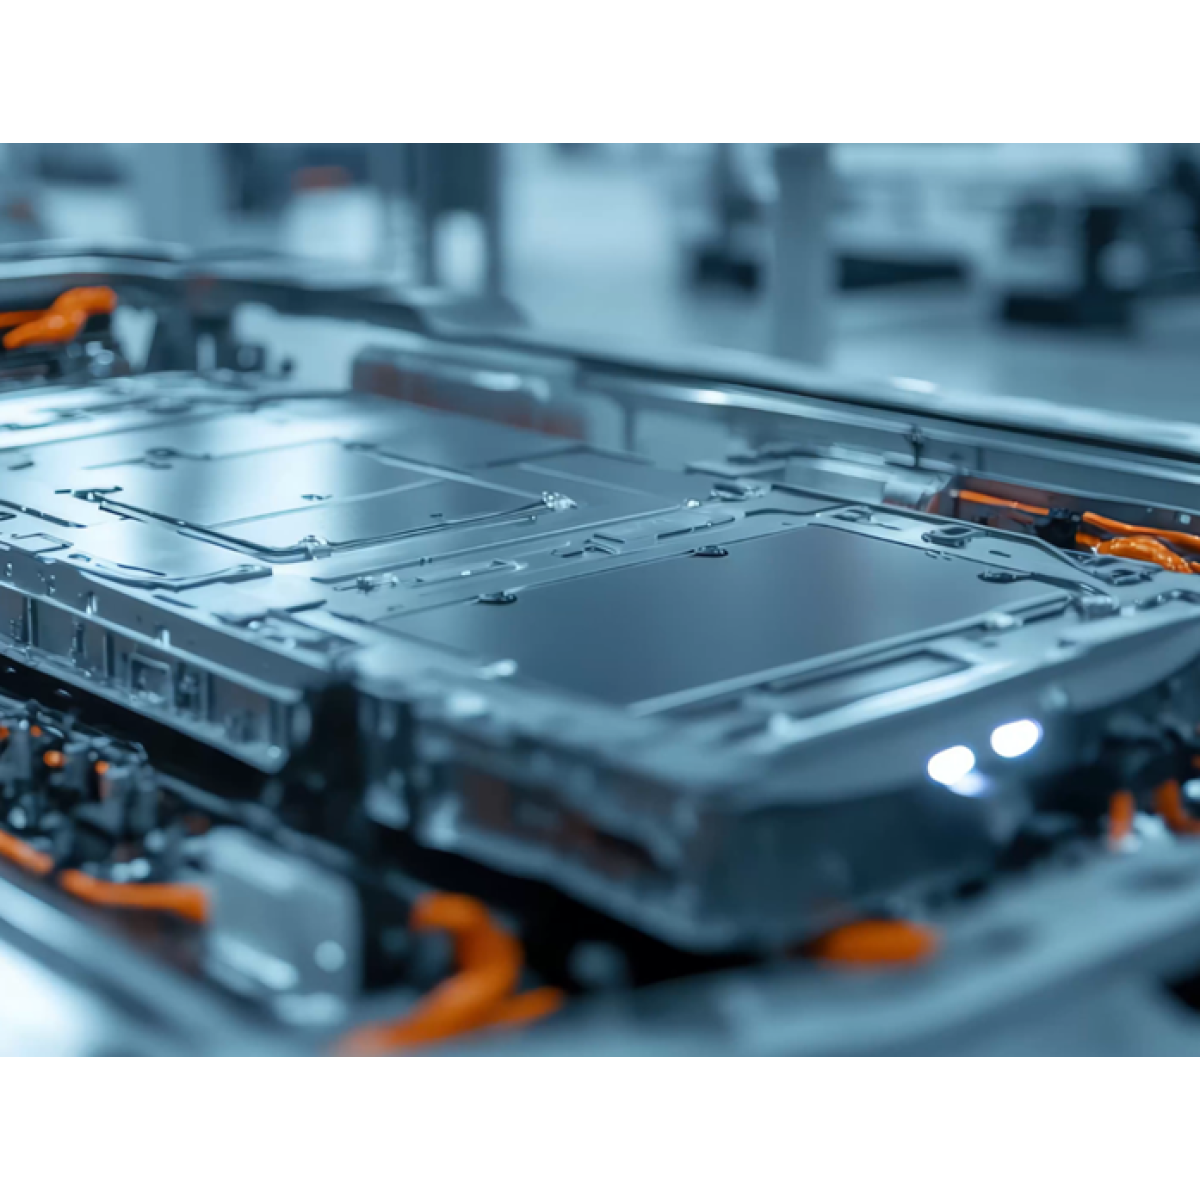
Tapa de batería protegida con un recubrimiento de ZnNi
El proceso de electrodeposición
Los recubrimientos de ZnNi se depositan por electrodeposición. Las piezas se sumergen en un baño químico que contiene iones de zinc y de níquel; se aplica una corriente a la pieza, los iones migran hacia su superficie y se reducen formando una capa de aleación de zinc-níquel de un espesor generalmente de 8 a 15 µm. A continuación, la capa se pasiva y a menudo se sella con un acabado para alcanzar la resistencia a la corrosión y el coeficiente de fricción especificados.
Figura 1 — Secuencia de una línea de electrodeposición de ZnNi
La medición Enovasense es posible sobre la capa de ZnNi desnuda y a través del pasivado y del acabado, con una calibración por estado del proceso.
02 — Requisitos de calidad
Por qué el espesor y la uniformidad son críticos en un proceso de electrodeposición complejo
El espesor de un recubrimiento de ZnNi — y su homogeneidad sobre la pieza — es lo que garantiza la protección contra la corrosión. Pero depositar en exceso tampoco es una opción: una capa demasiado gruesa se vuelve frágil y compromete el ajuste mecánico de la pieza, en particular en los elementos de fijación roscados, donde el recubrimiento consume directamente la tolerancia de la rosca.
Piezas grandes: distribución desigual de la corriente
En una tapa de batería grande recubierta en bastidor, es difícil garantizar que la corriente eléctrica se aplique de forma uniforme sobre toda la superficie. La densidad de corriente se concentra en los bordes y salientes y disminuye en los huecos, lo que conduce inevitablemente a un depósito no homogéneo: grueso en los bordes, fino en las esquinas y en el interior de las cavidades.
Piezas pequeñas: recubrimiento por lotes en tambor
Los elementos de fijación y los componentes pequeños se recubren por lotes en un tambor giratorio. El contacto eléctrico entre las piezas es intermitente y la uniformidad es aún más difícil de lograr, de una pieza a otra y de la cabeza a la rosca en una misma pieza.
Figura 2 — Falta de uniformidad del espesor inherente a la electrodeposición (esquema)
Especificaciones y coste del exceso de recubrimiento
Las especificaciones de los OEM y del sector aeroespacial definen un espesor local mínimo, un rango de espesor y un objetivo de niebla salina (óxido rojo, óxido blanco). Recubrir con más espesor del necesario para asegurar el mínimo local desperdicia níquel, alarga el ciclo y aumenta el riesgo de fragilización por hidrógeno en los aceros de alta resistencia. Medir la distribución sobre la pieza real — y no solo sobre un panel de referencia — es la única manera de ajustar el diseño del bastidor, la disposición de los ánodos y el tiempo de electrodeposición.
|
> 1000 h
Resistencia a la niebla salina de un recubrimiento de ZnNi, frente a 96 – 120 h del zinc convencional
|
8 – 15 µm
Espesor típico de ZnNi: una ventana estrecha en la que cada micra de uniformidad cuenta
|
|
± 3 µm
Desviación máxima en ± 5 mm de distancia de trabajo y ± 40° de ángulo de aproximación
|
Cg 1,69 / Cgk 1,66
Capacidad del instrumento según MSA tipo 1: por encima del umbral de aceptación de 1,33
|
03 — Retos de la medición
Cómo se mide hoy el espesor de ZnNi y dónde se detiene cada método
Además de la microscopía destructiva en sección transversal y del decapado culombimétrico, en los talleres de galvanizado se utilizan tres técnicas no destructivas: sondas de inducción magnética, XRF portátil y XRF de sobremesa. Cada una tiene su lugar, y cada una encuentra un límite cuando entran en juego la geometría de la pieza, el ritmo de producción o el operario.
Sondas de inducción magnética: rápidas, pero de contacto y dependientes del operario
La inducción magnética mide la capa no magnética de ZnNi sobre el acero ferromagnético en un segundo, pero requiere contacto: la lectura depende de cómo se aplica la sonda, necesita recalibraciones periódicas y falla cerca de bordes y orificios o sobre superficies curvas, justo donde el recubrimiento es menos uniforme.
XRF portátil: elemental, pero lenta y poco resolutiva
La fluorescencia de rayos X portátil lee las señales de Zn y Ni casi en contacto, en 5 a 30 segundos según la exactitud requerida. Su mancha de 3 – 8 mm no permite medir piezas pequeñas ni flancos de rosca, la lectura deriva con el tiempo y el resultado depende del operario.
XRF de sobremesa: precisa, pero limitada al laboratorio
La XRF de sobremesa ofrece una mancha de 0,1 – 0,3 mm para zonas pequeñas y una baja dependencia del operario, pero necesita 15 – 20 segundos por punto, una tolerancia de distancia de solo ± 0,1 – 0,5 mm y un recinto blindado, y sigue teniendo dificultades cerca de bordes y orificios. Es una herramienta de auditoría de laboratorio, no de control de producción.
04 — Comparativa de tecnologías
Por qué la radiometría fototérmica láser es adecuada para el ZnNi
La radiometría fototérmica láser patentada por Enovasense mide el recubrimiento a través de su respuesta térmica: un haz láser modulado calienta la superficie unos pocos grados, la onda térmica se difunde a través de la capa de ZnNi y se refleja en la interfaz con el acero, y un detector infrarrojo convierte la fase de la señal de retorno en espesor. La medición es sin contacto a 40 mm con una tolerancia de ± 3 mm, dura 1 segundo, utiliza una mancha de 1 mm sin efecto de borde, no depende del operario y no deriva, lo que la hace más rápida y estable que los medidores de contacto o XRF y la opción natural para la integración en línea.
| Criterios | Fototérmica láser Enovasense | Sonda de inducción magnética | XRF portátil | XRF de sobremesa |
|---|---|---|---|---|
| Principio de medición | Respuesta de difusión térmica | Respuesta del campo magnético | Fluorescencia de rayos X del recubrimiento | Fluorescencia de rayos X del recubrimiento |
| Contacto y distancia | Sin contacto — 40 mm, tolerancia ± 3 mm | Contacto | Casi en contacto | Sin contacto — 20 mm, tolerancia ± 0,1 – 0,5 mm |
| Tiempo de medición | 1 s | 1 s | 5 – 30 s según la exactitud | 15 – 20 s |
| Influencia del operario | Independiente | Dependiente — de cómo se aplica el contacto | Dependiente | Baja |
| Calibración | Sin recalibración — sin deriva | Recalibración periódica | Deriva — recalibración periódica | Deriva — recalibración periódica |
| Dependencia del tamaño, la forma y los bordes | Independiente — mancha de 1 mm, sin efecto de borde | Depende de la forma — no cerca de bordes ni orificios | Depende de la forma — mancha de 3 – 8 mm, no para piezas pequeñas | Depende de la forma — mancha de 0,1 – 0,3 mm, no cerca de bordes / orificios |
| Automatización | Sí — sonda en brazo robótico o fija en línea | Equipo portátil | Equipo portátil | Equipo de sobremesa |
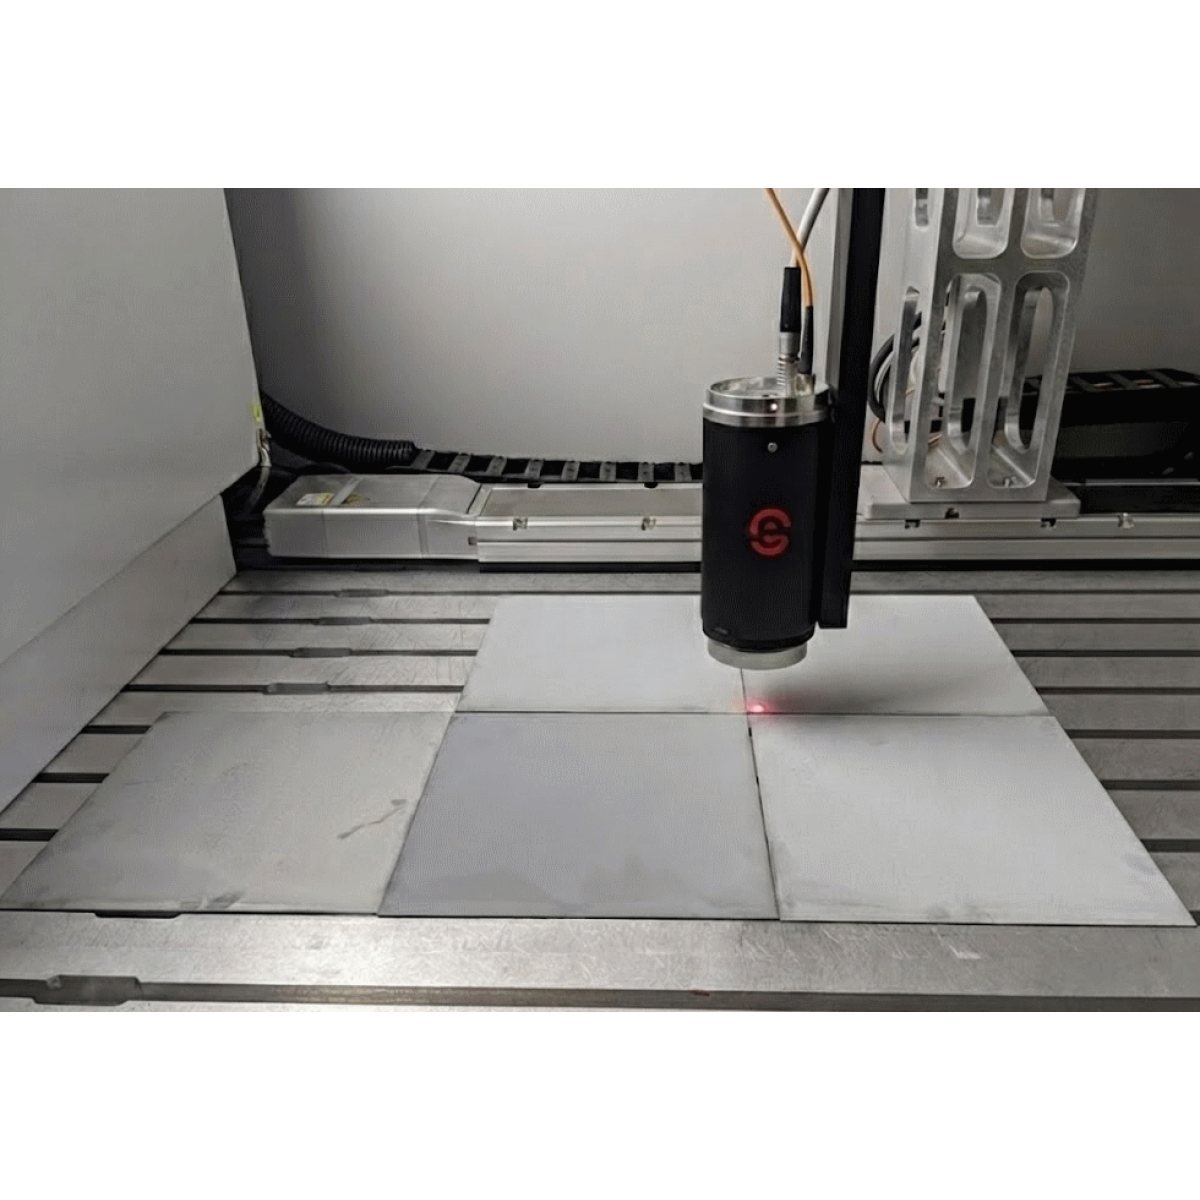
Medición del espesor de un recubrimiento de zinc-níquel con un sensor Enovasense
05 — Rendimiento metrológico
Rendimiento de Enovasense en recubrimientos de ZnNi
Para evaluar la exactitud, se realizaron ensayos con muestras cuyos espesores cubren todo el intervalo de tolerancia, entre 10 y 30 µm. Los valores de Enovasense se compararon con mediciones por inducción magnética en las mismas muestras.
Figura 3 — Fototérmica láser Enovasense frente a inducción magnética, muestras de ZnNi de 10 – 30 µm
Espesor medio Enovasense por muestra frente a la referencia por inducción magnética. Representación esquemática de los datos del estudio.
El sensor Enovasense presenta una estrecha correlación con los valores de inducción magnética en todo el rango, con una sola calibración.
Capacidad del instrumento: estudio MSA tipo 1
A continuación se realizó un análisis del sistema de medición tipo 1 sobre una muestra con un espesor de referencia de 41 µm, repitiendo la medición en el mismo punto en condiciones controladas.
Figura 4 — Estudio de instrumento tipo 1 sobre un recubrimiento de ZnNi de 41 µm
Gráfico de secuencia de las mediciones repetidas frente al valor de referencia. Representación esquemática coherente con las estadísticas del estudio.
- Sesgo: el valor p (0,6356) es superior al nivel alfa estándar de 0,05: el sesgo no es estadísticamente significativo. El sistema de medición es exacto respecto a la referencia.
- Capacidad: tanto Cg (1,69) como Cgk (1,66) superan el umbral estándar de 1,33: el sistema de medición es capaz; su variación es aceptablemente pequeña en relación con la tolerancia asignada.
Tolerancia a la distancia y al ángulo: la clave en piezas reales
Por último, se estudió la influencia de la distancia de medición y del ángulo de aproximación, los dos parámetros que varían constantemente en piezas curvas, en la manipulación robótica o en lotes recubiertos en tambor. El sensor se mantiene dentro de ± 3 µm cuando la distancia varía de 15 a 25 mm (nominal 20 mm) y cuando el ángulo de aproximación varía de −40° a +40° (nominal 0°).
Figura 5 — Desviación de la medición en función de la distancia de trabajo y del ángulo de aproximación
Desviación respecto a la lectura nominal cuando el sensor se aleja de su distancia nominal y se inclina en torno a su ángulo nominal. Banda verde: ± 3 µm. Representación esquemática de los resultados del estudio.
Esta robustez marca la diferencia entre un instrumento de laboratorio y un sensor de producción: una pieza presentada por un robot, la superficie curva de una pinza de freno o un elemento de fijación en una bandeja pueden medirse sin un posicionamiento preciso y sin tope mecánico de referencia.
Las cifras de rendimiento corresponden a las configuraciones utilizadas en estos estudios. El rendimiento real depende del sistema óptico seleccionado, del proceso de ZnNi (alcalino o ácido, pasivado y acabado) y del rango de espesor medido. Se elabora una calibración específica para cada estado del proceso.
06 — Integración industrial
Integración de los sensores Enovasense para el control del ZnNi
Las sondas Enovasense son compactas y ligeras, y su tolerancia a la distancia y al ángulo abre varias vías de integración, desde el laboratorio del taller de galvanizado hasta el final de la línea.
 |
 |
| Sonda compacta Enovasense para integración robótica o en posición fija | Estación de control fuera de línea HKL2: cartografía automatizada y medición por lotes |

 English
 Deutsch
 Français
 Italiano
 日本語
 한국어
 Polski
 中文