Aplikacje / powłoki cynkowo-niklowe
01 — Wprowadzenie
Cynk-nikiel: wysokowydajna powłoka protektorowa dla części stalowych
Powłoki cynkowo-niklowe to warstwa stopu łączącego cynk (zwykle 84 – 88%) i nikiel (12 – 16%). Są coraz częściej stosowane do ochrony części stalowych przed korozją: cynk działa protektorowo — koroduje przed podłożem żelaznym — a nikiel spowalnia właśnie ten proces. O ile standardowa powłoka cynkowa wytrzymuje w teście mgły solnej 96 – 120 godzin, o tyle powłoka cynkowo-niklowa może przetrwać ponad 1000 godzin i pozostaje stabilna w temperaturach powyżej 120°C.
Przemysł motoryzacyjny jest jednym z największych użytkowników ZnNi — w przypadku części narażonych na warunki zewnętrzne lub wysokie temperatury: pokryw akumulatorów, układów hamulcowych (zacisków i tarcz), elementów złącznych. W lotnictwie ZnNi jest coraz częściej stosowany jako nietoksyczna, zgodna z REACH alternatywa dla powłok kadmowych na elementach podwozia, złączach elektrycznych i elementach złącznych (śruby, nakrętki i wkręty).
ZnNi alkaliczny ZnNi kwaśny Powlekanie zawieszkowe Powlekanie bębnowe Zamiennik kadmu
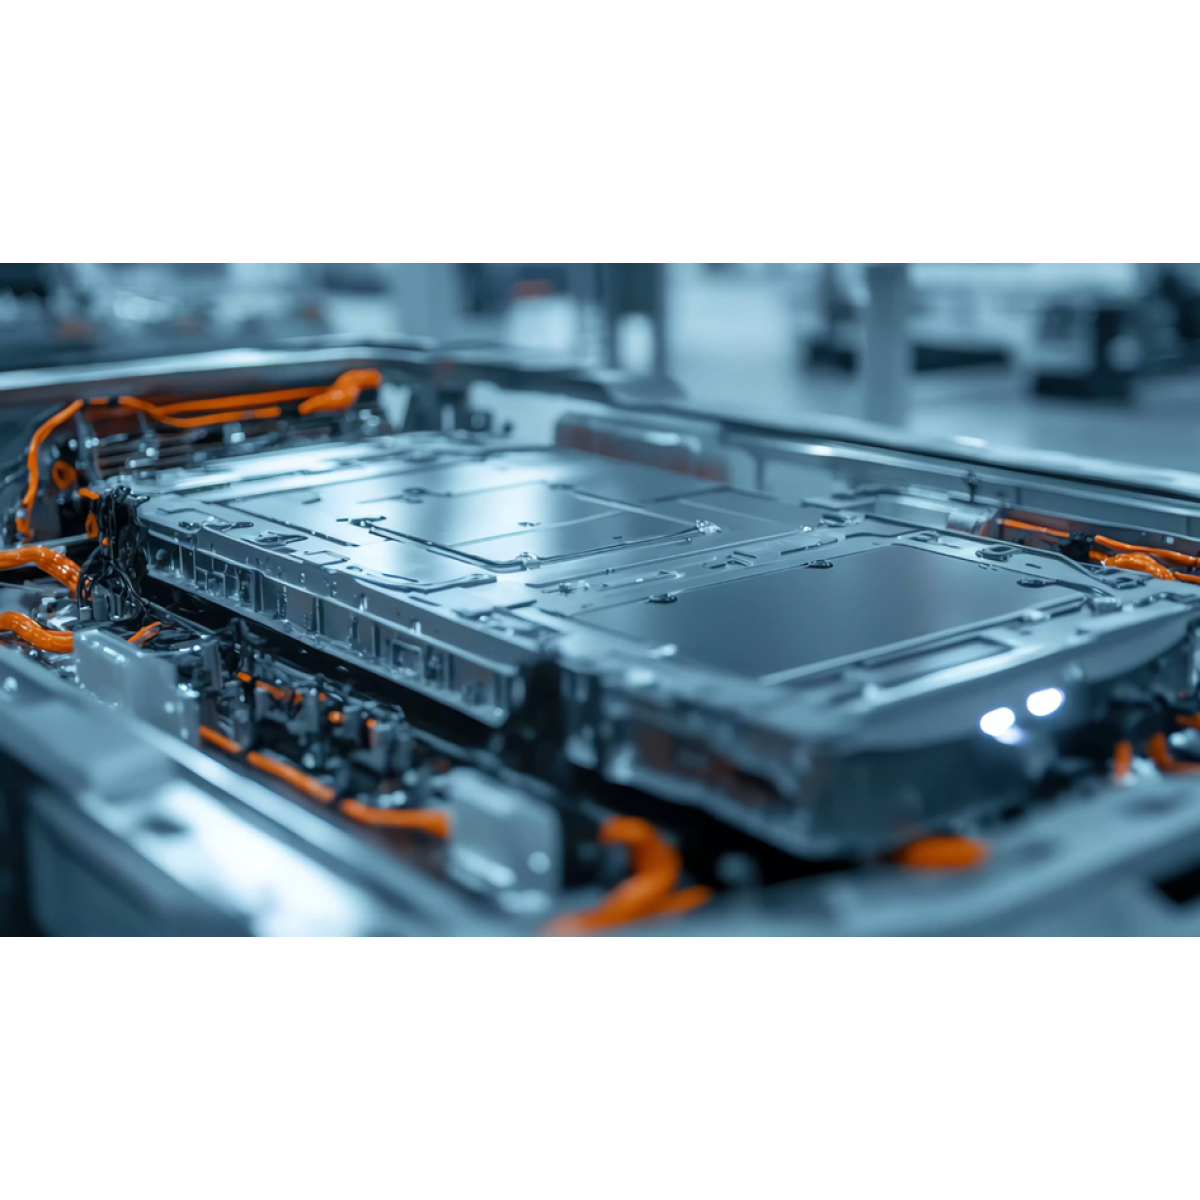
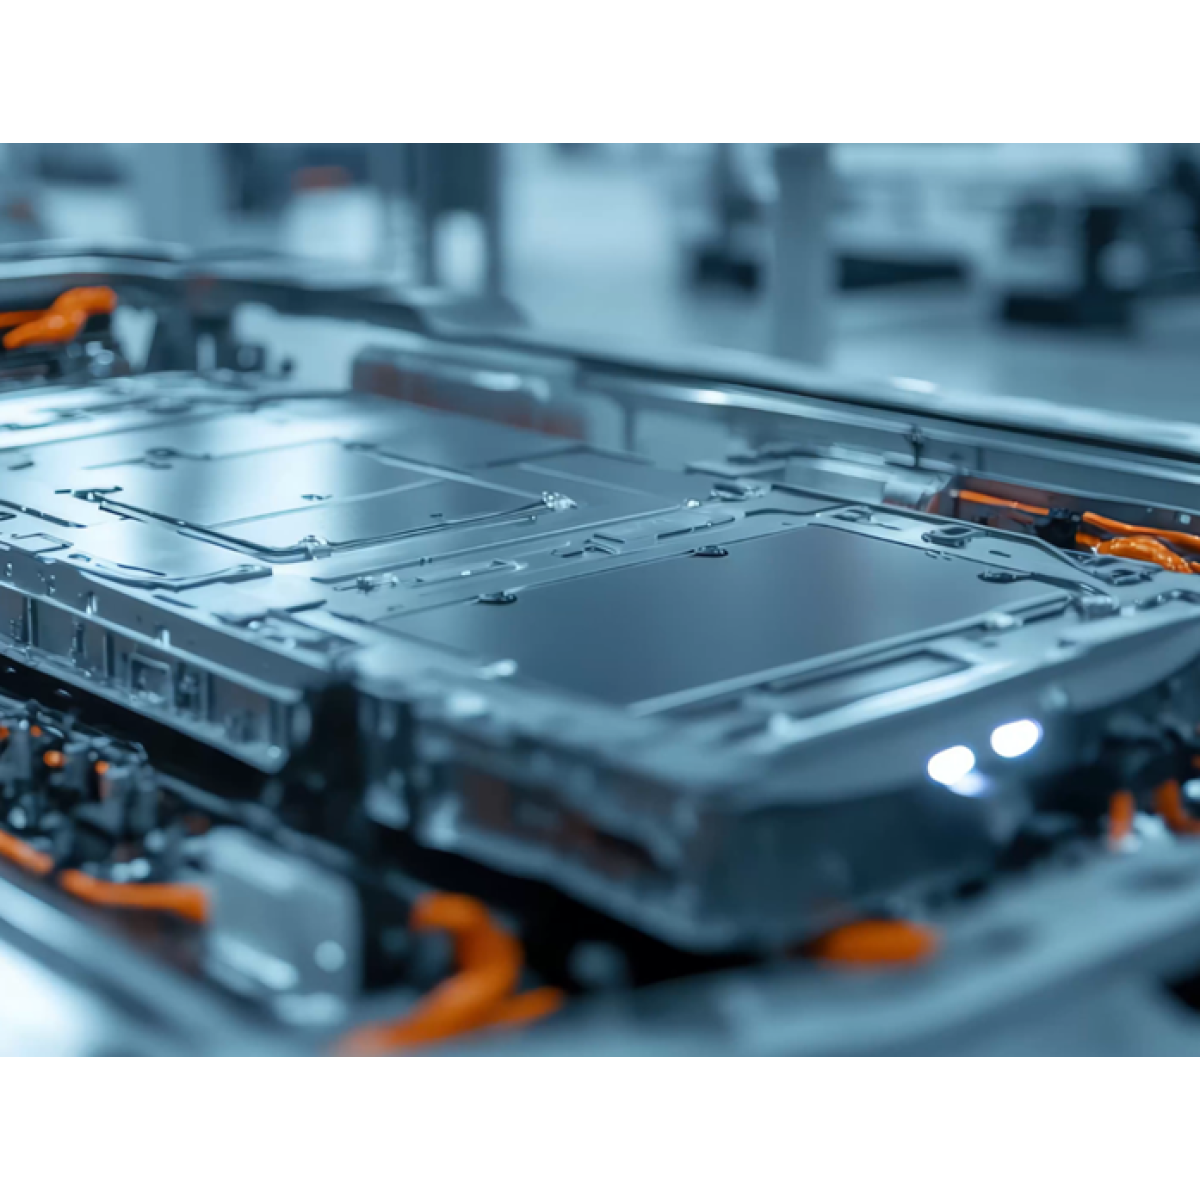
Pokrywa akumulatora zabezpieczona powłoką ZnNi
Proces galwaniczny
Powłoki ZnNi nakłada się metodą galwaniczną. Części zanurza się w kąpieli chemicznej zawierającej jony cynku i niklu; do części przykłada się prąd, jony migrują do jej powierzchni i ulegają redukcji, tworząc warstwę stopu cynkowo-niklowego o grubości zwykle od 8 do 15 µm. Następnie warstwę pasywuje się i często uszczelnia powłoką wierzchnią, aby uzyskać wymaganą odporność korozyjną i współczynnik tarcia.
Rysunek 1 — Kolejność operacji na linii galwanicznej ZnNi
Pomiar Enovasense jest możliwy na samej warstwie ZnNi oraz przez warstwę pasywacyjną i powłokę wierzchnią, z kalibracją dla każdego stanu procesu.
02 — Wymagania jakościowe
Dlaczego grubość i jednorodność są kluczowe w złożonym procesie galwanicznym
To grubość powłoki ZnNi — i jej jednorodność na całej części — gwarantuje ochronę przed korozją. Jednak nakładanie zbyt grubej warstwy również nie wchodzi w grę: zbyt gruba powłoka staje się krucha i zagraża pasowaniu mechanicznemu części, zwłaszcza w przypadku elementów złącznych z gwintem, gdzie powłoka bezpośrednio zużywa tolerancję gwintu.
Duże części: nierównomierny rozkład prądu
W przypadku dużej pokrywy akumulatora powlekanej na zawieszce trudno zapewnić równomierne oddziaływanie prądu na całą powierzchnię. Gęstość prądu koncentruje się na krawędziach i występach, a spada we wgłębieniach, co nieuchronnie prowadzi do niejednorodnego osadzania: grubo na krawędziach, cienko w narożach i wewnątrz zagłębień.
Małe części: powlekanie partiami w bębnie
Elementy złączne i drobne komponenty powleka się partiami w obrotowym bębnie. Kontakt elektryczny między częściami jest przerywany, a jednorodność jest jeszcze trudniejsza do osiągnięcia — między poszczególnymi częściami oraz od łba do gwintu na tej samej części.
Rysunek 2 — Niejednorodność grubości wynikająca z natury procesu galwanicznego (schemat)
Specyfikacje i koszt zbyt grubych powłok
Specyfikacje OEM i lotnicze określają minimalną grubość lokalną, zakres grubości oraz wymagania testu mgły solnej (rdza czerwona, rdza biała). Powlekanie grubiej, niż jest to konieczne do zapewnienia lokalnego minimum, oznacza straty niklu, wydłuża cykl i zwiększa ryzyko kruchości wodorowej stali o wysokiej wytrzymałości. Pomiar rozkładu na rzeczywistej części — a nie tylko na płytce wzorcowej — to jedyny sposób na optymalizację konstrukcji zawieszek, rozmieszczenia anod i czasu powlekania.
|
> 1000 h
Odporność powłoki ZnNi na mgłę solną, wobec 96 – 120 h dla standardowego cynku
|
8 – 15 µm
Typowa grubość ZnNi — wąskie okno, w którym liczy się każdy mikrometr jednorodności
|
|
± 3 µm
Maksymalne odchylenie w zakresie ± 5 mm odległości roboczej i ± 40° kąta podejścia
|
Cg 1,69 / Cgk 1,66
Zdolność przyrządu wg MSA typu 1 — powyżej progu akceptacji 1,33
|
03 — Wyzwania pomiarowe
Jak mierzy się dziś grubość ZnNi — i gdzie kończą się możliwości każdej metody
Oprócz niszczącej mikroskopii zgładów poprzecznych i kulometrycznego roztwarzania powłoki, w galwanizerniach stosuje się trzy metody nieniszczące: sondy indukcji magnetycznej, ręczne spektrometry XRF i stacjonarne spektrometry XRF. Każda ma swoje zastosowanie — i każda napotyka ograniczenia, gdy w grę wchodzi geometria części, wydajność lub operator.
Sondy indukcji magnetycznej: szybkie, ale stykowe i zależne od operatora
Metoda indukcji magnetycznej mierzy niemagnetyczną warstwę ZnNi na stali ferromagnetycznej w ciągu sekundy, ale wymaga kontaktu: odczyt zależy od sposobu przyłożenia sondy, wymaga regularnej ponownej kalibracji i zawodzi w pobliżu krawędzi i otworów lub na powierzchniach zakrzywionych — dokładnie tam, gdzie powłoka jest najmniej jednorodna.
Ręczne XRF: analiza pierwiastkowa, ale wolna i mało precyzyjna
Ręczny spektrometr fluorescencji rentgenowskiej odczytuje sygnały Zn i Ni niemal w kontakcie, w ciągu 5 do 30 sekund w zależności od wymaganej dokładności. Plamka 3 – 8 mm nie pozwala mierzyć małych części ani boków gwintu, odczyt dryfuje w czasie, a wynik zależy od operatora.
Stacjonarne XRF: precyzyjne, ale ograniczone do laboratorium
Stacjonarny spektrometr XRF oferuje plamkę 0,1 – 0,3 mm dla małych obszarów i niewielką zależność od operatora, ale potrzebuje 15 – 20 sekund na punkt, ma tolerancję odległości zaledwie ± 0,1 – 0,5 mm, wymaga osłoniętej komory i nadal ma trudności w pobliżu krawędzi i otworów. To narzędzie do audytów laboratoryjnych, a nie do kontroli produkcji.
04 — Porównanie technologii
Dlaczego laserowa radiometria fototermiczna sprawdza się w przypadku ZnNi
Opatentowana przez Enovasense laserowa radiometria fototermiczna mierzy powłokę na podstawie jej odpowiedzi termicznej: modulowana wiązka laserowa podgrzewa powierzchnię o kilka stopni, fala termiczna rozchodzi się w warstwie ZnNi i odbija na granicy ze stalą, a detektor podczerwieni przelicza fazę powracającego sygnału na grubość. Pomiar jest bezkontaktowy, z odległości 40 mm z tolerancją ± 3 mm, trwa 1 sekundę, wykorzystuje plamkę 1 mm bez efektu krawędziowego, nie zależy od operatora i nie dryfuje — dzięki temu jest szybszy i stabilniejszy niż mierniki stykowe czy XRF i stanowi naturalny wybór do integracji w linii.
| Kryteria | Laserowa metoda fototermiczna Enovasense | Sonda indukcji magnetycznej | Ręczny XRF | Stacjonarny XRF |
|---|---|---|---|---|
| Zasada pomiaru | Odpowiedź dyfuzji cieplnej | Odpowiedź pola magnetycznego | Fluorescencja rentgenowska powłoki | Fluorescencja rentgenowska powłoki |
| Kontakt i odległość | Bezkontaktowo — 40 mm, tolerancja ± 3 mm | Stykowo | Niemal stykowo | Bezkontaktowo — 20 mm, tolerancja ± 0,1 – 0,5 mm |
| Czas pomiaru | 1 s | 1 s | 5 – 30 s w zależności od dokładności | 15 – 20 s |
| Wpływ operatora | Niezależny | Zależny — od sposobu przyłożenia | Zależny | Niewielki |
| Kalibracja | Bez ponownej kalibracji — brak dryftu | Regularna ponowna kalibracja | Dryft — regularna ponowna kalibracja | Dryft — regularna ponowna kalibracja |
| Zależność od rozmiaru, kształtu i krawędzi | Niezależny — plamka 1 mm, brak efektu krawędziowego | Zależny od kształtu — nie przy krawędziach i otworach | Zależny od kształtu — plamka 3 – 8 mm, nie dla małych części | Zależny od kształtu — plamka 0,1 – 0,3 mm, nie przy krawędziach / otworach |
| Automatyzacja | Tak — sonda na ramieniu robota lub zamocowana w linii | Urządzenie ręczne | Urządzenie ręczne | Urządzenie stacjonarne |
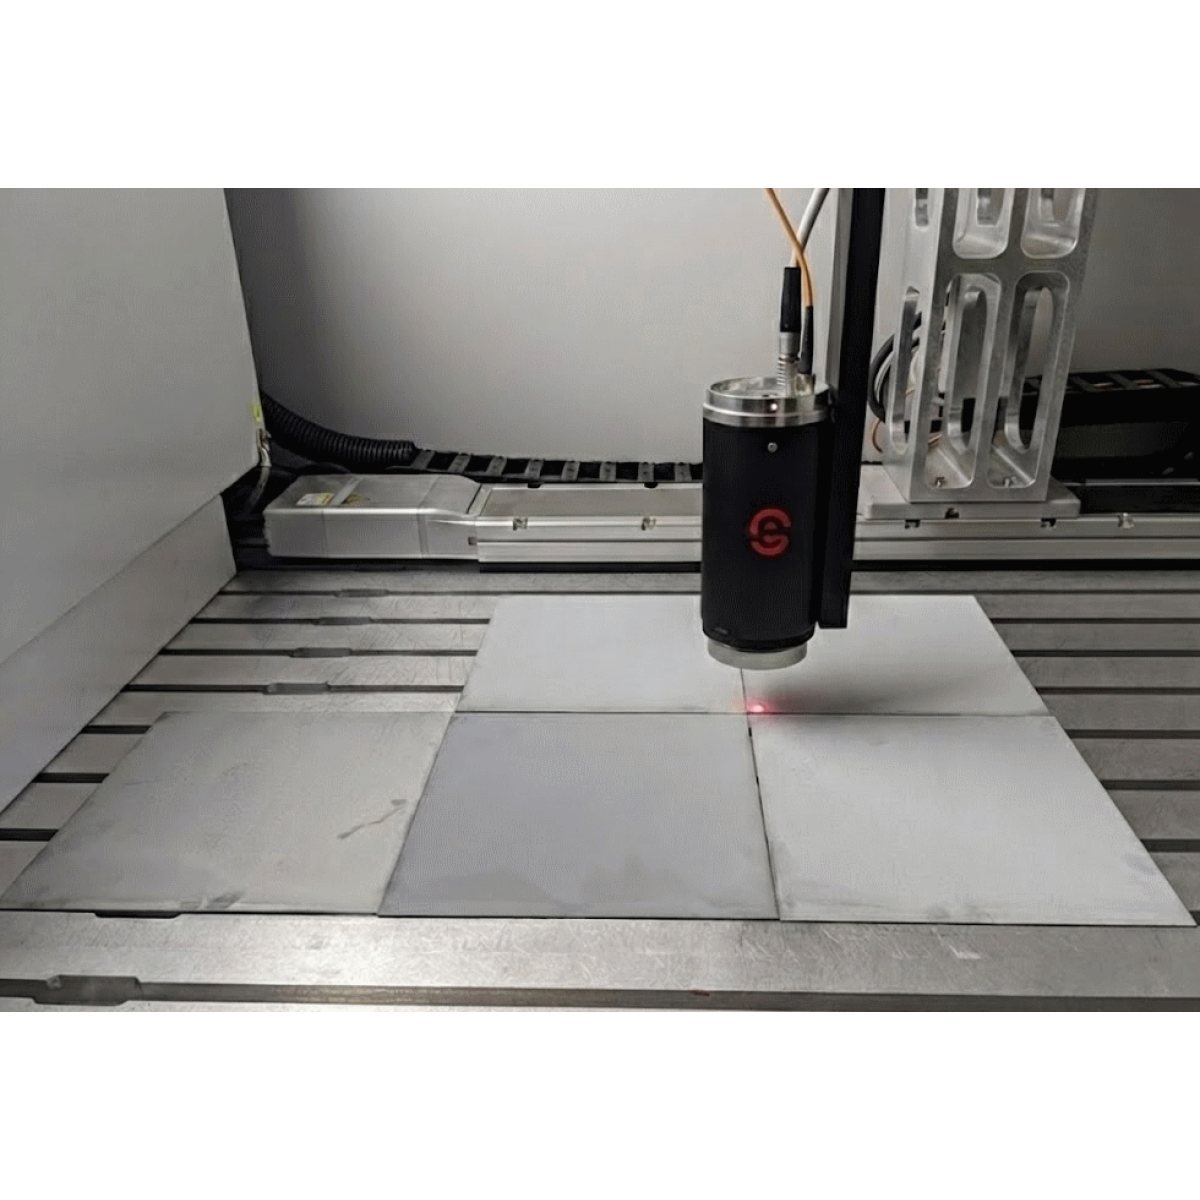
Pomiar grubości powłoki cynkowo-niklowej czujnikiem Enovasense
05 — Parametry metrologiczne
Wyniki Enovasense na powłokach ZnNi
W celu oceny dokładności przeprowadzono testy na próbkach, których grubości obejmują cały przedział tolerancji, od 10 do 30 µm. Wartości Enovasense porównano z pomiarami metodą indukcji magnetycznej na tych samych próbkach.
Rysunek 3 — Laserowa metoda fototermiczna Enovasense a indukcja magnetyczna, próbki ZnNi 10 – 30 µm
Średnia grubość Enovasense dla każdej próbki względem odniesienia z indukcji magnetycznej. Schematyczne przedstawienie danych z badania.
Czujnik Enovasense wykazuje ścisłą korelację z wartościami indukcji magnetycznej w całym zakresie, przy jednej kalibracji.
Zdolność przyrządu: badanie MSA typu 1
Następnie przeprowadzono analizę systemu pomiarowego typu 1 na próbce o grubości odniesienia 41 µm, powtarzając pomiar w tym samym punkcie w kontrolowanych warunkach.
Rysunek 4 — Badanie przyrządu typu 1 na powłoce ZnNi o grubości 41 µm
Wykres przebiegu powtarzanych pomiarów względem wartości odniesienia. Schematyczne przedstawienie zgodne ze statystykami badania.
- Obciążenie (bias): wartość p (0,6356) jest wyższa od standardowego poziomu alfa 0,05 — obciążenie nie jest istotne statystycznie. System pomiarowy jest dokładny względem wartości odniesienia.
- Zdolność: zarówno Cg (1,69), jak i Cgk (1,66) przekraczają standardowy próg 1,33 — system pomiarowy jest zdolny; jego zmienność jest dostatecznie mała w porównaniu z przyznaną tolerancją.
Tolerancja odległości i kąta: klucz do pomiaru rzeczywistych części
Na koniec zbadano wpływ odległości pomiarowej i kąta podejścia — dwóch parametrów, które stale się zmieniają na częściach zakrzywionych, przy manipulacji robotem lub w partiach powlekanych w bębnie. Czujnik utrzymuje się w zakresie ± 3 µm, gdy odległość zmienia się od 15 do 25 mm (nominalnie 20 mm), a kąt podejścia od −40° do +40° (nominalnie 0°).
Rysunek 5 — Odchylenie pomiaru w funkcji odległości roboczej i kąta podejścia
Odchylenie od wskazania nominalnego przy oddalaniu czujnika od jego odległości nominalnej i pochylaniu wokół kąta nominalnego. Zielone pasmo: ± 3 µm. Schematyczne przedstawienie wyników badania.
Ta odporność stanowi o różnicy między przyrządem laboratoryjnym a czujnikiem produkcyjnym: część podawaną przez robota, zakrzywioną powierzchnię zacisku hamulcowego czy element złączny na tacy można zmierzyć bez precyzyjnego pozycjonowania i bez mechanicznego ogranicznika odniesienia.
Podane parametry odpowiadają konfiguracjom zastosowanym w tych badaniach. Rzeczywiste parametry zależą od wybranego układu optycznego, procesu ZnNi (alkaliczny lub kwaśny, pasywacja i powłoka wierzchnia) oraz mierzonego zakresu grubości. Dla każdego stanu procesu opracowuje się dedykowaną kalibrację.
06 — Integracja przemysłowa
Integracja czujników Enovasense do kontroli ZnNi
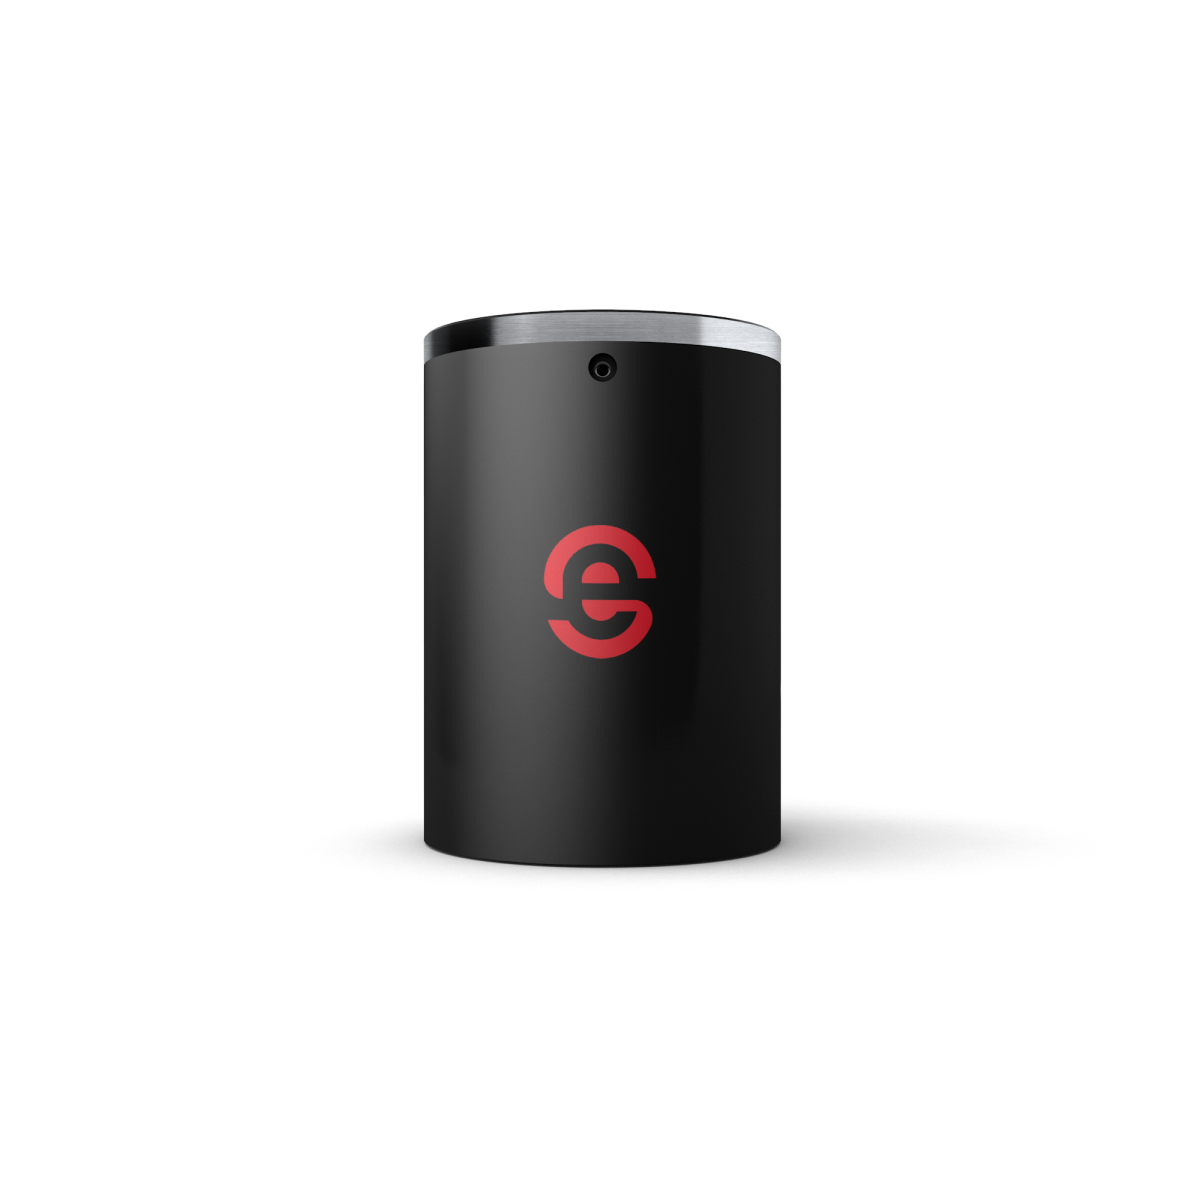
Sondy Enovasense są kompaktowe i lekkie, a ich tolerancja odległości i kąta otwiera kilka możliwości integracji — od laboratorium galwanizerni po koniec linii.
 |
 |
| Kompaktowa sonda Enovasense do integracji z robotem lub montażu w stałym położeniu | Stacja kontrolna poza linią HKL2 — zautomatyzowane mapowanie i pomiar partii |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 中文