Aplicaciones / medición en línea del espesor del recubrimiento proyectado en cilindros
01 — Introducción
Recubrimiento proyectado de cilindros: un avance para motores de combustión más ligeros y eficientes
El recubrimiento proyectado de las paredes de los cilindros es una tecnología que hoy se aplica en una proporción creciente de los motores de combustión modernos. En lugar de mecanizar los cilindros en un bloque monolítico de fundición, los fabricantes de motores funden el bloque en aluminio y depositan después un recubrimiento fino de hierro o acero sobre la pared interior de cada cilindro. El resultado es un motor considerablemente más ligero —una palanca clave para reducir el consumo de combustible y cumplir la normativa de CO2— que conserva las propiedades tribológicas y la dureza del hierro allí donde más importan: en el contacto entre pistón y camisa.
En la industria se utilizan cuatro procesos de proyección térmica para depositar el recubrimiento interior, cada uno con su propia firma metalúrgica y su propia sensibilidad a las derivas del proceso:
Plasma de polvo Plasma de hilo Arco eléctrico de doble hilo (TWA) Proyección por llama y HVOF
En los procesos de plasma de polvo y plasma de hilo, se genera una antorcha de plasma dentro del alesaje y se proyecta en ella polvo o hilo de hierro. La proyección por arco eléctrico de doble hilo establece un arco eléctrico entre dos hilos de hierro alimentados en el alesaje. La proyección por llama y el HVOF (High-Velocity Oxy-Fuel) emplean una llama de combustión para acelerar partículas de hierro hacia la pared del cilindro a muy alta velocidad. Tras el depósito, cada bloque pasa por una secuencia de mandrinado fino y bruñido que elimina el material sobrante y alcanza el diámetro final con la baja rugosidad superficial necesaria para la estanqueidad de los segmentos del pistón.
Figura 1 — Secuencia de producción del recubrimiento de cilindros
02 — Requisitos de calidad
Por qué el espesor residual del recubrimiento es el parámetro de calidad crítico
Una vez depositado el recubrimiento y mecanizado el alesaje, el espesor residual de hierro en la pared del cilindro se convierte en el indicador de calidad más importante de toda la cadena de proceso. Dos fenómenos independientes hacen imprescindible esta medición, y ambos se manifiestan precisamente después de las etapas de mandrinado y bruñido, siendo el bruñido la más crítica en cuanto a errores de espesor.
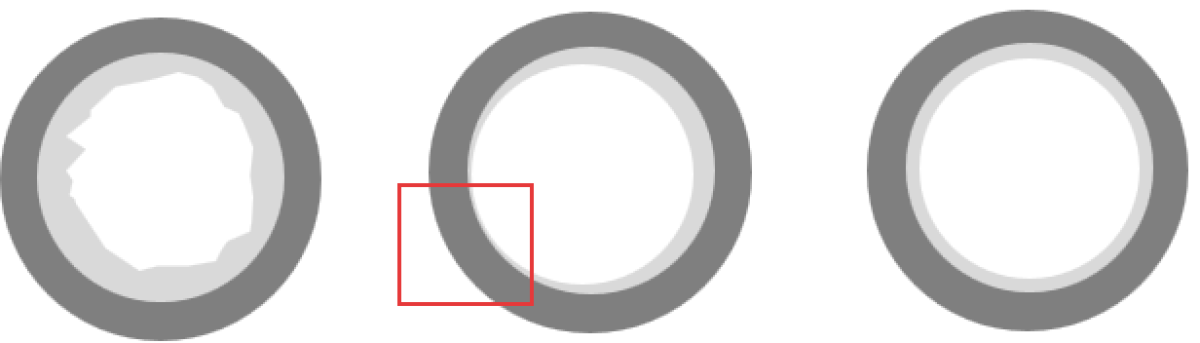
Error de centrado en el mandrinado: adelgazamiento asimétrico de la pared
El mandrinado fino posterior al depósito debe ser perfectamente concéntrico con la capa proyectada. En la práctica, el centrado es difícil de controlar con la precisión micrométrica necesaria, y cualquier excentricidad entre el eje de la herramienta de mandrinado y el centro real del alesaje recubierto se traduce directamente en una eliminación asimétrica de material: una pared más gruesa en un lado del cilindro y más delgada en el lado opuesto. Si el lado delgado queda por debajo del mínimo de diseño, el cilindro se desecha.
 |
||
|
Posible problema de espesor |
||
| Antes del mandrinado | Centrado incorrecto del mandrinado | Centrado correcto del mandrinado |
Rugosidad y roscado del sustrato de aluminio
Antes de la proyección de hierro, el alesaje de aluminio en bruto se rugosifica mecánicamente —normalmente mediante un roscado fino o procesos de anclaje mecánico— para garantizar la adherencia mecánica del recubrimiento. Este pretratamiento deja en el aluminio una topografía superficial profunda e irregular. El recubrimiento rellena esta topografía y, a continuación, las herramientas de mandrinado y bruñido restablecen una superficie cilíndrica lisa. En consecuencia, el espesor residual de hierro varía de un punto a otro siguiendo el microperfil del sustrato, y solo un mapa de espesores denso y con resolución angular puede garantizar que haya un recubrimiento mínimo en todas partes.
Seguimiento de la deriva del proceso
Más allá de la conformidad de cada pieza, varios parámetros del proceso pueden derivar con el tiempo y afectar conjuntamente al espesor: desgaste de la pistola de proyección, fluctuaciones de la potencia del plasma, variaciones del caudal de polvo o de hilo, deriva de temperatura dentro del alesaje durante el depósito, desgaste de la herramienta de mandrinado y consumo de las piedras de bruñido. Medir el 100 % de la producción —en lugar de una muestra destructiva cada 5000 bloques— es la única forma de detectar estas derivas antes de que generen grandes cantidades de motores no conformes.
|
<1µm
Reproducibilidad alcanzada en recubrimientos de hierro proyectado (según el sistema óptico seleccionado y el espesor de la capa)
|
12 puntos
Mínimo por cilindro (típico) para garantizar una cobertura angular y vertical completa del alesaje
|
|
< 60 s
Tiempo de ciclo del bloque completo (bloque de 4 cilindros, configuración con dos sondas)
|
100 %
Cobertura de inspección: cada bloque, cada cilindro, en línea
|
03 — Retos de medición
Por qué los métodos convencionales no cumplen los requisitos de la automoción
La geometría y la cadencia de una línea de cilindros de automoción llevan al límite las técnicas convencionales de medición de espesor. Históricamente se han utilizado dos métodos; cada uno presenta limitaciones estructurales que impiden su uso para un control del 100 % en línea.
Microscopía en sección transversal: precisa pero destructiva
La sección metalográfica seguida de microscopía óptica es el método de referencia para el espesor de recubrimiento. Es precisa, directamente trazable y aceptada en todos los protocolos de calidad. Pero también es destructiva: el bloque se corta físicamente. Para un bloque motor completo con cuatro cilindros y al menos doce posiciones angulares por cilindro, la operación completa —corte, pulido, embutición, medición al microscopio— requiere normalmente unas 42 horas de trabajo de operario y un plazo de una semana. Por ello, las plantas de automoción muestrean aproximadamente 1 bloque de cada 5000 producidos, lo que significa que cualquier deriva del proceso de proyección, mandrinado o bruñido puede pasar desapercibida durante varios miles de motores antes de reflejarse en los datos de calidad.
Sondas magnetoinductivas de contacto
Las sondas de contacto no destructivas basadas en principios magnetoinductivos ofrecen una correlación razonable con los datos de sección transversal en este apilamiento ferromagnético sobre aluminio y, por tanto, pueden acelerar la medición frente a la metalografía. Sin embargo, requieren que la punta de la sonda se presione físicamente contra la pared interior del alesaje. Automatizar un contacto uniforme y repetible dentro de un cilindro estrecho —en doce posiciones angulares y varias alturas— es mecánicamente complejo, sensible al desgaste de la sonda y a las partículas residuales dentro del alesaje.
Argumentos a favor de una inspección del 100 % en línea y sin contacto
Medir de forma no destructiva, sin contacto y en cada etapa de la cadena de proceso transforma el enfoque de la calidad:
- El mismo bloque puede medirse después del mandrinado y después del bruñido: si aparece un defecto, el ingeniero de procesos sabe de inmediato qué etapa es responsable.
- Es posible una retroalimentación en lazo cerrado: la deriva se detecta tras unas pocas piezas y no tras miles.
- Mapeo angular y vertical completo de cada cilindro, no una muestra estadística: la única forma de detectar una zona delgada local causada por un error de centrado en el mandrinado.
- Sin tiempo de operario en la medición rutinaria: el sistema realiza automáticamente la carga, la medición y la descarga.
Vídeo — La estación de control Enovasense HKXL en funcionamiento
Alojado por YouTube, que instala cookies en su dispositivo.
Carga del bloque, exploración automática en 3 ejes, sonda giratoria dentro de cada cilindro y datos de espesor en tiempo real: el ciclo completo de la HKXL.
04 — Comparación de tecnologías
Por qué la radiometría fototérmica láser es la solución adecuada
La radiometría fototérmica láser patentada de Enovasense resuelve con un único sensor todas las limitaciones descritas anteriormente. Un haz láser modulado genera una onda térmica en el recubrimiento; un detector infrarrojo capta el perfil temporal del calor que se difunde de vuelta hacia la superficie; el espesor del recubrimiento se obtiene a partir del tiempo característico de esta respuesta térmica. El método es totalmente sin contacto, no destructivo y funciona tanto en el alesaje mandrinado como en el bruñido.
Patente conjunta con Renault Group — EP3781902B1. La aplicación de la radiometría fototérmica láser de Enovasense a la medición del recubrimiento interior de cilindros está protegida por una patente común copropiedad de Renault Group, lo que confirma la pertinencia de este principio de medición para la industria de motores de automoción.
| Criterios | Enovasense fototérmica láser | Sonda magnetoinductiva de contacto | Sección transversal (destructiva) |
|---|---|---|---|
| Medición sin contacto | Sí | No — requiere contacto de la sonda | No — la pieza se destruye |
| No destructivo | Sí | Sí | No |
| Automatización en línea dentro de un alesaje estrecho | Sí — sonda giratoria compacta | Difícil — contacto fiable difícil de automatizar | No |
| Cobertura de inspección del 100 % | Alcanzable | Solo muestreo | ≈ 1 de cada 5000 bloques |
| Reproducibilidad (desviación estándar) | ±0,74 µm (±0,32%) | ±2,41 µm (±1,04%) | Método de referencia |
| Correlación con la referencia destructiva (R²) | 83,0% | 79,4% | Método de referencia |
| Tiempo de medición del bloque completo | ≈ 50 s | Minutos — reposicionamiento manual | ≈ 42 h / plazo de 1 semana |
| Retroalimentación del proceso en lazo cerrado | Sí — datos en tiempo real al MES | Limitada | No |
Valores de reproducibilidad y R² procedentes del estudio conjunto Renault Group — Enovasense (véase la sección 05). El rendimiento depende del sistema óptico seleccionado y del espesor de la capa.
05 — Rendimiento metrológico
Estudio independiente Renault Group — Enovasense
El rendimiento de la radiometría fototérmica láser de Enovasense en recubrimientos de hierro proyectados en cilindros tras la etapa de mandrinado se ha validado mediante un estudio comparativo realizado conjuntamente con Renault Group. Se compararon tres técnicas en las mismas muestras: microscopía destructiva en sección transversal (método de referencia), una sonda magnetoinductiva de contacto y el sensor fototérmico sin contacto de Enovasense. Las mediciones se realizaron en 2 bloques motor de 3 cilindros cada uno, en 12 posiciones por cilindro: un total de 72 puntos comparados con la referencia destructiva.
Las cifras de reproducibilidad y exactitud indicadas a continuación corresponden a la configuración de medición utilizada en el estudio de Renault. El rendimiento real en una aplicación determinada depende del sistema óptico seleccionado (distancia focal, apertura numérica, parámetros del láser) y del rango de espesor del recubrimiento medido.
Exactitud: regresión de calibración frente a la referencia destructiva
Para cada técnica no destructiva, la señal bruta del sensor medida en cada uno de los 72 puntos se representa frente al espesor real obtenido por microscopía destructiva en sección transversal (referencia de laboratorio). La línea negra de cada gráfico es el modelo de regresión lineal utilizado para convertir la señal bruta en un valor de espesor. El coeficiente de determinación R² cuantifica en qué medida las mediciones siguen el modelo de regresión; un valor de 1,00 indicaría una concordancia perfecta. El sensor Enovasense alcanza R² = 83,0 %, ligeramente por encima de la sonda de contacto (R² = 79,4 %), con una dispersión visiblemente menor alrededor del ajuste.
Figura 2 — Regresión de calibración: espesor de referencia de laboratorio frente a señal bruta del sensor
Fuente: estudio conjunto Enovasense–Renault Group. 2 bloques motor × 3 cilindros × 12 posiciones = 72 puntos de medición. La señal bruta de cada técnica no destructiva se representa frente al espesor de referencia obtenido por microscopía destructiva en sección transversal.
Ambos métodos no destructivos ofrecen un nivel de exactitud similar frente a la referencia destructiva, lo que confirma que la tecnología Enovasense es una alternativa creíble a la sonda de contacto para esta aplicación, con una dispersión algo menor alrededor del modelo de regresión.
Reproducibilidad: una ventaja decisiva para Enovasense
La segunda parte del estudio evaluó la reproducibilidad: la dispersión de 10 mediciones sucesivas realizadas exactamente en el mismo punto, expresada como desviación estándar. Es la métrica que determina si el sistema de medición puede resolver realmente pequeñas derivas del proceso. Cuanto menor es la desviación estándar, más fina es la deriva que puede detectarse de forma fiable.
Figura 3 — Reproducibilidad (desviación estándar de 10 mediciones en el mismo punto)
Valores de reproducibilidad medidos en el estudio de Renault Group. Enovasense logra una desviación estándar más de 3 veces menor que la de la sonda de contacto.
Con una desviación estándar de ±0,74 µm (±0,32 %), el sensor Enovasense ofrece una reproducibilidad más de tres veces mejor que la de la sonda de contacto (±2,41 µm / ±1,04 %) en este recubrimiento de hierro mandrinado. Este margen es decisivo para el control de procesos: permite detectar errores de centrado en el mandrinado, desgaste de herramientas y derivas del proceso de proyección que quedarían ocultos en el ruido de medición de la sonda de contacto.
Medición en estado proyectado (función secundaria)
Aunque el caso de uso principal —y el objeto del estudio de Renault Group— es la medición del recubrimiento después del mandrinado, y a lo largo de la etapa de bruñido, que es la más crítica en cuanto a errores de espesor, la tecnología Enovasense también puede medir el recubrimiento directamente después de la etapa de proyección, sobre la superficie en bruto sin mecanizar. Esta función secundaria permite a los ingenieros de procesos separar la contribución de la etapa de proyección de la de las etapas de mecanizado al investigar una no conformidad, y acelerar la cualificación de nuevas recetas de proyección. Para este estado se utiliza una calibración específica, distinta de la empleada en las superficies mandrinadas y bruñidas.
06 — Integración industrial
La plataforma HKXL: una estación de control llave en mano para el 100 %
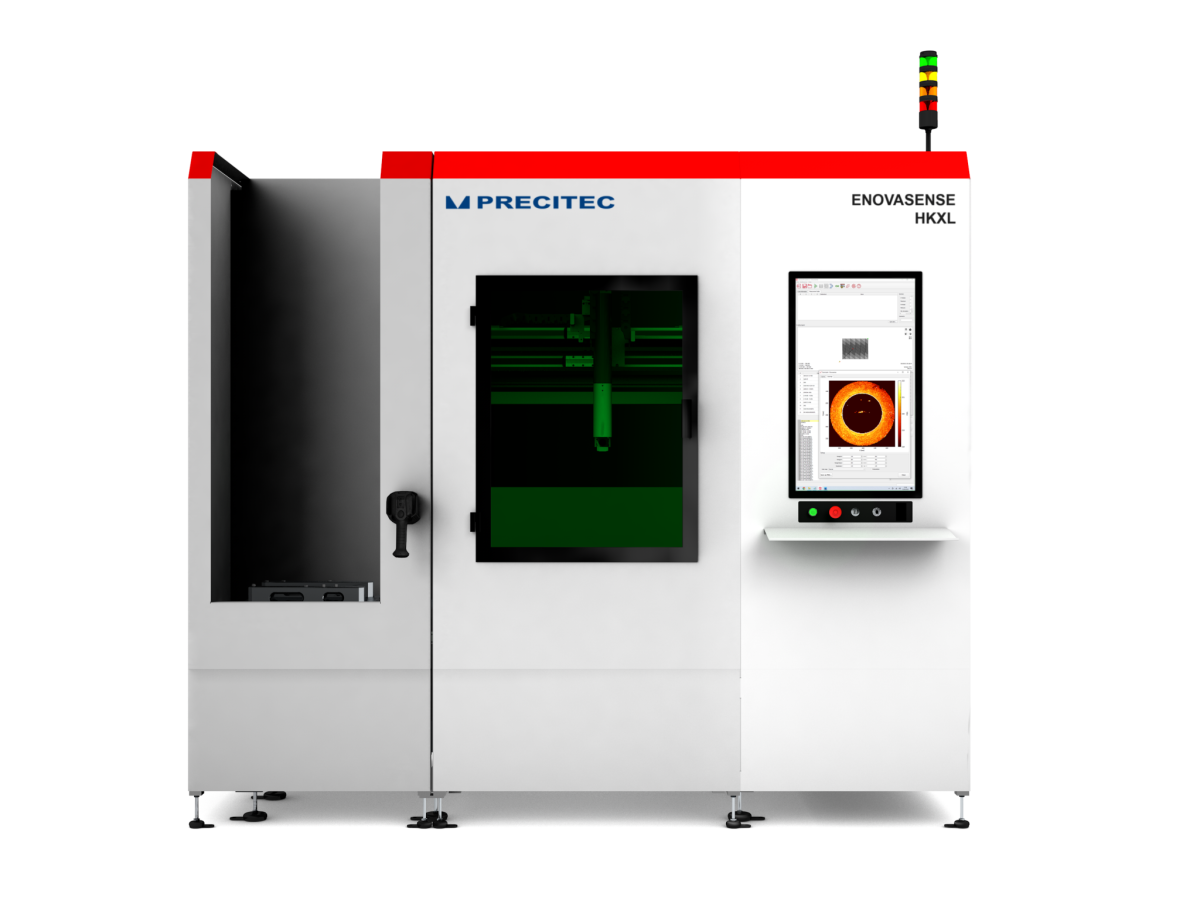
Para el control del 100 % en línea del espesor del recubrimiento en la producción de bloques de cilindros, Enovasense ofrece la plataforma HKXL: una estación de medición totalmente autónoma, llave en mano, diseñada para instalarse directamente junto a la línea de mecanizado. La HKXL gestiona la carga automática, la medición de varios cilindros, la calibración y la exportación de datos, sin intervención del operario durante el ciclo de medición.
Arquitectura del sistema: tres estructuras independientes
La HKXL se compone de tres estructuras desacopladas mecánicamente, de modo que ninguna vibración o golpe producido durante la carga del bloque pueda propagarse a la sonda de medición y falsear la lectura:
Figura 4 — Arquitectura del sistema HKXL
La sonda Enovasense
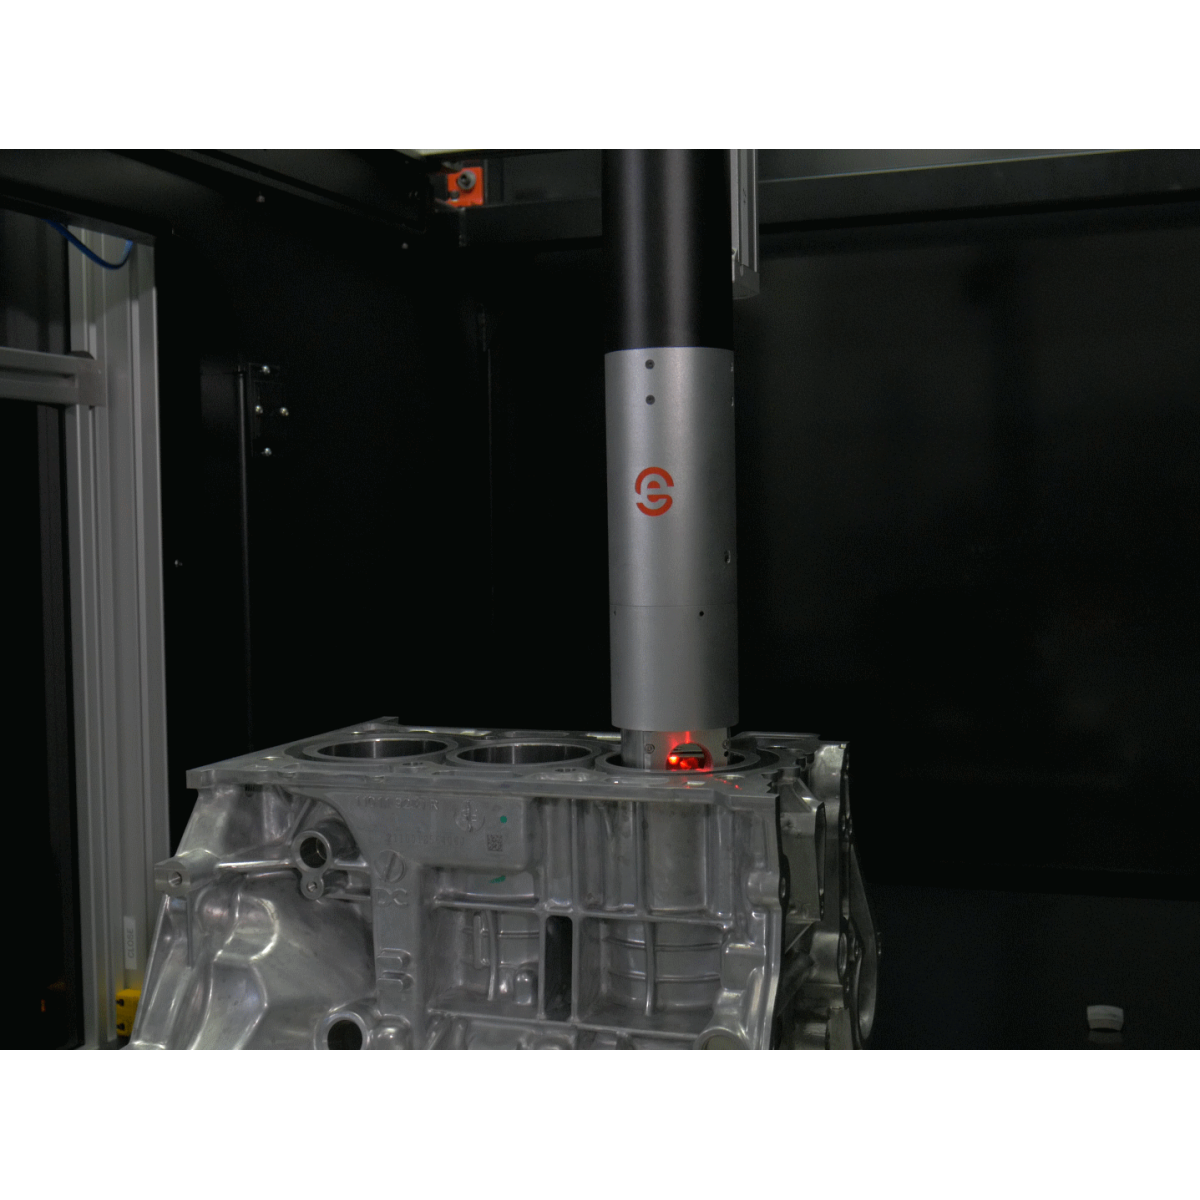
El núcleo del sistema es una sonda compacta diseñada para introducirse en cada alesaje de cilindro. La sonda se introduce desde arriba; su parte inferior gira para explorar los 360° completos del alesaje, y el eje de altura recorre varias posiciones verticales. Se sopla aire de forma continua sobre la lente de salida para evitar la contaminación por polvo de recubrimiento, neblina de aceite o virutas. El diámetro estándar de la sonda es de 66 mm, compatible con la mayoría de los diámetros de cilindro; la distancia focal de la lente de salida puede adaptarse a otros diámetros de alesaje bajo pedido. Existen configuraciones con varias sondas —normalmente dos sondas que trabajan en paralelo en dos cilindros a la vez— para reducir el tiempo de ciclo por bloque.
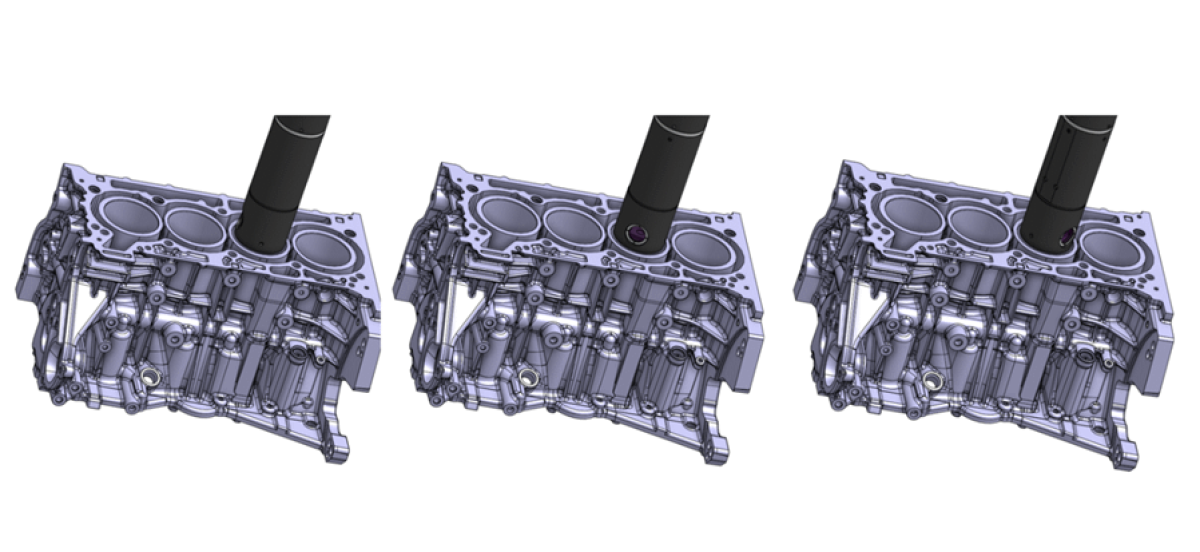
Rotación automatizada de la parte inferior de la sonda Enovasense para explorar distintos ángulos dentro de cada alesaje de cilindro
Ciclo y productividad
Para un bloque de 4 cilindros medido con 12 puntos por cilindro en configuración de dos sondas, el ciclo de medición completo dura unos 50 segundos, incluidos la carga automática del bloque, el posicionamiento en 3 ejes, la inserción de la sonda, la exploración de 360°, la retirada de la sonda, la visualización de datos en la HMI, la exportación CSV y la descarga. Varios modos de funcionamiento —Automático estándar, Creación de pieza nueva, Libre, Mantenimiento— cubren la producción, la creación de recetas, la cualificación y las intervenciones de servicio. Una muestra de calibración de referencia se guarda en un alojamiento específico dentro de la máquina y se mide periódicamente para verificar que el sensor no ha derivado.
Datos, trazabilidad e integración con el MES
Todos los resultados de espesor se almacenan localmente (con marca de tiempo) y se visualizan en una HMI con pantalla táctil de 27 pulgadas. Al final de cada ciclo se genera una exportación CSV y los datos se transmiten en tiempo real a la red de la planta a través de Ethernet (TCP/IP), lo que permite la integración con el MES, el SPC o los sistemas de supervisión del cliente. Cada medición queda trazada con la identificación de la tarjeta del operario, el identificador de la pieza, la referencia de la pieza y la curva de calibración utilizada, lo que proporciona una trazabilidad completa de cada bloque que sale de la línea.
Especificaciones técnicas — Enovasense HKXL
| Dimensiones totales de la máquina (L × An × Al) | 2600 × 1300 × 2200 mm |
| Peso | ≈ 600 kg |
| Zona de medición (XYZ) | 600 × 800 × 400 mm (ajustable) |
| Diámetro de la sonda (estándar) | 66 mm — para cilindros de Ø 72,2 mm |
| Rotación de la sonda | Exploración angular de 360° dentro del alesaje |
| Longitud de onda / potencia del láser | 980 nm / 10 W |
| Reproducibilidad | < 1 µm (según el sistema óptico seleccionado y el espesor de la capa) |
| Tiempo de ciclo (bloque 4 cil., 2 sondas, 12 ptos/cil.) | ≈ 50 s |
| Alimentación eléctrica | 400 V — 50 Hz — ≈ 3 kVA |
| Alimentación neumática | > 5 bar, limpio y seco |
| Interfaz de datos | Ethernet TCP/IP — exportación CSV — integración MES / SPC |
| Seguridad | Barrera óptica, interruptores magnéticos codificados en puertas, 2 paradas de emergencia, conforme a CE |
| Emisión acústica | < 70 dB(A) |
| Temperatura de funcionamiento | +5 °C a +50 °C |
Las especificaciones son orientativas y pueden adaptarse a requisitos específicos del cliente.
Etapas de implantación
Referencias
| Referencia | Nombre | Estado / Precio | Ficha técnica |
|---|---|---|---|
| ARTICLE CYLINDER BLOCKS | Non-Contact Coating Thickness Measurement of Iron Coatings In Automotive Cylinder Blocks |
Disponible
Bajo presupuesto |
English |
Documentos
| Tipo | Nombre | Descargar |
|---|---|---|
| Certification | Application note : Thickness measurement of steel coating in aluminum engine cylinder block | English |

 English
 Deutsch
 Français
 Italiano
 日本語
 한국어
 Polski
 中文