应用程序 / 缸孔喷涂涂层厚度在线测量
01 — 简介
缸孔喷涂涂层:实现更轻、更高效内燃机的重要突破
缸孔喷涂涂层技术目前已应用于越来越多的现代内燃机。发动机制造商不再从整体铸铁缸体中加工气缸,而是采用铝合金铸造缸体,再在每个气缸内壁沉积一层薄的铁或钢涂层。由此得到的发动机重量显著降低——这是降低油耗和满足 CO2 法规的关键手段——同时在最需要的部位,即活塞与缸套的接触面,保留了铁的摩擦学性能和硬度。
工业上有四种热喷涂工艺用于沉积内壁涂层,每种工艺都有其独特的冶金特征和对工艺漂移的敏感性:
粉末等离子喷涂 丝材等离子喷涂 双丝电弧喷涂(TWA) 火焰喷涂与 HVOF
在粉末等离子和丝材等离子工艺中,等离子炬在缸孔内产生,铁粉或铁丝被送入其中进行喷射。双丝电弧喷涂在送入缸孔的两根铁丝之间引燃电弧。火焰喷涂和 HVOF(超音速火焰喷涂)则利用燃烧火焰将铁颗粒以极高速度加速喷向气缸壁。沉积完成后,每个缸体都要经过精镗和珩磨工序,去除多余材料,使缸孔达到最终直径,并获得活塞环密封所需的低表面粗糙度。
图 1 — 气缸涂层生产流程
02 — 质量要求
为什么剩余涂层厚度是关键质量参数
涂层沉积完成且缸孔加工之后,气缸壁上的剩余铁层厚度成为整个工艺链中最重要的质量指标。两个相互独立的现象使这项测量不可或缺——而且二者都恰恰在镗削和珩磨工序之后显现,其中珩磨对厚度误差最为关键。
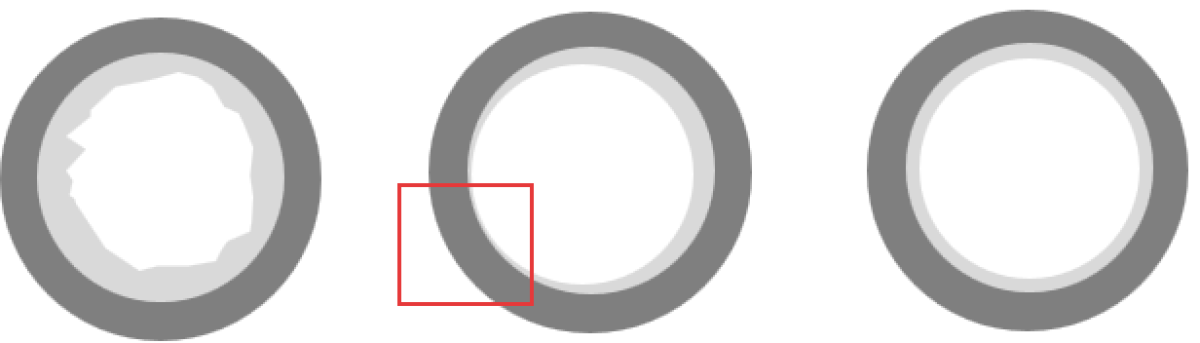
镗削定心误差:壁厚不对称减薄
沉积之后的精镗加工必须与喷涂层完全同心。实际上,定心很难达到所需的微米级精度,镗刀轴线与已喷涂缸孔真实中心之间的任何偏心都会直接导致不对称的材料去除——气缸一侧壁厚偏厚,另一侧偏薄。如果薄的一侧低于设计最小值,该气缸即报废。
 |
||
|
可能的厚度问题 |
||
| 镗削前 | 镗削定心错误 | 镗削定心正确 |
铝基体的粗糙化与螺纹加工
在喷涂铁之前,铝缸孔毛坯会经过机械粗化处理——通常采用精细螺纹加工或机械互锁工艺——以确保涂层的机械锚固。这一预处理在铝表面留下深而不规则的表面形貌。涂层填充这些形貌,随后镗削和珩磨刀具重新加工出光滑的圆柱面。因此,剩余铁层厚度随基体微观轮廓逐点变化,只有高密度、按角度分辨的厚度分布图才能确保各处都存在最小涂层厚度。
工艺漂移监控
除单件合格性外,多个工艺参数会随时间漂移并共同影响厚度:喷枪磨损、等离子功率波动、送粉或送丝速率变化、沉积过程中缸孔内温度漂移、镗刀磨损、珩磨油石消耗。对 100% 的产品进行测量——而不是每 5,000 个缸体做一次破坏性抽检——是在漂移导致大批不合格发动机之前将其发现的唯一途径。
|
<1µm
在喷涂铁涂层上达到的再现性(取决于所选光学系统和涂层厚度)
|
12 个点
每个气缸的最少测量点数(典型值),以确保缸孔在角度和高度方向上的全面覆盖
|
|
< 60 s
整个缸体的节拍时间(4 缸缸体,双探头配置)
|
100 %
检测覆盖率——每个缸体、每个气缸,在线检测
|
03 — 测量挑战
为什么传统方法无法满足汽车行业的要求
汽车气缸生产线的几何形状和节拍使传统的厚度测量技术达到极限。历史上使用过两种方法,二者都存在结构性局限,无法用于 100% 在线检测。
横截面显微镜法:准确但具有破坏性
金相横截面制样后进行光学显微镜观察是涂层厚度的参考方法。它准确、可直接溯源,并被所有质量规程所认可。但它同时也是破坏性的:缸体必须被实际切开。对于一个有四个气缸、每缸至少十二个角度位置的完整发动机缸体,整个过程——切割、抛光、镶嵌、显微镜测量——通常需要约 42 小时的操作人员工时和一周的周期。因此,汽车工厂大约每生产 5,000 个缸体抽检 1 个——这意味着喷涂、镗削或珩磨工艺的任何漂移都可能在数千台发动机中未被发现,直到在质量数据中显现。
接触式磁感应探头
基于磁感应原理的无损接触式探头在这种铝基体上的铁磁性涂层体系中与横截面数据具有合理的相关性,因此相比金相法可以加快测量速度。但是,这类探头要求探头尖端以物理方式压紧在缸孔内壁上。在狭窄的气缸内——在十二个角度位置和多个高度上——实现一致且可重复的接触并加以自动化,在机械上十分复杂,并且对探头磨损和缸孔内残留颗粒都很敏感。
采用非接触式 100% 在线检测的理由
在工艺链的每个步骤进行无损、非接触测量,将从根本上改变质量管理方式:
- 同一缸体可在镗削后和珩磨后分别测量——一旦出现缺陷,工艺工程师可立即知道是哪一步造成的。
- 闭环反馈成为可能:漂移在少数几个零件后即被标记,而不是在数千个零件之后。
- 对每个气缸进行完整的角度和高度方向测绘,而非统计抽样——这是发现由镗削定心误差造成的局部薄点的唯一方法。
- 例行测量无需操作人员工时:系统自动完成上料、测量和下料。
视频 — Enovasense HKXL 检测站运行演示
由 YouTube 托管,YouTube 会在您的设备上放置 Cookie。
缸体上料、3 轴自动扫描、在每个气缸内旋转的探头以及实时厚度数据——HKXL 的完整测量周期。
04 — 技术对比
为什么激光光热辐射测量法是合适的解决方案
Enovasense 的专利技术激光光热辐射测量法以单一传感器解决了上述所有局限。经调制的激光束在涂层内产生热波;红外探测器捕获扩散回表面的热量的时间分布;涂层厚度由该热响应的特征时间求得。该方法完全非接触、无损,并且适用于镗削后和珩磨后的缸孔状态。
与 Renault Group 的联合专利 — EP3781902B1。Enovasense 激光光热辐射测量法在气缸内壁涂层测量中的应用受到与 Renault Group 共同拥有的专利保护,证明了这一测量原理对汽车发动机行业的适用性。
| 评估标准 | Enovasense 激光光热法 | 接触式磁感应探头 | 横截面法(破坏性) |
|---|---|---|---|
| 非接触测量 | 是 | 否 — 需要探头接触 | 否 — 零件被破坏 |
| 无损 | 是 | 是 | 否 |
| 在狭窄缸孔内实现在线自动化 | 是 — 紧凑型旋转探头 | 困难 — 可靠接触难以自动化 | 否 |
| 100% 检测覆盖率 | 可实现 | 仅能抽检 | ≈ 每 5,000 个缸体抽检 1 个 |
| 再现性(标准偏差) | ±0.74 µm (±0.32%) | ±2.41 µm (±1.04%) | 参考方法 |
| 与破坏性参考方法的相关性(R²) | 83.0% | 79.4% | 参考方法 |
| 整个缸体测量时间 | ≈ 50 s | 数分钟 — 需人工重新定位 | ≈ 42 h / 1 周周期 |
| 闭环工艺反馈 | 是 — 实时数据传送至 MES | 有限 | 否 |
再现性和 R² 数值来自 Renault Group 与 Enovasense 的联合研究(见第 05 节)。性能取决于所选光学系统和涂层厚度。
05 — 计量性能
Renault Group 与 Enovasense 的独立研究
Enovasense 激光光热辐射测量法在镗削工序后的缸孔喷涂铁涂层上的性能,已通过与 Renault Group 联合开展的对比研究得到验证。在同一批样品上比较了三种技术:破坏性横截面显微镜法(参考方法)、接触式磁感应探头以及 Enovasense 非接触光热传感器。测量在2 个各有 3 个气缸的发动机缸体上进行,每个气缸 12 个位置——共计 72 个点与破坏性参考值进行比较。
下文给出的再现性和准确度数据对应于 Renault 研究中使用的测量配置。在特定应用中的实际性能取决于所选光学系统(焦距、数值孔径、激光参数)以及被测涂层的厚度范围。
准确度:相对于破坏性参考方法的校准回归
对于每种无损技术,将在 72 个点中每个点测得的传感器原始信号,与通过破坏性横截面显微镜法获得的真实厚度(实验室参考值)进行对照作图。各图中的黑线是用于将原始信号转换为厚度值的线性回归模型。决定系数 R² 量化测量值与回归模型的吻合程度——数值为 1.00 表示完全一致。Enovasense 传感器的 R² = 83.0%,略高于接触式探头(R² = 79.4%),且拟合线周围的离散度明显更小。
图 2 — 校准回归:实验室参考厚度与传感器原始信号对比
来源:Enovasense 与 Renault Group 联合研究。2 个发动机缸体 × 3 个气缸 × 12 个位置 = 72 个测量点。每种无损技术的原始信号均与通过破坏性横截面显微镜法获得的实验室参考厚度进行对照作图。
两种无损方法相对于破坏性参考方法的准确度水平相近,证实 Enovasense 技术在该应用中是接触式探头的可靠替代方案——且回归模型周围的离散度略小。
再现性:Enovasense 的决定性优势
研究的第二部分评估了再现性——在完全相同位置连续进行 10 次测量的离散程度,以标准偏差表示。这一指标决定了测量系统能否真正分辨微小的工艺漂移。标准偏差越小,能够可靠检测的漂移就越细微。
图 3 — 再现性(同一点 10 次测量的标准偏差)
Renault Group 研究中测得的再现性数值。Enovasense 的标准偏差比接触式探头小 3 倍以上。
Enovasense 传感器的标准偏差为 ±0.74 µm (±0.32%),在这种镗削后的铁涂层上,其再现性比接触式探头高出三倍以上(±2.41 µm / ±1.04%)。这一差距对工艺控制至关重要:它使得镗削定心误差、刀具磨损和喷涂工艺漂移能够被检测出来,而这些在接触式探头的测量噪声中会被淹没。
喷涂态测量(辅助功能)
虽然主要应用——也是 Renault Group 研究的重点——是测量镗削后的涂层,并贯穿对厚度误差最为关键的珩磨工序,但 Enovasense 技术也能够在喷涂沉积工序之后直接在未加工的毛坯表面上测量涂层。这一辅助功能使工艺工程师在调查不合格时能够区分喷涂工序与机加工工序各自的影响,并加快新喷涂工艺配方的认证。该状态使用专门的校准,与镗削和珩磨表面所用的校准不同。
06 — 工业集成
HKXL 平台:交钥匙式 100% 检测站
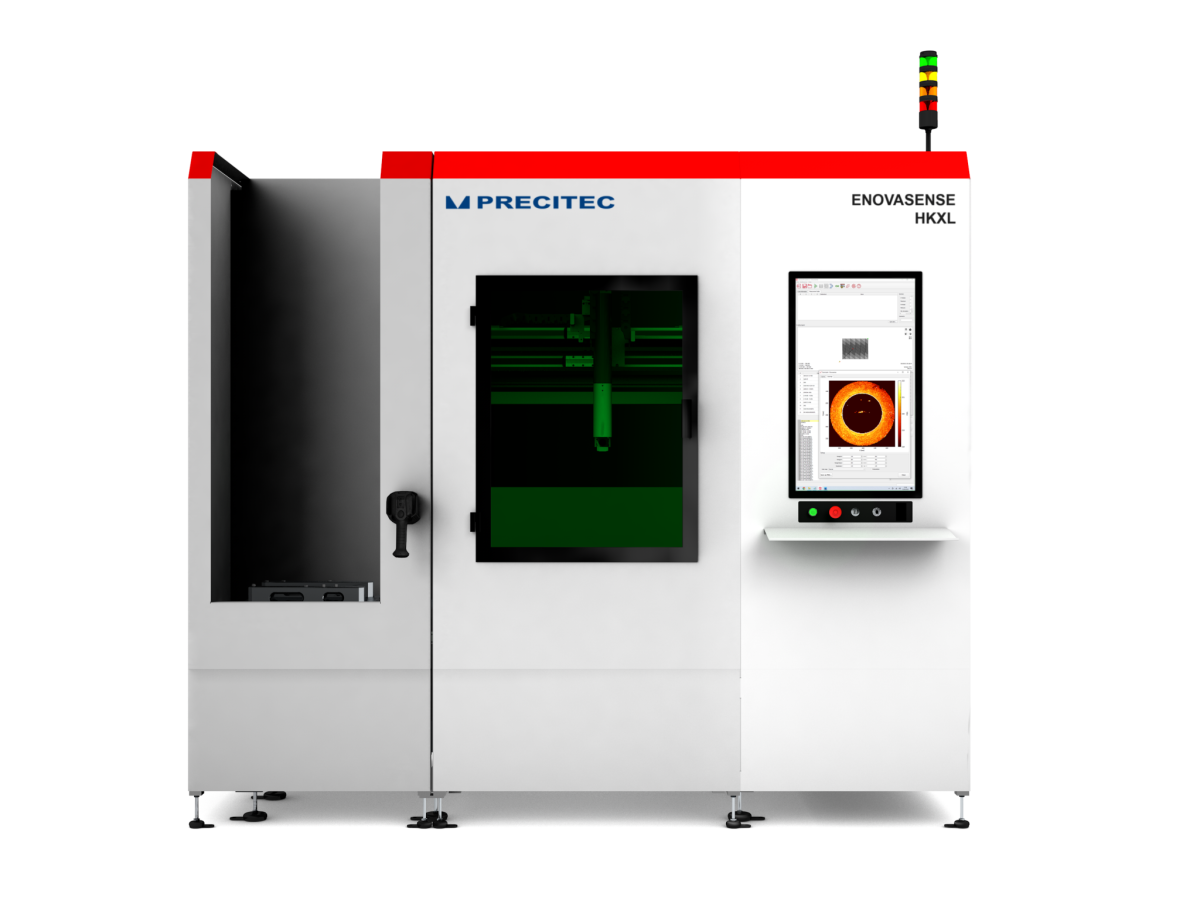
针对气缸体生产中的 100% 在线涂层厚度检测,Enovasense 提供 HKXL 平台——一套完全独立的交钥匙测量站,可直接安装在机加工生产线旁。HKXL 可自动完成上料、多气缸测量、校准和数据导出,测量周期内无需操作人员干预。
系统架构:三个独立结构
HKXL 由三个机械解耦的结构组成,确保缸体上料时产生的任何振动或冲击都不会传递到测量探头并影响读数:
图 4 — HKXL 系统架构
Enovasense 探头
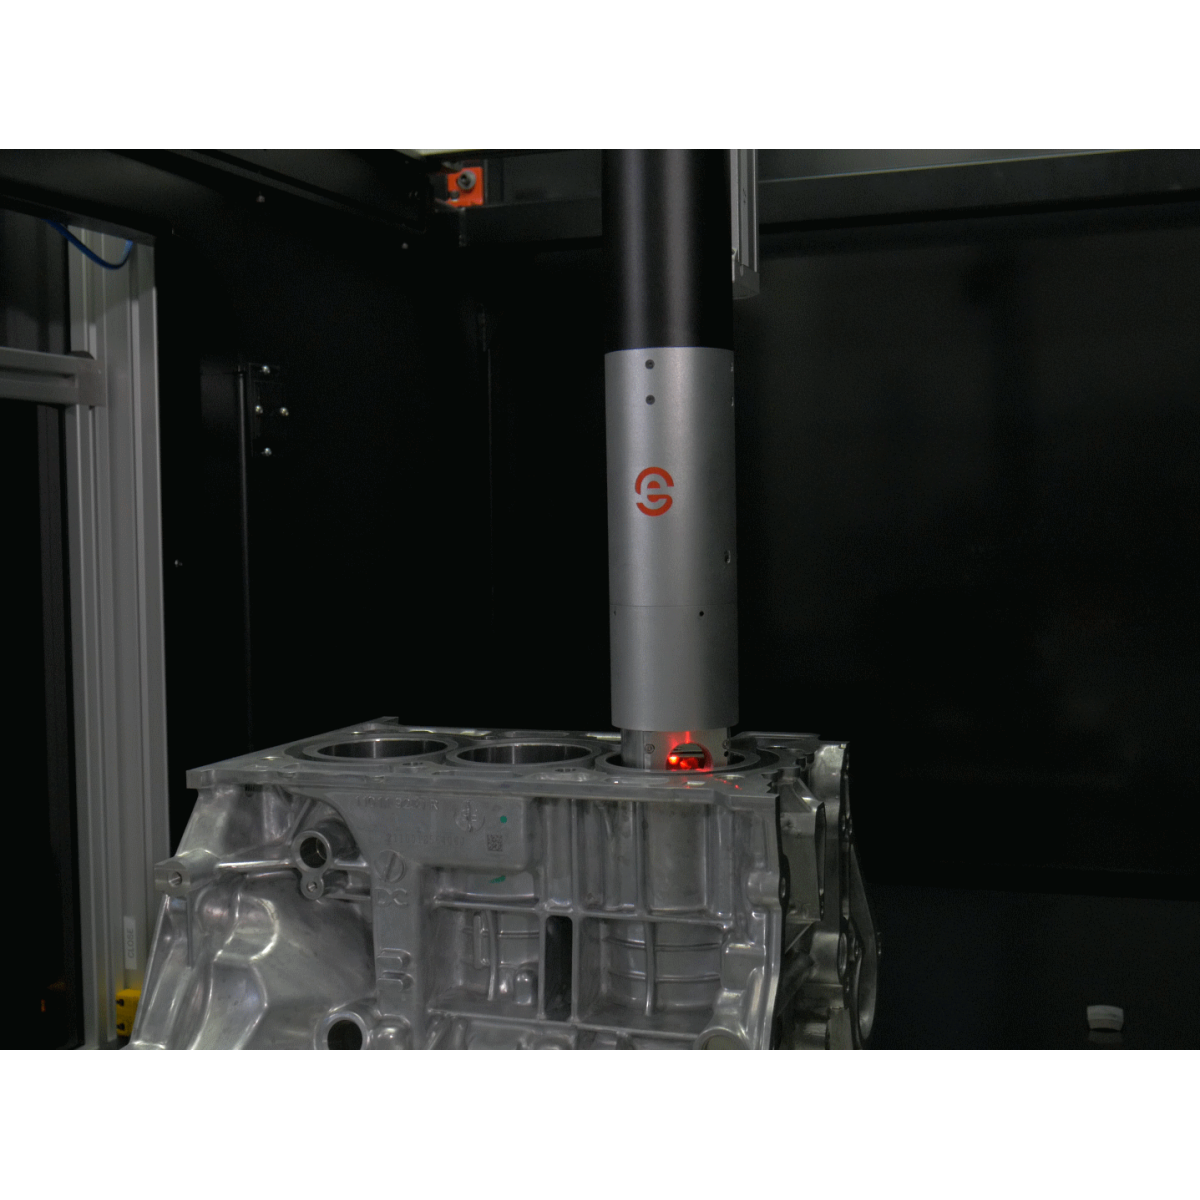
系统的核心是一个可伸入每个缸孔的紧凑型探头。探头从上方伸入;其下部旋转以扫描缸孔的完整 360°,高度轴则移动到多个垂直位置。出射镜头持续吹气,以防止涂层粉尘、油雾或切屑污染。探头标准直径为 66 mm,适用于大多数气缸直径;出射镜头的焦距可根据要求适配其他缸孔直径。可提供多探头配置——通常为两个探头同时在两个气缸中并行工作——以缩短每个缸体的节拍时间。
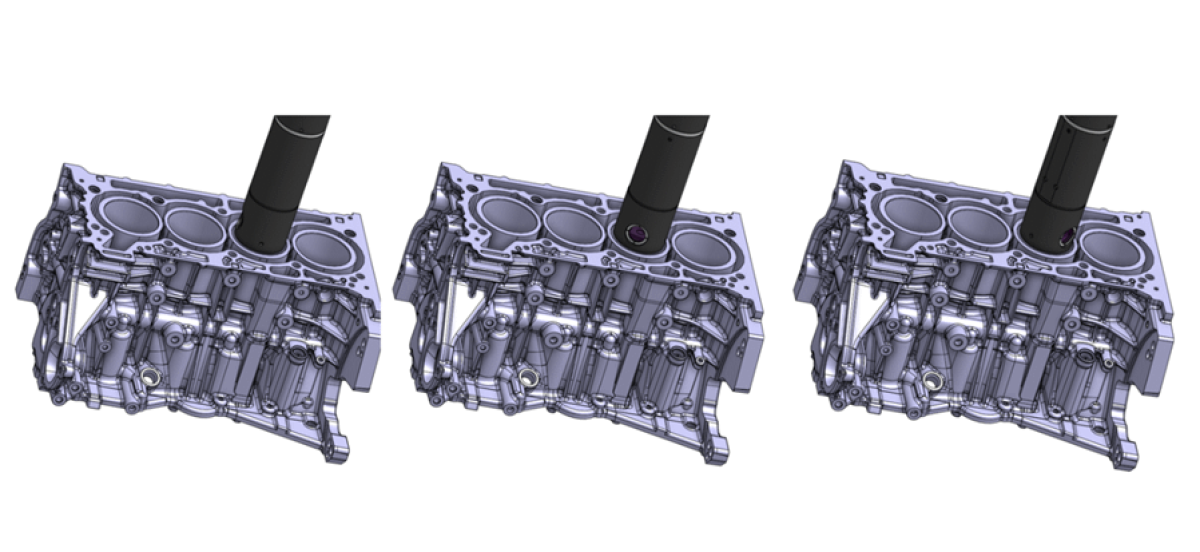
Enovasense 探头下部自动旋转,用于扫描每个缸孔内的不同角度
节拍与产能
对于采用双探头配置、每缸测量 12 个点的 4 缸缸体,完整测量周期约为 50 秒,包括缸体自动上料、3 轴定位、探头插入、360° 扫描、探头退出、HMI 数据显示、CSV 导出和下料。多种运行模式——标准自动、新零件创建、自由、维护——涵盖生产、配方创建、认证和维修服务。一个参考校准样品存放在设备内的专用槽位中,并定期测量,以验证传感器未发生漂移。
数据、可追溯性与 MES 集成
所有厚度结果均在本地存储(带时间戳),并显示在 27 英寸触摸屏 HMI 上。每个周期结束时生成 CSV 导出文件,数据通过以太网(TCP/IP)实时传输至工厂网络,可与客户的 MES、SPC 或监控系统集成。每次测量都记录操作人员工卡 ID、零件 ID、零件型号以及所用校准曲线——为每一个下线缸体提供完整的可追溯性。
技术规格 — Enovasense HKXL
| 设备外形尺寸(长 × 宽 × 高) | 2600 × 1300 × 2200 mm |
| 重量 | ≈ 600 kg |
| 测量范围 (XYZ) | 600 × 800 × 400 mm(可调) |
| 探头直径(标准) | 66 mm — 适用于 Ø 72.2 mm 气缸 |
| 探头旋转 | 缸孔内 360° 角度扫描 |
| 激光波长 / 功率 | 980 nm / 10 W |
| 再现性 | < 1 µm(取决于所选光学系统和涂层厚度) |
| 节拍时间(4 缸缸体,2 个探头,每缸 12 点) | ≈ 50 s |
| 电源 | 400 V — 50 Hz — ≈ 3 kVA |
| 气源 | > 5 bar,清洁干燥 |
| 数据接口 | Ethernet TCP/IP — CSV 导出 — MES / SPC 集成 |
| 安全 | 安全光幕、编码磁性门开关、2 个急停按钮,符合 CE 要求 |
| 噪声 | < 70 dB(A) |
| 工作温度 | +5 °C 至 +50 °C |
以上规格仅供参考,可根据客户的具体要求进行调整。

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski