Aplikacje / pomiar grubości natryskiwanych powłok gładzi cylindrów w linii
01 — Wprowadzenie
Natryskiwane powłoki cylindrów: przełom w kierunku lżejszych i wydajniejszych silników spalinowych
Natryskiwanie powłok na gładzie cylindrów to technologia stosowana dziś w coraz większej części nowoczesnych silników spalinowych. Zamiast obrabiać cylindry w monolitycznym bloku żeliwnym, producenci silników odlewają blok z aluminium, a następnie nanoszą cienką powłokę z żelaza lub stali na wewnętrzną ściankę każdego cylindra. W efekcie silnik jest znacznie lżejszy — co jest kluczowe dla oszczędności paliwa i spełnienia wymogów emisji CO2 — a jednocześnie zachowuje właściwości tribologiczne i twardość żelaza tam, gdzie są one najważniejsze: w styku tłoka z tuleją.
Do nanoszenia powłoki wewnętrznej stosuje się przemysłowo cztery procesy natryskiwania cieplnego, z których każdy ma własną charakterystykę metalurgiczną i własną wrażliwość na dryft procesu:
Plazma proszkowa Plazma drutowa Łuk elektryczny dwudrutowy (TWA) Natryskiwanie płomieniowe i HVOF
W procesach plazmy proszkowej i plazmy drutowej wewnątrz otworu cylindra wytwarzany jest palnik plazmowy, do którego podawany jest proszek lub drut żelazny. Natryskiwanie łukowe dwudrutowe polega na wytworzeniu łuku elektrycznego między dwoma drutami żelaznymi podawanymi do otworu. Natryskiwanie płomieniowe i HVOF (High-Velocity Oxy-Fuel) wykorzystują płomień spalania do przyspieszania cząstek żelaza w kierunku ścianki cylindra z bardzo dużą prędkością. Po nałożeniu powłoki każdy blok przechodzi sekwencję dokładnego wytaczania i honowania, która usuwa nadmiar materiału i zapewnia końcową średnicę otworu przy niskiej chropowatości powierzchni wymaganej do uszczelnienia pierścieni tłokowych.
Rysunek 1 — Sekwencja produkcji powłoki cylindra
02 — Wymagania jakościowe
Dlaczego resztkowa grubość powłoki jest krytycznym parametrem jakości
Po nałożeniu powłoki i obróbce otworu resztkowa grubość warstwy żelaza na ściance cylindra staje się najważniejszym wskaźnikiem jakości całego łańcucha procesowego. Dwa niezależne zjawiska sprawiają, że pomiar ten jest niezbędny — i oba ujawniają się właśnie po etapach wytaczania i honowania, przy czym honowanie jest najbardziej krytyczne pod względem błędów grubości.
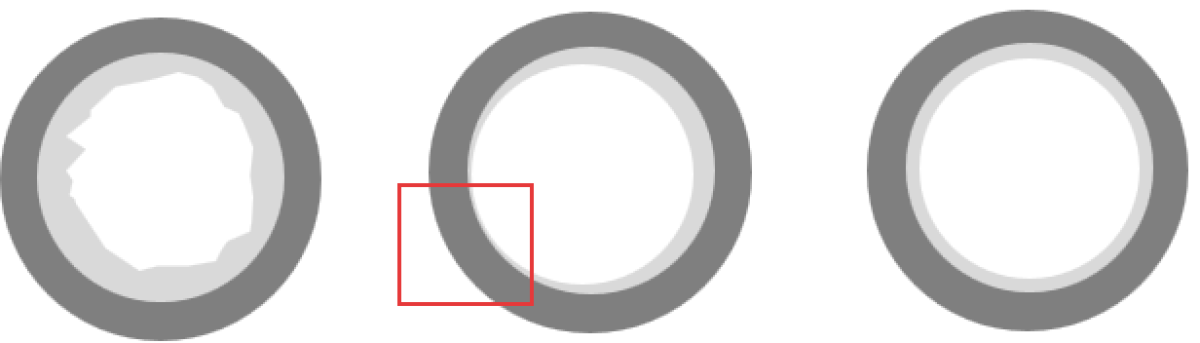
Błąd centrowania przy wytaczaniu: asymetryczne pocienienie ścianki
Dokładne wytaczanie następujące po natryskiwaniu musi być idealnie współosiowe z natryśniętą warstwą. W praktyce centrowanie jest trudne do kontrolowania z wymaganą mikrometryczną precyzją, a każda mimośrodowość między osią narzędzia wytaczarskiego a rzeczywistym środkiem powlekanego otworu przekłada się bezpośrednio na asymetryczne usuwanie materiału — grubszą ściankę po jednej stronie cylindra i cieńszą po przeciwnej. Jeśli cieńsza strona spadnie poniżej minimum konstrukcyjnego, cylinder trafia do odrzutu.
 |
||
|
Możliwy problem z grubością |
||
| Przed wytaczaniem | Błędne centrowanie wytaczania | Prawidłowe centrowanie wytaczania |
Chropowatość i gwintowanie podłoża aluminiowego
Przed natryskiwaniem żelaza surowy otwór aluminiowy jest mechanicznie schropowacany — zwykle przez drobne gwintowanie lub procesy zakotwienia mechanicznego — aby zapewnić mechaniczne zakotwienie powłoki. Taka obróbka wstępna pozostawia na aluminium głęboką, nieregularną topografię powierzchni. Powłoka wypełnia tę topografię, a następnie narzędzia do wytaczania i honowania przywracają gładką powierzchnię cylindryczną. W konsekwencji resztkowa grubość żelaza zmienia się od punktu do punktu zgodnie z mikroprofilem podłoża i jedynie gęsta mapa grubości z rozdzielczością kątową może zagwarantować, że minimalna powłoka występuje wszędzie.
Monitorowanie dryftu procesu
Poza zgodnością pojedynczych części, wiele parametrów procesu może z czasem dryfować i łącznie wpływać na grubość: zużycie pistoletu natryskowego, wahania mocy plazmy, zmiany wydatku podawania proszku lub drutu, dryft temperatury wewnątrz otworu podczas natryskiwania, zużycie narzędzia wytaczarskiego, zużycie osełek honujących. Pomiar 100% produkcji — zamiast niszczącej próbki raz na 5000 bloków — to jedyny sposób na wykrycie takich dryftów, zanim doprowadzą do powstania dużych partii niezgodnych silników.
|
<1µm
Odtwarzalność osiągnięta na natryskiwanych powłokach żelaznych (zależnie od wybranego układu optycznego i grubości warstwy)
|
12 punktów
Minimum na cylinder (typowo), zapewniające pełne pokrycie kątowe i pionowe otworu
|
|
< 60 s
Czas cyklu dla całego bloku (blok 4-cylindrowy, konfiguracja z dwiema sondami)
|
100 %
Zakres kontroli — każdy blok, każdy cylinder, w linii
|
03 — Wyzwania pomiarowe
Dlaczego konwencjonalne metody nie spełniają wymagań branży motoryzacyjnej
Geometria i takt linii produkcji cylindrów w motoryzacji wystawiają konwencjonalne techniki pomiaru grubości na granicę ich możliwości. Historycznie stosowano dwie metody; każda z nich ma ograniczenia strukturalne, które uniemożliwiają jej użycie do 100% kontroli w linii.
Mikroskopia zgładów poprzecznych: dokładna, ale niszcząca
Zgład metalograficzny z następującą po nim mikroskopią optyczną jest metodą referencyjną pomiaru grubości powłok. Jest dokładny, bezpośrednio identyfikowalny i akceptowany we wszystkich procedurach jakościowych. Jest jednak również niszczący: blok zostaje fizycznie przecięty. W przypadku kompletnego bloku silnika z czterema cylindrami i co najmniej dwunastoma pozycjami kątowymi na cylinder cała operacja — cięcie, polerowanie, inkludowanie, pomiar pod mikroskopem — wymaga zwykle około 42 godzin pracy operatora i tygodniowego czasu realizacji. W rezultacie zakłady motoryzacyjne kontrolują wyrywkowo około 1 blok na 5000 wyprodukowanych — co oznacza, że każdy dryft procesu natryskiwania, wytaczania lub honowania może pozostać niewykryty przez kilka tysięcy silników, zanim stanie się widoczny w danych jakościowych.
Kontaktowe sondy magnetyczno-indukcyjne
Nieniszczące sondy kontaktowe działające na zasadzie magnetyczno-indukcyjnej dają rozsądną korelację z wynikami zgładów dla tego układu ferromagnetyk na aluminium i mogą dzięki temu przyspieszyć pomiar w porównaniu z metalografią. Wymagają jednak, aby końcówka sondy była fizycznie dociśnięta do wewnętrznej ścianki otworu. Zautomatyzowanie powtarzalnego, jednolitego styku wewnątrz wąskiego cylindra — w dwunastu pozycjach kątowych i na kilku wysokościach — jest mechanicznie złożone, wrażliwe na zużycie sondy i na pozostałości cząstek wewnątrz otworu.
Argumenty za bezkontaktową, 100% kontrolą w linii
Pomiar nieniszczący, bezkontaktowy i wykonywany na każdym etapie łańcucha procesowego zmienia podejście do jakości:
- Ten sam blok można zmierzyć po wytaczaniu i po honowaniu — jeśli pojawi się wada, inżynier procesu od razu wie, który etap jest za nią odpowiedzialny.
- Możliwe staje się sprzężenie zwrotne w pętli zamkniętej: dryft jest sygnalizowany po kilku częściach, a nie po tysiącach.
- Pełne mapowanie kątowe i pionowe każdego cylindra zamiast próbki statystycznej — jedyny sposób na wykrycie lokalnego pocienienia spowodowanego błędem centrowania przy wytaczaniu.
- Zerowy nakład pracy operatora przy pomiarach rutynowych: system automatycznie wykonuje załadunek, pomiar i rozładunek.
Wideo — Stacja kontrolna Enovasense HKXL w działaniu
Hostowane przez YouTube, który zapisuje pliki cookie na Twoim urządzeniu.
Załadunek bloku, automatyczne skanowanie w 3 osiach, obrotowa sonda wewnątrz każdego cylindra i dane o grubości w czasie rzeczywistym — pełny cykl HKXL.
04 — Porównanie technologii
Dlaczego laserowa radiometria fototermiczna jest właściwym rozwiązaniem
Opatentowana przez Enovasense laserowa radiometria fototermiczna eliminuje wszystkie opisane wyżej ograniczenia za pomocą jednego czujnika. Modulowana wiązka laserowa generuje falę cieplną w powłoce; detektor podczerwieni rejestruje przebieg czasowy ciepła dyfundującego z powrotem do powierzchni; grubość powłoki wyznacza się z czasu charakterystycznego tej odpowiedzi cieplnej. Metoda jest w pełni bezkontaktowa, nieniszcząca i działa zarówno na otworze po wytaczaniu, jak i po honowaniu.
Wspólny patent z Renault Group — EP3781902B1. Zastosowanie laserowej radiometrii fototermicznej Enovasense do pomiaru wewnętrznych powłok cylindrów jest chronione wspólnym patentem, którego współwłaścicielem jest Renault Group, co potwierdza zasadność tej metody pomiarowej dla przemysłu silników samochodowych.
| Kryteria | Enovasense — fototermia laserowa | Kontaktowa sonda magnetyczno-indukcyjna | Zgład poprzeczny (niszczący) |
|---|---|---|---|
| Pomiar bezkontaktowy | Tak | Nie — wymagany styk sondy | Nie — część zostaje zniszczona |
| Nieniszczący | Tak | Tak | Nie |
| Automatyzacja w linii wewnątrz wąskiego otworu | Tak — kompaktowa sonda obrotowa | Trudna — niezawodny styk trudny do zautomatyzowania | Nie |
| 100% zakres kontroli | Osiągalny | Tylko wyrywkowo | ≈ 1 na 5000 bloków |
| Odtwarzalność (odchylenie standardowe) | ±0,74 µm (±0,32%) | ±2,41 µm (±1,04%) | Metoda referencyjna |
| Korelacja z niszczącą metodą referencyjną (R²) | 83,0% | 79,4% | Metoda referencyjna |
| Czas pomiaru całego bloku | ≈ 50 s | Minuty — ręczne przestawianie | ≈ 42 h / 1 tydzień oczekiwania |
| Sprzężenie zwrotne procesu w pętli zamkniętej | Tak — dane w czasie rzeczywistym do MES | Ograniczone | Nie |
Wartości odtwarzalności i R² pochodzą ze wspólnego badania Renault Group — Enovasense (patrz sekcja 05). Osiągi zależą od wybranego układu optycznego i grubości warstwy.
05 — Parametry metrologiczne
Niezależne badanie Renault Group — Enovasense
Skuteczność laserowej radiometrii fototermicznej Enovasense na natryskiwanych powłokach żelaznych cylindrów po etapie wytaczania została potwierdzona w badaniu porównawczym przeprowadzonym wspólnie z Renault Group. Na tych samych próbkach porównano trzy techniki: niszczącą mikroskopię zgładów poprzecznych (metoda referencyjna), kontaktową sondę magnetyczno-indukcyjną oraz bezkontaktowy czujnik fototermiczny Enovasense. Pomiary wykonano na 2 blokach silnika po 3 cylindry, w 12 pozycjach na cylinder — łącznie 72 punkty porównane z niszczącą metodą referencyjną.
Podane niżej wartości odtwarzalności i dokładności odpowiadają konfiguracji pomiarowej użytej w badaniu Renault. Rzeczywiste osiągi w danym zastosowaniu zależą od wybranego układu optycznego (ogniskowa, apertura numeryczna, parametry lasera) oraz od zakresu grubości mierzonej powłoki.
Dokładność: regresja kalibracyjna względem niszczącej metody referencyjnej
Dla każdej techniki nieniszczącej surowy sygnał czujnika zmierzony w każdym z 72 punktów przedstawiono w funkcji rzeczywistej grubości uzyskanej metodą niszczącej mikroskopii zgładów (referencja laboratoryjna). Czarna linia na każdym wykresie to model regresji liniowej służący do przeliczenia surowego sygnału na wartość grubości. Współczynnik determinacji R² określa, jak dokładnie pomiary podążają za modelem regresji — wartość 1,00 oznaczałaby pełną zgodność. Czujnik Enovasense osiąga R² = 83,0%, nieco powyżej sondy kontaktowej (R² = 79,4%), przy widocznie mniejszym rozrzucie wokół dopasowania.
Rysunek 2 — Regresja kalibracyjna: grubość referencyjna z laboratorium a surowy sygnał czujnika
Źródło: wspólne badanie Enovasense–Renault Group. 2 bloki silnika × 3 cylindry × 12 pozycji = 72 punkty pomiarowe. Surowy sygnał każdej techniki nieniszczącej przedstawiono w funkcji grubości referencyjnej uzyskanej metodą niszczącej mikroskopii zgładów poprzecznych.
Obie metody nieniszczące zapewniają podobny poziom dokładności względem niszczącej metody referencyjnej, co potwierdza, że technologia Enovasense jest wiarygodną alternatywą dla sondy kontaktowej w tym zastosowaniu — przy nieco mniejszym rozrzucie wokół modelu regresji.
Odtwarzalność: decydująca przewaga Enovasense
W drugiej części badania oceniono odtwarzalność — rozrzut 10 kolejnych pomiarów wykonanych dokładnie w tym samym punkcie, wyrażony jako odchylenie standardowe. To właśnie ta miara decyduje, czy system pomiarowy jest w stanie rozróżnić niewielkie dryfty procesu. Im mniejsze odchylenie standardowe, tym mniejszy dryft można niezawodnie wykryć.
Rysunek 3 — Odtwarzalność (odchylenie standardowe z 10 pomiarów w tym samym punkcie)
Wartości odtwarzalności zmierzone w badaniu Renault Group. Enovasense osiąga odchylenie standardowe ponad 3 razy mniejsze niż sonda kontaktowa.
Przy odchyleniu standardowym ±0,74 µm (±0,32%) czujnik Enovasense zapewnia odtwarzalność ponad trzykrotnie lepszą niż sonda kontaktowa (±2,41 µm / ±1,04%) na tej wytaczanej powłoce żelaznej. Ta różnica jest decydująca w zastosowaniach związanych ze sterowaniem procesem: pozwala wykrywać błędy centrowania przy wytaczaniu, zużycie narzędzi i dryfty procesu natryskiwania, które ginęłyby w szumie pomiarowym sondy kontaktowej.
Pomiar w stanie po natryskiwaniu (funkcja dodatkowa)
Choć głównym zastosowaniem — i przedmiotem badania Renault Group — jest pomiar powłoki po wytaczaniu oraz na etapie honowania, który jest najbardziej krytyczny pod względem błędów grubości, technologia Enovasense umożliwia również pomiar powłoki bezpośrednio po etapie natryskiwania, na surowej, nieobrobionej powierzchni. Ta dodatkowa funkcja pozwala inżynierom procesu oddzielić wpływ etapu natryskiwania od wpływu etapów obróbki przy analizie niezgodności oraz przyspieszyć kwalifikację nowych receptur natryskiwania. Dla tego stanu stosuje się dedykowaną kalibrację, odrębną od kalibracji używanej dla powierzchni wytaczanych i honowanych.
06 — Integracja przemysłowa
Platforma HKXL: stacja kontrolna pod klucz do 100% kontroli
Do 100% kontroli grubości powłoki w linii w produkcji bloków cylindrów Enovasense oferuje platformę HKXL — w pełni samodzielną stację pomiarową pod klucz, przeznaczoną do instalacji bezpośrednio obok linii obróbczej. HKXL realizuje automatyczny załadunek, pomiar wielu cylindrów, kalibrację i eksport danych bez udziału operatora w trakcie cyklu pomiarowego.
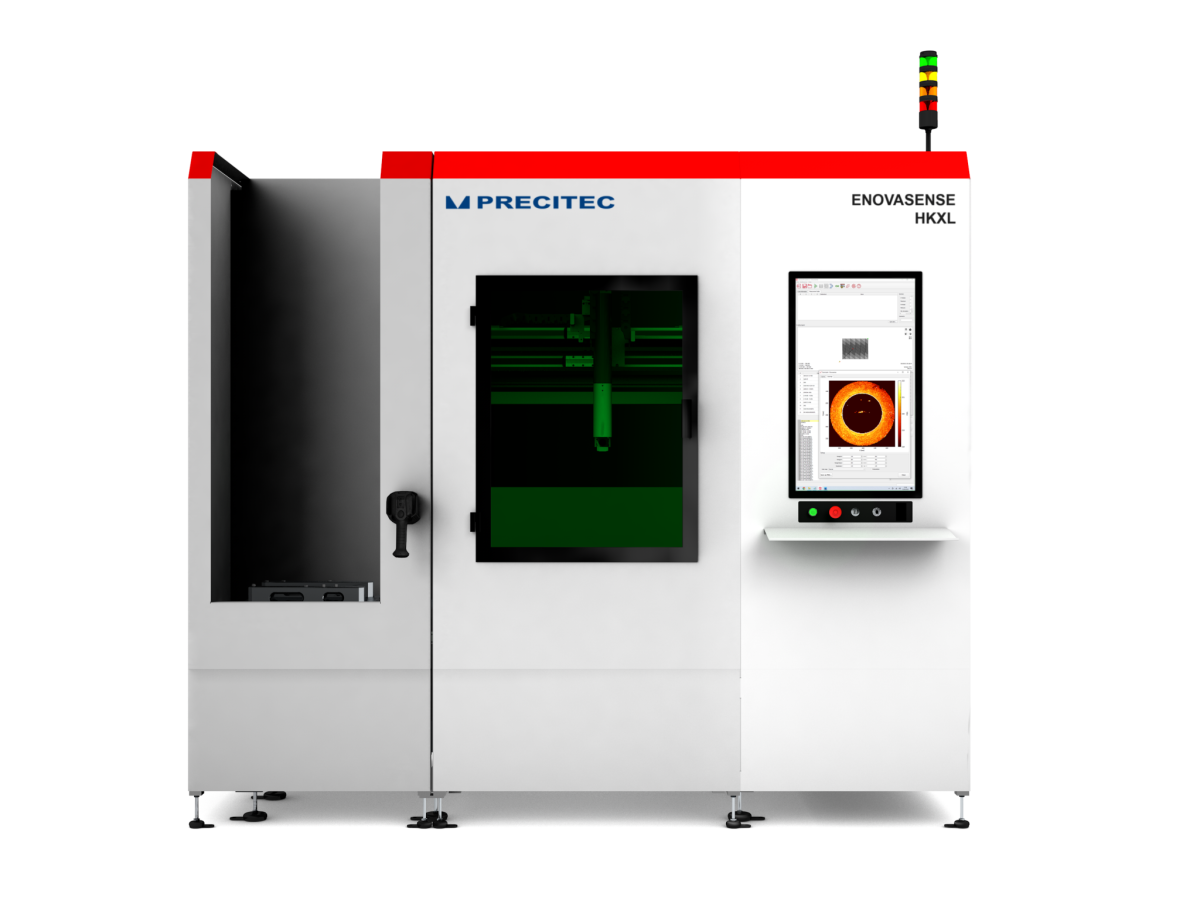
Architektura systemu: trzy niezależne konstrukcje
HKXL składa się z trzech mechanicznie odsprzęgniętych konstrukcji, dzięki czemu drgania ani wstrząsy powstające podczas załadunku bloku nie mogą przenosić się na sondę pomiarową i zakłócać odczytu:
Rysunek 4 — Architektura systemu HKXL
Sonda Enovasense
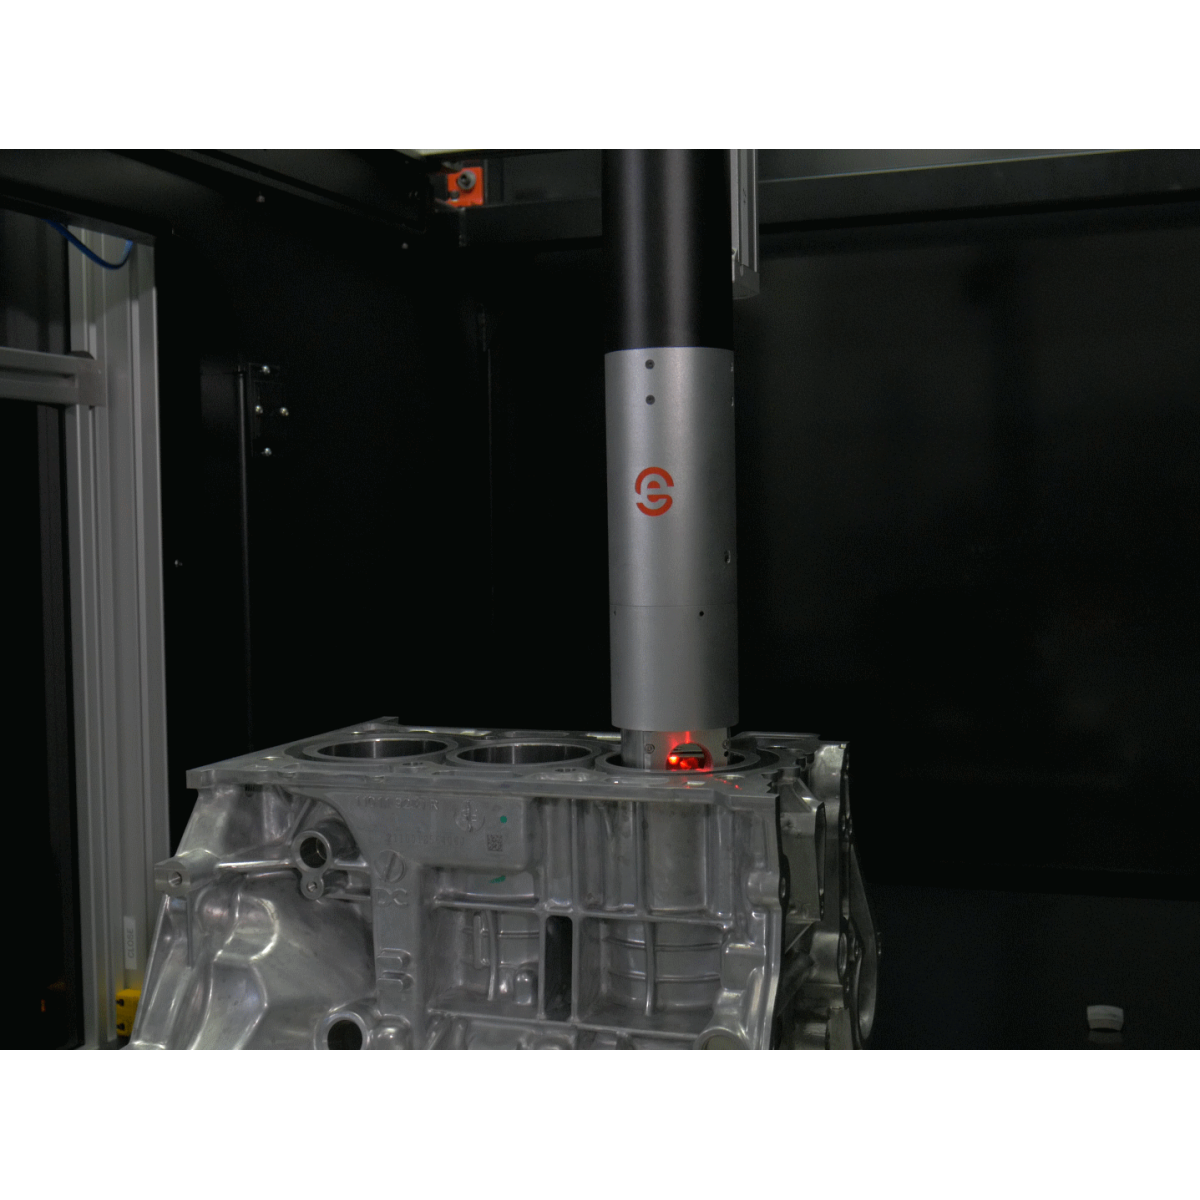
Sercem systemu jest kompaktowa sonda zaprojektowana do wprowadzania do każdego otworu cylindra. Sonda jest wprowadzana od góry; jej dolna część obraca się, skanując pełne 360° otworu, a oś pionowa ustawia kilka pozycji na wysokości. Soczewka wyjściowa jest stale przedmuchiwana powietrzem, aby zapobiec zanieczyszczeniu pyłem z powłoki, mgłą olejową lub wiórami. Standardowa średnica sondy wynosi 66 mm i jest zgodna z większością średnic cylindrów; ogniskową soczewki wyjściowej można na życzenie dostosować do innych średnic otworów. Dostępne są konfiguracje wielosondowe — zwykle dwie sondy pracujące równolegle w dwóch cylindrach jednocześnie — skracające czas cyklu na blok.
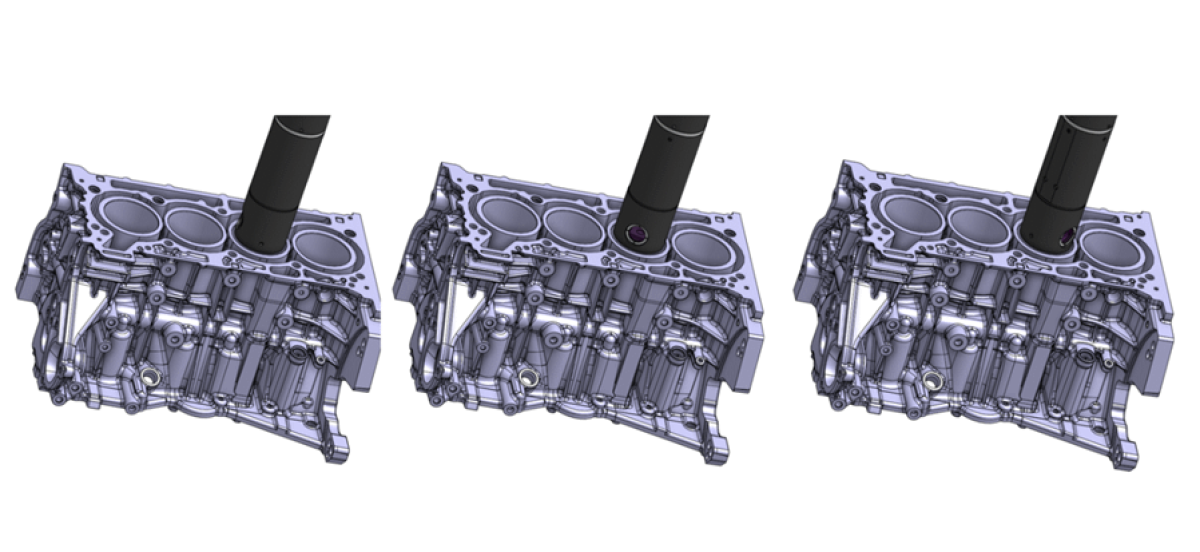
Zautomatyzowany obrót dolnej części sondy Enovasense w celu skanowania różnych kątów wewnątrz każdego otworu cylindra
Cykl i wydajność
Dla bloku 4-cylindrowego mierzonego w 12 punktach na cylinder w konfiguracji z dwiema sondami pełny cykl pomiarowy trwa około 50 sekund, łącznie z automatycznym załadunkiem bloku, pozycjonowaniem w 3 osiach, wprowadzeniem sondy, skanowaniem 360°, wycofaniem sondy, wyświetleniem danych na HMI, eksportem CSV i rozładunkiem. Kilka trybów pracy — Standardowy automatyczny, Tworzenie nowej części, Swobodny, Konserwacja — obejmuje produkcję, tworzenie receptur, kwalifikację i interwencje serwisowe. Referencyjna próbka kalibracyjna jest przechowywana w dedykowanym gnieździe wewnątrz maszyny i okresowo mierzona w celu sprawdzenia, czy czujnik nie uległ dryftowi.
Dane, identyfikowalność i integracja z MES
Wszystkie wyniki pomiaru grubości są zapisywane lokalnie (ze znacznikiem czasu) i wyświetlane na 27-calowym dotykowym panelu HMI. Na końcu każdego cyklu generowany jest eksport CSV, a dane są przesyłane w czasie rzeczywistym do sieci zakładowej przez Ethernet (TCP/IP), co umożliwia integrację z systemami MES, SPC lub nadzoru Klienta. Każdy pomiar jest rejestrowany wraz z identyfikatorem karty operatora, identyfikatorem części, numerem referencyjnym części i użytą krzywą kalibracyjną — co zapewnia pełną identyfikowalność każdego bloku opuszczającego linię.
Dane techniczne — Enovasense HKXL
| Wymiary całkowite maszyny (dł. × szer. × wys.) | 2600 × 1300 × 2200 mm |
| Masa | ≈ 600 kg |
| Obszar pomiarowy (XYZ) | 600 × 800 × 400 mm (regulowany) |
| Średnica sondy (standardowa) | 66 mm — do cylindrów o Ø 72,2 mm |
| Obrót sondy | Skanowanie kątowe 360° wewnątrz otworu |
| Długość fali / moc lasera | 980 nm / 10 W |
| Odtwarzalność | < 1 µm (zależnie od wybranego układu optycznego i grubości warstwy) |
| Czas cyklu (blok 4-cyl., 2 sondy, 12 pkt/cyl.) | ≈ 50 s |
| Zasilanie elektryczne | 400 V — 50 Hz — ≈ 3 kVA |
| Zasilanie pneumatyczne | > 5 bar, czyste i suche |
| Interfejs danych | Ethernet TCP/IP — eksport CSV — integracja z MES / SPC |
| Bezpieczeństwo | Kurtyna świetlna, kodowane magnetyczne wyłączniki drzwi, 2 wyłączniki awaryjne, zgodność z CE |
| Emisja hałasu | < 70 dB(A) |
| Temperatura pracy | od +5 °C do +50 °C |
Dane techniczne mają charakter orientacyjny i mogą zostać dostosowane do konkretnych wymagań Klienta.
Etapy wdrożenia
Referencje
| Referencja | Nazwa | Status / Cena | Karta katalogowa |
|---|---|---|---|
| ARTICLE CYLINDER BLOCKS | Non-Contact Coating Thickness Measurement of Iron Coatings In Automotive Cylinder Blocks |
Dostępne
Wycena indywidualna |
English |
Dokumenty
| Typ | Nazwa | Pobierz |
|---|---|---|
| Certification | Application note : Thickness measurement of steel coating in aluminum engine cylinder block | English |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 中文