アプリケーション / ボア溶射皮膜の膜厚インライン測定
01 — はじめに
ボア溶射コーティング:より軽量で高効率な内燃機関を実現する技術
ボア溶射コーティングは、現在ますます多くの最新内燃機関に採用されている技術です。エンジンメーカーは一体型の鋳鉄ブロックからシリンダーを加工する代わりに、アルミニウムでブロックを鋳造し、各シリンダーの内壁に鉄または鋼の薄い皮膜を形成します。その結果、エンジンは大幅に軽量化され(燃費向上と CO2 規制への適合にとって重要な要素です)、しかも最も必要とされる箇所、すなわちピストンとライナーの接触部では、鉄のトライボロジー特性と硬さが維持されます。
内面皮膜の形成には工業的に 4 種類の溶射プロセスが用いられており、それぞれ固有の冶金的特徴とプロセスドリフトに対する感度を持っています。
粉末プラズマ溶射 ワイヤープラズマ溶射 ツインワイヤーアーク溶射 (TWA) フレーム溶射・HVOF
粉末プラズマおよびワイヤープラズマプロセスでは、ボア内部でプラズマトーチを発生させ、そこに鉄粉末または鉄ワイヤーを投入して溶射します。ツインワイヤーアーク溶射では、ボア内に送給される 2 本の鉄ワイヤー間にアークを発生させます。フレーム溶射および HVOF(高速フレーム溶射)では、燃焼炎を利用して鉄粒子を非常に高速でシリンダー壁に向けて加速します。成膜後、各ブロックは仕上げボーリングとホーニングの工程を経て余剰材料が除去され、ピストンリングのシールに必要な低い表面粗さで最終ボア径に仕上げられます。
図 1 — シリンダーコーティングの製造工程
02 — 品質要件
残存皮膜厚さが最重要の品質パラメータである理由
皮膜の形成とボアの加工が完了すると、シリンダー壁上の残存鉄皮膜厚さが工程全体で最も重要な品質指標となります。互いに独立した 2 つの現象がこの測定を不可欠なものにしており、いずれもボーリングとホーニングの工程後に現れます。中でもホーニングは膜厚誤差に対して最も重要な工程です。
ボーリングの芯ずれ:壁厚の非対称な減少
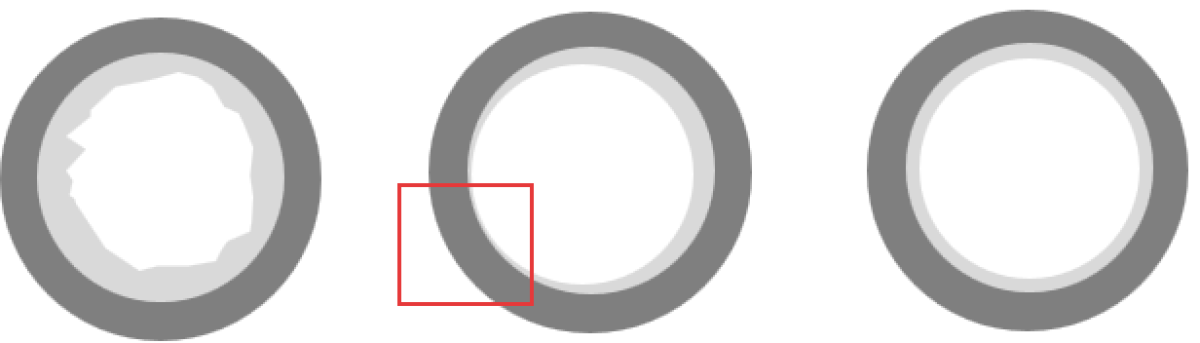
成膜後の仕上げボーリングは、溶射層と完全に同心でなければなりません。しかし実際には、要求されるマイクロメートル単位の精度で芯出しを管理することは難しく、ボーリング工具の軸と溶射後ボアの真の中心との間にずれがあると、それがそのまま非対称な材料除去につながります。つまり、シリンダーの一方の壁が厚く、反対側の壁が薄くなります。薄い側が設計最小値を下回れば、そのシリンダーは不良となります。
 |
||
|
膜厚不良の可能性 |
||
| ボーリング前 | ボーリングの芯出し不良 | ボーリングの芯出し良好 |
アルミニウム基材の粗さとねじ加工
鉄を溶射する前に、アルミニウムの素材ボアは皮膜の機械的な密着を確保するため、通常は微細なねじ加工や機械的インターロック加工によって機械的に粗面化されます。この前処理によって、アルミニウム表面には深く不規則な表面形状が残ります。皮膜がこの凹凸を埋め、その後ボーリング工具とホーニング工具が滑らかな円筒面を再形成します。その結果、残存鉄皮膜厚さは基材の微細プロファイルに応じて点ごとに変動するため、全域で最小膜厚が確保されていることを保証できるのは、角度分解能を持つ高密度の膜厚マップだけです。
プロセスドリフトの監視
個々の部品の適合性に加えて、複数のプロセスパラメータが時間とともにドリフトし、総合的に膜厚に影響を与えることがあります。溶射ガンの摩耗、プラズマ出力の変動、粉末またはワイヤー送給速度のばらつき、成膜中のボア内温度のドリフト、ボーリング工具の摩耗、ホーニング砥石の消耗などです。5,000 ブロックに 1 回の破壊サンプリングではなく、生産品の 100% を測定することが、こうしたドリフトによって大量の不適合エンジンが生じる前に検出する唯一の方法です。
|
<1µm
溶射鉄皮膜で達成された再現性(選択した光学系と層厚によって異なります)
|
12 点
ボアの角度方向・高さ方向を完全にカバーするためのシリンダーあたりの最小測定点数(標準)
|
|
< 60 s
ブロック全体のサイクルタイム(4 気筒ブロック、デュアルプローブ構成)
|
100 %
検査カバー率 — 全ブロック、全シリンダーをインラインで
|
03 — 測定上の課題
従来の方法が自動車業界の要求を満たせない理由
自動車用シリンダーラインの形状と生産タクトは、従来の膜厚測定技術を限界まで追い込みます。これまで 2 つの方法が用いられてきましたが、いずれも構造的な制約があり、100% インライン検査には使用できません。
断面顕微鏡法:正確だが破壊的
金属組織断面の作製と光学顕微鏡による観察は、皮膜厚さの基準となる方法です。正確で直接トレーサブルであり、あらゆる品質規程で認められています。しかし同時に破壊的でもあり、ブロックを物理的に切断する必要があります。4 気筒で各シリンダーに少なくとも 12 の角度位置を持つエンジンブロック全体の場合、切断、研磨、樹脂埋め込み、顕微鏡測定という一連の作業には、通常作業者の工数で約 42 時間、リードタイムで 1 週間を要します。そのため自動車工場では、生産される 5,000 ブロックにつき約 1 個を抜き取り検査しています。つまり、溶射・ボーリング・ホーニング工程のドリフトが、品質データに現れるまでに数千台のエンジンで検出されないままになる可能性があります。
接触式電磁誘導プローブ
電磁誘導原理に基づく非破壊の接触式プローブは、アルミニウム上の強磁性皮膜というこの構成において断面データと妥当な相関を示すため、金属組織法に比べて測定を迅速化できます。しかし、プローブ先端をボア内壁に物理的に押し当てる必要があります。狭いシリンダー内で、12 の角度位置と複数の高さにおいて、均一で再現性のある接触を自動化することは機械的に複雑であり、プローブの摩耗やボア内の残留粒子の影響も受けやすくなります。
非接触・インライン・100% 検査が必要な理由
工程チェーンの各段階で、非破壊かつ非接触で測定することにより、品質管理の考え方が大きく変わります。
- 同じブロックをボーリング後とホーニング後に測定できます — 不良が発生した場合、プロセスエンジニアはどの工程が原因かをすぐに把握できます。
- クローズドループのフィードバックが可能になります。ドリフトは数千個ではなく、わずか数個の部品で検知されます。
- 統計的サンプルではなく、各シリンダーの角度方向・高さ方向の完全なマッピングを実施します。これはボーリングの芯ずれによって生じる局所的な薄肉部を捉える唯一の方法です。
- 日常の測定において作業者の工数はゼロです。システムが搬入、測定、搬出を自動で行います。
動画 — 稼働中の Enovasense HKXL 検査ステーション
YouTubeによってホストされており、お使いのデバイスにCookieが保存されます。
ブロックの搬入、3 軸自動スキャン、各シリンダー内で回転するプローブ、リアルタイムの膜厚データ — HKXL の全サイクル。
04 — 技術比較
レーザー光熱放射測定法が適した解決策である理由
Enovasense が特許を持つレーザー光熱放射測定法は、1 台のセンサーで上記のすべての制約を解消します。変調されたレーザー光が皮膜内に熱波を発生させ、赤外線検出器が表面へ拡散して戻る熱の時間プロファイルを捉えます。皮膜厚さは、この熱応答の特性時間から求められます。この方法は完全な非接触かつ非破壊であり、ボーリング後とホーニング後のどちらのボア状態でも機能します。
Renault Group との共同特許 — EP3781902B1。シリンダー内面皮膜の測定への Enovasense のレーザー光熱放射測定法の適用は、Renault Group と共同所有する特許によって保護されており、この測定原理が自動車エンジン業界にとって有効であることを裏付けています。
| 評価項目 | Enovasense レーザー光熱法 | 接触式電磁誘導プローブ | 断面観察(破壊) |
|---|---|---|---|
| 非接触測定 | はい | いいえ — プローブの接触が必要 | いいえ — 部品を破壊 |
| 非破壊 | はい | はい | いいえ |
| 狭いボア内でのインライン自動化 | はい — 小型回転プローブ | 困難 — 安定した接触の自動化が難しい | いいえ |
| 100% 検査カバー率 | 実現可能 | 抜き取りのみ | ≈ 5,000 ブロックに 1 個 |
| 再現性(標準偏差) | ±0.74 µm (±0.32%) | ±2.41 µm (±1.04%) | 基準法 |
| 破壊的基準法との相関 (R²) | 83.0% | 79.4% | 基準法 |
| ブロック全体の測定時間 | ≈ 50 s | 数分 — 手動での再位置決め | ≈ 42 h / リードタイム 1 週間 |
| クローズドループのプロセスフィードバック | はい — MES へリアルタイムでデータ送信 | 限定的 | いいえ |
再現性および R² の値は Renault Group と Enovasense の共同研究によるものです(セクション 05 参照)。性能は選択した光学系と層厚によって異なります。
05 — 計測性能
Renault Group と Enovasense による独立研究
ボーリング工程後のボア溶射鉄皮膜に対する Enovasense レーザー光熱放射測定法の性能は、Renault Group と共同で実施した比較研究によって検証されています。同一サンプルで 3 つの手法を比較しました。破壊的な断面顕微鏡法(基準法)、接触式電磁誘導プローブ、そして Enovasense の非接触光熱センサーです。測定は3 気筒のエンジンブロック 2 個について、シリンダーあたり 12 か所で実施し、合計 72 点を破壊的基準値と比較しました。
以下に示す再現性と精度の値は、Renault の研究で使用した測定構成に対応するものです。特定の用途における実際の性能は、選択した光学系(焦点距離、開口数、レーザーパラメータ)と測定対象皮膜の膜厚範囲によって異なります。
精度:破壊的基準法に対する校正回帰
各非破壊手法について、72 点それぞれで測定したセンサーの生信号を、破壊的な断面顕微鏡法で得た真の膜厚(ラボ基準値)に対してプロットしました。各グラフの黒線は、生信号を膜厚値に変換するための線形回帰モデルです。決定係数 R² は、測定値が回帰モデルにどれだけよく従うかを定量化するもので、1.00 は完全な一致を意味します。Enovasense センサーは R² = 83.0% に達し、接触式プローブ(R² = 79.4%)をわずかに上回るとともに、近似線周りのばらつきも明らかに小さくなっています。
図 2 — 校正回帰:ラボ基準膜厚とセンサー生信号
出典:Enovasense と Renault Group の共同研究。エンジンブロック 2 個 × シリンダー 3 個 × 12 か所 = 72 測定点。各非破壊手法の生信号を、破壊的な断面顕微鏡法で得たラボ基準膜厚に対してプロットしています。
2 つの非破壊手法は、破壊的基準法に対して同程度の精度を示しており、この用途において Enovasense の技術が接触式プローブの信頼できる代替手段であることが確認されました。また、回帰モデル周りのばらつきはやや小さくなっています。
再現性:Enovasense の決定的な優位性
研究の第 2 部では再現性を評価しました。これは、まったく同じ点で連続して行った 10 回の測定のばらつきを標準偏差で表したものです。この指標によって、わずかなプロセスドリフトを測定システムが実際に分解できるかどうかが決まります。標準偏差が小さいほど、より微小なドリフトを確実に検出できます。
図 3 — 再現性(同一点での 10 回測定の標準偏差)
Renault Group の研究で測定された再現性の値。Enovasense の標準偏差は接触式プローブの 3 分の 1 未満です。
標準偏差 ±0.74 µm (±0.32%) により、Enovasense センサーはこのボーリング後の鉄皮膜において、接触式プローブ(±2.41 µm / ±1.04%)の 3 倍以上優れた再現性を実現します。この差はプロセス管理の用途において決定的です。接触式プローブの測定ノイズに埋もれてしまうボーリングの芯ずれ、工具摩耗、溶射プロセスのドリフトを検出できるようになります。
溶射ままの状態での測定(補助機能)
主な用途、そして Renault Group の研究の焦点は、ボーリング後の皮膜測定、さらに膜厚誤差に対して最も重要なホーニング工程を通しての測定ですが、Enovasense の技術は溶射成膜工程の直後に、未加工の素地表面上で皮膜を直接測定することもできます。この補助機能により、プロセスエンジニアは不適合の調査時に溶射工程の影響と機械加工工程の影響を切り分けることができ、新しい溶射レシピの認定も迅速化できます。この状態には、ボーリング面およびホーニング面とは別の専用校正が使用されます。
06 — 産業への導入
HKXL プラットフォーム:ターンキー方式の 100% 検査ステーション
シリンダーブロック生産における皮膜厚さの 100% インライン検査のために、Enovasense は HKXL プラットフォームを提供しています。これは加工ラインのすぐ横に設置できるよう設計された、完全自立型のターンキー測定ステーションです。HKXL は自動搬入、複数シリンダーの測定、校正、データ出力を行い、測定サイクル中に作業者の操作は不要です。
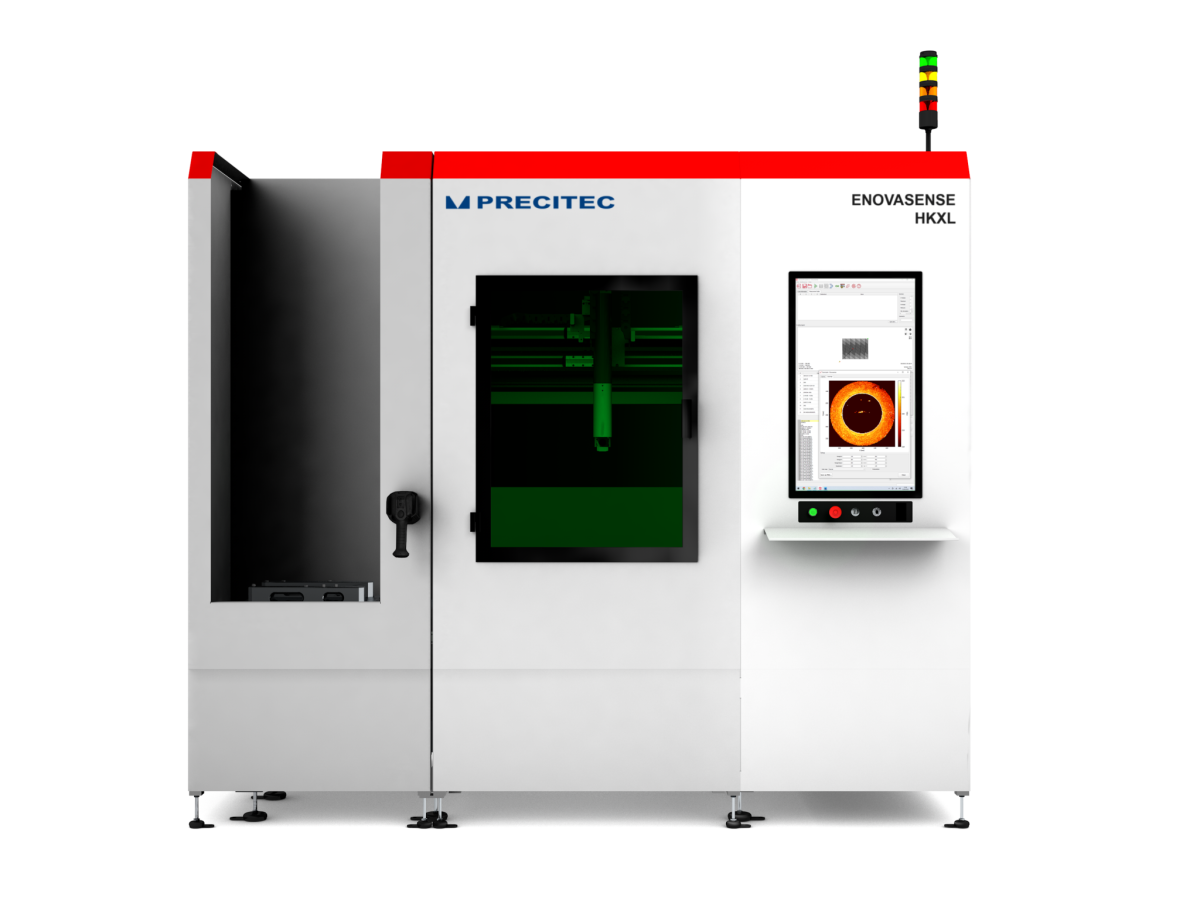
システム構成:3 つの独立した構造体
HKXL は機械的に分離された 3 つの構造体で構成されており、ブロック搬入時に発生する振動や衝撃が測定プローブに伝わって測定値に影響することはありません。
図 4 — HKXL のシステム構成
Enovasense プローブ
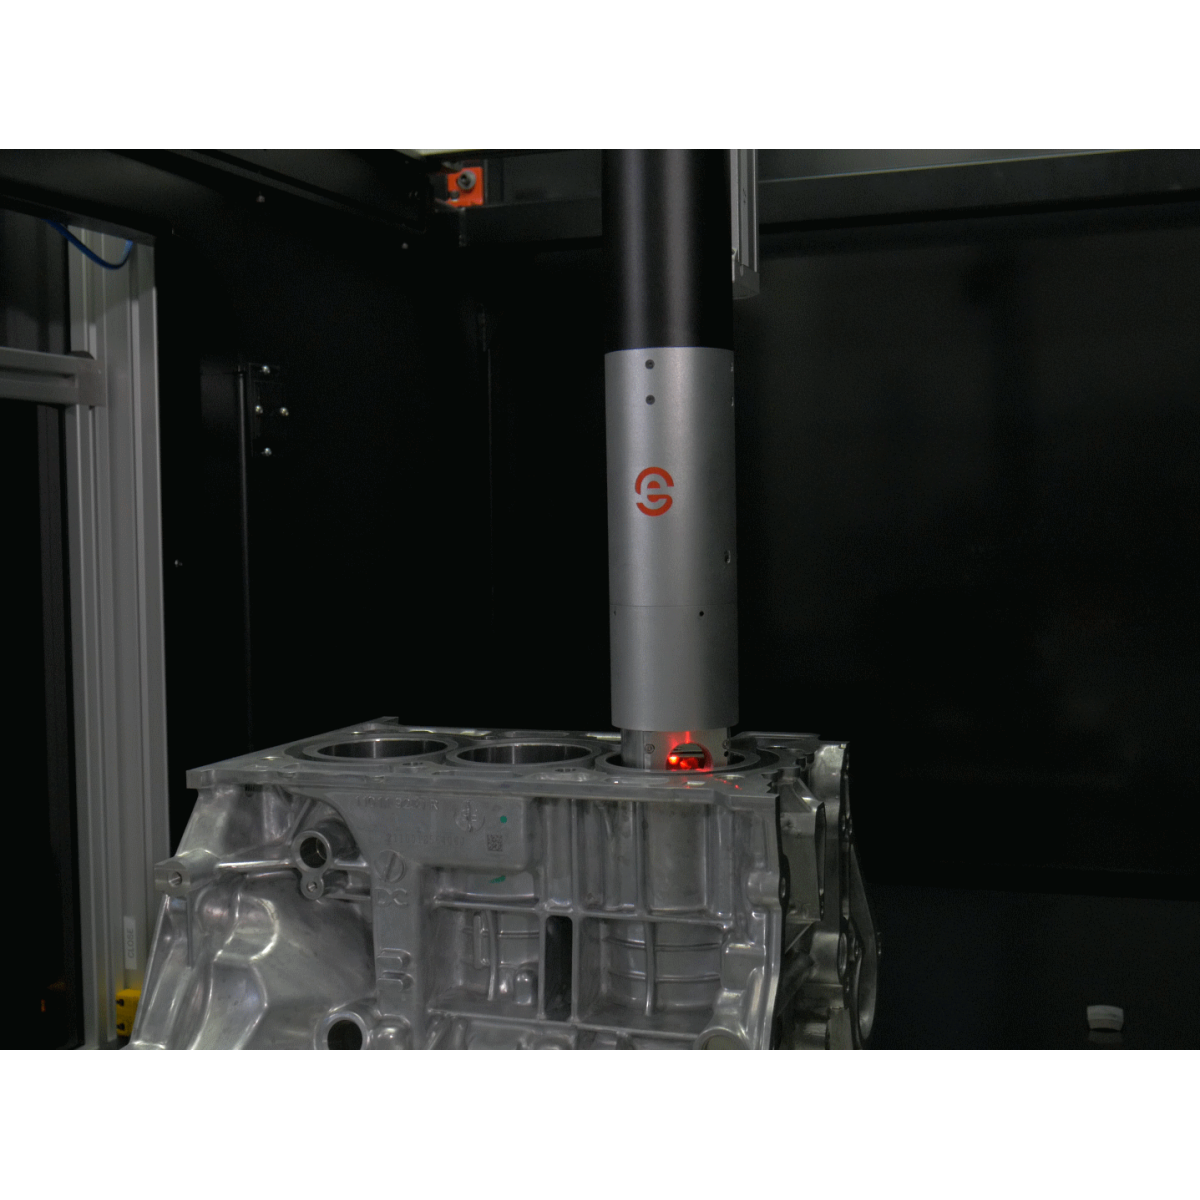
システムの中核は、各シリンダーボアに挿入できるよう設計された小型プローブです。プローブは上方から挿入され、下部が回転してボアの全周 360° をスキャンし、高さ軸で複数の上下位置に移動します。出射レンズには常時エアが吹き付けられ、皮膜の粉じん、オイルミスト、切りくずによる汚れを防ぎます。プローブの標準径は 66 mm で、ほとんどのシリンダー径に対応します。出射レンズの焦点距離は、ご要望に応じて他のボア径に合わせることができます。ブロックあたりのサイクルタイムを短縮するため、マルチプローブ構成(通常は 2 本のプローブで 2 つのシリンダーを同時に並行測定)もご用意しています。
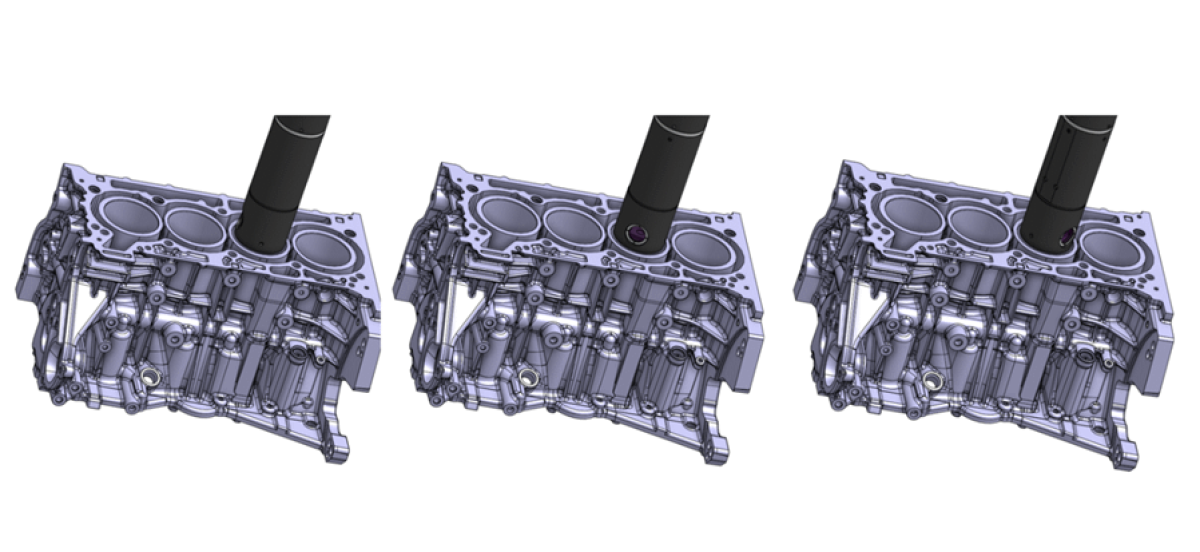
各シリンダーボア内のさまざまな角度をスキャンするための Enovasense プローブ下部の自動回転
サイクルと処理能力
デュアルプローブ構成でシリンダーあたり 12 点を測定する 4 気筒ブロックの場合、ブロックの自動搬入、3 軸位置決め、プローブ挿入、360° スキャン、プローブ退避、HMI へのデータ表示、CSV 出力、搬出を含めて、全測定サイクルは約 50 秒です。標準自動、新規部品作成、フリー、メンテナンスの各運転モードにより、生産、レシピ作成、認定、保守作業に対応します。基準校正サンプルは装置内の専用格納部に保管され、センサーがドリフトしていないことを確認するために定期的に測定されます。
データ、トレーサビリティ、MES 連携
すべての膜厚結果はタイムスタンプ付きで装置内に保存され、27 インチのタッチパネル HMI に表示されます。各サイクルの終了時に CSV ファイルが出力され、データは Ethernet (TCP/IP) を介して工場ネットワークにリアルタイムで送信されるため、お客様の MES、SPC、監視システムとの連携が可能です。各測定には作業者の ID カード番号、部品 ID、部品番号、使用した校正曲線が記録され、ラインから出荷されるすべてのブロックについて完全なトレーサビリティを確保します。
技術仕様 — Enovasense HKXL
| 装置外形寸法(長さ × 幅 × 高さ) | 2600 × 1300 × 2200 mm |
| 質量 | ≈ 600 kg |
| 測定範囲 (XYZ) | 600 × 800 × 400 mm(調整可能) |
| プローブ径(標準) | 66 mm — Ø 72.2 mm シリンダー用 |
| プローブ回転 | ボア内 360° 角度スキャン |
| レーザー波長 / 出力 | 980 nm / 10 W |
| 再現性 | < 1 µm(選択した光学系と層厚によって異なります) |
| サイクルタイム(4 気筒ブロック、プローブ 2 本、12 点/気筒) | ≈ 50 s |
| 電源 | 400 V — 50 Hz — ≈ 3 kVA |
| 空圧源 | > 5 bar、清浄・乾燥 |
| データインターフェース | Ethernet TCP/IP — CSV 出力 — MES / SPC 連携 |
| 安全 | ライトカーテン、コード化磁気式ドアスイッチ、非常停止 2 か所、CE 適合 |
| 騒音 | < 70 dB(A) |
| 動作温度 | +5 °C ~ +50 °C |
仕様は参考値であり、お客様固有の要件に合わせて変更可能です。
導入ステップ
リファレンス
| リファレンス | 名前 | ステータス / 価格 | データシート |
|---|---|---|---|
| ARTICLE CYLINDER BLOCKS | Non-Contact Coating Thickness Measurement of Iron Coatings In Automotive Cylinder Blocks |
利用可能
要見積もり |
English |
ドキュメント
| 種類 | 名前 | ダウンロード |
|---|---|---|
| Certification | Application note : Thickness measurement of steel coating in aluminum engine cylinder block | English |

 English
 Deutsch
 Español
 Français
 Italiano
 한국어
 Polski
 中文