アプリケーション / ブレーキディスク上ジンクフレーク皮膜の非接触膜厚測定
01 — はじめに
亜鉛フレーク塗膜:自動車用ブレーキディスクの主流となる防食ソリューション
2000年代初頭以降、亜鉛フレーク塗膜は自動車用ブレーキディスクの主流の防食ソリューションとなっています。ブレーキディスクは、湿気、塩水噴霧、融雪剤、温度サイクルといった過酷な環境条件にさらされ、外観面と機能面の両方でディスクの腐食や劣化を招くおそれがあります。亜鉛フレーク塗膜は、ディスクの非摺動部、すなわちハット部、ベンチレーション通路、そして近年のオープンデザインのアルミホイール越しに見えるエッジ部を保護します。
そのため、塗膜厚さの正確な測定は自動車業界にとって重要な課題となっています。規定の防食性能を確保するのに十分な亜鉛量を確保しつつ、工程コストを管理するために必要以上には付けない、ということです。亜鉛フレーク塗装システムは、NOF Metal Coatings、Dörken、Magni、Wörwag など、自動車業界で実績のあるメーカーから供給されています。
塗膜は通常、ブレーキディスク表面にスプレー塗装された後、オーブンで焼付けされ、無機バインダーが架橋して層が固まります。非電解の成膜方法であるため、数マイクロメートルから数十マイクロメートル程度の薄い膜厚でも制御された均一な塗布が可能で、水素脆化の問題を回避し、複雑な形状にも一様な被覆が得られます。
図1 — ブレーキディスクの亜鉛フレーク塗装工程
02 — 品質要件
亜鉛フレーク塗膜の膜厚が重要な品質パラメータである理由
OEM(自動車メーカー)の仕様では、亜鉛フレーク塗膜の膜厚、均一性、耐食性について厳しい要件が課され、塩水噴霧試験の耐久目標によって検証されます。局所的に薄すぎる塗膜は防食要件を満たせず、全体的に厚すぎる塗膜は、年間数百万枚生産されるディスクの1枚ごとに高価な塗料を無駄にします。したがって、信頼性と再現性のある膜厚管理が、この両面を両立させる鍵となります。
亜鉛フレーク塗膜の構造:本質的に層状
亜鉛フレーク塗膜は、無機バインダー中に分散した薄い鱗片状の亜鉛粒子が積層したものです。バインダーマトリックス中でフレークがランダムに配向・積層しているため、塗膜は本質的に不均質かつ異方性を持ちます。塗膜に良好なバリア効果と犠牲防食効果をもたらすこれらの特性こそが、膜厚の測定を難しくしている要因でもあります。
図2 — 亜鉛フレーク塗膜の断面模式図
両方の段階で工程を管理:ウェット状態と硬化後
塗膜はウェット状態で塗布され、オーブンで固化されるため、硬化前に膜を測定できることは工程技術者にとって決定的な利点となります。仕様外の塗布をディスクがオーブンに入る前に検出・修正でき、焼付け後に廃棄する必要がなくなります。続いて硬化後に測定することで、出荷部品の最終的な適合性を確認できます。両方の状態で同じように機能する測定技術により、成膜工程全体をクローズドループで管理できます。
|
Cg = 5.69
代表的なブレーキディスクサンプルで測定したタイプ1 MSA の能力指数 — 標準的な合格基準 1.33 の4倍以上
|
P = 0.676
タイプ1スタディのかたよりの P 値 — 基準値に対するかたよりは統計的に有意ではありません
|
|
2つの状態
同じセンサーで硬化前(ウェット)と硬化後(焼付け後)の塗膜を測定できます
|
100 %
実現可能なインライン検査カバー率 — 全ディスクを、リアルタイムで、非接触で
|
03 — 測定上の課題
従来手法が亜鉛フレーク塗膜の測定を苦手とする理由
亜鉛フレーク塗膜は層状構造を持つため、その膜厚測定は容易ではありません。薄い膜、粗い表面、異方性の微細構造、そして厳しい生産タクトの制約が重なるためです。その結果、従来の多くの膜厚測定法では、この種の塗膜で繰返し性・再現性のある結果を得ることが困難です。
渦電流式 / 電磁誘導式プローブ:構造と作業者に依存
渦電流式または電磁誘導式の接触プローブは、塗膜と素地の積層体の電気的・磁気的挙動に応答します。亜鉛フレーク層では、この応答は局所的なフレークの配向に大きく依存し、プローブ先端下の表面粗さにも左右されます。そのため繰返し性と再現性は作業者に依存することが多く、ブレーキディスクの曲面かつベンチレーテッド形状に対してプローブの接触を一定に自動化するのは機械的に複雑で、信頼性の高いインライン組込みを難しくしています。さらに、接触プローブは未硬化のウェット膜には使用できません。
蛍光X線:ラボに限定される基準手法
元素蛍光X線(Zn 信号)は、非破壊の基準手法として一般的に用いられています。しかし、放射線防護対策が必要で、遮蔽チャンバー内に収まる比較的小さな部品に限られ、測定時間も比較的長い(通常1点あたり数十秒)ため、用途は生産管理ではなくラボでの監査に限られます。
積分的な物理応答という考え方
これらの制約から、塗膜‐素地系の積分的な物理応答に基づく測定手法、つまりフレークの微細構造によって散乱されるのではなく、それを平均化する信号が求められます。Enovasense の手法は塗膜‐素地系の積分的な熱応答に基づいており、局所的な微細構造のばらつきの影響を大幅に受けにくく、産業オートメーションとも完全に両立します。
- 非接触・非破壊 — プローブの摩耗がなく、ウェット膜にも硬化膜にも跡を残しません。
- 両方の塗膜状態を測定可能 — オーブン投入前に塗布量を確認し、投入後に確定できます。
- 作業者の影響を受けない — プローブ先端の代わりにレーザースポットを用いるため、繰返し性が接触圧や角度に左右されません。
- 自動化に対応 — コンパクトな光学式測定ヘッドで、ロボットがディスクの任意の位置に運ぶことも、ラインが部品をヘッドの下に通すこともできます。
04 — 技術比較
レーザー光熱放射測定がこの用途に適している理由
Enovasense の特許技術であるレーザー光熱放射測定は、上記の制約を1台のセンサーで解決します。変調レーザービームが塗膜内部に熱波を発生させ、赤外線検出器が表面へ拡散して戻る熱の時間プロファイルを捉え、その熱応答の特性時間から膜厚を求めます。熱波は膜の全深さにわたって伝搬するため、測定は層状の微細構造によって散乱されるのではなく、それを積分します。また、ウェット膜にも焼付け後の塗膜にも同じように機能します。
| 評価項目 | Enovasense レーザー光熱法 | 渦電流式 / 電磁誘導式 | 蛍光X線(XRF) |
|---|---|---|---|
| 測定原理 | 塗膜‐素地系の熱拡散応答 | 電気伝導率 / リフトオフ応答 | 元素蛍光X線(Zn 信号) |
| 非破壊 | はい | はい | はい |
| 層状微細構造への感度 | 低~中 | 高 — フレーク配向に依存 | 中 |
| 表面粗さへの感度 | 低 | 高 | 高 |
| 薄膜(数 µm)の測定 | 適している | 困難 | 可能 — ただしノイズが多い |
| 繰返し性 / 再現性 | 高 | 作業者と校正に依存 | 形状とセットアップに依存 |
| 硬化前の測定 | 可 — ウェット / 未硬化膜を測定可能 | 不可 — 適さない | 不可 — 適さない |
| 自動化 / インライン組込み | 適している | 困難 | 適さない |
| 測定速度 | 速い | 速い | 遅い — 通常1点あたり約30 s |
| 放射線防護の制約 | なし | なし | 必要 — X線源 |
05 — 計測性能
自動車部品サプライヤーの実生産サンプルで検証
Enovasense の技術は、自動車業界のサプライヤーから提供された実サンプルで実績を上げています。測定の正確さを評価するため、公差範囲の膜厚全域をカバーするサンプルで試験を行いました。Enovasense の測定値を、ここでは破壊的な基準手法とみなす顕微鏡による断面測定と比較し、この比較を両方の塗膜状態、すなわち硬化前と硬化後で実施しました。
正確さ:破壊的基準手法との比較
図3 — 比較:Enovasense と顕微鏡断面法(硬化前・硬化後)
公差範囲をカバーするサンプルを硬化前(左)と硬化後(右)に測定し、破壊的な断面法の基準値と1点ずつ比較しました。破線:1:1 一致線。実線:線形回帰。
顕微鏡断面法で得られた値と Enovasense センサーで得られた値の間には強い相関があり、このサンプルセットでは硬化前で R² = 99.6 %、硬化後で R² = 99.4 % でした。また、本手法が硬化前の膜厚を正確に測定できる点も注目に値します。硬化前の値は一貫して最終的な硬化後膜厚をわずかに上回っており、オーブン内での膜の緻密化を反映しています。これは接触式の手法では得られない能力です。
能力:タイプ1 測定システム解析
測定システム自体の性能をさらに評価するため、代表的なブレーキディスクサンプルを用いて、管理された条件下でタイプ1 測定システム解析(MSA)を実施しました。同一点で繰り返し測定を行い、基準値および割り当てられた公差と比較しています。
図4 — タイプ1 MSA:同一点での繰返し測定のランチャート
ランチャートはタイプ1 ゲージスタディで用いる ±10 % 公差ゾーンのスケールで表示しています。点のばらつきは、測定された能力指数(Cg = 5.69、Cgk = 5.67)に合わせた縮尺で描いています。
- かたより — P 値(0.676)は標準的な有意水準 α = 0.05 より大きく、かたよりは統計的に有意ではありません。測定システムは基準値に対して正確です。
- 能力 — Cg(5.69)と Cgk(5.67)はいずれも標準的な基準値 1.33 を上回っており、測定システムは能力ありと判定されます。ばらつきは割り当てられた公差に比べて非常に小さく、実際の工程ドリフトを検出するのに十分な分解能があります。
06 — 産業への組込み
ブレーキディスク測定における Enovasense センサーの組込み方法
同じ Enovasense センサーを、ラボでの適格性評価から 100 % インライン生産管理まで、3つのレベルで導入できます。組込みレベルは、測定位置の形状とラインのタクトに応じて選択します。
| 評価項目 | HKL2 検査ステーション | HKL-R 検査ステーション | インライン組込み |
|---|---|---|---|
| 駆動システム | 3軸直交システム | 6軸ロボットアーム | 6軸ロボット / ライン専用の機構 |
| アクセス可能な形状 | ディスクの上面・平面部 | フィレット、曲面、側面形状 | ラインレイアウトで決定 |
| 主な用途 | ラボ / ライン脇(アットライン)での膜厚マッピング | 複雑な3D形状の自動マッピング | 100 % リアルタイム生産監視 |
| 測定状態 | 硬化前・硬化後 | 硬化前・硬化後 | 硬化前および/または硬化後 |
HKL2 検査ステーション
HKL2 は、プログラムされた移動・測定サイクルにより膜厚マッピングを行い、3軸直交システムで部品上の必要な位置を自動的に測定します。ラボでの適格性評価、受入検査、ライン脇での監査に適したツールです。
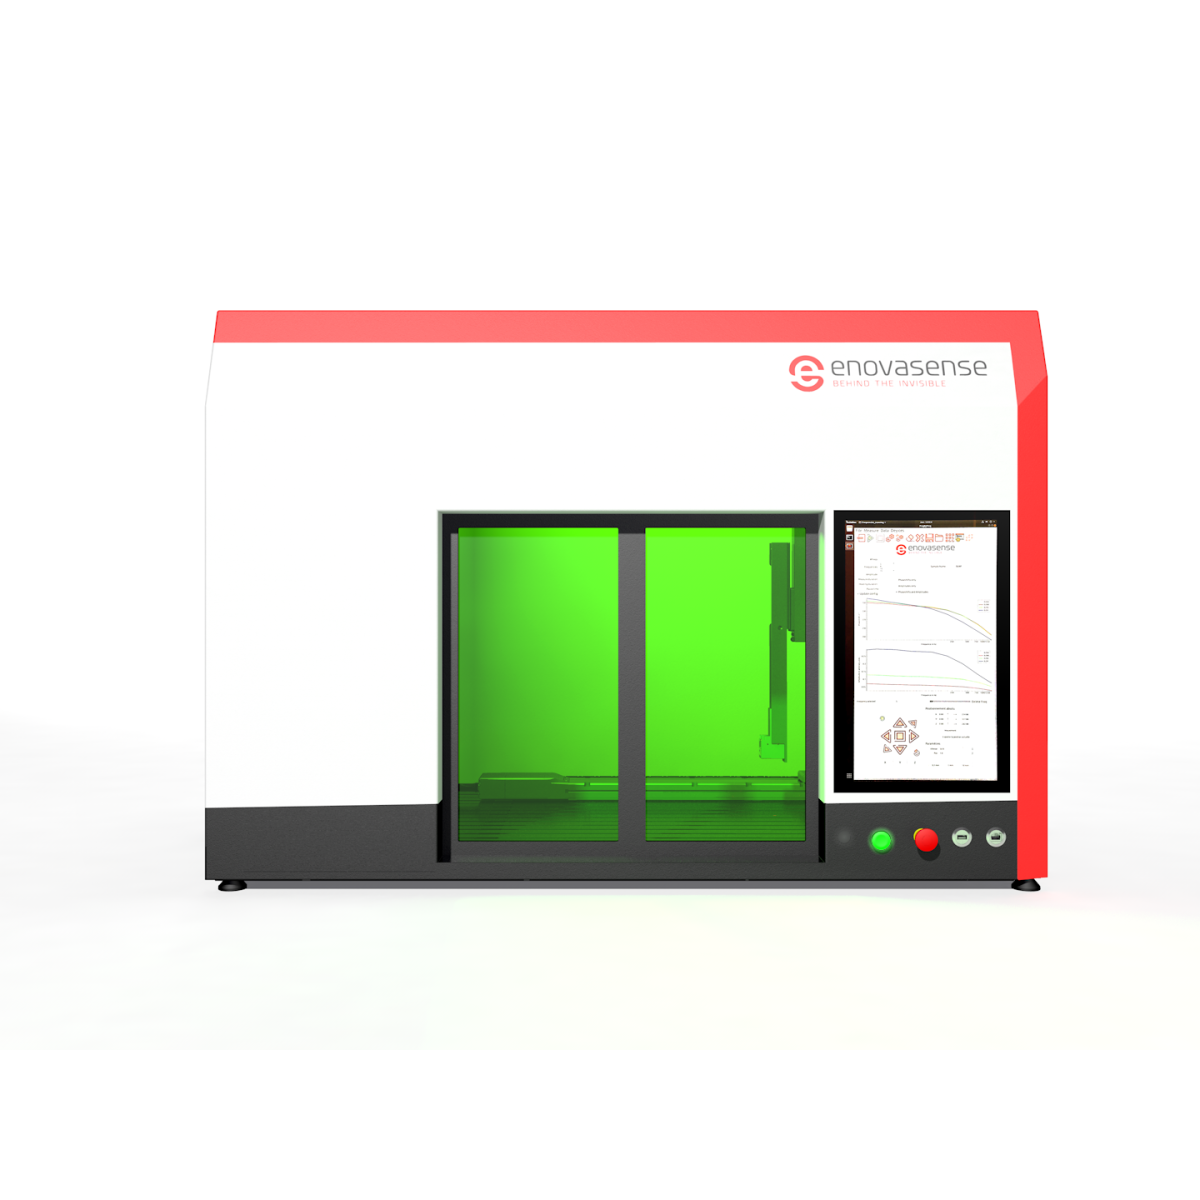
Enovasense HKL2 検査ステーション — 3軸による自動膜厚マッピング
HKL-R 検査ステーション
HKL-R は、6軸ロボットシステムを用いたプログラム移動・測定サイクルにより自動膜厚マッピングを行い、従来の3軸システムでは届かないフィレット、曲面、側面形状などの複雑な形状にもアクセスできます。これはまさにベンチレーテッドブレーキディスクに見られる形状です。
動画 — ブレーキディスクを測定する Enovasense HKL-R 検査ステーション
YouTubeによってホストされており、お使いのデバイスにCookieが保存されます。
ブレーキディスク上の亜鉛フレーク塗膜厚さの6軸自動マッピング — HKL-R の全サイクル。
インライン組込み
Enovasense の測定ソリューションは直接インラインに組み込むこともでき、生産品の 100 % について亜鉛フレーク塗装をリアルタイムで監視できます。6軸ロボットに搭載されたセンサーは、ライン速度でフィレット、曲面、側面形状に到達し、膜厚データを工場の監視システムへ送信して、クローズドループの工程管理を可能にします。
導入ステップ
| 1 | アプリケーション実現可能性調査 お客様の塗装済みディスクを Enovasense にて両方の塗膜状態で測定し、お客様の公差範囲にわたって、お客様の断面法基準値に対する校正を確立します。 |
| 2 | システム定義 組込みレベル(HKL2、HKL-R またはインライン)の選定、測定位置、サイクルタイム、部品専用治具の定義を行います。 |
| 3 | 工場受入試験(FAT) お客様の部品を用いて Enovasense の施設で機能を完全に検証します:基準値に対する正確さ、繰返し性、能力、サイクルタイム。 |
| 4 | 設置・立上げ・トレーニング 現地での設置と現地受入試験(SAT)の後、完全なドキュメントとともにオペレーターおよび保守担当者向けのトレーニングを実施します。 |
| 5 | 保証と継続的サポート 受入後12か月の保証に加え、ホットライン、予防保守訪問、再校正を含む年間保守契約をオプションでご用意しています。 |

 English
 Deutsch
 Español
 Français
 Italiano
 한국어
 Polski
 中文