应用程序 / 热喷涂涂层非接触式厚度测量
01 — 引言
热喷涂涂层:现代飞机的功能性“皮肤”
热喷涂涂层在整架飞机上都至关重要。没有它们,许多现代喷气发动机将无法在当前的效率和温度水平下运行;起落架和作动器依靠它们获得耐磨和耐腐蚀性能;冷喷涂修复则延长了结构部件的使用寿命。这些涂层如同覆盖在昂贵基体(镍基高温合金、钛、高强度钢、铝)上的一层功能性皮肤,保护其免受极端高温、氧化、热腐蚀、微动磨损和滑动磨损。
航空航天领域采用的热喷涂工艺
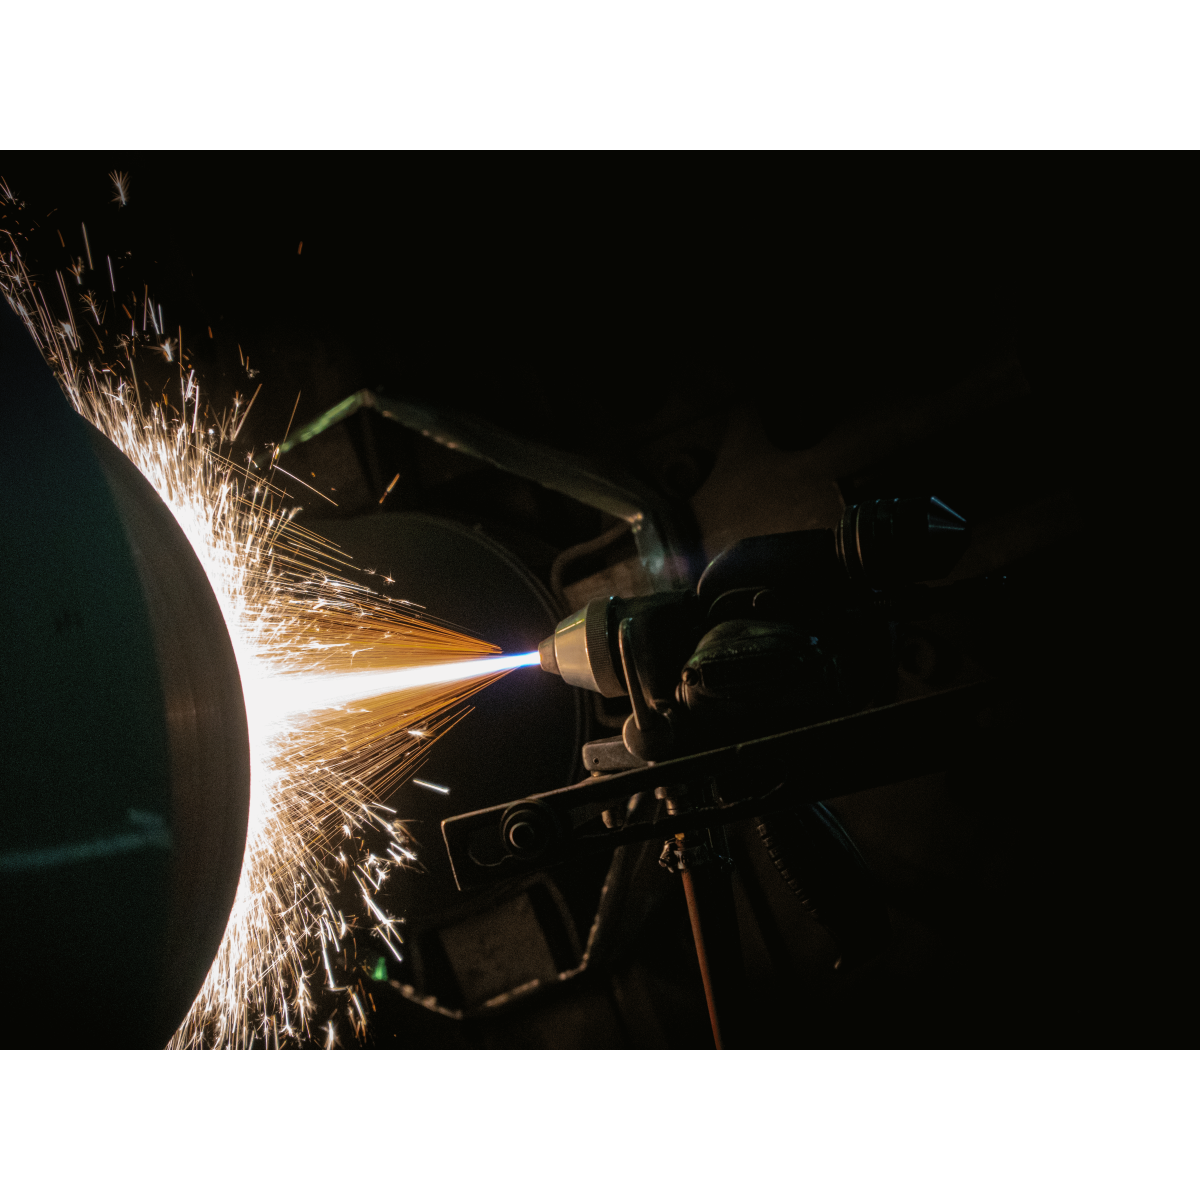
热喷涂是一类涂层工艺:将细粉状的金属或非金属材料加热至熔融或半熔融状态,并以高速喷射到预处理过的表面上,形成功能层。航空航天行业根据零件和涂层材料的不同,采用其中的多种工艺:
大气等离子喷涂 (APS) HVOF / HVAF 冷喷涂 电弧喷涂与火焰喷涂 真空 / 低压等离子喷涂
- 等离子喷涂利用高能等离子弧熔化陶瓷或金属粉末,是涡轮部件热障涂层 (TBC) 和可磨耗封严涂层的标准工艺。
- HVOF / HVAF以超音速推进粒子,形成非常致密、坚韧的涂层(通常为碳化钨金属陶瓷),为起落架、作动筒活塞杆、襟翼滑轨和压气机零件提供耐磨性能。HVOF WC-CoCr 现已成为替代硬铬电镀的标杆方案。
- 冷喷涂依靠动能而非热量使粒子结合,越来越多地用于结构件和壳体部件的尺寸修复与腐蚀修复。
- 电弧喷涂与火焰喷涂沉积铝基或锌基涂层,用于结构件和地面保障设备零件的防腐蚀保护。
图 1 — 飞机各部位的热喷涂涂层类别
发动机内部:涂层的作用
- 热障涂层 (TBC) — 堪称现代航空中最关键的涂层。陶瓷面层通常为氧化钇稳定氧化锆 (YSZ),在高压涡轮叶片、导向叶片和燃烧室衬套上起隔热屏障作用,使燃气温度可高于金属部件的熔点。施涂良好的 TBC 在其厚度方向上可形成高达 300 °C 的温降。
- 耐磨与抗微动涂层 — 施涂于叶根、轴承轴颈和襟翼滑轨上的极硬金属陶瓷(碳化钨-钴)或硬质合金 (Tribaloy)。它们可防止微动磨损,即连接界面处微观振动造成的磨损。
- 环境防护与防腐蚀涂层 — MCrAlY 合金(M = Ni 和/或 Co),用于压气机叶片及涡轮粘结层,在苛刻、高速流动的发动机环境中防止热腐蚀和氧化。
图 2 — 典型热障涂层体系(示意图)
02 — 质量要求
为什么厚度是热喷涂涂层的关键指标
涂层厚度是连接设计理论与实际性能的首要纽带:它是设计人员规定、喷涂人员控制、检验人员必须验证的参数。在航空零件上,它也是防止灾难性失效的保障。
过薄:失去防护
过薄的 TBC 无法提供规定的温度梯度,使高温合金面临过热、快速氧化和蠕变。起落架活塞或襟翼滑轨上的耐磨涂层过薄,会在下次大修前被磨穿;防腐涂层过薄则使基体失去保护。无论哪种情况,零件都达不到设计寿命。
过厚:内应力与剥落
热喷涂涂层因每个扁平粒子的快速凝固而存在残余应力。再加上陶瓷层与金属高温合金之间的热膨胀失配,过厚的涂层可能开裂、起皮或剥落 — 在服役中从涡轮叶片上脱落。对于致密的 HVOF 金属陶瓷,厚度过大会增加循环载荷下的分层风险,并增加磨削时间和成本。
均匀性:效率与平衡
除安全性外,厚度控制还决定气动效率。在可磨耗封严中,即使微米级的偏差也会增大叶尖间隙,造成燃油和推力损失。旋转零件上不均匀的涂层会产生离心不平衡,引发高周疲劳和振动。因此,整个涂覆区域的均匀性(而不仅仅是平均值)也是规范的一部分。
|
最高 300 °C
施涂良好的热障涂层两侧的温降
|
50 – 450 µm
典型热障涂层厚度范围 — Enovasense 传感器全面覆盖
|
|
0.5 – 3 %
激光光热辐射测量法的典型重复性及比对 RMS 误差,相对于被测厚度
|
< 1 s
每个测点的典型非接触测量时间 — 适用于分布测绘和过程控制
|
03 — 测量挑战
为什么常规测厚仪难以应对热喷涂涂层
除破坏性的截面显微镜检测外,常规无损方法均为接触式测厚仪 — 涡流、磁感应和超声。用于航空热喷涂涂层时,它们面临四项结构性局限。
材料限制
磁感应法要求铁磁性基体上的非磁性涂层;涡流法要求有色金属上的非导电涂层。航空涂层体系很少满足这些条件:高温合金上的 MCrAlY 是导电基体上的导电涂层;WC-Co 和 Tribaloy 金属陶瓷部分导电、部分具有磁性;MCrAlY 与其基体的声阻抗几乎相同,因此超声完全无法识别界面。
粗糙度偏差
热喷涂涂层本质上粗糙且多孔。接触式测头落在表面的最高峰上,因此测得的是峰顶到基体的距离,系统性地高估平均厚度。涂层越薄、表面越粗糙,偏差越大。
图 3 — 接触式测头落在峰顶 vs 非接触激光光斑取平均
可达性与几何形状
接触式技术需要平整、稳定的接触面。这恰恰排除了最关键的区域:气缸和孔内部、涡轮叶片之间、涡轮齿尖锐的前缘、涡流读数会漂移的孔和边缘附近,以及作动筒活塞杆的弧形台肩。
依赖破坏性检测
由于这些局限,专业人员常常不得不对报废零件或随炉试片进行截面检测 — 耗时、昂贵,且存在代表性偏差:试片不等于零件,剖切位置也不能代表整个涂覆区域。
04 — 技术对比
为什么激光光热辐射测量法适用于航空热喷涂
Enovasense 的专利技术激光光热辐射测量法 (LPTR)分四步工作:功率调制的激光束将涂层表面加热几度;热波向涂层内部扩散,并在涂层–基体界面处部分反射;红外探测器采集从表面返回的热辐射;激光调制与热响应之间的相位差被换算为厚度。只要激光能够加热材料,传感器就能获得响应 — 对涂层或基体的导电性、磁性或声阻抗均无任何要求。
对于粗糙、多孔的热喷涂涂层,这带来一项决定性优势:测量结果是激光光斑范围内的平均值(0.8 至 10 mm),因此反映的是涂层真实的功能体积,而非少数峰顶的高度。测头距零件 20 或 40 mm,不受污染,并能容忍距离和角度的变化。
| 评价项 | Enovasense 激光光热法 | 涡流 / 磁感应 | 超声检测 |
|---|---|---|---|
| 测量原理 | 热扩散响应 | 电磁场相互作用 | 声波飞行时间 |
| 接触 | 非接触 — 工作距离 20 / 40 mm | 接触 | 接触 + 耦合剂 |
| 操作人员影响 | 无关 | 相关 — 取决于接触方式 | 相关 — 取决于耦合方式 |
| 粗糙度偏差 | 无 — 光斑范围内取平均 | 高估 — 测头落在峰顶 | 粗糙表面上存在耦合问题 |
| 重新校准 | 稳定 — 无时间漂移 | 定期 | 定期 |
| 形状、边缘及尺寸依赖性 | 与曲率和几何形状无关 | 依赖形状 — 不能靠近边缘和孔 | 依赖形状 — 不能靠近边缘和孔 |
| 热障涂层(YSZ,50–450 µm) | 可以 | 可以 — 存在峰值偏差 | 此范围内不可以 |
| 耐磨与抗微动金属陶瓷(WC-Co、Tribaloy) | 可以 | 困难 — 部分导电、部分有磁性 | 低厚度时不可以 |
| MCrAlY 环境防护涂层 | 可以 | 困难 — 导电涂层位于导电基体上 | 不可以 — 声阻抗相同 |
| 钢上的 HVOF WC-CoCr(起落架) | 可以 | 困难 — 铁磁性钢上的金属陶瓷 | 有限 — 薄而致密的涂层 |
激光光热辐射测量法的典型性能
根据涂层材料不同,可测厚度范围为 10 nm 至约 1 mm。重复性及比对 RMS 误差通常为被测厚度的 0.5 % 至 3 %:
| 被测厚度 | 典型 RMS 精度 |
| 1 mm | 5 – 30 µm |
| 100 µm | 0.5 – 3 µm |
| 10 µm | 0.05 – 0.3 µm |
| 1 µm | 5 – 30 nm |
性能取决于所选光学系统、涂层材料和厚度范围。数据发表于 ITSC 2026(曼谷)。
05 — 计量性能
案例研究:APS 氧化钇稳定氧化锆热障涂层
可行性研究在四块涂覆 YSZ 的平板试片上进行,涂层采用大气等离子喷涂 (APS) 沉积,厚度从 86 µm 到 374 µm 不等。每块试片尺寸为 10 × 10 mm,因此预计每个样品内部都存在一定的沉积不均匀性。
使用 Enovasense Point sensor,参数如下:波长 980 nm,最大激光功率 10 W,测量时间 1.7 s,测头至零件距离 35 mm,激光光斑 3.3 mm。光斑尺寸足够大,可对热喷涂工艺固有的亚毫米级厚度波动取平均。传感器安装在三轴检测站上,以两个方向均为 1 mm 的步距对每块试片进行二维分布测绘。
图 4 — 四块 YSZ 涂层试片的厚度分布图(Point sensor,步距 1 mm)
Enovasense 对四块 10 × 10 mm APS-YSZ 试片测绘结果的示意图。每个单元格为一个测点。边缘较薄对应试片边界处的喷涂过喷区。
与涡流读数的相关性
光热分布图与在每块试片 10 个位置测得的涡流读数进行了相关性分析。两种技术均以每块试片的平均值和标准差进行比对。
图 5 — 激光光热法与涡流法,YSZ 涂层厚度
两种技术下每块试片的平均厚度;误差棒表示 ±1 标准差。涡流读数在每块试片上都略高于 1:1 线 — 这是接触式测头在粗糙 APS 表面上的峰值效应。
两种技术之间的相关性达到 99.5 %。由于上述峰值效应,涡流法往往略微高估 YSZ 厚度;而在每块试片上,激光光热测量的标准差均低于涡流读数。
从平板试片到真实几何形状:涡轮齿
激光光热辐射测量法的主要优势在于可从试片直接推广到真实零件,因为它无需接触,也不受曲率或靠近边缘的影响。涡轮齿是极端案例:在非常薄的齿顶上一个 小于 1 mm 的尖锐区域内沉积了至少 100 µm 的热障涂层 — 大多数涂层测厚技术都无法测量。
借助 Enovasense Field sensor,整个齿部可通过单次 1 秒拍摄、以 55 µm 空间分辨率完成测绘,在每个位置(包括尖锐齿尖)局部量化涂层厚度。
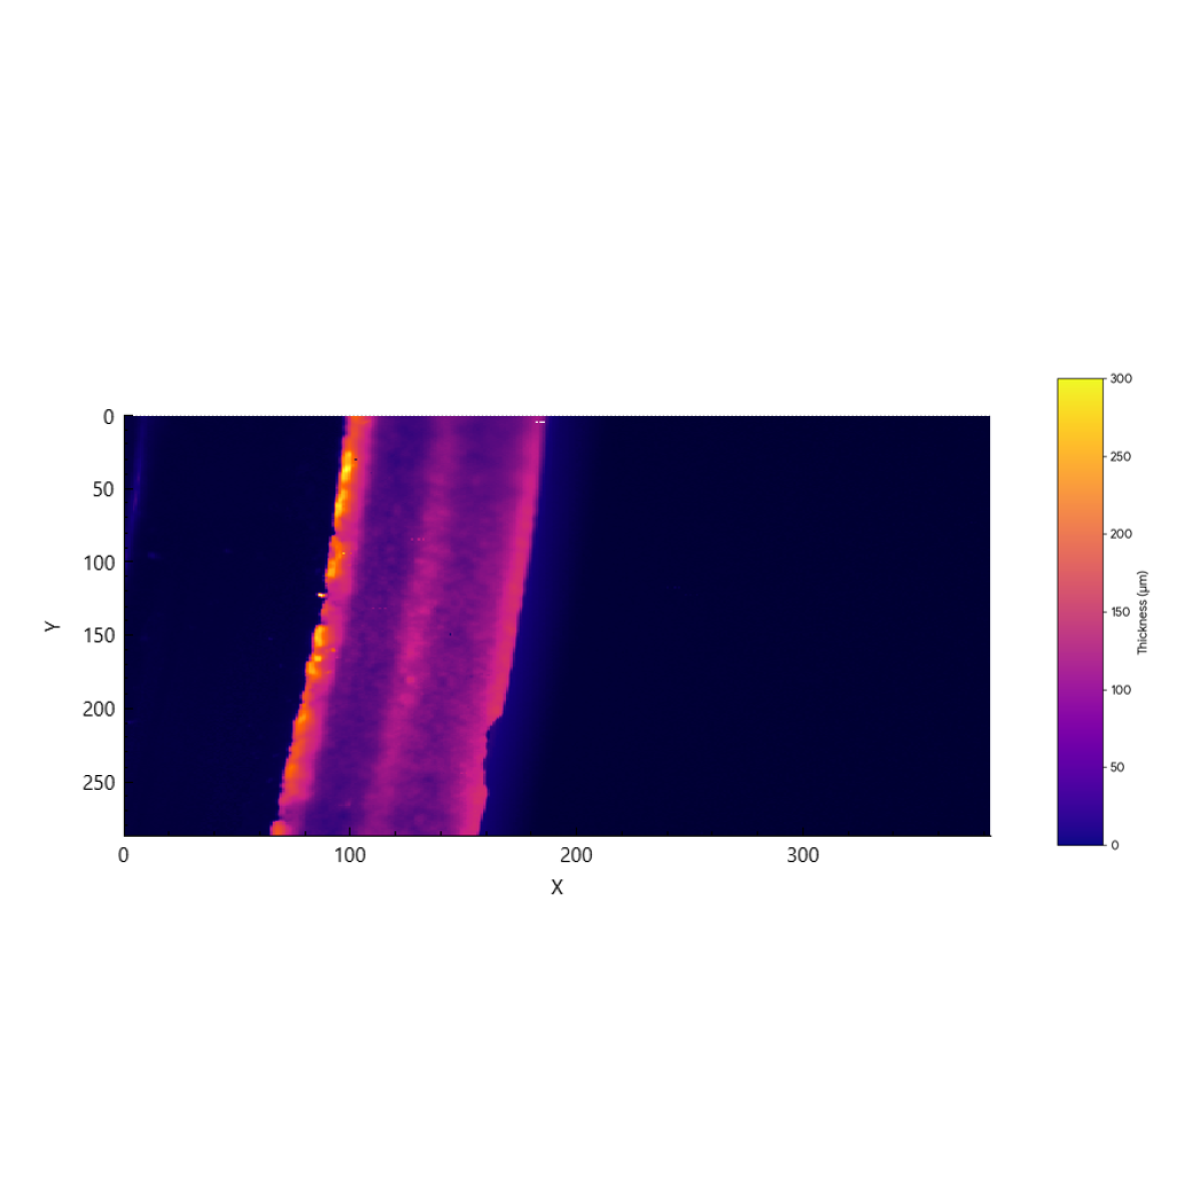
使用 Enovasense Field sensor 获取的涡轮齿涂层厚度分布图 — 分辨率 55 µm,采集时间 1 s
同样的方法也适用于其他航空热喷涂涂层类别 — 起落架钢上的 HVOF WC-CoCr、MCrAlY 粘结层、可磨耗涂层、冷喷涂修复层。实际性能取决于所选光学系统、涂层材料和厚度范围;针对每种涂层–基体体系需建立专门的校准。
06 — 工业集成
在喷涂车间集成 Enovasense 传感器
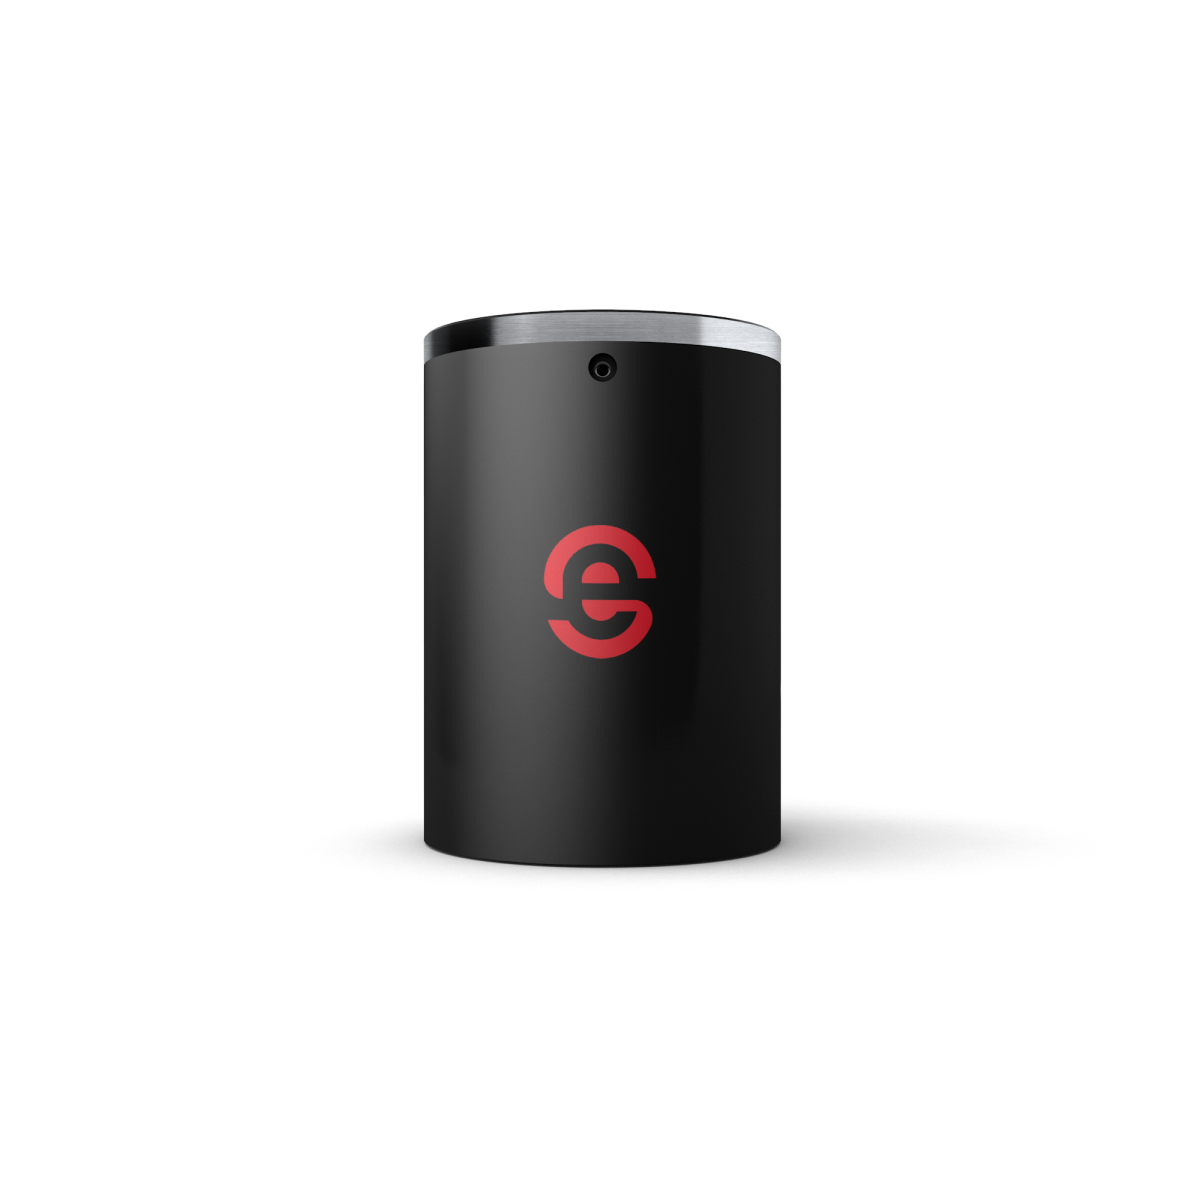
Enovasense 测头紧凑轻便 — 通常直径 35 mm — 对距离变化(40 mm 工作距离下可容忍数毫米)和 10° 至 40° 的入射角具有很高的容忍度。无需精确对准即可抗振动稳定工作,且光热校准不随时间漂移。由此可实现三种集成方式。
 |
 |
| 用于机器人集成的 Enovasense 紧凑型测头 | HKL2 离线检测站 — 自动分布测绘与批量测量 |
参考
| 参考 | 名称 | 状态 / 价格 | 技术规格书 |
|---|---|---|---|
| ARTICLE | Non-Contact Thickness Measurement of metallic and ceramic coatings deposited by thermal spray |
可用
按报价 |
English Français |
| APPLICATION NOTE | Controlling the thickness of thermally sprayed coatings |
可用
按报价 |
English Français |
文档
| 类型 | 名称 | 下载 |
|---|---|---|
| Application | Thermal spray | English Français |
| Application | Controlling the thickness of thermally sprayed coatings | Français |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski