Aplicaciones / medición sin contacto del espesor de recubrimientos en implantes ortopédicos
01 — Introducción
Recubrimientos bioactivos: la interfaz entre un implante metálico y el hueso vivo
Los implantes ortopédicos, como las prótesis de cadera y de rodilla, se recubren a menudo mediante proyección por plasma —principalmente proyección por plasma atmosférico (APS) y, para las capas de titanio sensibles al oxígeno, proyección por plasma en vacío (VPS)— con el fin de resolver un problema biológico fundamental: el metal no se une de forma natural al hueso vivo. Una antorcha de plasma de alta temperatura proyecta titanio fundido o hidroxiapatita (HAP) —el mineral de fosfato de calcio que constituye aproximadamente el 70 % del hueso humano— sobre el implante, creando una superficie bioactiva altamente especializada.
El proceso transforma un componente metálico liso en una estructura rugosa y porosa que actúa como andamiaje microscópico. Esta topografía desencadena la osteointegración: las células óseas vivas crecen directamente en los poros del recubrimiento. Al reproducir las propiedades químicas y físicas del hueso natural, los implantes recubiertos por plasma eliminan la necesidad de cemento óseo y proporcionan una fijación biológica más duradera, que reduce significativamente el riesgo de aflojamiento con el tiempo.
Plasma atmosférico (APS) Plasma en vacío (VPS) Titanio poroso Hidroxiapatita (HAP) Dúplex Ti + HAP Cadera, rodilla, hombro, columna
Figura 1 — Secuencia de producción del recubrimiento de implantes
La medición Enovasense puede realizarse después de cada etapa de proyección y sobre el dispositivo final esterilizado.
Figura 2 — Sistema de recubrimiento proyectado por plasma (APS / VPS) en un vástago femoral (esquema)
02 — Requisitos de calidad
Por qué el espesor de los recubrimientos de Ti y HAP es crítico
El espesor del recubrimiento determina tanto la integridad mecánica como el éxito biológico del implante. Se especifica en el registro maestro del dispositivo, se verifica en la validación del proceso y las autoridades esperan cada vez más que se controle en los dispositivos finales.
Demasiado fino: osteointegración insuficiente
Un recubrimiento de titanio o HAP demasiado fino puede no ofrecer suficiente superficie ni profundidad estructural para que las células óseas logren una osteointegración segura. La fijación sigue siendo débil y el implante queda expuesto a un aflojamiento prematuro, la principal causa de cirugía de revisión.
Demasiado grueso: delaminación y desgaste por tercer cuerpo
Por el contrario, un recubrimiento demasiado grueso tiende a delaminarse o agrietarse bajo las tensiones cíclicas del movimiento diario. Las capas de HAP excesivamente gruesas son especialmente frágiles: pueden reabsorberse o desprenderse en el espacio articular, generando un desgaste por tercer cuerpo que destruye las superficies de fricción del implante.
Presión regulatoria hacia un control del 100 % en los dispositivos finales
Los implantes ortopédicos son dispositivos de alto valor y gran precisión, y las autoridades sanitarias impulsan un control frecuente de los procesos de recubrimiento. La FDA, por ejemplo, recomienda realizar los ensayos de recubrimiento en dispositivos finales esterilizados de varios lotes. Esto excluye las técnicas destructivas, así como cualquier técnica que toque la pieza esterilizada.
|
90 – 200 µm
Rango de espesor de HAP cubierto en el estudio de viabilidad sobre seis implantes de cadera
|
1 s
Por punto de medición, sin contacto, directamente sobre la pieza recubierta — sin referencia sin recubrir
|
|
Cg 7,30 / Cgk 7,14
Capacidad del medio de medición (MSA tipo 1) sobre un recubrimiento de HAP de 113 µm — más de cinco veces el umbral de 1,33
|
100 %
La inspección de dispositivos finales esterilizados se vuelve viable — se preserva la esterilidad
|
03 — Retos de medición
Por qué la medición no destructiva y sin contacto es imprescindible
Los recubrimientos de implantes proyectados por plasma —APS o VPS— reúnen todas las dificultades a la vez: una superficie rugosa y porosa; una geometría compleja, curva y a menudo pequeña; un estado final estéril; y un método de referencia destructivo que consume precisamente los dispositivos que debe liberar.
Microscopía en sección transversal: la referencia que destruye el implante
La sección metalográfica sigue siendo la referencia de validación, pero cada medición sacrifica un implante acabado de alto valor y solo documenta unas pocas zonas. No puede aplicarse de forma rutinaria a dispositivos finales esterilizados de varios lotes.
Sondas de contacto: contaminación, daños y sesgo por rugosidad
Las sondas de corrientes de Foucault o de inducción magnética conllevan un riesgo de contaminación en las piezas esterilizadas y pueden dañar la frágil superficie de HAP. Además, miden de forma imprecisa sobre superficies tan rugosas —la sonda se apoya en los picos más altos y sobrestima el espesor medio— y tienen dificultades con las geometrías curvas y los detalles pequeños de los vástagos femorales y los cotilos acetabulares. En cualquier caso, las corrientes de Foucault se limitan a la capa de HAP no conductora y no pueden medir titanio sobre titanio.
Perfilometría 3D diferencial: dos mediciones, incertidumbres multiplicadas
La perfilometría 3D es sin contacto y no destructiva, pero solo capta la superficie exterior de la pieza y requiere un escaneo previo del implante sin recubrir. Esta operación antes/después multiplica las incertidumbres de medición y exige un reposicionamiento extremadamente preciso, casi imposible dada la geometría de la pieza, la rugosidad superficial, la dilatación térmica y la sensibilidad del instrumento al entorno. Además, es lenta y no puede automatizarse sobre dispositivos esterilizados.
Figura 3 — Perfilometría diferencial frente a medición fototérmica directa
04 — Comparación de tecnologías
Por qué la radiometría fototérmica láser es la solución adecuada para implantes recubiertos
La radiometría fototérmica láser patentada de Enovasense resuelve el conflicto entre la integridad estéril y la caracterización precisa de superficies porosas. Un haz láser modulado calienta el recubrimiento unos pocos grados; la onda térmica se difunde en la capa y se refleja en la interfaz recubrimiento–sustrato; un detector infrarrojo capta la respuesta térmica, cuya atenuación está determinada físicamente por el espesor de la capa. El espesor se calcula al instante únicamente a partir de la pieza recubierta, en un solo paso de 1 segundo, sin necesidad de comparación antes/después.
Como el método se basa en la difusión térmica y promedia sobre un spot de 2 – 3 mm, no le afecta la topografía irregular de las superficies proyectadas por plasma, que hace que las sondas de contacto se apoyen en los picos más altos, y mide titanio sobre titanio con la misma facilidad que HAP sobre titanio. Sin contacto, a una distancia de trabajo de varios centímetros, permite una inspección del 100 % de los dispositivos finales esterilizados sin alineación manual ni sustracción de línea base.
«[La tecnología Enovasense] nos permite obtener mediciones precisas y fiables, dos atributos imposibles de combinar con las técnicas convencionales.»
HTI Technologies
DeviceMed Magazine, febrero de 2022
| Criterios | Fototermia láser Enovasense | Corrientes de Foucault / inducción magnética | Perfilometría 3D diferencial |
|---|---|---|---|
| Contacto | Sin contacto | Con contacto | Sin contacto |
| Esterilidad del implante | Preservada | Comprometida — contacto necesario | Difícil — múltiples manipulaciones |
| Recubrimientos de Ti y HAP | Ambos | Solo HAP | Ambos |
| Rugosidad superficial elevada | Sin impacto — promediado en el spot | Sobrestima — sonda sobre los picos más altos | Efecto de sombra |
| Geometrías complejas | Sin impacto | Afectada — curvatura, proximidad a los bordes | Realineación compleja |
| Tiempo de medición | 1 s por punto | 1 s por punto | Lento — alineación, escaneos, análisis |
| Implementación in situ / automatización | Sencilla | Difícil — contacto necesario | Imposible |
| Inspección del 100 % | Viable | Imposible | Imposible |
05 — Rendimiento metrológico
Estudio de viabilidad: recubrimientos de HAP en seis implantes de cadera
El estudio se realizó sobre seis implantes de cadera de base titanio con recubrimientos de HAP de espesores comprendidos entre 90 y 200 µm. Se utilizó un Point Sensor de Enovasense con los siguientes parámetros: longitud de onda de 980 nm, potencia láser máxima de 10 W, tiempo de medición de 1 s, distancia sonda–pieza de 35 mm y un spot láser de 2,6 mm. El sensor se montó en una estación de control de 3 ejes y se adquirió un mapa 2D de cada implante con un paso de 1 mm en ambas direcciones.
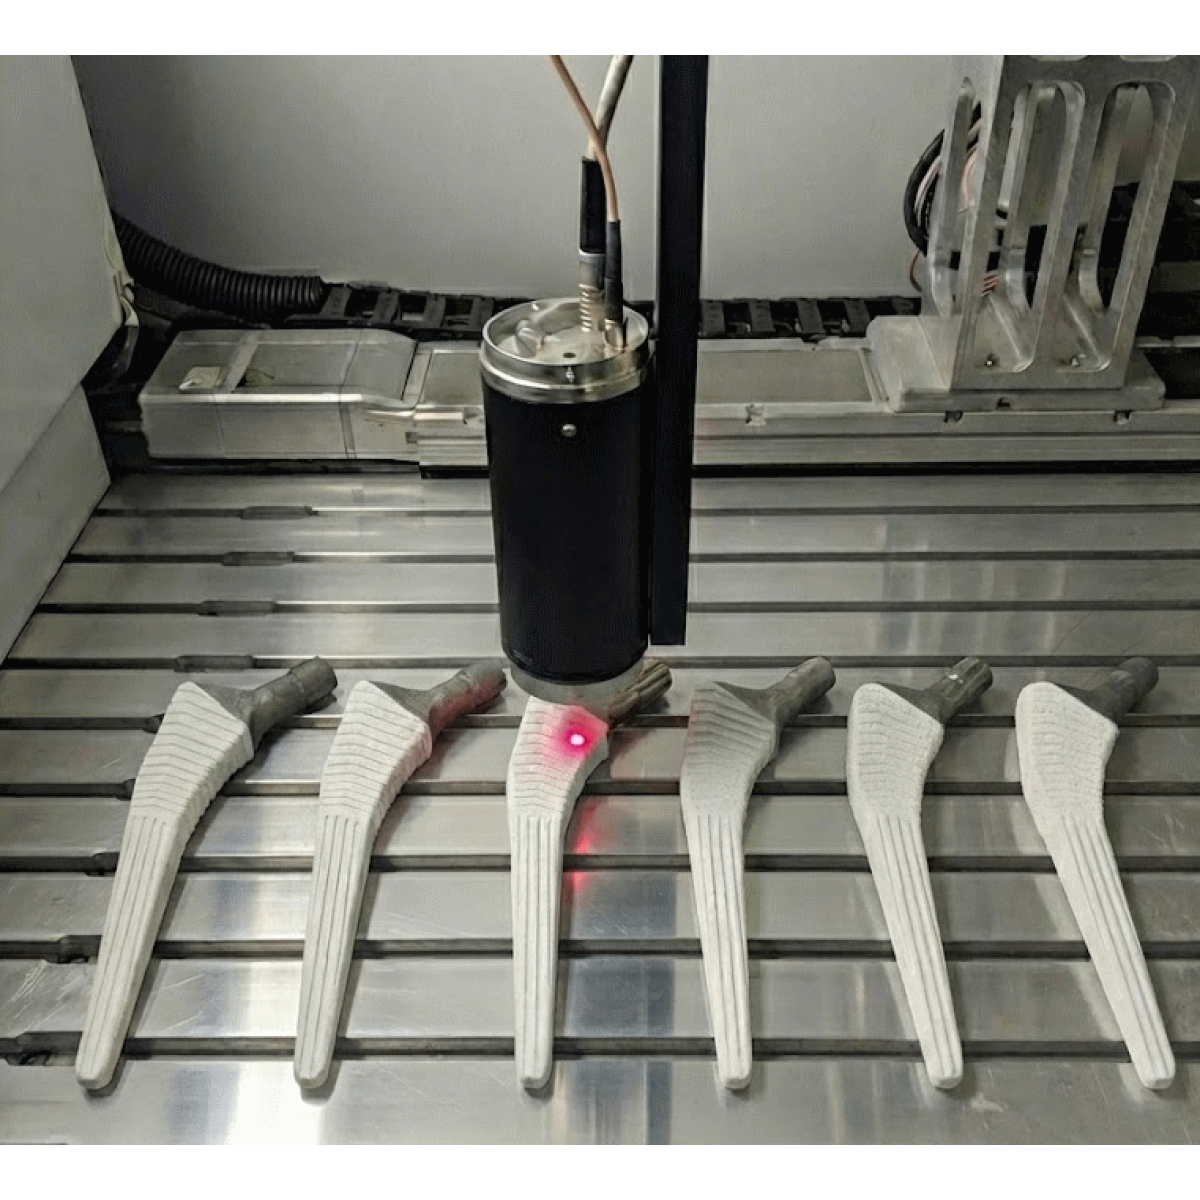
Point Sensor de Enovasense cartografiando implantes de cadera recubiertos de HAP en una estación de control de 3 ejes
Cartografía completa de cada implante, incluidas las zonas pequeñas
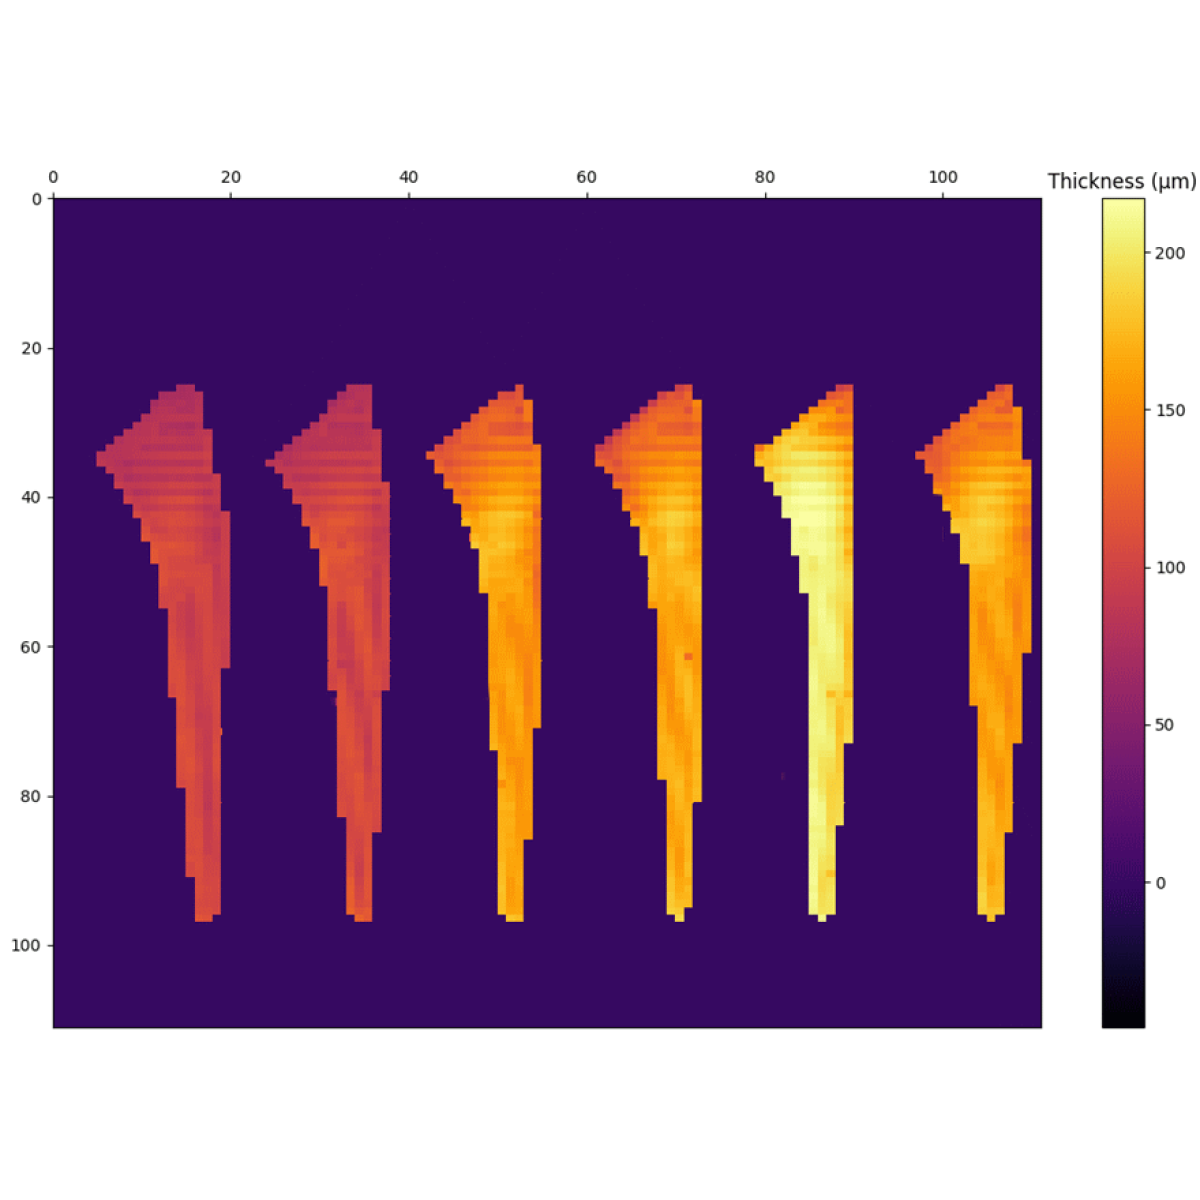
Mapas de espesor del recubrimiento de HAP de los seis implantes de cadera, paso de 1 mm (Point Sensor de Enovasense)
Los mapas muestran que el sensor puntual fototérmico láser midió el espesor del recubrimiento en todas las posiciones de los implantes de cadera, incluidas las zonas más pequeñas —cuello, collarín, bordes de la zona recubierta—, donde los métodos de contacto o perfilométricos no tienen acceso.
Exactitud: correlación con secciones transversales destructivas
A continuación, los resultados fototérmicos se correlacionaron con microscopía destructiva en sección transversal realizada en 10 posiciones por muestra. Para ambas técnicas se utilizaron el valor medio y la desviación estándar por implante para la intercomparación.
Figura 4 — Espesor medio de HAP por implante: fototermia láser frente a sección transversal
Espesor medio del recubrimiento de HAP por muestra, cartografía fototérmica frente a sección transversal destructiva en 10 posiciones. Δ = fototermia − sección transversal.
Los valores de ambas técnicas son muy próximos: con diferencias de pocas micras en cinco de los seis implantes, es decir, muy dentro de la dispersión de un recubrimiento proyectado por plasma. La mayor diferencia en la muestra F (17 µm) es coherente con la variabilidad local de una capa de HAP rugosa cuando se comparan 10 posiciones de sección transversal con un promedio sobre toda la superficie.
Repetibilidad y capacidad del medio de medición (MSA tipo 1)
Los ensayos de repetibilidad demuestran la alta estabilidad de la tecnología, con resultados coherentes en mediciones repetidas en los mismos puntos. Para evaluar el rendimiento intrínseco del sistema de medición, se realizó un análisis del sistema de medición tipo 1 sobre una muestra representativa con un valor de referencia de 113,00 µm, en condiciones controladas.
Figura 5 — Estudio tipo 1 sobre un recubrimiento de HAP de 113 µm
Gráfico secuencial de las mediciones repetidas frente al valor de referencia (verde) y la media medida (rojo discontinuo). Representación esquemática coherente con las estadísticas del estudio.
- Sesgo: el valor p (0,0065) es inferior a 0,05, por lo que el sesgo es estadísticamente significativo, pero solo asciende a +0,22 µm (media de 113,22 µm frente a una referencia de 113,00 µm), despreciable para un recubrimiento de la clase de 100 µm.
- Capacidad: los índices de capacidad Cg = 7,30 y Cgk = 7,14 son muy elevados, muy por encima del límite de aceptación de 1,33: la dispersión de la medición es muy pequeña en relación con la tolerancia del recubrimiento.
Las cifras de rendimiento corresponden a la configuración utilizada en este estudio. El rendimiento real depende del sistema óptico seleccionado, del recubrimiento (Ti, HAP, dúplex) y de su rango de espesor. Se establece una calibración específica para cada sistema de recubrimiento.
06 — Integración industrial
Integración de los sensores Enovasense en el flujo de recubrimiento de implantes
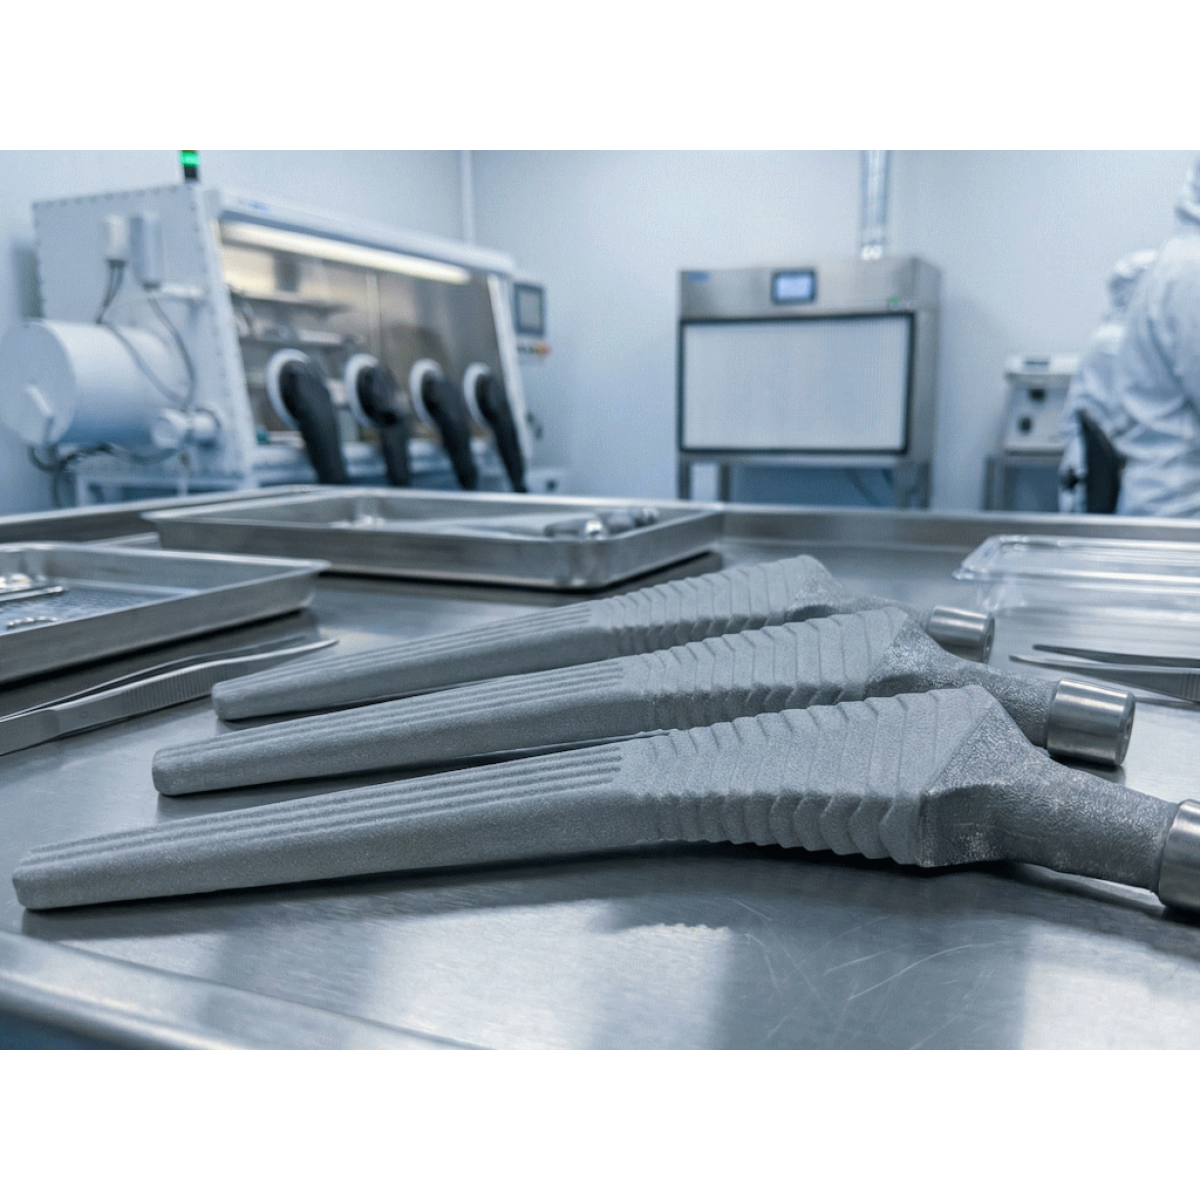
Las sondas Enovasense son compactas, sin contacto y tolerantes a las variaciones de distancia y ángulo, lo que las hace adecuadas tanto para el taller de recubrimiento como para el entorno limpio de la inspección final. Tres niveles de integración cubren las necesidades de los fabricantes de implantes y de los subcontratistas de recubrimiento.
Referencias
| Referencia | Nombre | Estado / Precio | Ficha técnica |
|---|---|---|---|
| ARTICLE - IMPLANTS | Non Contact Thickness Measurement of Coatings on Orthopedic Implants |
Disponible
Bajo presupuesto |
English Français |
Documentos
| Tipo | Nombre | Descargar |
|---|---|---|
| Application | Des équipements de revêtement plasma sous haute surveillance | Français |

 English
 Deutsch
 Français
 Italiano
 日本語
 한국어
 Polski
 中文