应用程序 / 骨科植入物涂层厚度非接触式测量
01 — 引言
生物活性涂层:金属植入物与活骨之间的界面
髋关节和膝关节假体等骨科植入物通常采用等离子喷涂进行涂层——主要是大气等离子喷涂(APS),对氧敏感的钛涂层则采用真空等离子喷涂(VPS)——以解决一个基本的生物学问题:金属本身不会与活骨结合。高温等离子焰炬将熔融的钛或羟基磷灰石(HAP)——约占人体骨骼 70 % 的磷酸钙矿物——喷射到植入物上,形成高度专业化的生物活性表面。
该工艺将光滑的金属部件转变为粗糙多孔的结构,起到微观支架的作用。这种表面形貌会引发骨整合:活骨细胞直接长入涂层的孔隙中。等离子涂层植入物模拟天然骨骼的化学和物理特性,无需骨水泥,并提供更持久的生物固定,显著降低了植入物随时间松动的风险。
大气等离子喷涂(APS) 真空等离子喷涂(VPS) 多孔钛 羟基磷灰石(HAP) Ti + HAP 双层 髋、膝、肩、脊柱
图 1 — 植入物涂层生产流程
Enovasense 测量可在每个喷涂步骤之后以及在灭菌后的最终产品上进行。
图 2 — 髋关节柄上的等离子喷涂(APS / VPS)涂层体系(示意图)
02 — 质量要求
为什么 Ti 和 HAP 涂层的厚度至关重要
涂层厚度既决定植入物的机械完整性,也决定其生物学效果。它在器械主记录中有明确规定,在工艺验证中得到验证,监管机构也越来越多地要求在最终产品上进行检测。
过薄:骨整合不足
过薄的钛或 HAP 涂层可能无法提供足够的表面积或结构深度,使骨细胞难以实现可靠的骨整合。固定强度不足,植入物易发生早期松动——这是翻修手术的首要原因。
过厚:分层与第三体磨损
相反,过厚的涂层在日常活动的循环应力下容易分层或开裂。过厚的 HAP 层尤其脆:可能被吸收或剥落进入关节腔,产生第三体磨损,破坏植入物的承载面。
监管压力推动对最终产品进行 100 % 检测
骨科植入物是高价值的精密器械,卫生监管机构推动对涂层工艺进行高频次的控制。例如,FDA 建议在来自多个批次的已灭菌最终产品上进行涂层检测。这就排除了破坏性方法——以及任何会接触已灭菌部件的方法。
|
90 – 200 µm
六个髋关节植入物可行性研究所覆盖的 HAP 厚度范围
|
1 s
每个测量点,非接触,直接在涂层部件上测量——无需未涂层参照
|
|
Cg 7.30 / Cgk 7.14
113 µm HAP 涂层上的 1 类 MSA 测量能力——超过 1.33 阈值的五倍
|
100 %
对灭菌后的最终产品进行检测成为可能——保持无菌状态
|
03 — 测量难点
为什么必须采用无损、非接触测量
等离子喷涂(APS 或 VPS)植入物涂层同时具备所有难点:粗糙多孔的表面;复杂、弯曲且往往很小的几何形状;无菌的最终状态;以及会消耗本应放行之器械的破坏性参照方法。
截面显微镜:会破坏植入物的参照方法
金相截面仍然是验证的参照方法,但每次测量都要牺牲一个高价值的成品植入物,且只能记录少数几个位置。它无法常规应用于来自多个批次的已灭菌最终产品。
接触式探头:污染、损伤和粗糙度偏差
涡流或磁感应探头会给已灭菌部件带来污染风险,并可能损伤易碎的 HAP 表面。此外,在如此粗糙的表面上它们的读数不准确——探头落在最高的峰上,高估平均厚度——而且难以应对髋关节柄和髋臼杯的弯曲几何形状及细小特征。涡流法本身也仅限于不导电的 HAP 层,无法测量钛上的钛涂层。
差分三维轮廓测量:两次测量,不确定度叠加
三维轮廓测量是非接触、无损的,但它只能获取部件的外表面,并且需要事先扫描未涂层的植入物。这种前后对比操作会叠加测量不确定度,并要求极其精确的重新定位——考虑到部件几何形状、表面粗糙度、热膨胀以及仪器对环境的敏感性,这几乎无法实现。此外该方法速度慢,无法在已灭菌器械上实现自动化。
图 3 — 差分轮廓测量与直接光热测量对比
04 — 技术对比
为什么激光光热辐射测量适用于涂层植入物
Enovasense 获得专利的激光光热辐射测量技术解决了保持无菌完整性与精确表征多孔表面之间的矛盾。调制激光束将涂层加热几度;热波在涂层中扩散并在涂层–基材界面处反射;红外探测器捕获热响应,其衰减在物理上由涂层厚度决定。厚度仅凭涂层部件本身即可即时计算,一步完成,耗时 1 秒,完全无需前后对比。
由于该方法基于热扩散并在 2 – 3 mm 光斑内取平均,它不受等离子喷涂表面凹凸形貌的影响(接触式探头正是落在这些最高峰上),而且测量钛上的钛涂层与测量钛上的 HAP 一样容易。该方法在数厘米的工作距离下非接触测量,可实现对已灭菌最终产品的 100 % 检测,无需手动对准或基线扣除。
“[Enovasense 技术] 让我们获得精确且可靠的测量结果,而这两点是传统技术无法兼得的。”
HTI Technologies
DeviceMed Magazine,2022 年 2 月
| 指标 | Enovasense 激光光热 | 涡流 / 磁感应 | 差分三维轮廓测量 |
|---|---|---|---|
| 接触 | 非接触 | 接触式 | 非接触 |
| 植入物无菌性 | 保持 | 受损 — 需要接触 | 困难 — 多次操作 |
| Ti 和 HAP 涂层 | 均可 | 仅 HAP | 均可 |
| 表面粗糙度高 | 无影响 — 光斑内平均 | 偏高 — 探头落在最高峰上 | 阴影效应 |
| 复杂几何形状 | 无影响 | 受影响 — 曲率、靠近边缘 | 对准复杂 |
| 测量时间 | 每点 1 s | 每点 1 s | 慢 — 对准、扫描、分析 |
| 现场实施 / 自动化 | 简单 | 困难 — 需要接触 | 不可能 |
| 100 % 检测 | 可实现 | 不可能 | 不可能 |
05 — 计量性能
可行性研究:六个髋关节植入物上的 HAP 涂层
该研究在六个钛基髋关节植入物上进行,其 HAP 涂层厚度为 90 至 200 µm。使用 Enovasense Point Sensor,参数如下:波长 980 nm,最大激光功率 10 W,测量时间 1 s,探头与部件距离 35 mm,激光光斑 2.6 mm。传感器安装在三轴检测站中,以两个方向均为 1 mm 的步距采集每个植入物的二维分布图。
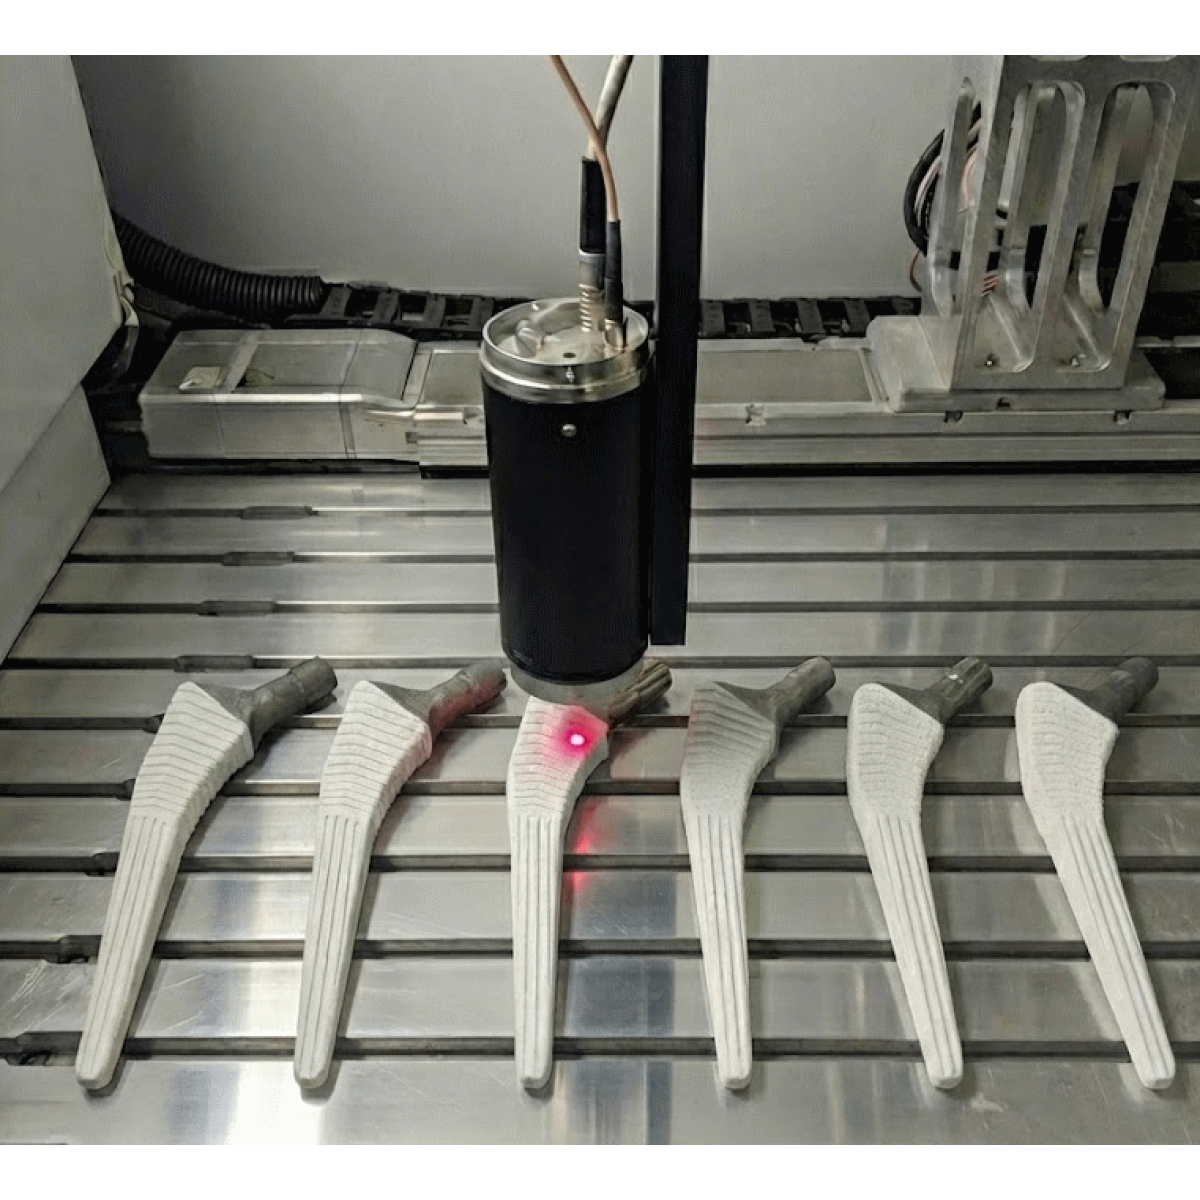
Enovasense Point Sensor 在三轴检测站中对 HAP 涂层髋关节植入物进行厚度分布测量
完整测绘每个植入物,包括细小区域
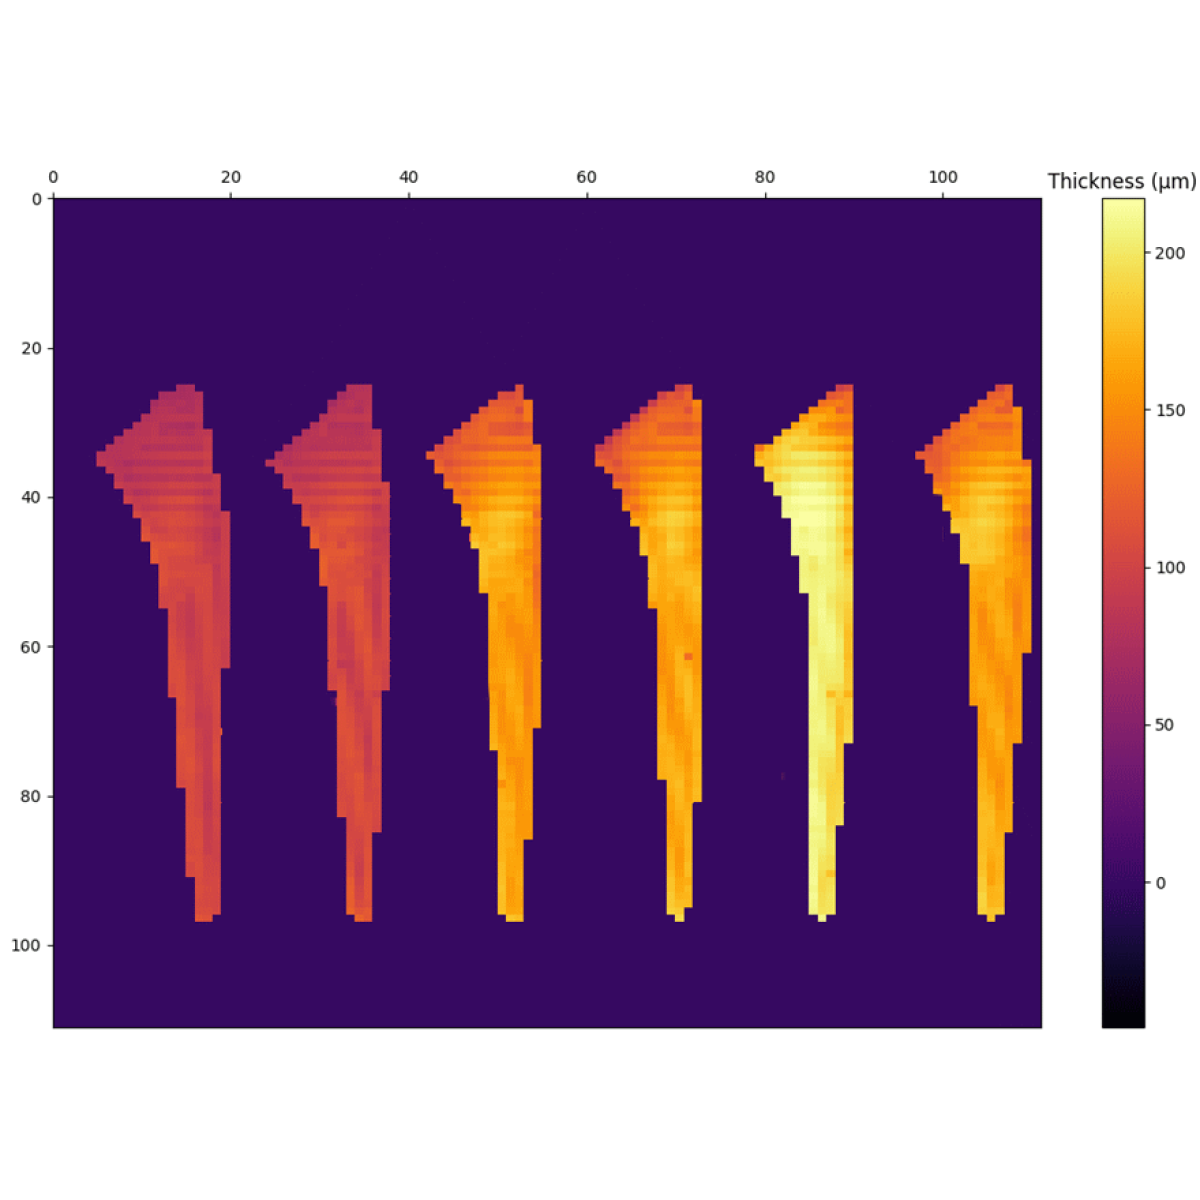
六个髋关节植入物的 HAP 涂层厚度分布图,步距 1 mm(Enovasense Point Sensor)
分布图显示,激光光热点式传感器测量了髋关节植入物上每个位置的涂层厚度,包括极小的区域——颈部、领部、涂层区边缘——而接触式或轮廓测量方法无法覆盖这些区域。
准确度:与破坏性截面的相关性
随后将光热测量结果与每个样品 10 个位置的破坏性截面显微镜结果进行相关性分析。两种技术均采用每个植入物的平均值和标准偏差进行比对。
图 4 — 各植入物 HAP 平均厚度:激光光热与截面对比
各样品 HAP 涂层平均厚度,光热分布测量与 10 个位置的破坏性截面对比。Δ = 光热 − 截面。
两种技术的测量值非常接近:六个植入物中有五个相差仅几微米,远在等离子喷涂涂层的离散范围之内。样品 F 的差异较大(17 µm),这与粗糙 HAP 层的局部变异性相符,因为此处是将 10 个截面位置与整个表面的平均值进行比较。
重复性与测量能力(1 类 MSA)
重复性试验表明该技术具有很高的稳定性,在相同位置重复测量的结果一致。为评估测量系统的固有性能,在受控条件下对参考值为 113.00 µm 的代表性样品进行了1 类测量系统分析。
图 5 — 113 µm HAP 涂层上的 1 类测量能力研究
重复测量值相对于参考值(绿色)和实测均值(红色虚线)的运行图。示意图,与研究统计数据一致。
- 偏倚:p 值(0.0065)低于 0.05,因此偏倚在统计上显著——但仅为 +0.22 µm(均值 113.22 µm,参考值 113.00 µm),对于 100 µm 级涂层可以忽略不计。
- 能力:能力指数 Cg = 7.30 和 Cgk = 7.14 非常高,远高于 1.33 的接受限值:测量离散度相对于涂层公差非常小。
性能数据对应本研究所用的配置。实际性能取决于所选光学系统、涂层(Ti、HAP、双层)及其厚度范围。每种涂层体系均建立专用校准。
06 — 工业集成
将 Enovasense 传感器集成到植入物涂层工艺流程中
Enovasense 探头结构紧凑、非接触,并能耐受距离和角度的变化,既适用于涂层车间,也适用于终检的洁净环境。三种集成层级可满足植入物制造商和涂层外包服务商的需求。

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski