Aplikacje / bezkontaktowy pomiar grubości powłok na implantach ortopedycznych
01 — Wprowadzenie
Powłoki bioaktywne: granica między metalowym implantem a żywą kością
Implanty ortopedyczne, takie jak endoprotezy stawu biodrowego i kolanowego, są często pokrywane metodą natryskiwania plazmowego — głównie atmosferycznego natryskiwania plazmowego (APS), a w przypadku warstw tytanu wrażliwych na tlen — próżniowego natryskiwania plazmowego (VPS) — aby rozwiązać podstawowy problem biologiczny: metal nie łączy się samoistnie z żywą kością. Wysokotemperaturowy palnik plazmowy nanosi stopiony tytan lub hydroksyapatyt (HAP) — minerał fosforanu wapnia stanowiący około 70 % ludzkiej kości — na implant, tworząc wysoce wyspecjalizowaną, bioaktywną powierzchnię.
Proces przekształca gładki element metalowy w chropowatą, porowatą strukturę, która pełni rolę mikroskopijnego rusztowania. Taka topografia wywołuje osteointegrację: żywe komórki kostne wrastają bezpośrednio w pory powłoki. Odwzorowując właściwości chemiczne i fizyczne naturalnej kości, implanty pokryte plazmowo eliminują potrzebę stosowania cementu kostnego i zapewniają trwalsze, biologiczne mocowanie, które znacząco ogranicza ryzyko obluzowania w czasie.
Natryskiwanie atmosferyczne (APS) Natryskiwanie próżniowe (VPS) Porowaty tytan Hydroksyapatyt (HAP) Duplex Ti + HAP Biodro, kolano, bark, kręgosłup
Rysunek 1 — Sekwencja produkcji powłoki implantu
Pomiar Enovasense można wykonać po każdym etapie natryskiwania oraz na gotowym, wysterylizowanym wyrobie.
Rysunek 2 — Układ powłok natryskiwanych plazmowo (APS / VPS) na trzpieniu endoprotezy biodra (schemat)
02 — Wymagania jakościowe
Dlaczego grubość powłok Ti i HAP ma kluczowe znaczenie
Grubość powłoki decyduje zarówno o integralności mechanicznej, jak i o powodzeniu biologicznym implantu. Jest określona w dokumentacji wyrobu, weryfikowana podczas walidacji procesu, a organy nadzoru coraz częściej oczekują jej kontroli na gotowych wyrobach.
Zbyt cienka: niewystarczająca osteointegracja
Zbyt cienka powłoka tytanowa lub HAP może nie zapewnić wystarczającej powierzchni ani głębokości strukturalnej, aby komórki kostne osiągnęły trwałą osteointegrację. Mocowanie pozostaje słabe, a implant jest narażony na przedwczesne obluzowanie — główną przyczynę operacji rewizyjnych.
Zbyt gruba: rozwarstwienie i zużycie przez trzecie ciało
Z kolei zbyt gruba powłoka jest podatna na rozwarstwienie lub pękanie pod wpływem cyklicznych obciążeń codziennego ruchu. Nadmiernie grube warstwy HAP są szczególnie kruche: mogą ulegać resorpcji lub odpryskiwać do szczeliny stawowej, powodując zużycie przez trzecie ciało, które niszczy powierzchnie ślizgowe implantu.
Presja regulacyjna w kierunku 100 % kontroli gotowych wyrobów
Implanty ortopedyczne to wyroby o wysokiej wartości i precyzji, a organy ochrony zdrowia dążą do częstej kontroli procesów powlekania. FDA zaleca na przykład, aby badania powłok przeprowadzać na gotowych, wysterylizowanych wyrobach z wielu partii. Wyklucza to techniki niszczące — a także każdą technikę, która dotyka wysterylizowanej części.
|
90 – 200 µm
Zakres grubości HAP objęty studium wykonalności na sześciu implantach biodra
|
1 s
Na punkt pomiarowy, bezkontaktowo, bezpośrednio na powlekanej części — bez potrzeby wzorca niepowlekanego
|
|
Cg 7,30 / Cgk 7,14
Zdolność przyrządu pomiarowego (MSA typu 1) na powłoce HAP 113 µm — ponad pięciokrotność progu 1,33
|
100 %
Kontrola gotowych, wysterylizowanych wyrobów staje się wykonalna — sterylność zostaje zachowana
|
03 — Wyzwania pomiarowe
Dlaczego pomiar nieniszczący i bezkontaktowy jest niezbędny
Natryskiwane plazmowo powłoki implantów — APS lub VPS — łączą wszystkie trudności naraz: chropowatą, porowatą powierzchnię; złożoną, zakrzywioną, często niewielką geometrię; sterylny stan końcowy; oraz niszczącą metodę referencyjną, która zużywa te same wyroby, które ma zwalniać.
Mikroskopia zgładów: metoda referencyjna, która niszczy implant
Zgład metalograficzny pozostaje metodą referencyjną walidacji, jednak każdy pomiar oznacza poświęcenie gotowego, wartościowego implantu i dokumentuje tylko kilka miejsc. Nie można go rutynowo stosować do gotowych, wysterylizowanych wyrobów z wielu partii.
Sondy stykowe: zanieczyszczenie, uszkodzenia i błąd wynikający z chropowatości
Sondy wiroprądowe lub magnetyczno-indukcyjne niosą ryzyko zanieczyszczenia wysterylizowanych części i mogą uszkodzić kruchą powierzchnię HAP. Ponadto na tak chropowatych powierzchniach mierzą niedokładnie — sonda opiera się na najwyższych wierzchołkach i zawyża średnią grubość — i mają trudności z zakrzywionymi geometriami oraz drobnymi elementami trzpieni biodrowych i panewek. Metoda prądów wirowych jest ponadto ograniczona do nieprzewodzącej warstwy HAP i nie pozwala mierzyć tytanu na tytanie.
Różnicowa profilometria 3D: dwa pomiary, zwielokrotnione niepewności
Profilometria 3D jest bezkontaktowa i nieniszcząca, ale rejestruje tylko zewnętrzną powierzchnię części i wymaga wcześniejszego skanu implantu bez powłoki. Taka operacja przed/po zwielokrotnia niepewności pomiarowe i wymaga niezwykle precyzyjnego ponownego pozycjonowania — praktycznie niemożliwego ze względu na geometrię części, chropowatość powierzchni, rozszerzalność cieplną i wrażliwość przyrządu na otoczenie. Jest też powolna i nie daje się zautomatyzować na wysterylizowanych wyrobach.
Rysunek 3 — Profilometria różnicowa a bezpośredni pomiar fototermiczny
04 — Porównanie technologii
Dlaczego laserowa radiometria fototermiczna jest właściwym rozwiązaniem dla powlekanych implantów
Opatentowana laserowa radiometria fototermiczna Enovasense rozwiązuje konflikt między zachowaniem sterylności a precyzyjną charakterystyką porowatych powierzchni. Modulowana wiązka laserowa podgrzewa powłokę o kilka stopni; fala cieplna dyfunduje w warstwie i odbija się na granicy powłoka–podłoże; detektor podczerwieni rejestruje odpowiedź cieplną, której zanik jest fizycznie zależny od grubości warstwy. Grubość jest obliczana natychmiast wyłącznie na podstawie powlekanej części, w jednym kroku trwającym 1 sekundę, bez porównania przed/po.
Ponieważ metoda opiera się na dyfuzji cieplnej i uśrednia wynik w plamce o średnicy 2 – 3 mm, nie wpływa na nią nierówna topografia powierzchni natryskiwanych plazmowo, na których najwyższych wierzchołkach opierają się sondy stykowe, a tytan na tytanie mierzy równie łatwo jak HAP na tytanie. Bezkontaktowy pomiar przy odległości roboczej kilku centymetrów umożliwia 100 % kontrolę gotowych, wysterylizowanych wyrobów bez ręcznego ustawiania i odejmowania linii bazowej.
„[Technologia Enovasense] pozwala nam uzyskiwać precyzyjne i wiarygodne pomiary — dwie cechy, których nie da się połączyć przy użyciu konwencjonalnych technik.”
HTI Technologies
DeviceMed Magazine, luty 2022
| Kryteria | Fototermia laserowa Enovasense | Prądy wirowe / indukcja magnetyczna | Różnicowa profilometria 3D |
|---|---|---|---|
| Kontakt | Bezkontaktowo | Stykowo | Bezkontaktowo |
| Sterylność implantu | Zachowana | Zagrożona — wymagany kontakt | Trudna — wielokrotna manipulacja |
| Powłoki Ti i HAP | Obie | Tylko HAP | Obie |
| Wysoka chropowatość powierzchni | Bez wpływu — uśrednianie w plamce | Zawyża wynik — sonda na najwyższych wierzchołkach | Efekt cienia |
| Złożone geometrie | Bez wpływu | Wpływ — krzywizna, bliskość krawędzi | Złożone wyrównanie |
| Czas pomiaru | 1 s na punkt | 1 s na punkt | Powolny — ustawianie, skany, analiza |
| Wdrożenie in situ / automatyzacja | Proste | Trudne — wymagany kontakt | Niemożliwe |
| Kontrola 100 % | Wykonalna | Niemożliwa | Niemożliwa |
05 — Parametry metrologiczne
Studium wykonalności: powłoki HAP na sześciu implantach biodra
Badanie przeprowadzono na sześciu implantach biodra na bazie tytanu z powłokami HAP o grubości od 90 do 200 µm. Zastosowano Point Sensor Enovasense o następujących parametrach: długość fali 980 nm, maksymalna moc lasera 10 W, czas pomiaru 1 s, odległość sonda–część 35 mm oraz plamka laserowa 2,6 mm. Czujnik zamontowano w 3-osiowej stacji kontrolnej i wykonano mapę 2D każdego implantu z krokiem 1 mm w obu kierunkach.
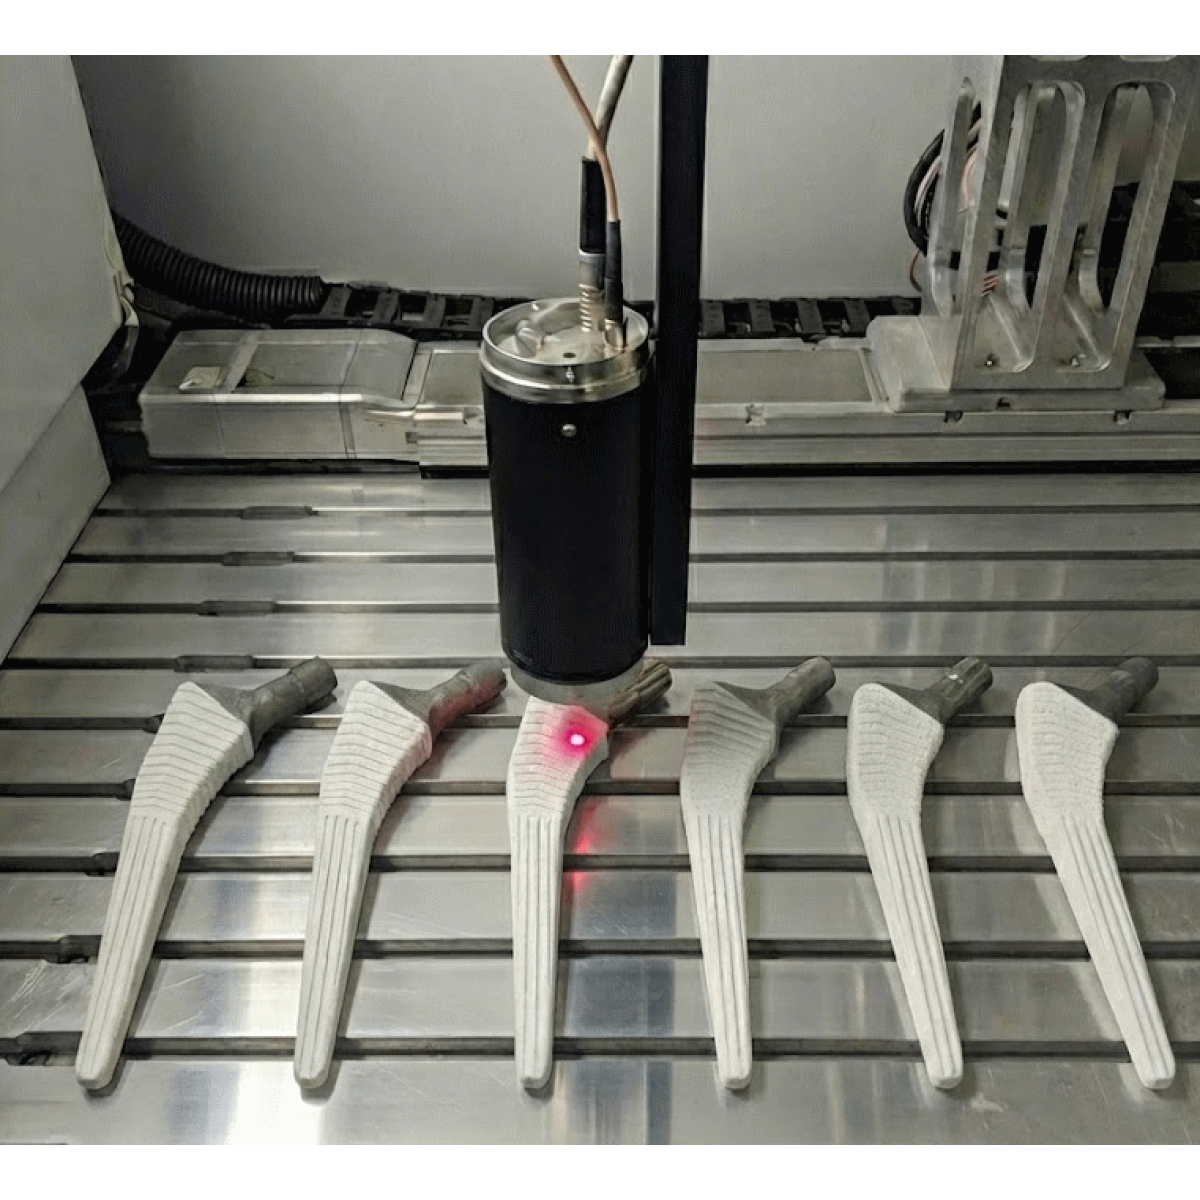
Point Sensor Enovasense podczas mapowania implantów biodra z powłoką HAP w 3-osiowej stacji kontrolnej
Pełne mapowanie każdego implantu, łącznie z małymi obszarami
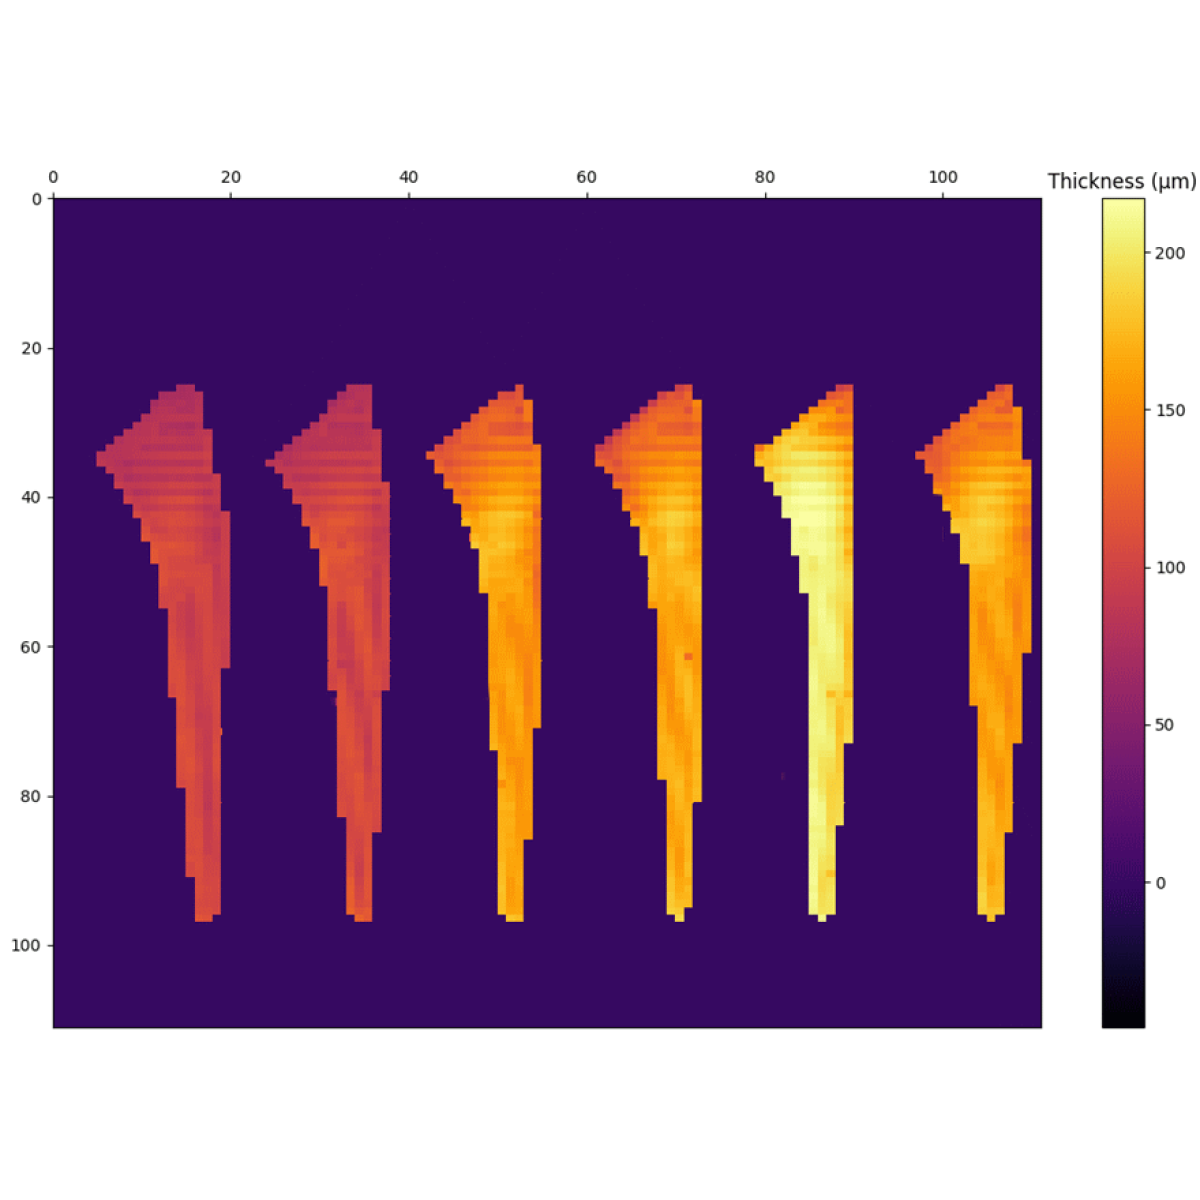
Mapy grubości powłoki HAP sześciu implantów biodra, krok 1 mm (Point Sensor Enovasense)
Mapy pokazują, że punktowy czujnik fototermiczny zmierzył grubość powłoki w każdym miejscu implantów biodra, łącznie z bardzo małymi obszarami — szyjką, kołnierzem, krawędziami strefy powlekanej — gdzie metody stykowe lub profilometryczne nie mają dostępu.
Dokładność: korelacja z niszczącymi zgładami
Wyniki fototermiczne skorelowano następnie z niszczącą mikroskopią zgładów wykonaną w 10 miejscach na próbkę. Dla obu technik do porównania wykorzystano wartość średnią i odchylenie standardowe dla każdego implantu.
Rysunek 4 — Średnia grubość HAP na implant: fototermia laserowa a zgład
Średnia grubość powłoki HAP na próbkę, mapowanie fototermiczne a niszczący zgład w 10 miejscach. Δ = fototermia − zgład.
Wartości uzyskane obiema technikami są bardzo zbliżone: w granicach kilku mikrometrów dla pięciu z sześciu implantów, czyli wyraźnie w zakresie rozrzutu powłoki natryskiwanej plazmowo. Większa różnica dla próbki F (17 µm) jest zgodna z lokalną zmiennością chropowatej warstwy HAP przy porównaniu 10 miejsc zgładu ze średnią z całej powierzchni.
Powtarzalność i zdolność przyrządu pomiarowego (MSA typu 1)
Testy powtarzalności potwierdzają wysoką stabilność technologii — wyniki powtarzanych pomiarów w tych samych miejscach są spójne. Aby ocenić własne parametry systemu pomiarowego, w kontrolowanych warunkach przeprowadzono analizę systemu pomiarowego typu 1 na reprezentatywnej próbce o wartości referencyjnej 113,00 µm.
Rysunek 5 — Badanie typu 1 na powłoce HAP 113 µm
Wykres przebiegu powtarzanych pomiarów względem wartości referencyjnej (zielona) i zmierzonej średniej (czerwona przerywana). Schematyczne przedstawienie zgodne ze statystyką badania.
- Obciążenie: wartość p (0,0065) jest mniejsza niż 0,05, więc obciążenie jest istotne statystycznie — wynosi jednak tylko +0,22 µm (średnia 113,22 µm wobec wartości referencyjnej 113,00 µm), co jest pomijalne dla powłoki klasy 100 µm.
- Zdolność: wskaźniki zdolności Cg = 7,30 i Cgk = 7,14 są bardzo wysokie, znacznie powyżej granicy akceptacji 1,33: rozrzut pomiaru jest bardzo mały w stosunku do tolerancji powłoki.
Podane parametry dotyczą konfiguracji zastosowanej w tym badaniu. Rzeczywiste parametry zależą od wybranego układu optycznego, rodzaju powłoki (Ti, HAP, duplex) i zakresu jej grubości. Dla każdego układu powłok opracowuje się dedykowaną kalibrację.
06 — Integracja przemysłowa
Integracja czujników Enovasense w procesie powlekania implantów
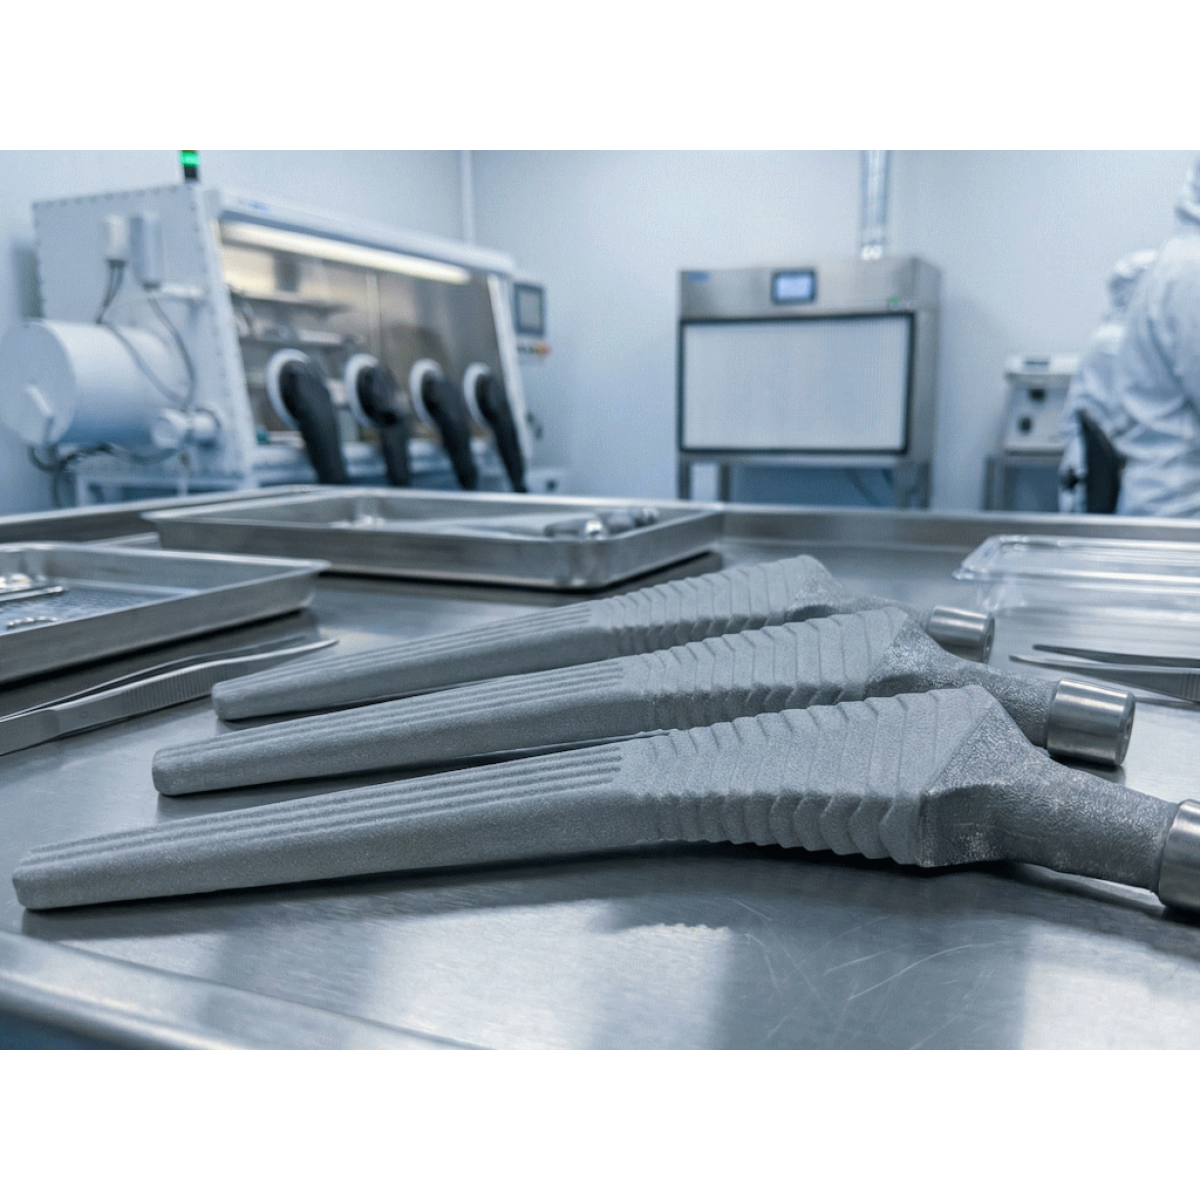
Sondy Enovasense są kompaktowe, bezkontaktowe i tolerancyjne na zmiany odległości oraz kąta, dzięki czemu nadają się zarówno do warsztatu powlekania, jak i do czystego środowiska kontroli końcowej. Trzy poziomy integracji pokrywają potrzeby producentów implantów i podwykonawców powlekania.
Referencje
| Referencja | Nazwa | Status / Cena | Karta katalogowa |
|---|---|---|---|
| ARTICLE - IMPLANTS | Non Contact Thickness Measurement of Coatings on Orthopedic Implants |
Dostępne
Wycena indywidualna |
English Français |
Dokumenty
| Typ | Nazwa | Pobierz |
|---|---|---|
| Application | Des équipements de revêtement plasma sous haute surveillance | Français |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 中文