Applicazioni / misura senza contatto dello spessore dei rivestimenti su impianti ortopedici
01 — Introduzione
Rivestimenti bioattivi: l'interfaccia tra un impianto metallico e l'osso vivo
Gli impianti ortopedici, come le protesi d'anca e di ginocchio, vengono spesso rivestiti mediante spruzzatura al plasma — principalmente spruzzatura al plasma in atmosfera (APS) e, per gli strati di titanio sensibili all'ossigeno, spruzzatura al plasma sotto vuoto (VPS) — per risolvere un problema biologico fondamentale: il metallo non si lega naturalmente all'osso vivo. Una torcia al plasma ad alta temperatura proietta titanio fuso o idrossiapatite (HAP) — il minerale di fosfato di calcio che costituisce circa il 70 % dell'osso umano — sull'impianto, creando una superficie bioattiva altamente specializzata.
Il processo trasforma un componente metallico liscio in una struttura rugosa e porosa che funge da impalcatura microscopica. Questa topografia innesca l'osteointegrazione: le cellule ossee vive crescono direttamente nei pori del rivestimento. Riproducendo le proprietà chimiche e fisiche dell'osso naturale, gli impianti rivestiti al plasma eliminano la necessità di cemento osseo e garantiscono una fissazione biologica più duratura, che riduce significativamente il rischio di mobilizzazione nel tempo.
Plasma in atmosfera (APS) Plasma sotto vuoto (VPS) Titanio poroso Idrossiapatite (HAP) Duplex Ti + HAP Anca, ginocchio, spalla, colonna
Figura 1 — Sequenza di produzione del rivestimento degli impianti
La misura Enovasense può essere eseguita dopo ogni fase di spruzzatura e sul dispositivo finale sterilizzato.
Figura 2 — Sistema di rivestimento spruzzato al plasma (APS / VPS) su uno stelo femorale (schema)
02 — Requisiti di qualità
Perché lo spessore dei rivestimenti in Ti e HAP è critico
Lo spessore del rivestimento determina sia l'integrità meccanica sia il successo biologico dell'impianto. È specificato nel fascicolo tecnico del dispositivo, verificato durante la validazione del processo e le autorità si aspettano sempre più che venga controllato sui dispositivi finiti.
Troppo sottile: osteointegrazione insufficiente
Un rivestimento in titanio o HAP troppo sottile può non offrire superficie o profondità strutturale sufficienti affinché le cellule ossee raggiungano un'osteointegrazione sicura. La fissazione resta debole e l'impianto è esposto a una mobilizzazione precoce, la causa principale degli interventi di revisione.
Troppo spesso: delaminazione e usura da terzo corpo
Al contrario, un rivestimento troppo spesso tende a delaminarsi o a fessurarsi sotto le sollecitazioni cicliche del movimento quotidiano. Gli strati di HAP eccessivamente spessi sono particolarmente fragili: possono riassorbirsi o staccarsi nello spazio articolare, generando un'usura da terzo corpo che danneggia le superfici di scorrimento dell'impianto.
Pressione normativa verso un controllo al 100 % sui dispositivi finiti
Gli impianti ortopedici sono dispositivi di alto valore e di grande precisione, e le autorità sanitarie spingono per un controllo frequente dei processi di rivestimento. La FDA, ad esempio, raccomanda di eseguire le prove sul rivestimento su dispositivi finiti sterilizzati provenienti da più lotti. Ciò esclude le tecniche distruttive, così come qualsiasi tecnica che tocchi il pezzo sterilizzato.
|
90 – 200 µm
Intervallo di spessore HAP coperto dallo studio di fattibilità su sei impianti d'anca
|
1 s
Per punto di misura, senza contatto, direttamente sul pezzo rivestito — nessun riferimento non rivestito necessario
|
|
Cg 7,30 / Cgk 7,14
Capacità dello strumento (MSA tipo 1) su un rivestimento HAP di 113 µm — oltre cinque volte la soglia di 1,33
|
100 %
Il controllo dei dispositivi finiti sterilizzati diventa praticabile — la sterilità è preservata
|
03 — Sfide di misura
Perché una misura non distruttiva e senza contatto è indispensabile
I rivestimenti per impianti spruzzati al plasma — APS o VPS — riuniscono tutte le difficoltà: una superficie rugosa e porosa; una geometria complessa, curva e spesso piccola; uno stato finale sterile; e un metodo di riferimento distruttivo che consuma proprio i dispositivi che dovrebbe rilasciare.
Microscopia su sezione trasversale: il riferimento che distrugge l'impianto
La sezione metallografica resta il riferimento di validazione, ma ogni misura sacrifica un impianto finito di alto valore e documenta solo pochi punti. Non può essere applicata di routine a dispositivi finiti sterilizzati provenienti da più lotti.
Sonde a contatto: contaminazione, danni e distorsione dovuta alla rugosità
Le sonde a correnti parassite o a induzione magnetica comportano un rischio di contaminazione sui pezzi sterilizzati e possono danneggiare la fragile superficie di HAP. Inoltre, su superfici così rugose la misura è imprecisa — la sonda poggia sui picchi più alti e sovrastima lo spessore medio — e hanno difficoltà con le geometrie curve e i piccoli dettagli degli steli femorali e delle coppe acetabolari. Le correnti parassite sono comunque limitate allo strato di HAP non conduttivo e non possono misurare titanio su titanio.
Profilometria 3D differenziale: due misure, incertezze moltiplicate
La profilometria 3D è senza contatto e non distruttiva, ma rileva solo la superficie esterna del pezzo e richiede una scansione preliminare dell'impianto non rivestito. Questa operazione prima/dopo moltiplica le incertezze di misura e richiede un riposizionamento estremamente preciso, quasi impossibile considerando la geometria del pezzo, la rugosità superficiale, la dilatazione termica e la sensibilità ambientale dello strumento. È inoltre lenta e non automatizzabile su dispositivi sterilizzati.
Figura 3 — Profilometria differenziale rispetto alla misura fototermica diretta
04 — Confronto tra tecnologie
Perché la radiometria fototermica laser è la soluzione adatta per gli impianti rivestiti
La radiometria fototermica laser brevettata da Enovasense risolve il conflitto tra integrità sterile e caratterizzazione precisa delle superfici porose. Un fascio laser modulato riscalda il rivestimento di pochi gradi; l'onda termica si diffonde nello strato e si riflette all'interfaccia rivestimento–substrato; un rivelatore a infrarossi acquisisce la risposta termica, il cui smorzamento è determinato fisicamente dallo spessore dello strato. Lo spessore viene calcolato istantaneamente dal solo pezzo rivestito, in un'unica fase di 1 secondo, senza alcun confronto prima/dopo.
Poiché il metodo si basa sulla diffusione termica ed effettua una media su uno spot di 2 – 3 mm, non risente della topografia irregolare delle superfici spruzzate al plasma, che fa poggiare le sonde a contatto sui picchi più alti, e misura titanio su titanio con la stessa facilità dell'HAP su titanio. Senza contatto, a una distanza di lavoro di alcuni centimetri, consente un controllo al 100 % dei dispositivi finiti sterilizzati senza allineamento manuale né sottrazione della linea di base.
«[La tecnologia Enovasense] ci consente di ottenere misure precise e affidabili, due caratteristiche impossibili da combinare con le tecniche convenzionali.»
HTI Technologies
DeviceMed Magazine, febbraio 2022
| Criteri | Fototermia laser Enovasense | Correnti parassite / induzione magnetica | Profilometria 3D differenziale |
|---|---|---|---|
| Contatto | Senza contatto | A contatto | Senza contatto |
| Sterilità dell'impianto | Preservata | Compromessa — contatto necessario | Difficile — manipolazioni multiple |
| Rivestimenti Ti e HAP | Entrambi | Solo HAP | Entrambi |
| Elevata rugosità superficiale | Nessun impatto — media sullo spot | Sovrastima — sonda sui picchi più alti | Effetto ombra |
| Geometrie complesse | Nessun impatto | Influenzata — curvatura, vicinanza ai bordi | Riallineamento complesso |
| Tempo di misura | 1 s per punto | 1 s per punto | Lenta — allineamento, scansioni, analisi |
| Implementazione in situ / automazione | Semplice | Difficile — contatto necessario | Impossibile |
| Controllo al 100 % | Praticabile | Impossibile | Impossibile |
05 — Prestazioni metrologiche
Studio di fattibilità: rivestimenti HAP su sei impianti d'anca
Lo studio è stato condotto su sei impianti d'anca a base di titanio con rivestimenti HAP di spessore compreso tra 90 e 200 µm. È stato utilizzato un Point Sensor Enovasense con i seguenti parametri: lunghezza d'onda 980 nm, potenza laser massima 10 W, tempo di misura 1 s, distanza sonda–pezzo 35 mm e uno spot laser di 2,6 mm. Il sensore è stato montato in una stazione di controllo a 3 assi ed è stata acquisita una mappa 2D di ciascun impianto con un passo di 1 mm in entrambe le direzioni.
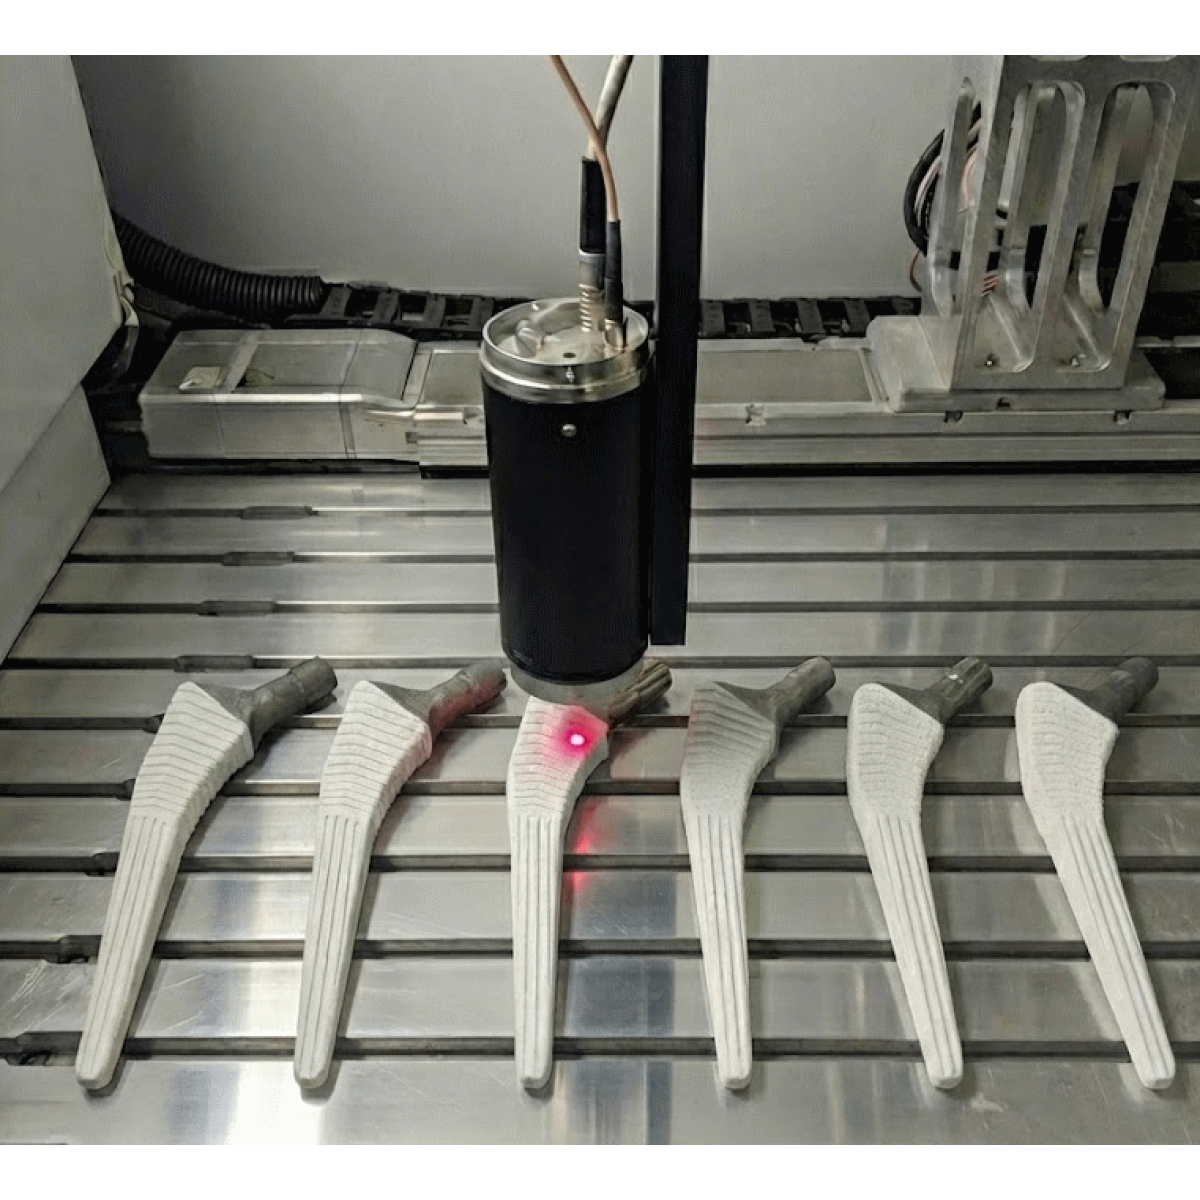
Point Sensor Enovasense durante la mappatura di impianti d'anca rivestiti in HAP in una stazione di controllo a 3 assi
Mappatura completa di ogni impianto, comprese le zone piccole
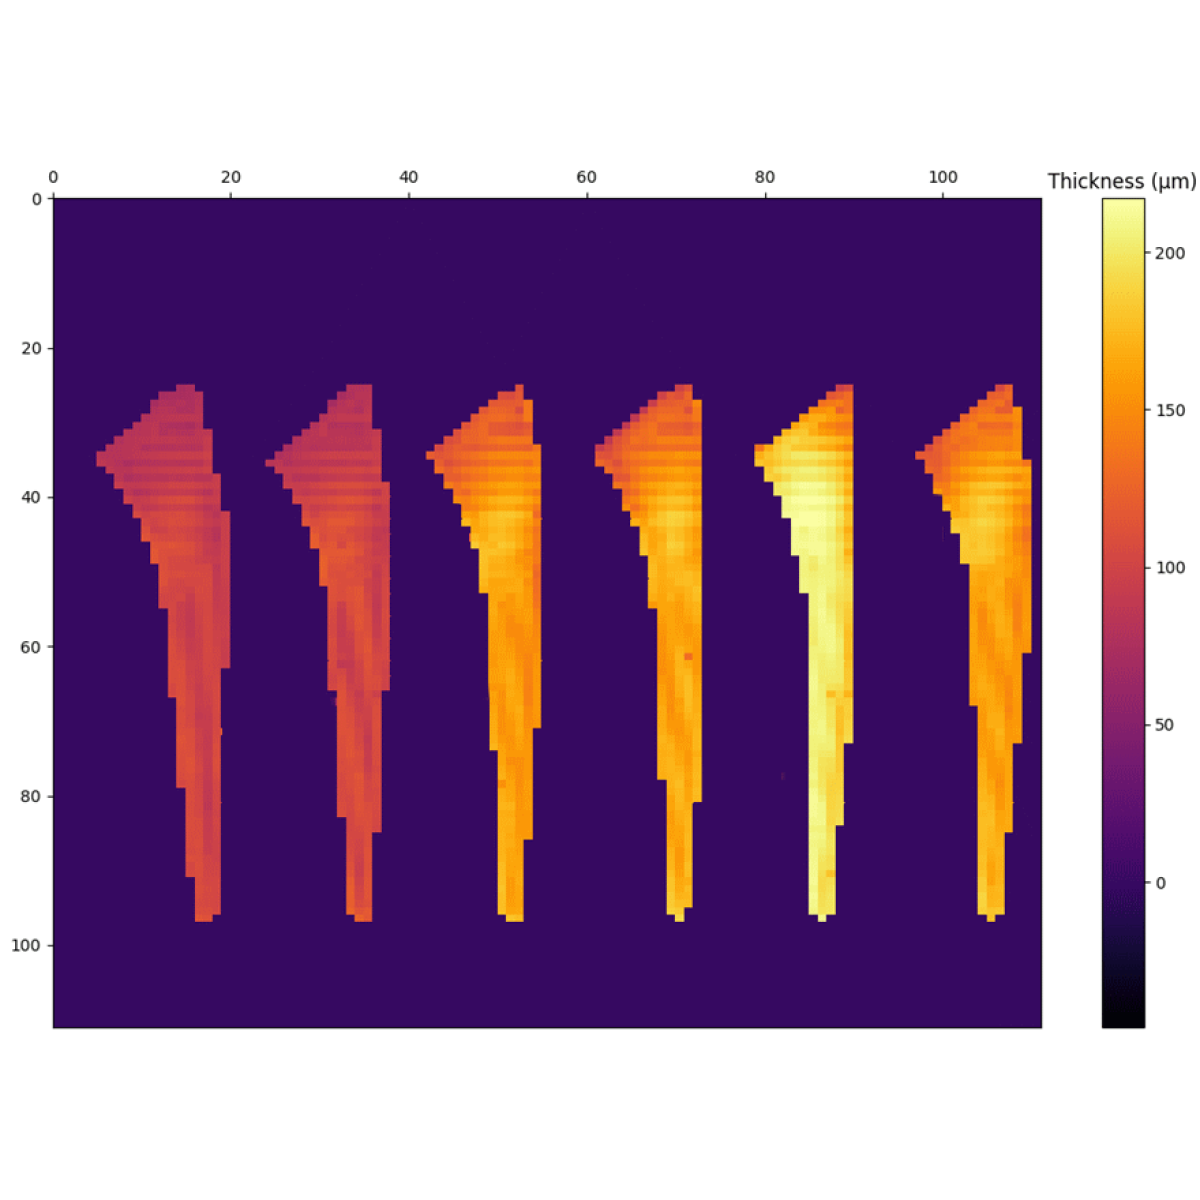
Mappe di spessore del rivestimento HAP dei sei impianti d'anca, passo 1 mm (Point Sensor Enovasense)
Le mappe mostrano che il sensore puntuale fototermico laser ha misurato lo spessore del rivestimento in ogni posizione degli impianti d'anca, comprese le zone più piccole — collo, colletto, bordi della zona rivestita — dove i metodi a contatto o profilometrici non arrivano.
Accuratezza: correlazione con sezioni trasversali distruttive
I risultati fototermici sono stati poi correlati con la microscopia distruttiva su sezione trasversale eseguita in 10 posizioni per campione. Per entrambe le tecniche, il confronto si è basato sul valore medio e sulla deviazione standard per impianto.
Figura 4 — Spessore HAP medio per impianto: fototermia laser rispetto alla sezione trasversale
Spessore medio del rivestimento HAP per campione, mappatura fototermica rispetto alla sezione trasversale distruttiva in 10 posizioni. Δ = fototermia − sezione trasversale.
I valori delle due tecniche sono molto vicini: entro pochi micron su cinque dei sei impianti, cioè ampiamente all'interno della dispersione di un rivestimento spruzzato al plasma. Lo scarto maggiore sul campione F (17 µm) è coerente con la variabilità locale di uno strato di HAP rugoso quando si confrontano 10 posizioni di sezione con una media sull'intera superficie.
Ripetibilità e capacità dello strumento (MSA tipo 1)
Le prove di ripetibilità dimostrano l'elevata stabilità della tecnologia, con risultati coerenti in misure ripetute negli stessi punti. Per valutare le prestazioni intrinseche del sistema di misura è stata condotta un'analisi del sistema di misura di tipo 1 su un campione rappresentativo con valore di riferimento di 113,00 µm, in condizioni controllate.
Figura 5 — Studio di tipo 1 su un rivestimento HAP di 113 µm
Carta di andamento delle misure ripetute rispetto al valore di riferimento (verde) e alla media misurata (rosso tratteggiato). Rappresentazione schematica coerente con le statistiche dello studio.
- Bias: il valore p (0,0065) è inferiore a 0,05, quindi il bias è statisticamente significativo, ma ammonta solo a +0,22 µm (media 113,22 µm rispetto a un riferimento di 113,00 µm), trascurabile per un rivestimento della classe dei 100 µm.
- Capacità: gli indici di capacità Cg = 7,30 e Cgk = 7,14 sono molto elevati, ben al di sopra del limite di accettazione di 1,33: la dispersione della misura è molto ridotta rispetto alla tolleranza del rivestimento.
I dati prestazionali si riferiscono alla configurazione utilizzata in questo studio. Le prestazioni effettive dipendono dal sistema ottico scelto, dal rivestimento (Ti, HAP, duplex) e dal relativo intervallo di spessore. Per ogni sistema di rivestimento viene definita una calibrazione dedicata.
06 — Integrazione industriale
Integrare i sensori Enovasense nel flusso di rivestimento degli impianti
Le sonde Enovasense sono compatte, senza contatto e tolleranti alle variazioni di distanza e di angolo, il che le rende adatte sia al reparto di rivestimento sia all'ambiente pulito del controllo finale. Tre livelli di integrazione coprono le esigenze dei produttori di impianti e dei terzisti di rivestimento.

 English
 Deutsch
 Español
 Français
 日本語
 한국어
 Polski
 中文