Applications / mesure d'epaisseur sans contact de revêtements sur prothèses orthopédiques
01 — Introduction
Revêtements bioactifs : l’interface entre un implant métallique et l’os vivant
Les implants orthopédiques tels que les prothèses de hanche et de genou sont souvent revêtus par projection plasma — principalement la projection plasma atmosphérique (APS), et la projection plasma sous vide (VPS) pour les couches de titane sensibles à l’oxygène — afin de résoudre un problème biologique fondamental : le métal ne se lie pas naturellement à l’os vivant. Une torche plasma à haute température projette sur l’implant du titane fondu ou de l’hydroxyapatite (HAP) — le phosphate de calcium qui constitue environ 70 % de l’os humain — créant une surface bioactive hautement spécialisée.
Le procédé transforme un composant métallique lisse en une structure rugueuse et poreuse qui agit comme un échafaudage microscopique. Cette topographie déclenche l’ostéointégration : les cellules osseuses vivantes se développent directement dans les pores du revêtement. En imitant les propriétés chimiques et physiques de l’os naturel, les implants revêtus par plasma suppriment le besoin de ciment osseux et offrent une fixation biologique plus durable, qui réduit significativement le risque de descellement dans le temps.
Projection plasma atmosphérique (APS) Projection plasma sous vide (VPS) Titane poreux Hydroxyapatite (HAP) Duplex Ti + HAP Hanche, genou, épaule, rachis
Figure 1 — Séquence de production d’un implant revêtu
La mesure Enovasense peut être réalisée après chaque étape de projection et sur le dispositif final stérilisé.
Figure 2 — Système de revêtement plasma (APS / VPS) sur une tige fémorale (schéma)
02 — Exigences qualité
Pourquoi l’épaisseur des revêtements Ti et HAP est critique
L’épaisseur du revêtement conditionne à la fois l’intégrité mécanique et le succès biologique de l’implant. Elle est spécifiée dans le dossier de conception, vérifiée lors de la validation du procédé, et les autorités attendent de plus en plus qu’elle soit contrôlée sur les dispositifs finis.
Trop fin : ostéointégration insuffisante
Un revêtement de titane ou d’HAP trop fin peut ne pas offrir assez de surface ou de profondeur structurelle pour que les cellules osseuses réalisent une ostéointégration solide. La fixation reste faible et l’implant est exposé à un descellement prématuré — première cause de chirurgie de révision.
Trop épais : délaminage et usure par troisième corps
À l’inverse, un revêtement trop épais devient sujet au délaminage ou à la fissuration sous les contraintes cycliques du mouvement quotidien. Les couches d’HAP excessivement épaisses sont particulièrement fragiles : elles peuvent se résorber ou s’écailler dans l’espace articulaire, générant une usure par troisième corps qui détruit les surfaces de frottement de l’implant.
Pression réglementaire vers un contrôle 100 % des dispositifs finis
Les implants orthopédiques sont des dispositifs de haute valeur et de haute précision, et les autorités de santé poussent vers un contrôle à haute fréquence des procédés de revêtement. La FDA recommande par exemple que les essais de revêtement soient réalisés sur des dispositifs finis stérilisés issus de plusieurs lots. Cela exclut les techniques destructives — et toute technique qui touche la pièce stérilisée.
|
90 – 200 µm
Plage d’épaisseur HAP couverte par l’étude de faisabilité sur six implants de hanche
|
1 s
Par point de mesure, sans contact, directement sur la pièce revêtue — aucune référence non revêtue nécessaire
|
|
Cg 7,30 / Cgk 7,14
Capabilité MSA type 1 sur un revêtement HAP de 113 µm — plus de cinq fois le seuil de 1,33
|
100 %
Le contrôle des dispositifs finis stérilisés devient réaliste — stérilité préservée
|
03 — Défis de mesure
Pourquoi une mesure non destructive et sans contact s’impose
Les revêtements plasma d’implants — APS ou VPS — cumulent toutes les difficultés : une surface rugueuse et poreuse ; une géométrie complexe, courbe, souvent petite ; un état final stérile ; et une méthode de référence destructive qui consomme les dispositifs mêmes qu’elle est censée libérer.
La coupe métallographique : la référence qui détruit l’implant
La coupe métallographique reste la référence de validation, mais chaque mesure sacrifie un implant fini de haute valeur et ne documente que quelques emplacements. Elle ne peut pas être appliquée en routine à des dispositifs finis stérilisés issus de plusieurs lots.
Sondes à contact : contamination, dommages et biais de rugosité
Les sondes à courants de Foucault ou à induction magnétique présentent un risque de contamination des pièces stérilisées et peuvent endommager la surface fragile de l’HAP. Elles lisent aussi de façon inexacte sur des surfaces aussi rugueuses — la sonde repose sur les pics les plus hauts et surestime l’épaisseur moyenne — et peinent sur les géométries courbes et les petits détails des tiges fémorales et des cupules. Les courants de Foucault sont de toute façon limités à la couche d’HAP non conductrice et ne peuvent pas mesurer du titane sur titane.
Profilométrie 3D différentielle : deux mesures, des incertitudes multipliées
La profilométrie 3D est sans contact et non destructive, mais elle ne capture que la peau extérieure de la pièce et exige un scan préalable de l’implant non revêtu. Cette opération avant/après multiplie les incertitudes de mesure et impose un repositionnement extrêmement précis — presque impossible compte tenu de la géométrie de la pièce, de la rugosité de surface, de la dilatation thermique et de la sensibilité de l’instrument à l’environnement. Elle est en outre lente et non automatisable sur des dispositifs stérilisés.
Figure 3 — Profilométrie différentielle vs mesure photothermique directe
04 — Comparaison des technologies
Pourquoi la radiométrie photothermique laser est la bonne solution pour les implants revêtus
La radiométrie photothermique laser brevetée d’Enovasense résout le conflit entre intégrité stérile et caractérisation précise des surfaces poreuses. Un faisceau laser modulé chauffe le revêtement de quelques degrés ; l’onde thermique diffuse dans la couche et se réfléchit à l’interface revêtement–substrat ; un détecteur infrarouge capte la réponse thermique, dont la décroissance est physiquement gouvernée par la profondeur de la couche. L’épaisseur est calculée instantanément à partir de la seule pièce revêtue, en une étape d’une seconde, en s’affranchissant totalement de la comparaison avant/après.
Parce que la méthode repose sur la diffusion thermique et moyenne sur un spot de 2 à 3 mm, elle est insensible à la topographie bosselée des surfaces projetées plasma qui fait reposer les palpeurs sur les pics les plus hauts, et elle mesure le titane sur titane aussi bien que l’HAP sur titane. Sans contact, à une distance de travail de plusieurs centimètres, elle permet un contrôle à 100 % des dispositifs finis stérilisés sans alignement manuel ni soustraction de référence.
« [La technologie Enovasense] nous permet d’obtenir des mesures précises et fiables, deux qualités impossibles à combiner avec les techniques conventionnelles. »
HTI Technologies
Magazine DeviceMed, février 2022
| Critère | Photothermie laser Enovasense | Courants de Foucault / induction magnétique | Profilométrie 3D différentielle |
|---|---|---|---|
| Contact | Sans contact | Contact | Sans contact |
| Stérilité de l’implant | Préservée | Compromise — contact nécessaire | Difficile — manipulations multiples |
| Revêtements Ti et HAP | Les deux | HAP uniquement | Les deux |
| Forte rugosité de surface | Sans effet — moyennée sur le spot | Surestime — palpeur sur les pics les plus hauts | Effet d’ombrage |
| Géométries complexes | Sans effet | Affectées — courbure, proximité des bords | Réalignement complexe |
| Temps de mesure | 1 s par point | 1 s par point | Lent — alignement, scans, analyse |
| Mise en œuvre in situ / automatisation | Simple | Difficile — contact nécessaire | Impossible |
| Contrôle 100 % | Réaliste | Impossible | Impossible |
05 — Performances métrologiques
Étude de faisabilité : revêtements HAP sur six implants de hanche
L’étude a porté sur six implants de hanche en titane portant des revêtements HAP de 90 à 200 µm. Un capteur Point Enovasense a été utilisé avec les paramètres suivants : longueur d’onde 980 nm, puissance laser maximale 10 W, temps de mesure 1 s, distance sonde–pièce 35 mm et spot laser de 2,6 mm. Le capteur a été monté dans une station de contrôle 3 axes et une cartographie 2D de chaque implant a été acquise avec un pas de 1 mm dans les deux directions.
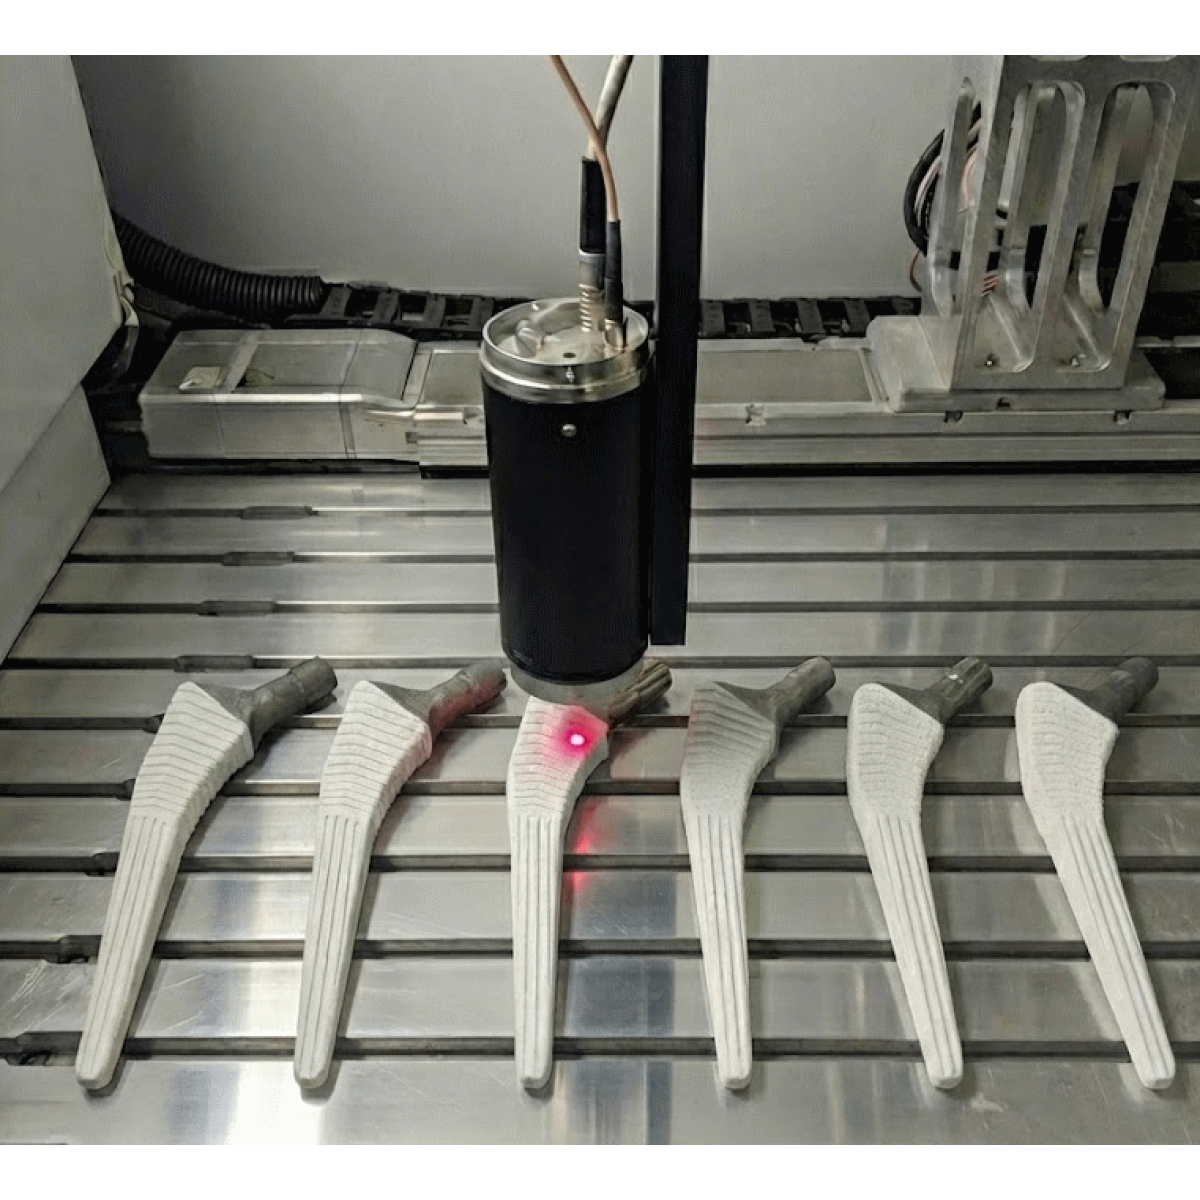
Capteur Point Enovasense cartographiant des implants de hanche revêtus HAP dans une station de contrôle 3 axes
Cartographie complète de chaque implant, y compris les petits détails
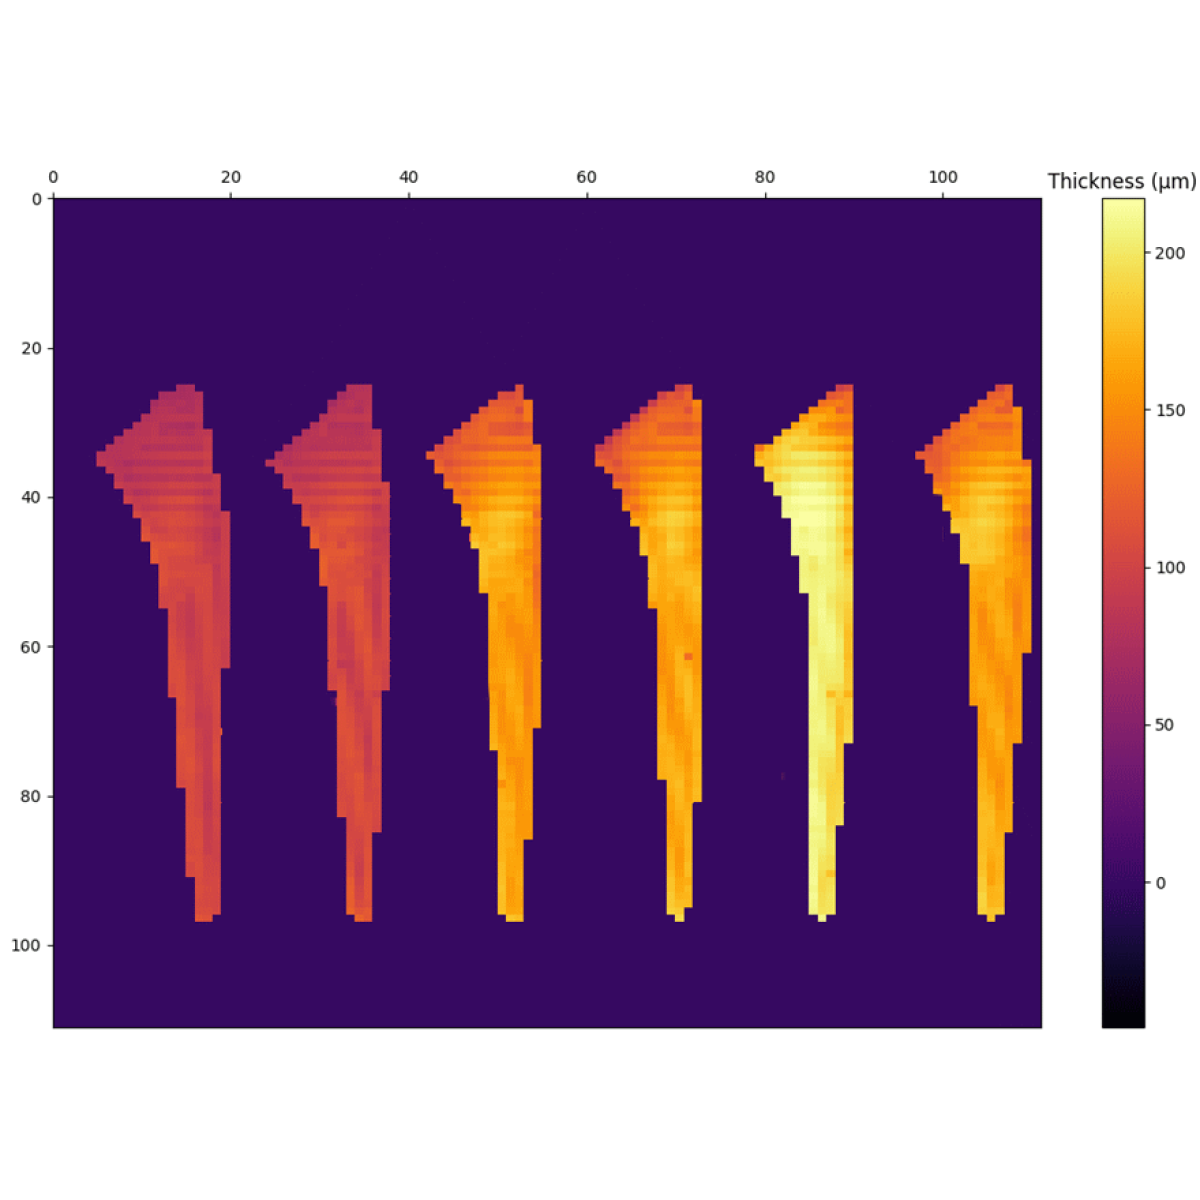
Cartographies d’épaisseur HAP des six implants de hanche, pas 1 mm (capteur Point Enovasense)
Les cartographies montrent que le capteur photothermique a mesuré l’épaisseur du revêtement en chaque position des implants, y compris les zones minuscules — col, collerette, bords de la zone revêtue — là où les méthodes à contact ou profilométriques sont aveugles.
Exactitude : corrélation avec les coupes destructives
Les résultats photothermiques ont ensuite été corrélés à des coupes métallographiques destructives réalisées en 10 positions par échantillon. Pour les deux techniques, la valeur moyenne et l’écart-type par implant ont servi à l’intercomparaison.
Figure 4 — Épaisseur HAP moyenne par implant : photothermie laser vs coupe
Épaisseur HAP moyenne par échantillon, cartographie photothermique vs coupe destructive en 10 positions. Δ = photothermie − coupe.
Les valeurs sont très proches entre les deux techniques : à quelques microns près sur cinq des six implants, soit bien à l’intérieur de la dispersion d’un revêtement projeté plasma. L’écart plus important sur l’échantillon F (17 µm) est cohérent avec la variabilité locale d’une couche d’HAP rugueuse lorsque 10 positions de coupe sont comparées à une moyenne sur toute la surface.
Répétabilité et capabilité du moyen de mesure (MSA type 1)
Les essais de répétabilité démontrent la grande stabilité de la technologie, avec des résultats cohérents sur des mesures répétées aux mêmes emplacements. Pour évaluer la performance intrinsèque du système de mesure, une analyse du système de mesure de type 1 a été menée sur un échantillon représentatif de valeur de référence 113,00 µm, dans des conditions contrôlées.
Figure 5 — Étude MSA type 1 sur un revêtement HAP de 113 µm
Chronogramme des mesures répétées par rapport à la valeur de référence (vert) et à la moyenne mesurée (pointillés rouges). Rendu schématique cohérent avec les statistiques de l’étude.
- Biais : la p-value (0,0065) est inférieure à 0,05, le biais est donc statistiquement significatif — mais il ne représente que +0,22 µm (moyenne 113,22 µm pour une référence de 113,00 µm), négligeable pour un revêtement de la classe des 100 µm.
- Capabilité : les indices Cg = 7,30 et Cgk = 7,14 sont extrêmement élevés, très au-dessus de la limite d’acceptation de 1,33 : la dispersion de mesure est infime par rapport à la tolérance du revêtement.
Les performances indiquées correspondent à la configuration utilisée dans cette étude. Les performances réelles dépendent du système optique retenu, du revêtement (Ti, HAP, duplex) et de sa plage d’épaisseur. Une calibration dédiée est construite par système de revêtement.
06 — Intégration industrielle
Intégrer les capteurs Enovasense dans le flux de revêtement des implants
Les sondes Enovasense sont compactes, sans contact et tolérantes aux variations de distance et d’angle, ce qui convient aussi bien à l’atelier de revêtement qu’à l’environnement propre du contrôle final. Trois niveaux d’intégration couvrent les besoins des fabricants d’implants et des sous-traitants de revêtement.

 English
 Deutsch
 Español
 Italiano
 日本語
 한국어
 Polski
 中文