Aplikacje / bezkontaktowy pomiar grubości warstw napawanych laserowo na tarczach hamulcowych
01 — Wprowadzenie
Napawanie laserowe: odpowiedź tarcz hamulcowych na limity emisji cząstek Euro 7
Od przyjęcia normy Euro 7 w 2024 roku producenci samochodów muszą spełniać nowy rodzaj wymagań emisyjnych: dotyczą one nie tylko spalin, lecz także emisji cząstek stałych spoza układu wydechowego, których znaczna część pochodzi ze zużycia tarcz hamulcowych. Konwencjonalne tarcze z żeliwa szarego uwalniają drobne cząstki przy każdym hamowaniu. Napawanie laserowe stało się więc kluczową technologią: twarda, odporna na zużycie warstwa zostaje metalurgicznie połączona z powierzchnią cierną tarczy żeliwnej, co znacząco ogranicza zużycie i związaną z nim emisję cząstek.
Tarcze hamulcowe pracują w trudnych warunkach — przy wysokich obciążeniach mechanicznych, podwyższonych temperaturach i powtarzających się cyklach cieplnych — które z czasem degradują powierzchnię cierną. Warstwa napawana chroni tę powierzchnię, zwiększa odporność na zużycie i wydłuża trwałość elementu. W zamian specyfikacje OEM narzucają rygorystyczne wymagania dotyczące grubości i równomierności warstwy napawanej, a niezawodna, powtarzalna kontrola grubości staje się obowiązkowym etapem łańcucha produkcyjnego.
Proces napawania laserowego
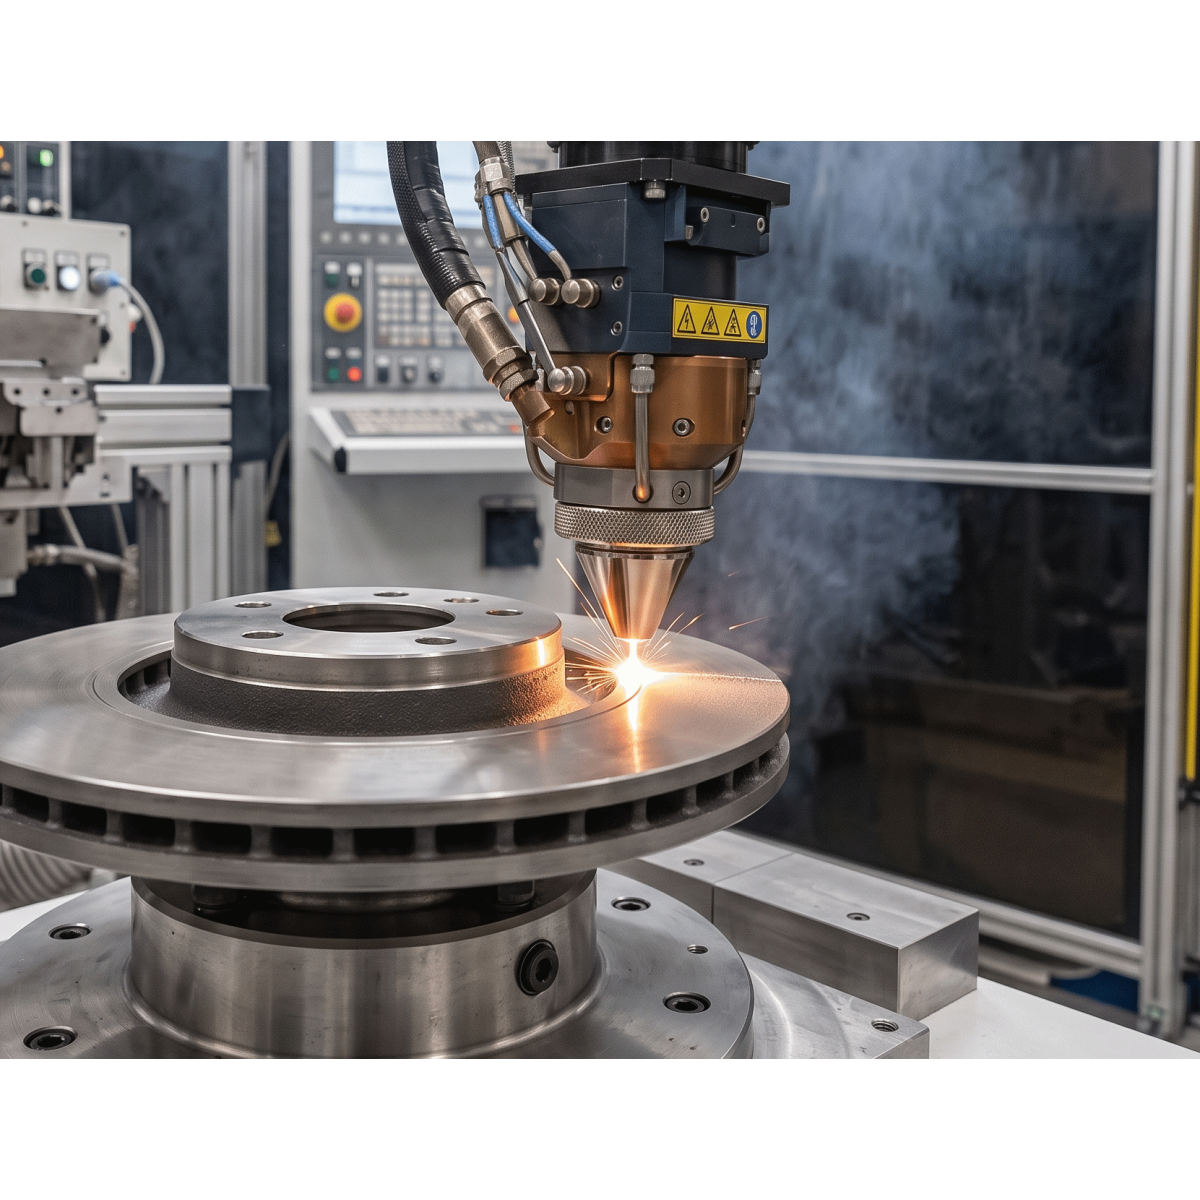
Napawanie laserowe to proces obróbki powierzchni, w którym laser o dużej energii tworzy na powierzchni podłoża niewielkie jeziorko ciekłego metalu, do którego podawany jest proszek lub drut metalowy. Powstaje gęsta powłoka połączona metalurgicznie z podłożem. W przypadku tarcz hamulcowych proces prowadzi się zwykle w dwóch przejściach, z których każde pełni inną funkcję:
Napawanie proszkowe Napawanie drutem Warstwa sczepna Warstwa ścieralna wzmocniona węglikami
Pierwsza warstwa sczepna zapewnia przejście metalurgiczne od żeliwa; druga warstwa ścieralna, zwykle zawierająca twarde cząstki węglików, odpowiada za właściwości cierne i odporność na zużycie. Po napawaniu tarcza jest szlifowana do końcowej geometrii i chropowatości, co usuwa część nałożonej warstwy — decydujące znaczenie ma więc ostatecznie pozostała grubość warstwy.
Rysunek 1 — Sekwencja produkcyjna napawania laserowego tarcz hamulcowych
Kontrolę grubości Enovasense można umieścić po każdym przejściu napawania, po szlifowaniu lub na wszystkich trzech etapach.
Rysunek 2 — Zgład metalograficzny szlifowanej tarczy hamulcowej napawanej laserowo (schemat)
Po szlifowaniu powierzchnia jest płaska. Obie warstwy napawane mają tę samą osnowę metalową; tylko górna warstwa ścieralna zawiera twarde cząstki węglików, które zakłócają wiele optycznych i odległościowych zasad pomiaru.
02 — Wymagania jakościowe
Dlaczego grubość warstwy napawanej jest krytycznym parametrem jakości
Trwałość tarczy napawanej — a tym samym jej charakterystyka emisji cząstek przez cały okres eksploatacji pojazdu — zależy bezpośrednio od grubości warstwy ścieralnej pozostałej po szlifowaniu. Gdy jest zbyt cienka, tarcza przedwcześnie zużyje się do warstwy sczepnej lub żeliwa; gdy jest zbyt gruba, czas procesu, zużycie proszku i nakład szlifowania rosną bez korzyści. Specyfikacje OEM określają zatem okno grubości oraz wymaganie równomierności na całej powierzchni ciernej.
Równomierność grubości na powierzchni ciernej
Napawanie laserowe daje powierzchnię złożoną z zachodzących na siebie ściegów, z lokalnymi zmianami grubości wynikającymi z dynamiki jeziorka, wahań podawania proszku i gradientu temperatury powstającego w tarczy podczas nakładania. Szczególnie wrażliwe są wewnętrzna i zewnętrzna krawędź pierścienia ciernego, gdzie ścieżka napawania zaczyna się i kończy. Kontrola w jednym punkcie nie potwierdzi, że wymagana minimalna grubość występuje wszędzie: może to zrobić tylko gęsta mapa grubości powierzchni ciernej.
Dwie warstwy, jedna grubość całkowita
Ponieważ powłoka funkcjonalna powstaje w dwóch przejściach, kwestia jakości często nie dotyczy grubości jednej warstwy, lecz grubości całkowitej po obu nałożeniach — oraz grubości pozostałej po szlifowaniu. Metoda kontroli musi więc umożliwiać pomiar całego układu warstw na gotowej części, bez korzystania z odniesienia powierzchniowego wykonanego przed napawaniem.
Monitorowanie dryfu procesu
Moc lasera, wydatek proszku lub drutu, prędkość skanowania, zużycie dyszy i podgrzanie wstępne tarczy dryfują w czasie i łącznie zmieniają nakładaną grubość. Monitorowanie każdej tarczy — lub przynajmniej gęstej, częstej próby — zamiast niszczącego zgładu co kilkaset części to jedyny sposób na wykrycie takiego dryfu, zanim powstaną duże partie niezgodnych tarcz.
|
50 – 400 µm
Zakres grubości warstwy napawanej na tarczach hamulcowych — od cienkich warstw sczepnych po pełne układy dwuwarstwowe
|
100%
Powierzchni ciernej zmapowane nieniszcząco — a nie tylko kilka punktów cięcia
|
|
2 warstwy
Grubość całkowita układu mierzona na gotowej części, bez odniesienia sprzed napawania
|
0 kontaktu
Bezkontaktowy pomiar laserowy — dla powierzchni chropowatych po napawaniu i szlifowanych
|
03 — Wyzwania pomiarowe
Dlaczego warstwy napawane laserowo są trudne do zmierzenia
Pomiar grubości warstwy napawanej laserowo to prawdziwe wyzwanie. Powierzchnia po napawaniu jest chropowata i złożona z zachodzących na siebie ściegów; grubość zmienia się lokalnie wraz z dynamiką jeziorka; a twarde cząstki węglików osadzone w warstwie ścieralnej — obecne właśnie po to, by zwiększyć jej odporność — zakłócają szereg zasad pomiaru. W efekcie wiele konwencjonalnych metod pomiaru grubości z trudem zapewnia powtarzalne i odtwarzalne wyniki w skali przemysłowej.
Zgład metalograficzny: odniesienie, ale niszczące i lokalne
Cięcie, inkludowanie i polerowanie wycinka tarczy oraz obserwacja pod mikroskopem pozostają metodą odniesienia, akceptowaną we wszystkich protokołach jakości. Jest to jednak metoda niszcząca, z natury lokalna i powolna: jeden zgład dokumentuje kilka milimetrów powierzchni ciernej o powierzchni setek centymetrów kwadratowych, a wynik pojawia się godziny lub dni po opuszczeniu przez tarczę gniazda napawania. Nie pozwala na reprezentatywną ocenę równomierności grubości na dużych lub złożonych częściach i nie nadaje się do zamknięcia pętli regulacji procesu.
Czujniki wysokości i triangulacja laserowa: powierzchnia, a nie warstwa
Metody odległościowe mierzą topografię powierzchni przed nałożeniem i po nim i wyznaczają grubość warstwy z różnicy. Ich dokładność silnie zależy od geometrii, chropowatości i lokalnej orientacji powierzchni — wszystkie te czynniki są niekorzystne na napoinie o strukturze ściegów. Co ważniejsze, wymagają pomiaru odniesienia gołego podłoża: w procesie dwuwarstwowym lub po szlifowaniu tarczy odniesienie to zostaje utracone, a grubości warstwy funkcjonalnej nie da się już wyznaczyć wyłącznie z wysokości powierzchni.
Czego wymaga rozwiązanie przemysłowe
- Pomiar samej warstwy, a nie położenia powierzchni — tak aby grubość całkowita układu dwuwarstwowego była dostępna na gotowej, szlifowanej tarczy.
- Odporność na chropowatość i węgliki — pomiar musi uśredniać strukturę ściegów i mikrostrukturę, zamiast być przez nie zakłócany.
- Mapowanie całej powierzchni ciernej — równomierność jest wymaganiem specyfikacji, więc metoda musi dawać mapę grubości, a nie pojedynczy punkt.
- Integracja z produkcją — montaż na robocie lub portalu, bezkontaktowo, wystarczająco szybko, by nadążyć za taktem gniazda napawania.
04 — Porównanie technologii
Dlaczego laserowa radiometria fototermiczna jest właściwym narzędziem dla tarcz napawanych
Opatentowana przez Enovasense laserowa radiometria fototermiczna (LPTR) mierzy powłokę, a nie jej powierzchnię. Modulowana wiązka laserowa wytwarza falę cieplną w warstwie napawanej; detektor podczerwieni rejestruje ciepło dyfundujące z powrotem do powierzchni; grubość warstwy wyznacza się z czasu charakterystycznego tej odpowiedzi cieplnej. Ponieważ metoda opiera się na scałkowanej odpowiedzi cieplnej układu powłoka–podłoże, jest znacznie mniej wrażliwa na lokalne zmiany mikrostruktury, chropowatość ściegów i cząstki węglików niż techniki optyczne lub odległościowe — pozostając przy tym w pełni bezkontaktowa, nieniszcząca i zgodna z automatyką przemysłową.
| Kryteria | Fototermia laserowa Enovasense | Czujnik wysokości / triangulacja laserowa | Zgład metalograficzny |
|---|---|---|---|
| Zasada pomiaru | Odpowiedź dyfuzji cieplnej warstwy | Topografia powierzchni przed i po nałożeniu | Bezpośrednia lokalna obserwacja przeciętej warstwy |
| Nieniszcząca | Tak | Tak | Nie — tarcza jest cięta |
| Wrażliwość na geometrię części | Niska do umiarkowanej — odpowiednia dla złożonych geometrii | Wysoka — krawędzie, krzywizna, dostępność | Niska — tylko wybrane miejsce |
| Cienkie powłoki (kilka µm) | Dobrze się sprawdza | Nie | Możliwe — ale z szumem |
| Grubość całkowita po nałożeniu 2 warstw | Odpowiednia | Ryzyko utraty odniesienia | Odpowiednia |
| Automatyzacja / integracja w linii | Wysoka — integracja z robotem, mapowanie grubości | Trudna | Nieodpowiednia |
| Prędkość pomiaru | Wysoka | Wysoka | Bardzo niska |
05 — Parametry metrologiczne
Zwalidowane z Mercedesem i Fritz Winter na tarczach produkcyjnych
Enovasense współpracował z firmami Fritz Winter i Mercedes w ramach przemysłowego projektu walidacyjnego, którego celem było opracowanie i ocena rozwiązań tarcz hamulcowych napawanych laserowo pod kątem obecnych i przyszłych wymagań emisyjnych w motoryzacji. W ramach tego projektu Mercedes i Fritz Winter zwalidowali laserowy pomiar grubości Enovasense na tarczach hamulcowych napawanych laserowo na kilku poziomach dojrzałości przemysłowej, w celu monitorowania grubości warstwy napawanej w reprezentatywnych warunkach produkcyjnych.
Kalibracja i ślepa walidacja względem zgładów
Trzy tarcze o grubości warstwy napawanej od 200 do 350 µm zmierzono czujnikiem Enovasense, a ich odpowiedź posłużyła do opracowania kalibracji. Kalibrację tę zastosowano następnie do próbek walidacyjnych o nieznanej grubości, które następnie przecięto i zweryfikowano na zgładzie mikroskopowym. Rysunek 3 przedstawia oba zbiory danych obok siebie.
Rysunek 3 — Porównanie: niszczący zgład vs nieniszcząca LPTR Enovasense
Źródło: projekt walidacyjny Mercedes – Fritz Winter – Enovasense. Próbki 1–17: trzy tarcze kalibracyjne (≈ 350, 300 i 200 µm). Próbki 19–27: tarcze walidacyjne o nieznanej grubości, zmierzone z użyciem kalibracji Enovasense, a następnie zweryfikowane mikroskopią zgładu. Wartości odtworzone na podstawie danych z badania.
Na próbkach walidacyjnych pomiary Enovasense ściśle podążają za odniesieniem ze zgładów w całym przedziale 230–260 µm, łącznie ze skokiem między cieńszymi i grubszymi tarczami walidacyjnymi. Występuje silna korelacja między wartościami uzyskanymi na zgładach mikroskopowych a wartościami uzyskanymi czujnikiem Enovasense — co potwierdza, że kalibracja oparta na kilku tarczach wzorcowych przenosi się na nieznane części produkcyjne.
Mapowanie równomierności na całej powierzchni
Poza pomiarami punktowymi integracja czujnika Enovasense z układem ruchu umożliwia pełne skanowanie napawanej powierzchni ciernej. Otrzymana mapa grubości (rysunek 4) pokazuje to, czego nie pokaże żaden zgład: promieniowy gradient grubości między wewnętrznym a zewnętrznym promieniem pierścienia ciernego, zmiany kątowe związane ze ścieżką napawania oraz lokalne pocienienia na krawędziach pierścienia, gdzie ścieżka zaczyna się i kończy.
Rysunek 4 — Mapa grubości powierzchni ciernej tarczy hamulcowej napawanej laserowo
Schematyczne przedstawienie pełnopowierzchniowego skanu XY Enovasense (zautomatyzowany cykl ruchu i pomiaru), jedna komórka na punkt pomiarowy. Skala barw 275–400 µm. Mapa uwidacznia gradient promieniowy — cieńsza warstwa przy promieniu wewnętrznym, grubsza przy zewnętrznym — oraz lokalne defekty na krawędziach napawanego pierścienia.
Parametry odpowiadają konfiguracji pomiarowej użytej w projekcie walidacyjnym. Rzeczywiste parametry w danym zastosowaniu zależą od wybranego układu optycznego, stopu do napawania i zawartości węglików oraz zakresu grubości mierzonej warstwy. Dla każdego układu materiałowego napawania opracowywana jest dedykowana kalibracja.
06 — Integracja przemysłowa
Trzy sposoby integracji czujników Enovasense w kontroli tarcz hamulcowych
Ten sam czujnik bezkontaktowy można stosować w laboratorium, w produkcji przedseryjnej i w produkcji seryjnej. Enovasense oferuje trzy poziomy integracji — od stołowej stacji mapującej po czujnik zamontowany bezpośrednio w linii napawania.
Wideo — Stacja zrobotyzowana HKLR firmy Enovasense podczas pomiaru tarczy hamulcowej napawanej laserowo
Hostowane przez YouTube, który zapisuje pliki cookie na Twoim urządzeniu.
Robot 6-osiowy, zaprogramowany cykl ruchu i pomiaru, mapowanie grubości całej powierzchni ciernej.
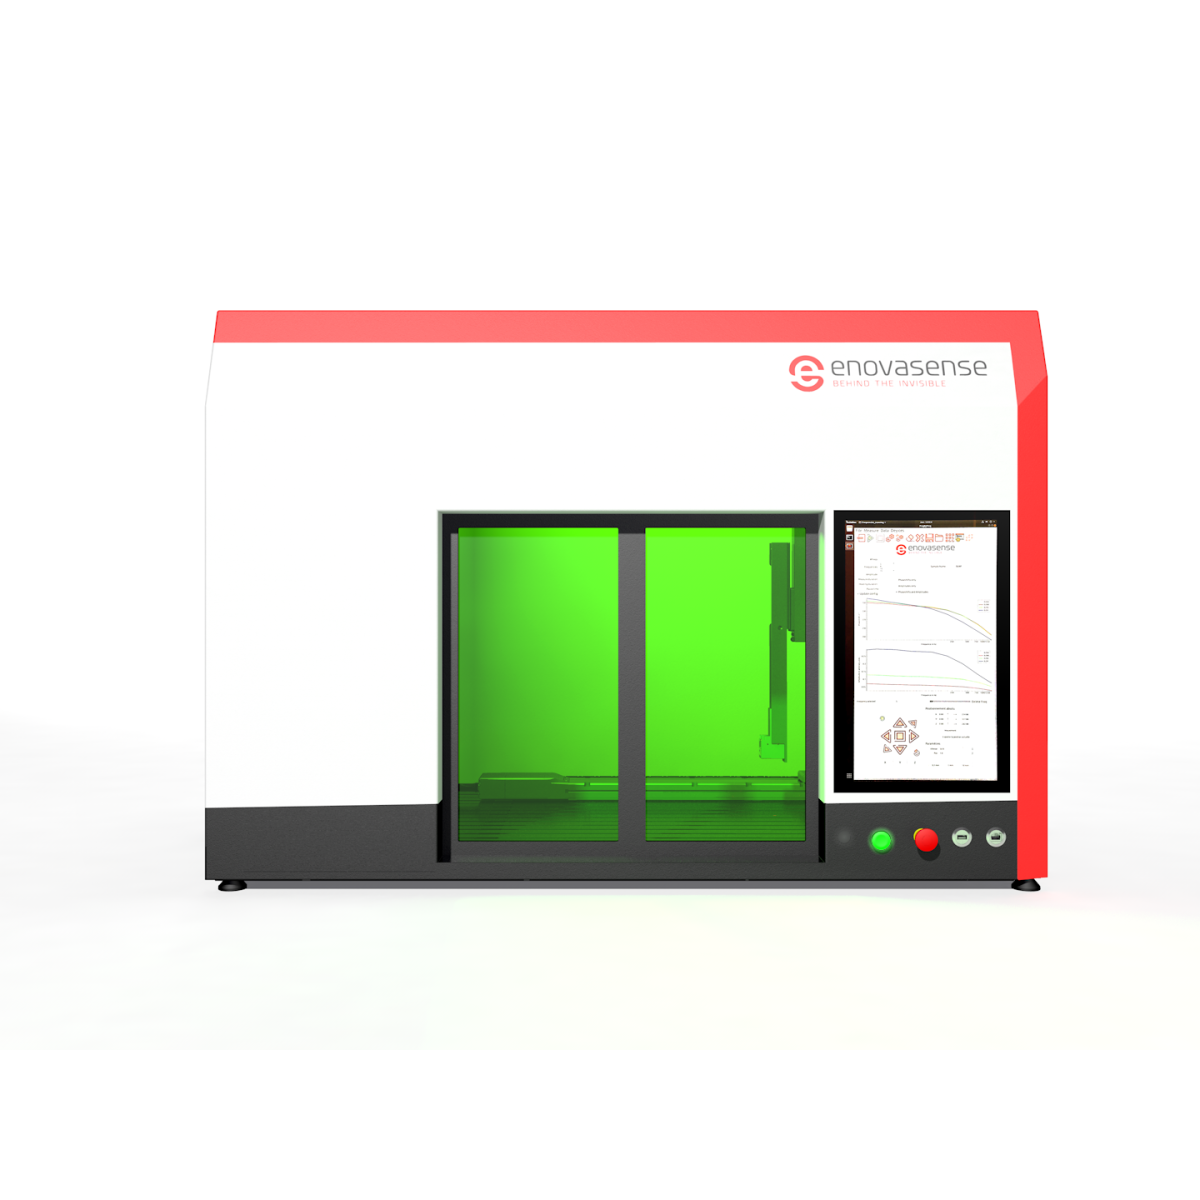
Stacja kontrolna HKL2 — 3-osiowe mapowanie grubości powierzchni ciernej
Rysunek 5 — Poziomy integracji, od laboratorium do linii
Referencje
| Referencja | Nazwa | Status / Cena | Karta katalogowa |
|---|---|---|---|
| ARTICLE LASER CLADDING | Thickness Monitoring of Laser Cladding Coatings On Brake Discs |
Dostępne
Wycena indywidualna |
English Français |
| APPLICATION NOTE - Laser cladding | Controlling Laser cladded layers on Brake discs |
Dostępne
Wycena indywidualna |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 中文