应用程序 / 制动盘激光熔覆层厚度非接触式测量
01 — 引言
激光熔覆:制动盘应对欧 7 颗粒物限值的方案
自 2024 年 Euro 7(欧 7)标准通过以来,汽车制造商面临一种新的排放约束:不仅涉及尾气,还涉及非尾气颗粒物排放,其中很大一部分来自制动盘磨损。传统灰铸铁制动盘在每次制动时都会释放细颗粒物。因此,激光熔覆已成为一项关键技术:在铸铁制动盘的摩擦面上冶金结合一层坚硬、耐磨的涂层,从而显著减少磨损及相应的颗粒物排放。
制动盘在严苛条件下工作——高机械载荷、高温和反复的热循环——摩擦面会随时间推移而劣化。熔覆层保护该表面,提高耐磨性并延长部件寿命。相应地,主机厂(OEM)规范对熔覆层的厚度和均匀性提出了严格要求,可靠、可重复的厚度检测成为生产链中的必需环节。
激光熔覆工艺
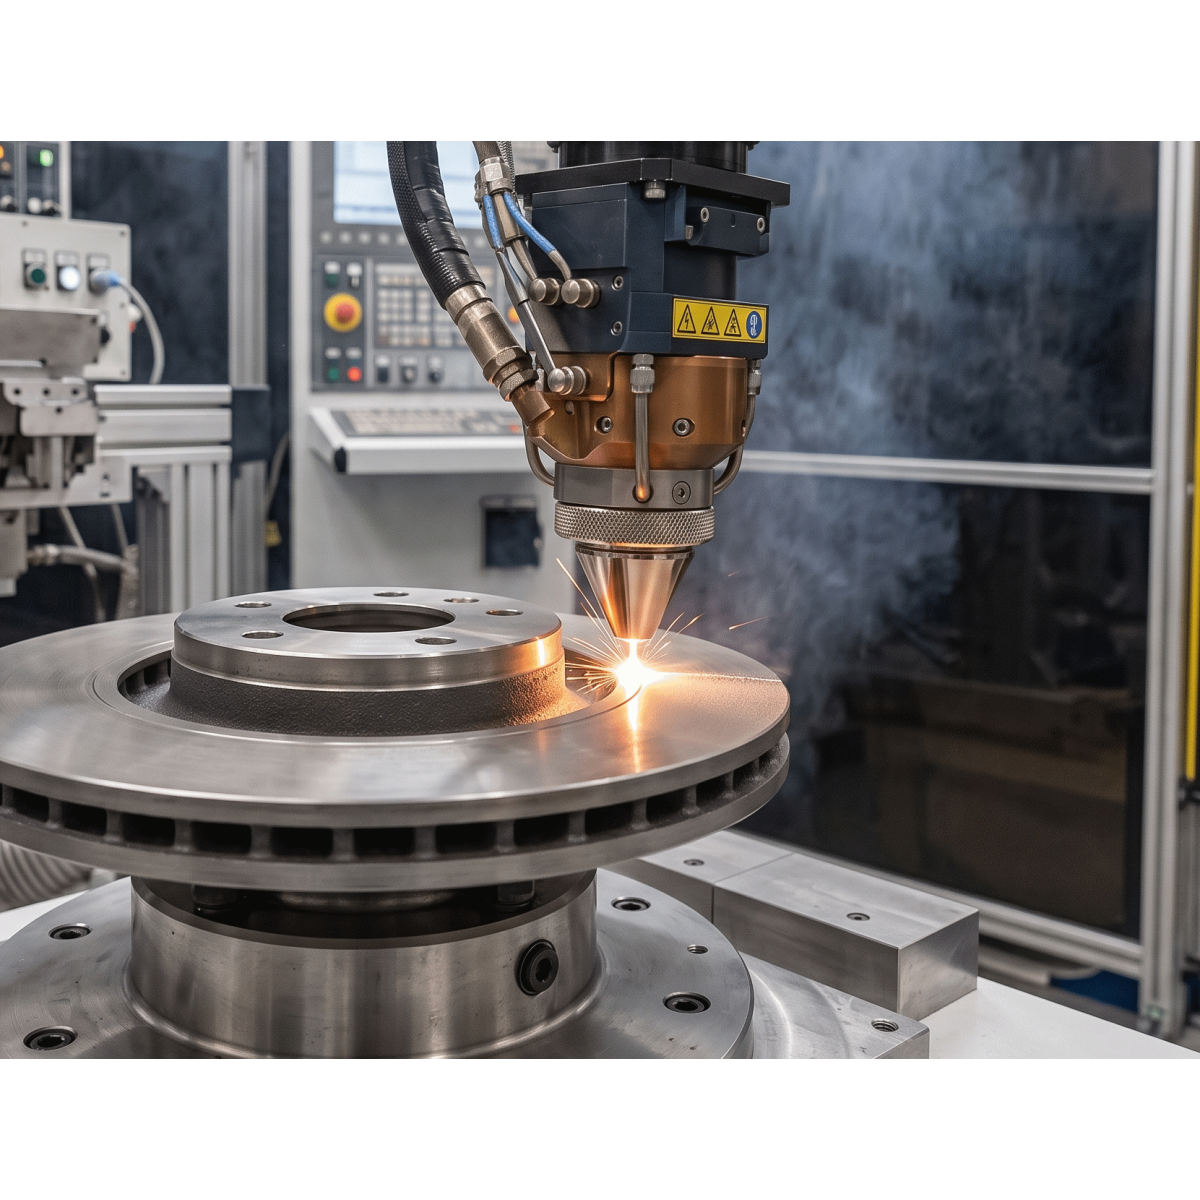
激光熔覆是一种表面处理工艺:高能激光在基体表面形成一个小熔池,同时向其中送入金属粉末或丝材,形成与基体冶金结合的致密涂层。在制动盘上,该工艺通常分两道进行,每道具有不同的功能:
送粉熔覆 送丝熔覆 结合层 碳化物增强耐磨层
第一道结合层实现与铸铁之间的冶金过渡;第二道耐磨层通常含有硬质碳化物颗粒,提供摩擦和耐磨性能。熔覆后,制动盘经过磨削达到最终几何形状和粗糙度,这会去除部分沉积层——因此最终真正重要的是剩余的涂层厚度。
图 1 — 制动盘激光熔覆生产流程
Enovasense 厚度检测可设置在每道熔覆之后、磨削之后,或在全部三个环节进行。
图 2 — 磨削后激光熔覆制动盘的金相截面(示意图)
磨削后,表面平整。两层熔覆层具有相同的金属基体;只有上层耐磨层含有硬质碳化物颗粒,而这些颗粒会干扰许多光学和基于距离的测量原理。
02 — 质量要求
为何熔覆层厚度是关键质量参数
熔覆制动盘的磨损寿命——以及其在整个车辆寿命期内的颗粒物排放表现——直接取决于磨削后剩余的耐磨层厚度。过薄,制动盘会过早磨穿至结合层或铸铁;过厚,则工艺时间、粉末消耗和磨削工作量增加而无益处。因此,主机厂规范规定了厚度窗口以及整个摩擦面的均匀性要求。
摩擦面上的厚度均匀性
激光熔覆形成的表面由相互搭接的焊道构成,熔池动力学、送粉波动以及沉积过程中盘面上形成的温度梯度都会导致局部厚度变化。摩擦环的内缘和外缘是熔覆轨迹的起止位置,尤为敏感。单点检测无法确认规定的最小厚度处处满足:只有摩擦面的高密度厚度分布图才能做到。
两层涂层,一个总厚度
由于功能涂层分两道形成,质量问题往往不在于单层厚度,而在于两次沉积后的总厚度——以及磨削后的剩余厚度。因此,检测方法必须能够在成品上测量整个涂层体系,而不依赖熔覆前获取的表面基准。
工艺漂移监控
激光功率、送粉或送丝速率、扫描速度、喷嘴磨损和制动盘预热都会随时间漂移,共同改变沉积厚度。对每个制动盘进行监控——或至少进行高密度、高频次抽样——而不是每隔数百件做一次破坏性截面,是在漂移导致大批不合格制动盘之前发现问题的唯一途径。
|
50 – 400 µm
制动盘熔覆层可覆盖的厚度范围,从薄结合层到完整的双层体系
|
100 %
摩擦面以无损方式完成分布测量——而非少数几个切割点
|
|
2 层
在成品上测量涂层体系总厚度,无需熔覆前基准
|
零接触
非接触激光测量——适用于粗糙的熔覆原始表面和磨削表面
|
03 — 测量挑战
为何激光熔覆层难以测量
测量激光熔覆层的厚度是一项真正的挑战。沉积态表面粗糙,由相互搭接的焊道构成;厚度随熔池动力学局部变化;而嵌入耐磨层中的硬质碳化物颗粒——其作用正是提高耐磨性——会干扰多种测量原理。因此,许多传统测厚方法难以在工业规模上提供可重复、可再现的结果。
金相截面:基准方法,但具破坏性且只代表局部
切割、镶嵌、抛光制动盘截面并在显微镜下观察,仍是所有质量规程认可的基准方法。但它具有破坏性、本质上只代表局部且速度慢:一个截面只记录了面积达数百平方厘米的摩擦面上的几毫米,而结果要在制动盘离开熔覆单元数小时乃至数天后才能得到。它无法对大型或复杂零件的厚度均匀性作出有代表性的评估,也无法用于工艺闭环控制。
高度传感器与激光三角测量:测的是表面,而非涂层
基于距离的方法测量沉积前后的表面形貌,通过差值推算涂层厚度。其精度在很大程度上取决于表面几何形状、粗糙度和局部取向——而这些在焊道纹理的熔覆层上都很不利。更根本的是,这类方法需要对裸基体进行基准测量:在双层工艺中,或制动盘磨削之后,该基准已不复存在,功能层厚度无法再仅凭表面高度推算。
工业解决方案需要满足的要求
- 测量涂层本身,而非表面位置——以便在磨削后的成品制动盘上获得双层体系的总厚度。
- 耐受粗糙度和碳化物——测量必须对焊道纹理和显微组织进行积分平均,而不是受其干扰。
- 对整个摩擦面进行分布测量——均匀性是规范要求,因此方法必须给出厚度分布图,而不是单点值。
- 集成到生产中——安装在机器人或龙门架上,非接触,速度足以跟上熔覆单元的节拍。
04 — 技术比较
为何激光光热辐射测量是熔覆制动盘的合适工具
Enovasense 的专利激光光热辐射测量(LPTR)测量的是涂层而非其表面。调制激光束在熔覆层中产生热波;红外探测器采集扩散回表面的热量;涂层厚度由该热响应的特征时间求得。由于该方法基于涂层–基体系统的积分热响应,与光学或基于距离的技术相比,它对局部显微组织变化、焊道粗糙度和碳化物颗粒的敏感性要低得多——同时保持完全非接触、无损,并与工业自动化兼容。
| 评判标准 | Enovasense 激光光热 | 高度传感器 / 激光三角测量 | 金相截面 |
|---|---|---|---|
| 测量原理 | 涂层的热扩散响应 | 沉积前后的表面形貌对比 | 直接局部观察切开的涂层 |
| 无损 | 是 | 是 | 否——制动盘被切开 |
| 对零件几何形状的敏感性 | 低至中等——适用于复杂几何形状 | 高——边缘、曲率、可达性 | 低——仅限所选位置 |
| 薄涂层(几 µm) | 非常适合 | 否 | 可行——但噪声较大 |
| 双层沉积后的总厚度 | 适用 | 有丢失基准的风险 | 适用 |
| 自动化 / 在线集成 | 高——机器人集成、厚度分布测量 | 困难 | 不适用 |
| 测量速度 | 高 | 高 | 极低 |
05 — 计量性能
与梅赛德斯(Mercedes)和 Fritz Winter 在量产制动盘上完成验证
Enovasense 与 Fritz Winter 和 Mercedes 合作开展了一个工业验证项目,旨在针对当前及未来的汽车排放要求开发和评估激光熔覆制动盘解决方案。在该项目中,Mercedes 和 Fritz Winter 在多个工业成熟度阶段验证了 Enovasense 基于激光的厚度测量在激光熔覆制动盘上的应用,以在具有代表性的生产条件下监控熔覆层厚度。
校准及与截面的盲样验证
使用 Enovasense 传感器测量了三个熔覆层厚度在 200 至 350 µm 之间的制动盘,并用其响应建立校准。随后将该校准应用于厚度未知的验证样品,这些样品之后被切开并通过显微截面进行核实。图 3 并列展示了这两组数据。
图 3 — 比对:破坏性截面法 vs 无损 Enovasense LPTR
来源:Mercedes – Fritz Winter – Enovasense 验证项目。样品 1–17:三个校准盘(≈ 350、300 和 200 µm)。样品 19–27:厚度未知的验证盘,采用 Enovasense 校准测量,随后通过截面显微镜核实。数值根据研究数据重新绘制。
在验证样品上,Enovasense 测量值在整个 230–260 µm 区间内都紧密跟随截面基准,包括较薄与较厚验证盘之间的阶跃。显微截面所得数值与 Enovasense 传感器所得数值之间存在强相关性——证实了基于少量参考盘建立的校准可以迁移到未知的量产零件上。
全表面均匀性分布测量
除点测量外,将 Enovasense 传感器集成到运动系统上,可以对熔覆摩擦面进行完整扫描。所得厚度分布图(图 4)揭示了任何截面都无法呈现的信息:摩擦环内外半径之间的径向厚度梯度、与熔覆轨迹相关的周向变化,以及轨迹起止处环缘的局部薄点。
图 4 — 激光熔覆制动盘摩擦面的厚度分布图
Enovasense 全表面 XY 扫描(自动运动 + 测量循环)示意图,每个单元格对应一个测量点。色标 275–400 µm。分布图突出显示了径向梯度——靠近内半径较薄、靠近外半径较厚——以及熔覆环边缘的局部缺陷。
性能数据对应验证项目中使用的测量配置。具体应用中的实际性能取决于所选光学系统、熔覆合金及其碳化物含量,以及所测涂层的厚度范围。每种熔覆材料体系都会建立专门的校准。
06 — 工业集成
集成 Enovasense 传感器进行制动盘检测的三种方式
同一款非接触传感器可用于实验室、试生产和批量生产。Enovasense 提供三个集成层级,从台式分布测量站到直接安装在熔覆产线上的传感器。
视频 — Enovasense HKLR 机器人检测站测量激光熔覆制动盘
由 YouTube 托管,YouTube 会在您的设备上放置 Cookie。
6 轴机器人,编程运动与测量循环,对摩擦面进行全表面厚度分布测量。
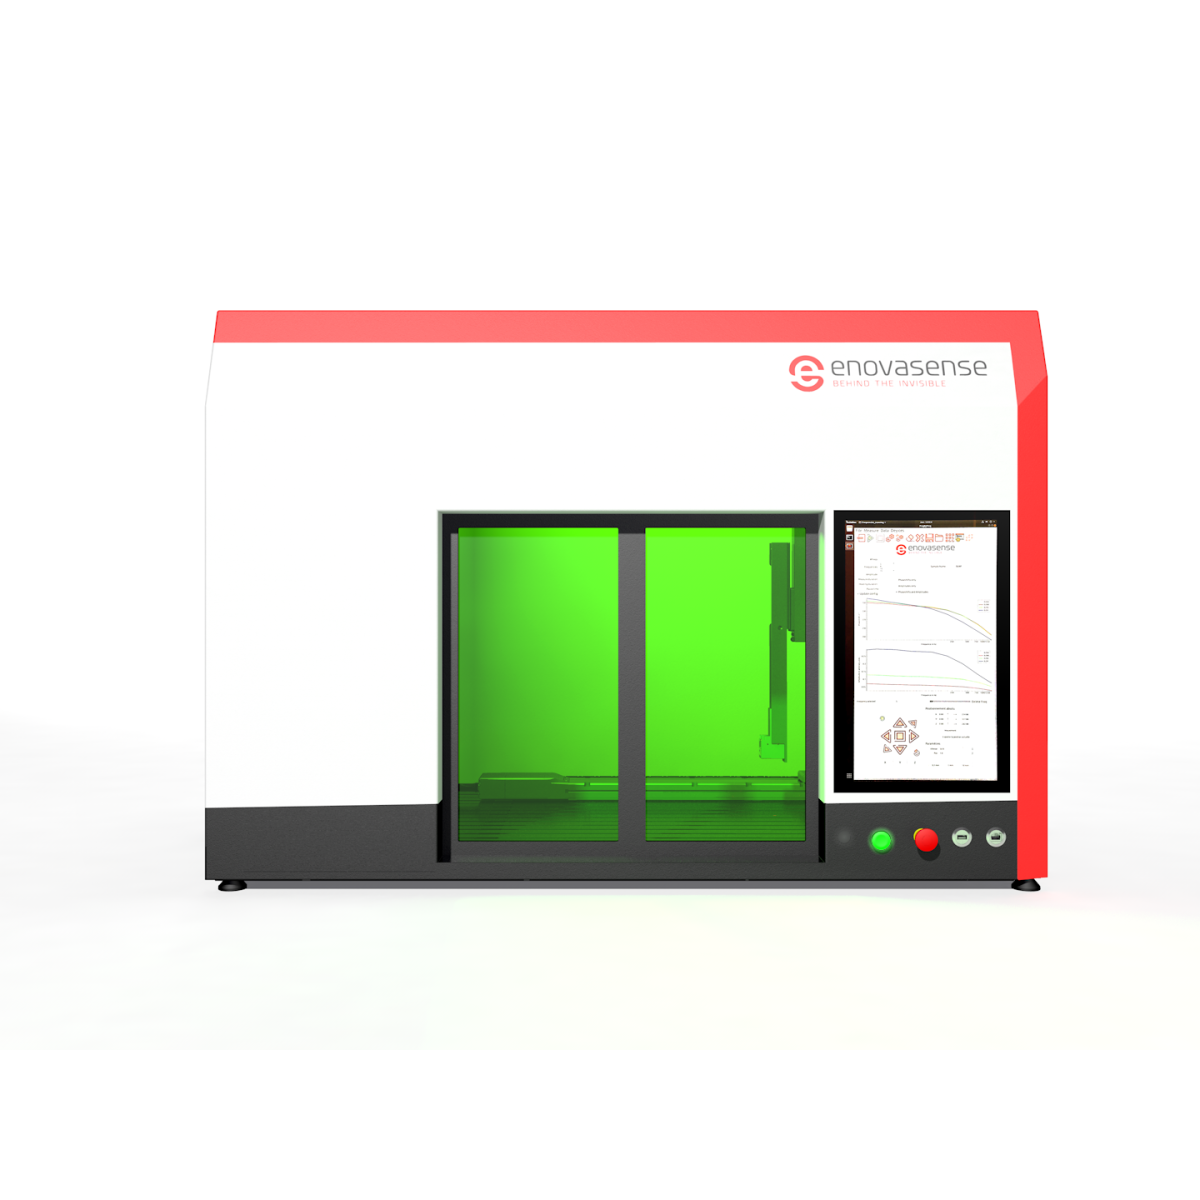
HKL2 检测站 — 对摩擦面进行 3 轴厚度分布测量
图 5 — 从实验室到产线的集成层级

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski