Produkte / hochauflösende, berührungslose flächenanalyse unter der oberfläche - field sensor hr
01 — Produktübersicht
Enovasense Field Sensor HR
Berührungslose Analyse unter der Oberfläche — 110.592 Punkte in einer einzigen Aufnahme
Der Enovasense Field Sensor HR ist ein laserphotothermisches Bildgebungsgerät, das eine gesamte Fläche auf einmal analysiert — vollständig berührungslos, vollständig zerstörungsfrei, in wenigen Sekunden. Statt Punkt für Punkt zu messen, beleuchtet der Field Sensor HR eine ganze Zone des Bauteils, erfasst die thermische Antwort über ein spezielles IR-Detektorarray und liefert ein Bild mit 384 × 288 Pixeln dessen, was unter der Oberfläche liegt.
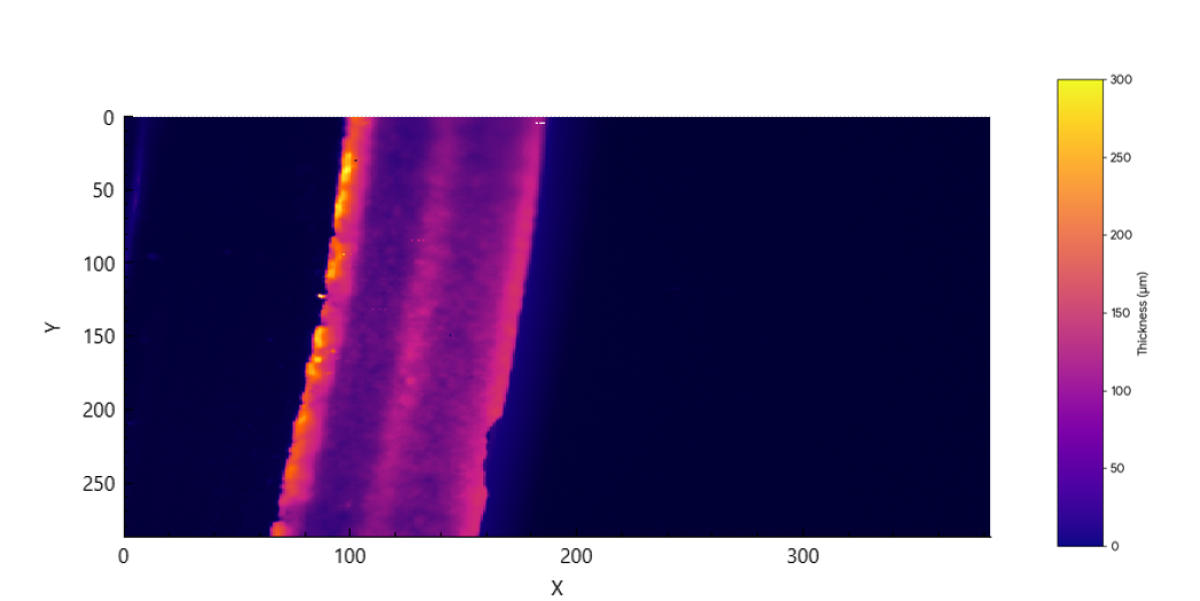
Er dient dazu, Risse, Poren, Delaminationen, mangelhafte Haftung, Scheinschweißungen (False-Friend-Schweißungen), Luftspalte und Materialwechsel zu erkennen, die für Bildverarbeitungssysteme unsichtbar sind — und die Schichtdicke flächig zu kartieren über die gesamte Oberfläche eines Bauteils hinweg, ohne Automatisierung, mit einer räumlichen Auflösung von 55 µm pro Pixel.
Berührungslos Zerstörungsfrei Vollflächige Bildgebung 110.592 Punkte / Aufnahme Keine Automatisierung nötig Defekte unter der Oberfläche
|
110.592 Pkt.
In einer einzigen Aufnahme auf einer 384 × 288-Matrix erfasste Punkte
eine ganze Fläche in nur 1 Sekunde analysiert
|
55 µm
Räumliche Auflösung pro Pixel
jedes Pixel eine eigenständige photothermische Messung
|
|
21×16mm
In einer einzigen Aufnahme analysiertes Sichtfeld
kein Verfahrtisch, kein Roboter erforderlich
|
1-2000 µm
Messbereich für Schichtdickenkarten auf unterschiedlichsten Beschichtungen
sowie qualitative Fehlererkennung
|
02 — Warum der Field Sensor HR
Fünf Gründe für den Einsatz dieses Sensors in der Produktion
1. Berührungslos, zerstörungsfrei und substratunabhängig
Der Sensor richtet einen modulierten Laserstrahl auf das Bauteil und analysiert die thermische Infrarotantwort mit einem integrierten Detektorarray. Keine Tastspitze berührt das Bauteil, es wird keine Probe zerschnitten und keine Röntgenstrahlung emittiert. Das Verfahren ist unabhängig von den elektrischen oder magnetischen Eigenschaften des Substrats — es funktioniert auf Metallen, Aluminium, Stahl, Polymeren, Glas und Verbundwerkstoffen und toleriert trockene oder nasse bzw. nicht ausgehärtete Beschichtungen sowie heiße oder kalte Bauteile.
2. Eine ganze Fläche in einer Aufnahme — ohne Automatisierung
Während ein Punktsensor einen XY-Tisch oder einen Roboter benötigt, um eine Karte zu erstellen, erfasst der Field Sensor HR das gesamte Sichtfeld auf einmal. Über 100.000 Pixel werden in nur einer Sekunde erfasst, jedes davon eine unabhängige photothermische Messung. Schichtdicken-, Fehler- und Haftungskarten, für die bisher eine komplette Scanstation erforderlich war, entstehen nun mit einem feststehenden Sensor und einem ruhenden Bauteil.
3. Sieht, was Bildverarbeitungssysteme nicht sehen — Defekte unter der Oberfläche
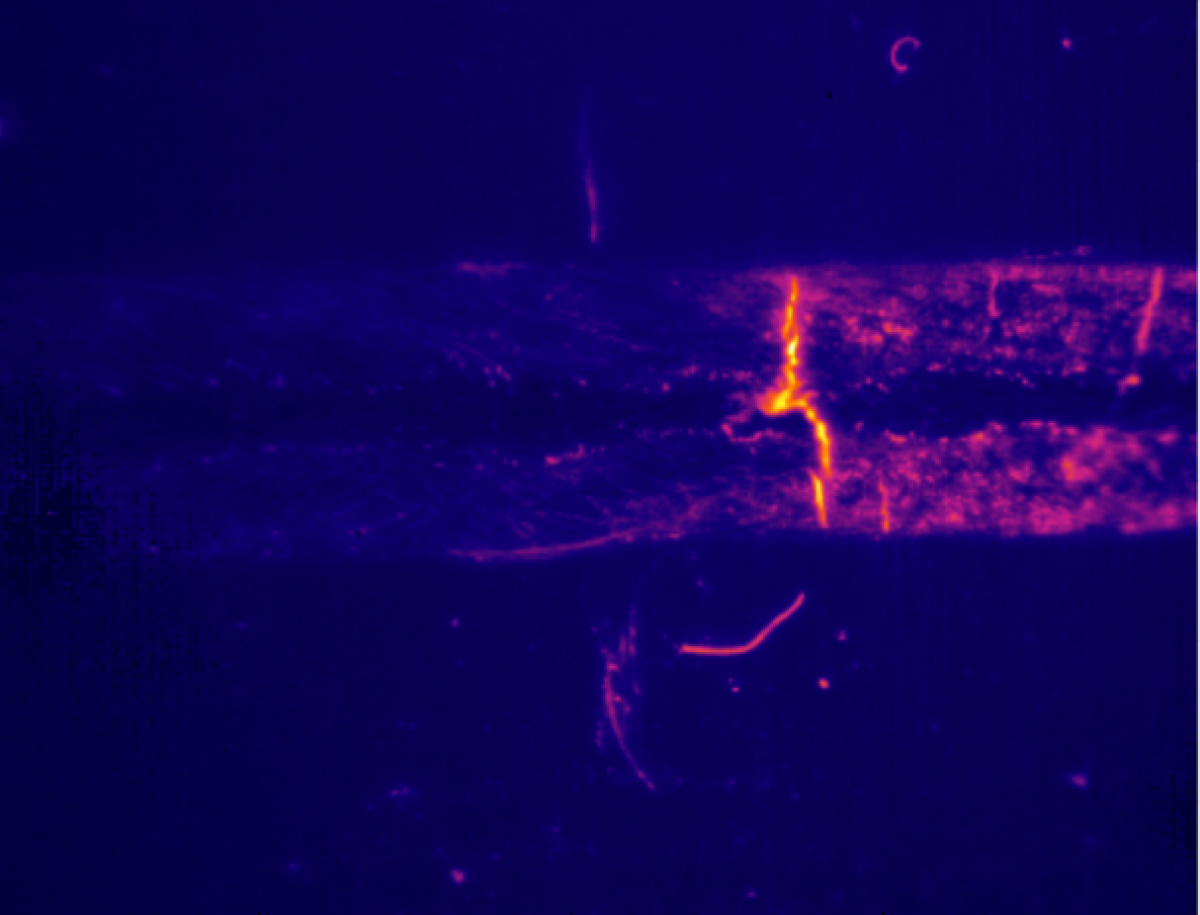
Das Signal ist thermisch, nicht optisch. Eine Schweißverbindung, die in der Kamera einwandfrei aussieht, darunter aber nicht verbunden ist (eine „False-Friend“-Schweißung), ist für die industrielle Bildverarbeitung unsichtbar — im Bild des Field Sensor HR fällt sie dagegen sofort auf, weil die Wärme nicht durch den fehlenden Kontakt diffundieren kann. Nach demselben Prinzip werden Luftspalte, Delaminationen, Risse unter der Oberfläche, Poren, mangelhafte Haftung und Materialwechsel erfasst.
4. Geeignet für reale industrielle Geometrien
Der Sensor arbeitet auf ebenen und gekrümmten Bauteilen sowie unter Neigungswinkeln bis zu ±50°, mit einer Abstandstoleranz von ±1 mm bis ±10 mm je nach Anwendung. Rauheit, Oberflächenbeschaffenheit und Bauteiltemperatur sind keine Ausschlusskriterien — der Field Sensor HR kann daher direkt an Serienteilen ohne Oberflächenvorbereitung eingesetzt werden.
5. Kompakter Messkopf, kompakter Controller, einfache Integration
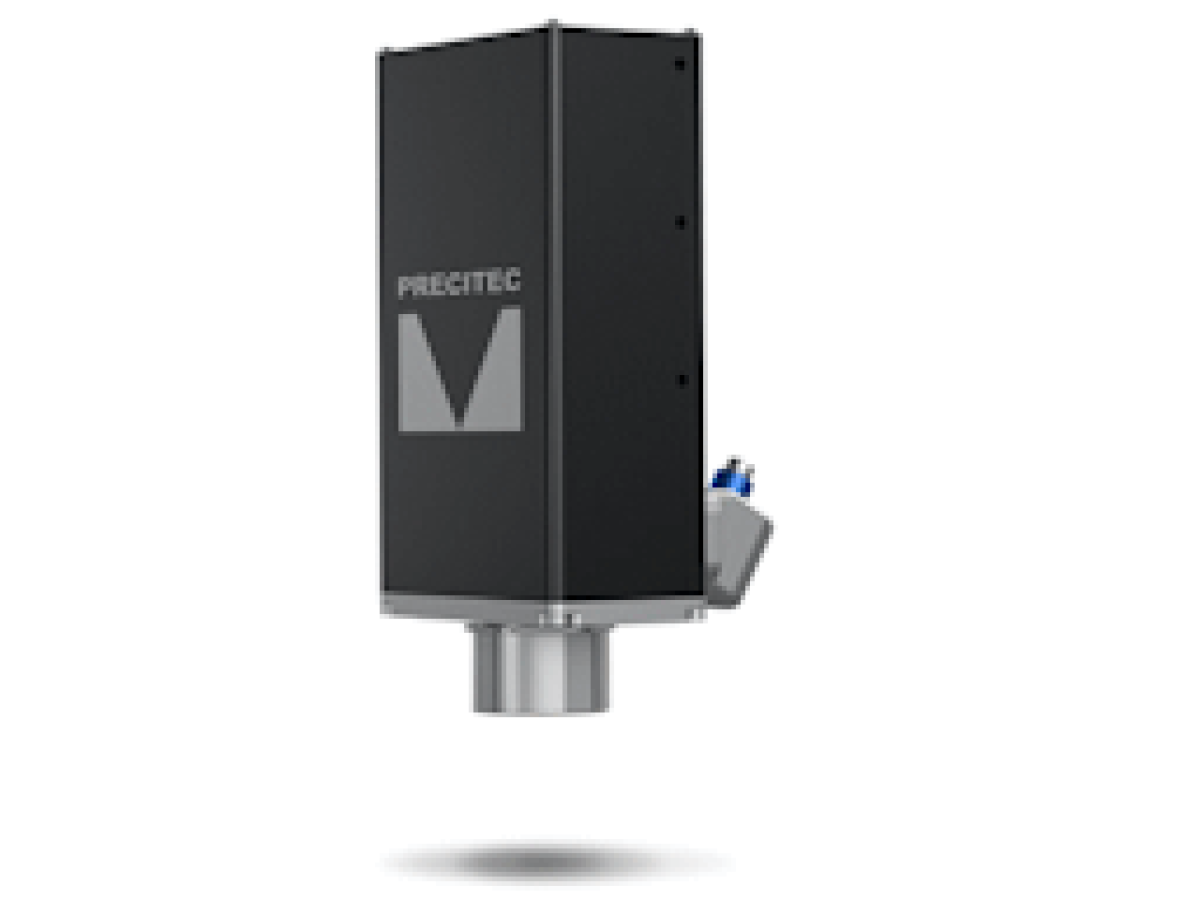
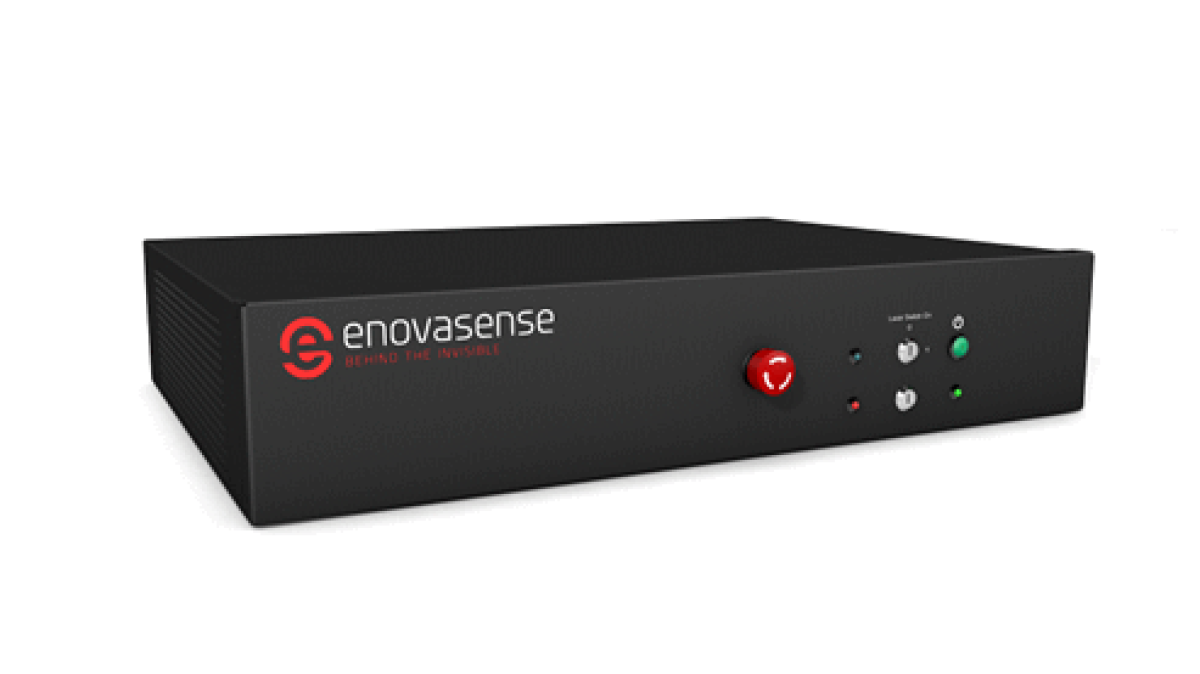
Der Messkopf ist ein einziger kompakter Block von 93 × 85 × 174 mm (400 g), der dem Bauteil gegenüber positioniert wird. Der Controller ist eine kompakte Einheit von 315 × 200 × 150 mm (7,7 kg, 100–230 V AC), die bis zu 10 m entfernt in einem Schaltschrank untergebracht werden kann und über einen Lichtwellenleiter und ein Elektrokabel mit dem Messkopf verbunden ist. Der Ethernet-TCP/IP-Ausgang speist die zugehörige Enovasense-Suite-Software, die auch ein ANN-Modul zum Trainieren einer automatischen Gut/Schlecht-Klassifizierung enthält.
03 — Anwendungen
Wo der Field Sensor HR eingesetzt wird
Der Field Sensor HR kommt immer dann zum Einsatz, wenn eine Fläche — und nicht ein Punkt — charakterisiert werden muss: Fehlererkennung an Schweißnähten und Fügeverbindungen, Qualitätskontrolle geklebter Baugruppen, vollflächige Schichtdickenkartierung und Prüfung von Bauteilen, bei denen Informationen unter der Oberfläche entscheidend sind. Typische Einsatzbereiche:
| Automobil & E-Mobilität | Erkennung von Scheinschweißungen (False-Friend), Erkennung von Luftspalten an Laser- und Ultraschallschweißungen, Prüfung von Verbindungen an Batterie-Stromschienen, Kartierung der Lack- und Grundierungsdicke |
| Luft- und Raumfahrt | Dickenkartierung von Wärmedämm- und Einlaufschichten, Erkennung von Delaminationen an Verbund- und Klebestrukturen, Prüfung von Kaltgas-Reparaturen |
| Medizintechnik | Vollflächige Prüfung bioaktiver und polymerer Beschichtungen auf Implantaten, Erkennung von Poren und Beschichtungsfehlern auf chirurgischen Instrumenten |
| Allgemeine Industrie | Dickenkartierung von FKM- und Elastomerdichtungen auf Edelstahl, Emaillemarkierungen auf Glas, Homogenität von Gummibeschichtungen, Siebdruckfarben |
| Unterhaltungselektronik | Prüfung durch Epoxidisolierungen hindurch, um Vorhandensein und Lage von Unterkomponenten zu verifizieren |
| Halbleiter | Erkennung von Oberflächenrissen und Poren auf Wafern |
04 — Technologie
So funktioniert die vollflächige laserphotothermische Bildgebung
Ein modulierter Laserstrahl wird auf eine 21 × 16 mm große Zone des Bauteils gerichtet und erzeugt eine kontrollierte thermische Welle, die in das Material diffundiert. Ein IR-Detektorarray im Messkopf erfasst die zurückkehrende Wärmewelle für jedes Pixel der Szene und ermittelt für jedes Pixel zwei physikalische Größen — die Phasenverschiebung und das Amplitudenverhältnis zwischen der thermischen Antwort und der Lasermodulation. Das Ergebnis ist ein vollständiges Bild mit 384 × 288 Pixeln, das das Verhalten des Bauteils unter der Oberfläche zeigt.
Die Modulationsfrequenz, einstellbar von 0,1 bis 5 Hz, bestimmt die Prüftiefe: Niedrige Frequenzen lassen die Wärmewelle tiefer liegende Grenzflächen erreichen, hohe Frequenzen begünstigen dünne Schichten und oberflächennahe Defekte.
Da die Wärmediffusion durch alles lokal gestört wird, was die thermische Kontinuität des Materials unterbricht, zeigt das Bild, was unter der Oberfläche liegt: eine Schichtgrenzfläche (Dickenkartierung), einen Riss oder eine Pore (Oberflächenfehler), einen Luftspalt oder eine Delamination (Schweißqualität), eine unter einer Epoxidschicht verborgene Unterkomponente oder eine Scheinschweißung, bei der die Wärme die nicht verbundene Grenzfläche nicht überwinden kann.
VIDEO: LASERPHOTOTHERMISCHES MESSPRINZIP
Gehostet von YouTube, das Cookies auf Ihrem Gerät setzt.
Diese Technologie im Überblick
Die photothermische Bildgebung ist rein optisch und thermisch: kein Kontakt mit dem Bauteil, keine elektrische oder magnetische Kopplung, keine ionisierende Strahlung. Der Sensor ist unempfindlich gegenüber den magnetischen Eigenschaften des Substrats, der Oberflächenrauheit (in einem weiten Bereich), der Bauteilgeometrie (eben, gekrümmt, bis zu ±50° geneigt) und der Produktionsumgebung (heiße oder kalte Bauteile, trockene oder nasse bzw. nicht ausgehärtete Beschichtungen). Die Kalibrierung wird einmalig anhand repräsentativer Referenzproben erstellt und anschließend in der Produktion unbegrenzt weiterverwendet.
05 — Technische Daten
Vollständige technische Daten — Enovasense Field Sensor HR
Artikelnummer 5105791
Bildgebung und Messung
| Messbarer Dickenbereich (Ep) | 1 – 2000 µm (Schichtdickenkartierung) |
| Sichtfeld | 21 mm × 16 mm |
| Ortsauflösung | 55 µm pro Pixel |
| Matrixgröße | 384 × 288 — 110.592 Punkte pro Aufnahme |
| Aufnahmezeit | Vollständiges Bild in ca. 1 s (einstellbare Messzeit) |
| Messrate | 1 Hz bis 10 Hz für das vollständige Bild mit 110.592 Punkten |
| Messgrößen | Phasenverschiebungs- (PHI) und Amplitudenkarten (AMP); kalibrierter Wert (VAL), z. B. Schichtdicke |
| Modulationsfrequenz | 0,1 – 5 Hz (bestimmt die Prüftiefe) |
| Winkeltoleranz | ±5° bis ±50° (anwendungsabhängig) |
| Abstandstoleranz | ±1 mm bis ±10 mm (anwendungsabhängig) |
| Arbeitsabstand | 50 mm (fest) |
Messkopf — mechanische und optische Eigenschaften
| Abmessungen Messkopf (Lh × Wh × Hh) | 93 × 85 × 174 mm |
| Gewicht Messkopf | 400 g |
| Frontoptik | Feste Frontlinse — keine Auswahl eines optischen Werkzeugs erforderlich |
| Laserwellenlänge (λ) | 980 nm, moduliert |
| Maximale Laserleistung | 150 W Spitzenleistung / 75 W Durchschnittsleistung (maximale Laserintensität: 1,22 W/mm²) |
| Laserklasse | Klasse 4 (IEC 60825-1) — Gehäuse der Klasse 1 auf Anfrage erhältlich |
| Lasersicherheit | Interlock-Eingang für den Sicherheitskreis der Maschine; Laser beim Start der Software standardmäßig ausgeschaltet |
| Betriebstemperatur Messkopf | < 35 °C Umgebungstemperatur |
Controller / Recheneinheit
| Bauform Controller | Kompakte Einheit |
| Controller-Abmessungen (L × B × H) | 315 × 200 × 150 mm |
| Gewicht Controller | 7,7 kg |
| Integrierte Hardware | 980-nm-Laserquelle, Elektronik des Infrarotdetektors und Laser-Interlock |
| Stromversorgung | 100–230 V AC / 50–60 Hz |
| Schnittstellen | Ethernet (PC und Kamera), USB, DisplayPort, Laser-Interlock, Lichtwellenleiter-Ausgang |
| Datenschnittstelle | Ethernet TCP/IP — Software Enovasense Suite — MES-/SPC-kompatibel |
| Sicherheit — Interlock-Anschluss | Laser-Locker / bereit für Sicherheitskreis |
| Betriebstemperatur | < 35 °C — Verwendung in Innenräumen, trockene Umgebung |
| Glasfaser zwischen Kopf und Controller | 2 – 10 m, FC/PC-Stecker, minimaler Biegeradius 50 mm |
| Elektrisches Kabel zwischen Kopf und Controller | 2 – 10 m, RJ45 |
| Einsatztemperatur der Kabel | < 100 °C |
| Computer | Windows-PC über Ethernet angeschlossen; Verwendung in Innenräumen, trockene Umgebung |
Software — Eno2D-Suite und Calibration & Analysis
Jeder Field Sensor HR wird mit der Eno2D-Software-Suite für Aufnahme, Verarbeitung und Klassifizierung geliefert sowie mit einer browserbasierten Calibration-&-Analysis-Anwendung, die photothermische Rohbilder in Echtzeit in kalibrierte Schichtdickenkarten umwandelt.
| EnoLauncher | Zentraler Einstiegspunkt zu allen Anwendungen und Projekten |
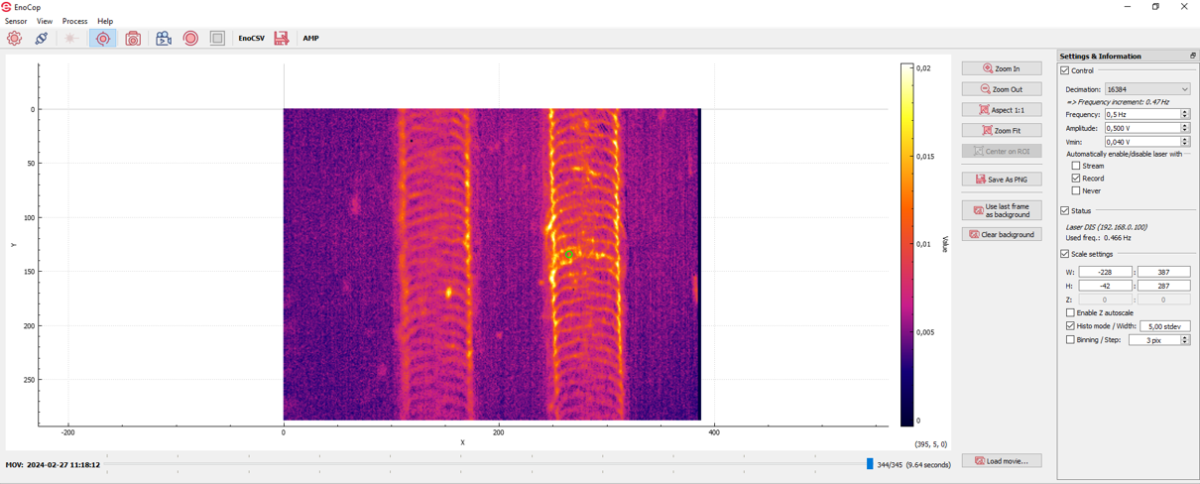
| EnoCapture | Aufnahme: Laser- und Messeinstellungen, Hintergrund, Fokus, Aufzeichnung |
| EnoQuick | Vereinfachte Aufnahme für Routinemessungen mit kalibrierter Echtzeitanzeige |
| EnoViewer | Bildverarbeitung und Visualisierung: Phase/Amplitude, Skalen, Binning, Querschnitte |
| EnoANN | Gut/Schlecht-Klassifizierung mit neuronalem Netz, trainiert an Gut- und Schlechtteilen |
| Kalibrieren | Polynomiale Umrechnung (1. / 2. Ordnung) von Phase oder Amplitude in Schichtdicke, in Echtzeit angewendet. Auf den Bildern eingezeichnete Referenzbereiche, Lern- und Testdatensätze, R², MAE, RMSE. Kalibrierbibliothek mit Aktivierung per Klick und JSON-Export. |
| Analysieren | Bereichsstatistik: Mittelwert, Standardabweichung, Min/Max, Median, getrimmter Mittelwert, Schiefe. Fixierte Bereiche zum Vergleich derselben Zonen über eine Serie. Live-Überwachung neuer Messungen und PNG-Export der Bilddatenbank. |
Alle Werte sind typische Werte. Die tatsächliche Leistung hängt von der Anwendung und von der zu prüfenden Beschichtung bzw. dem zu erkennenden Fehler ab. Für eine Leistungsbewertung an Ihren eigenen Proben wenden Sie sich bitte an Enovasense.
06 — Produktaufbau
Ein integrierter Sensor — Kopf, Controller und Software in einer Lieferung
Im Unterschied zum Enovasense Point Sensor wird der Field Sensor HR als vollständig integriertes System geliefert: Messkopf, Controller, Verbindungskabel und Software-Suite sind in einer einzigen Artikelnummer zusammengefasst. Die Integration in eine Fertigungszelle ist einfach — den Kopf gegenüber dem Bauteil anordnen und den Controller in einem bis zu 10 m entfernten Schaltschrank installieren.
Abbildung 2 — Die vier Elemente eines vollständigen Enovasense Field Sensor HR Systems
07 — Lieferumfang
Was zu einem Field-Sensor-HR-System gehört
Ein vollständiges Field Sensor HR System wird unter einer einzigen Artikelnummer geliefert und umfasst:
| Bezeichnung | Menge |
|---|---|
| Messkopf Enovasense Field Sensor HR | 1 |
| Enovasense Field Sensor HR Controller | 1 |
| Glasfaser zwischen Messkopf und Controller | 1 |
| Elektrisches RJ45-Kabel zwischen Messkopf und Controller | 1 |
| Netzkabel | 1 |
| Enovasense-Suite-Software (Eno2D — Launcher, Capture, Viewer, ANN, Quick) und Calibration-&-Analysis-Webanwendung | 1 |
| 1 Jahr Garantie, CE-Zertifikat, Qualitätsprüfzertifikat | 1 |
08 — Zubehör und Optionen
Für Inbetriebnahme und Wartung des Field Sensor HR sind einige ergänzende Dienstleistungen und Zubehörteile erhältlich:
| Artikelnummer | Zubehör / Dienstleistung |
|---|---|
| 5105893 | Jährlicher Wartungsservice — Sensor |
| 5105894 | Jährlicher Wartungsservice — Prüfstation |
| 5105895 | Liefer- und Installationspaket |
Der Field Sensor HR verwendet eine feste Frontlinse und einen festen Arbeitsabstand von 50 mm — eine Auswahl optischer Vorsätze wie beim Point Sensor entfällt. Kundenspezifische Halterungen, Laserschutzeinhausungen und anwendungstechnische Unterstützung sind auf Anfrage erhältlich.
09 — Optionale Integration
Vom Sensor zur schlüsselfertigen Prüfstation
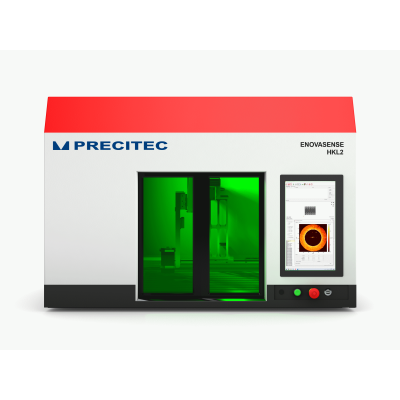
Da der Field Sensor HR einen Laser der Klasse 4 emittiert, wird er üblicherweise in einer Einhausung eingesetzt, die den Augengefährdungsbereich (NOHA) für den Bediener unzugänglich macht. Enovasense kann den Sensor integriert in eine von vier Enovasense Prüfstationen liefern — mit sicherer Einhausung, automatisiertem Positioniersystem, PC und eigener HMI —, wodurch der Sensor zu einer schlüsselfertigen Prüflösung für das Labor, für den Einsatz an der Linie oder in der Linie wird. Der Sensor selbst ist getrennt von der Station zu bestellen.
| Artikelnummer | Name | Automatisierung | Stellfläche (L × B × H) | Typische Anwendung |
|---|---|---|---|---|
| 5108103 | HKM | Kartesisch, 3 Achsen | 600 × 600 × 710 mm | Kompakte Tischstation für kleine, flache oder einfache Bauteile — 80 kg, passt auf jede Standard-Werkbank |
| 5104906 | HKL | Kartesisch, 3 Achsen | 825 × 1282 × 943 mm | Labor-, F&E- und QS-Prüfplätze für ebene oder einfache Teile |
| 5105790 | HKL-R | 6-Achs-Roboter | 1025 × 1282 × 943 mm | Komplexe 3D-Teile — Luftfahrt, Turbinen, medizinische Implantate |
| 5105512 | HKXL | 3 Achsen + 1 Beladeachse | Auf Anfrage | 100-%-Kontrolle neben der Linie an großen Bauteilen wie Motorblöcken |
Unterstützung bei der Definition Ihrer Prüfaufgabe? Der Field Sensor HR ist auf die Flächenanalyse spezialisiert — die richtige Integration hängt jedoch von Ihrer Defektgröße, Bauteilgeometrie und Taktzeit ab. Wenden Sie sich mit Ihren Proben oder einer Beschreibung des zu erkennenden Defekts an Enovasense — wir schlagen Ihnen die beste Kombination aus Sensorkonfiguration, Softwareverarbeitung und, falls erforderlich, Kontrollstation vor.
Referenzen
| Referenz | Name | Status / Preis | Datenblatt |
|---|---|---|---|
| DATASHEET FIELD SENSOR | High Resolution Non-Contact Under-Surface Analysis - Field Sensor HR |
Verfügbar
Auf Anfrage |
English |

 English
 Español
 Français
 Italiano
 日本語
 한국어
 Polski
 中文