产品 / 高分辨率非接触式亚表面区域分析 - field sensor hr
01 — 产品概述
Enovasense Field Sensor HR
非接触式表面下区域分析 — 单次采集 110,592 个点
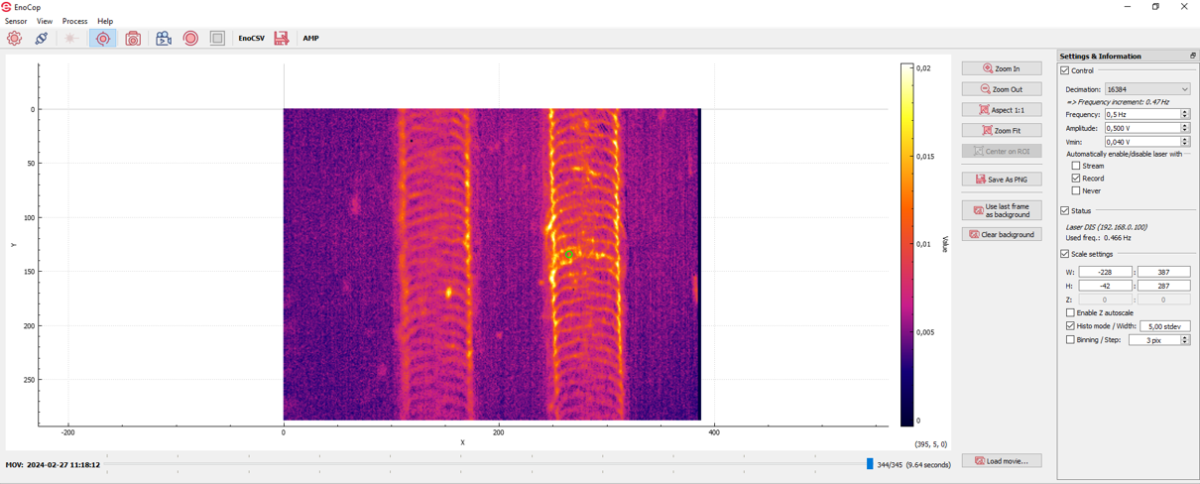
Enovasense Field Sensor HR 是一款激光光热成像仪器,可 一次性分析整个表面 ——完全 非接触、完全 无损,仅需数秒。Field Sensor HR 不是逐点测量,而是照射零件的整个区域,通过专用红外探测器阵列采集热响应,并输出 一幅 384 × 288 的表面下方图像。
它用于 检测裂纹、针孔、分层、附着不良、虚焊、气隙和材料变化 等视觉系统无法发现的缺陷,并可在零件整个表面上 绘制涂层厚度分布图,无需自动化设备,空间分辨率为 每像素 55 µm。
非接触 无损 全场成像 110,592 点/次 无需自动化 表面下缺陷
|
110,592 点
384 × 288 矩阵单次采集的点数
最快 1 秒完成整个表面分析
|
55 µm
单像素空间分辨率
每个像素都是一次独立的光热测量
|
|
21×16mm
单次采集的分析视场
无需扫描平台,无需机器人
|
1-2000µm
适用于多种涂层的厚度分布测量范围
并可进行定性缺陷检测
|
02 — 为什么选择 Field Sensor HR
该传感器适用于生产线的五大理由
1. 非接触、无损,且不受基材限制
传感器向零件发射调制激光束,并通过内置探测器阵列分析红外热响应。没有任何探针接触零件,无需切割样品,也不产生 X 射线。该方法不受基材电学或磁学特性的影响——适用于金属、铝、钢、聚合物、玻璃和复合材料,并可用于干态或湿态/未固化涂层以及高温或低温零件。
2. 单次采集整个表面 — 无需自动化
点式传感器需要 XY 平台或机器人才能生成分布图,而 Field Sensor HR 可 一次性采集整个视场。最快 1 秒即可采集超过 100,000 个像素,每个像素都是一次独立的光热测量。以前需要完整扫描工作站才能获得的厚度图、缺陷图和附着力图,现在只需固定传感器和静止零件即可获得。
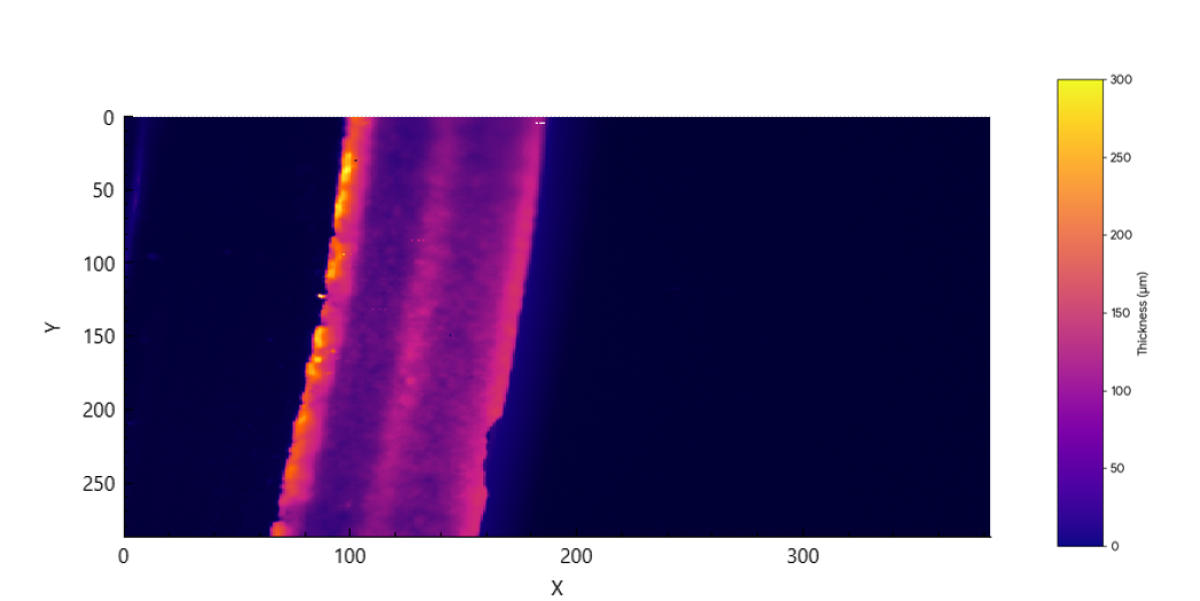
3. 发现视觉系统无法发现的缺陷 — 表面下缺陷
信号是热信号,而非光学信号。在相机中看似完好、但下方并未结合的焊点(虚焊)对机器视觉而言不可见,但在 Field Sensor HR 图像上却一目了然,因为热量无法穿过缺失的接触面扩散。同样的原理也可检测 气隙、分层、表面下裂纹、针孔、附着不良和材料变化。
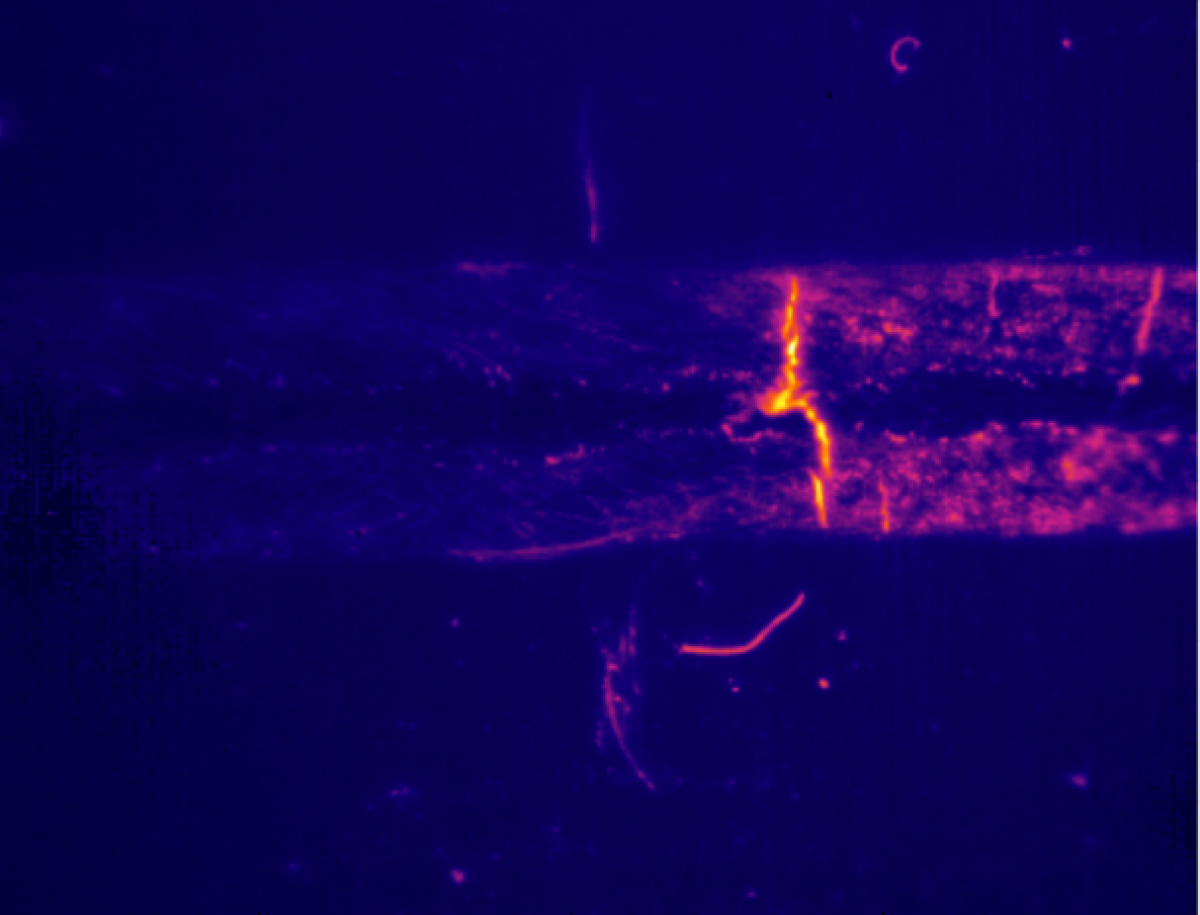
4. 适应实际工业几何形状
传感器可用于平面零件、曲面零件,以及 最大 ±50°的倾斜角度,距离公差为 ±1 mm 至 ±10 mm(取决于应用)。粗糙度、表面光洁度和零件温度都不是限制因素——因此 Field Sensor HR 可直接用于生产零件,无需表面预处理。
5. 紧凑型测量头、紧凑型控制器、易于集成
测量探头为 单一紧凑模块,尺寸 93 × 85 × 174 mm(400 g),正对零件安装。控制器为 紧凑型机箱,尺寸 315 × 200 × 150 mm(7.7 kg,100–230 V AC),可安装在距离最远 10 m 的电控柜内,通过一根光纤和一根电缆与测量头连接。Ethernet TCP/IP 输出接入专用的 Enovasense Suite 软件,该软件还包含 ANN(人工神经网络)模块,用于训练自动合格/不合格分类。
03 — 应用
Field Sensor HR 的应用领域
凡是需要表征一个 区域 而非单个点的场合,都可使用 Field Sensor HR:焊缝和接头的缺陷检测、粘接组件的质量控制、全表面涂层厚度分布测量,以及对表面下信息要求较高的零件检测。典型应用包括:
| 汽车与电动出行 | 虚焊检测、激光焊和超声波焊气隙检测、电池汇流排连接检测、漆层和底漆厚度分布测量 |
| 航空航天 | 热障涂层和可磨耗涂层的厚度分布测量、复合材料和粘接结构的分层检测、冷喷涂修复检测 |
| 医疗器械 | 植入物生物活性涂层和聚合物涂层的全表面检查、手术器械针孔和涂层缺陷检测 |
| 通用工业 | 不锈钢上 FKM 及弹性体密封层的厚度分布测量、玻璃上的搁瓷标记、橡胶涂层均匀性、丝网印刷油墨 |
| 消费电子 | 透过环氧绝缘层进行检测,确认子组件的有无及位置 |
| 半导体 | 晶圆表面裂纹和针孔检测 |
04 — 技术
全场激光光热成像的工作原理
调制激光束 照射在零件 21 × 16 mm 的区域上,产生受控的热波并向材料内部扩散。探头内的 红外探测器阵列 采集场景中每个像素的返回热波,并为每个像素提取两个物理量——热响应与激光调制之间的 相位差 和 振幅比。最终得到 一幅完整的 384 × 288 零件表面下特性图像。
调制频率可在 0.1 至 5 Hz 之间调节,用于设定探测深度:低频可使热波到达更深的界面,高频则更适合薄涂层和近表面缺陷。
由于任何破坏材料热连续性的因素都会局部干扰热扩散,因此图像可以揭示 表面之下的情况:涂层界面(厚度分布测量)、裂纹或针孔(表面缺陷)、气隙或分层(焊接质量)、隐藏在环氧层下的子组件,或热量无法穿过未结合界面的虚焊。
视频:激光光热测量原理
由 YouTube 托管,YouTube 会在您的设备上放置 Cookie。
为什么选择这项技术 — 概要
光热成像 完全基于光学和热学:不接触零件,无需电耦合或磁耦合,也没有电离辐射。传感器不受基材磁性、表面粗糙度(在较大范围内)、零件几何形状(平面、曲面、倾斜至 ±50°)和生产环境(高温或低温零件、干态或湿态/未固化涂层)的影响。只需使用具有代表性的参考样品建立一次校准,即可在生产中长期重复使用。
05 — 技术规格
完整技术规格 — Enovasense Field Sensor HR
订货号 5105791
成像与测量
| 可测厚度范围(Ep) | 1 – 2000 µm(涂层厚度分布测量) |
| 视场 | 21 mm × 16 mm |
| 空间分辨率 | 每像素 55 µm |
| 矩阵尺寸 | 384 × 288 — 每次采集 110,592 个点 |
| 采集时间 | 完整图像约 1 s(测量时间可调) |
| 测量频率 | 完整 110,592 点图像为 1 Hz 至 10 Hz |
| 测量物理量 | 相位差(PHI)和振幅(AMP)分布图;校准值(VAL),例如厚度 |
| 调制频率 | 0.1 – 5 Hz(设定探测深度) |
| 角度公差 | ±5° 至 ±50°(取决于应用) |
| 距离公差 | ±1 mm 至 ±10 mm(取决于应用) |
| 工作距离 | 50 mm(固定) |
测量探头 — 机械与光学特性
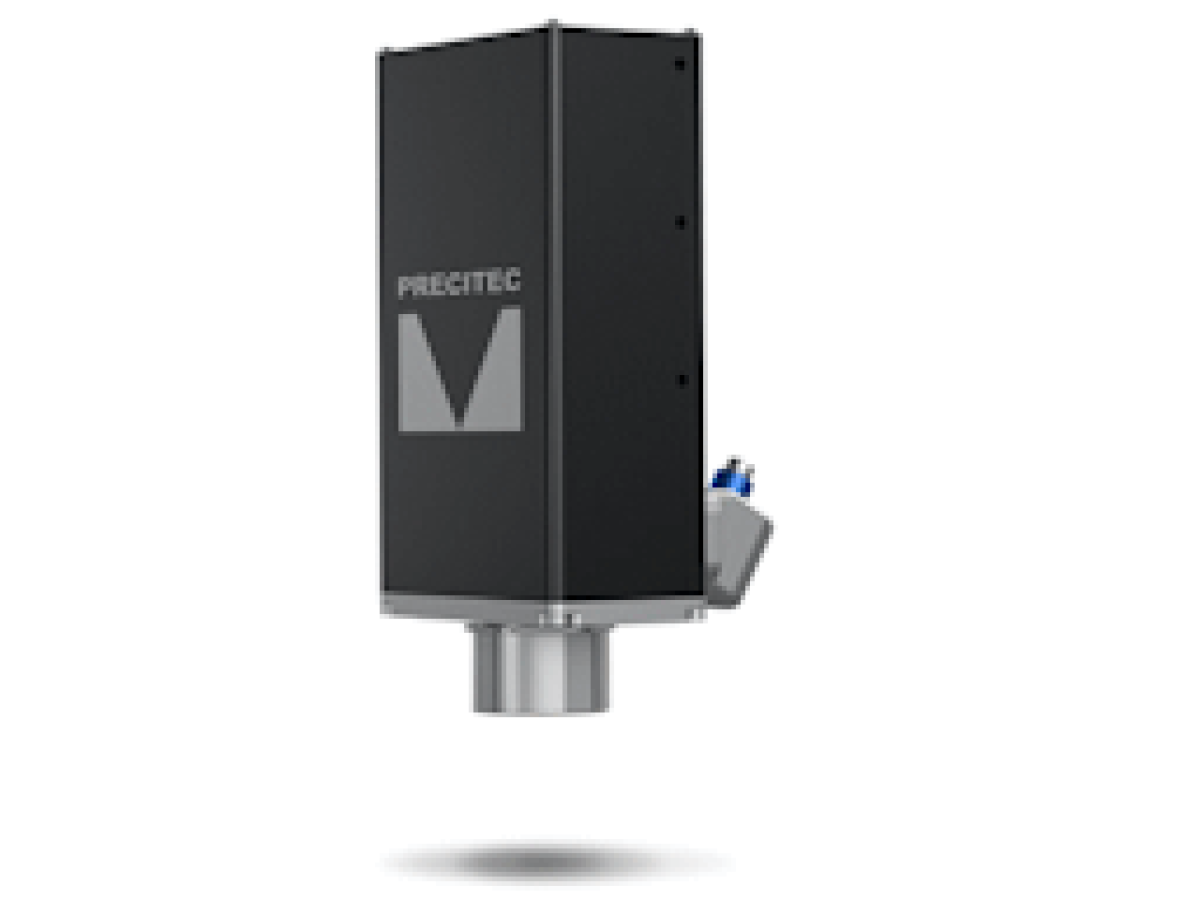
| 探头尺寸(Lh × Wh × Hh) | 93 × 85 × 174 mm |
| 探头重量 | 400 g |
| 前置光学元件 | 固定前透镜 — 无需选择光学工具 |
| 激光波长(λ) | 980 nm,调制 |
| 最大激光功率 | 150 W 峰值 / 75 W 平均(最大激光强度:1.22 W/mm²) |
| 激光等级 | 4 类(IEC 60825-1)— 可根据需求提供 1 类防护罩 |
| 激光安全 | 用于设备安全回路的联锁输入;软件启动时激光默认关闭 |
| 探头工作温度 | 环境温度 < 35 °C |
控制器 / 计算单元
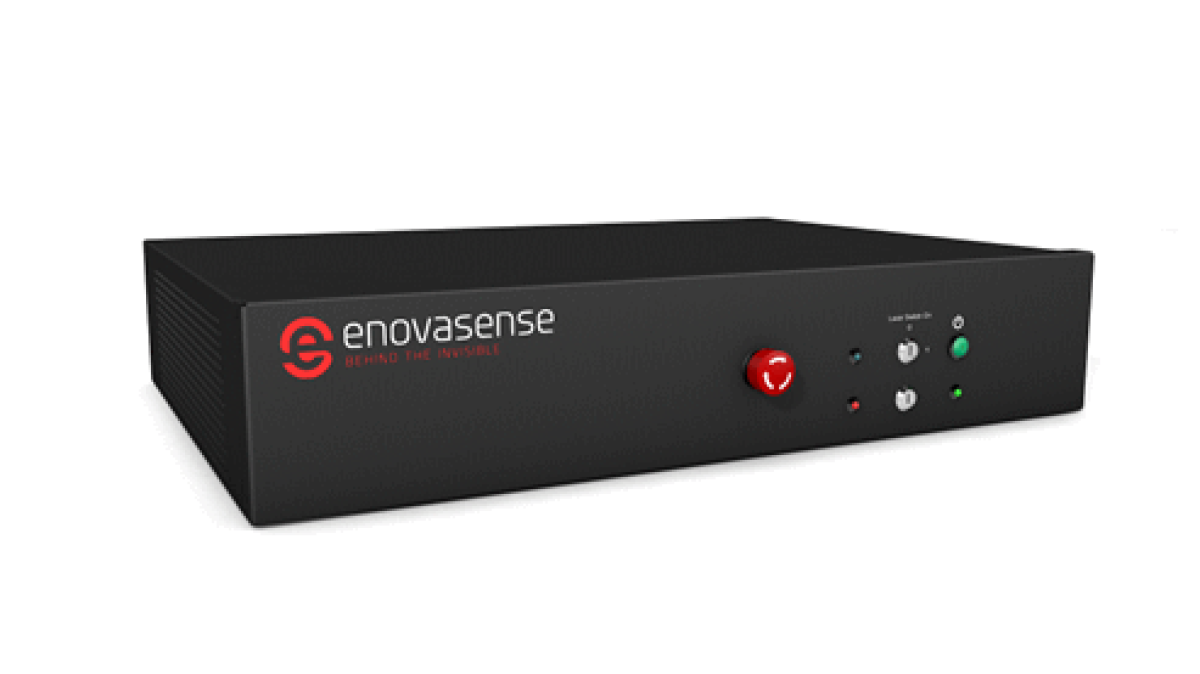
| 控制器形式 | 紧凑型机箱 |
| 控制器尺寸(长 × 宽 × 高) | 315 × 200 × 150 mm |
| 控制器重量 | 7.7 kg |
| 集成硬件 | 980 nm 激光光源、红外探测器电子单元和激光联锁 |
| 电源 | 100–230 V AC / 50–60 Hz |
| 接口 | Ethernet(PC 和相机)、USB、DisplayPort、激光联锁、光纤输出 |
| 数据接口 | Ethernet TCP/IP — Enovasense Suite 软件 — 兼容 MES / SPC |
| 安全 — 联锁连接器 | 激光锁 / 可接入安全回路 |
| 工作温度 | < 35 °C — 室内使用,干燥环境 |
| 测量头与控制器之间的光纤 | 2 – 10 m,FC/PC 连接器,最小弯曲半径 50 mm |
| 测量头与控制器之间的电缆 | 2 – 10 m,RJ45 |
| 电缆使用温度 | < 100 °C |
| 计算机 | 通过 Ethernet 连接的 Windows PC;室内使用,干燥环境 |
软件 — Eno2D 套件与 Calibration & Analysis
每台 Field Sensor HR 均随附 Eno2D 软件套件,用于采集、处理和分类,同时还配备 基于浏览器的 Calibration & Analysis 应用程序,可将原始光热图像实时转换为校准后的厚度分布图。
| EnoLauncher | 所有应用程序和项目的统一入口 |
| EnoCapture | 采集:激光与测量设置、背景、对焦、记录 |
| EnoQuick | 面向日常测量的简化采集流程,具备实时校准显示 |
| EnoViewer | 图像处理与可视化:相位差/振幅、色阶、像素合并、剖面图 |
| EnoANN | 基于合格/不合格参考零件训练的神经网络合格/不合格分类 |
| 校准 | 将相位差或振幅通过多项式(一阶 / 二阶)实时转换为厚度。在图像上绘制参考区域,设置学习集和测试集,提供 R²、MAE、RMSE。校准库支持一键启用和 JSON 导出。 |
| 分析 | 区域统计:平均值、标准差、最小值/最大值、中位数、截尾平均值、偏度。可锁定区域,以便在同一系列零件中比较相同区域。实时监控新的测量结果,并支持 PNG 图像数据库导出。 |
所有数值均为典型值。实际性能取决于具体应用以及目标涂层或缺陷。如需针对您的样品进行性能评估,请联系 Enovasense。
06 — 产品结构
一体化传感器 — 测量头、控制器和软件一并交付
与 Enovasense Point Sensor 不同,Field Sensor HR 以 完全集成的系统形式交付:测量探头、控制器、连接电缆和软件套件均包含在同一订货号中。集成到生产单元非常简单——将测量头正对零件放置,并将控制器安装在距离最远 10 m 的机柜内即可。
图 2 — 完整 Enovasense Field Sensor HR 系统的四个组成部分
07 — 供货清单
Field Sensor HR 系统的交付内容
完整的 Field Sensor HR 系统以单一订货号交付,包括:
| 名称 | 数量 |
|---|---|
| Enovasense Field Sensor HR 测量探头 | 1 |
| Enovasense Field Sensor HR 控制器 | 1 |
| 探头与控制器之间的光纤 | 1 |
| 探头与控制器之间的 RJ45 电缆 | 1 |
| 电源线 | 1 |
| Enovasense Suite 软件(Eno2D — Launcher、Capture、Viewer、ANN、Quick)和 Calibration & Analysis 网页应用程序 | 1 |
| 1 年保修、CE 证书、质量检验证书 | 1 |
08 — 配件与选件
为支持 Field Sensor HR 的部署和维护,另提供以下服务和配件:
| 订货号 | 配件 / 服务 |
|---|---|
| 5105893 | 年度维护服务 — 传感器 |
| 5105894 | 年度维护服务 — 检测站 |
| 5105895 | 交付与安装套餐 |
Field Sensor HR 采用固定前透镜和固定的 50 mm 工作距离——无需像 Point Sensor 那样选择光学工具。如有需要,可提供定制安装支架、激光安全防护罩及应用工程支持。
09 — 可选集成
从传感器到交钥匙检测站
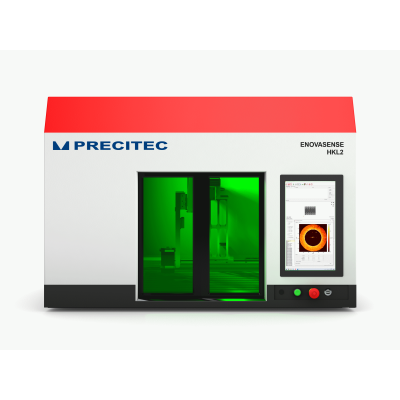
由于 Field Sensor HR 发射 4 类激光,通常需安装在防护罩内,使操作人员无法进入标称眼睛危害区(NOHA)。Enovasense 可将传感器集成到四种 Enovasense 检测站中的一种——检测站配有安全防护罩、自动定位系统、PC 和专用人机界面——将传感器转变为适用于实验室、产线旁或在线的交钥匙检测方案。传感器须与检测站分开订购。
| 订货号 | 名称 | 自动化 | 占地尺寸(长 × 宽 × 高) | 典型用途 |
|---|---|---|---|---|
| 5108103 | HKM | 三轴直角坐标 | 600 × 600 × 710 mm | 适用于小型、平面或结构简单零件的紧凑型台式检测站 — 80 kg,可放置在任何标准工作台上 |
| 5104906 | HKL | 三轴直角坐标 | 825 × 1282 × 943 mm | 适用于平面或简单零件的实验室 / 研发 / 质检台 |
| 5105790 | HKL-R | 六轴机器人 | 1025 × 1282 × 943 mm | 复杂 3D 零件 — 航空航天、涡轮、医疗植入物 |
| 5105512 | HKXL | 三轴 + 一轴上料 | 按需定制 | 大型零件的产线旁 100% 全检,例如发动机缸体 |
需要协助制定检测方案? Field Sensor HR 专为区域分析而设计,但合适的集成方式取决于缺陷尺寸、零件几何形状和节拍时间。请将样品或待检缺陷的描述发送给 Enovasense——我们将为您推荐最佳的传感器配置、软件处理方式以及(如有需要)检测站组合。
参考
| 参考 | 名称 | 状态 / 价格 | 技术规格书 |
|---|---|---|---|
| DATASHEET FIELD SENSOR | High Resolution Non-Contact Under-Surface Analysis - Field Sensor HR |
可用
按报价 |
English |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski