Prodotti / analisi areale sotto la superficie, senza contatto e ad alta risoluzione - field sensor hr
01 — Panoramica del prodotto
Enovasense Field Sensor HR
Analisi senza contatto sotto la superficie — 110.592 punti in un'unica acquisizione
L'Enovasense Field Sensor HR è uno strumento di imaging fototermico laser che analizza un'intera superficie in una sola volta — completamente senza contatto, completamente non distruttivo, in pochi secondi. Invece di misurare un punto alla volta, il Field Sensor HR illumina un'intera zona del pezzo, acquisisce la risposta termica tramite una matrice di rivelatori IR dedicata e restituisce un'immagine 384 × 288 di ciò che si trova sotto la superficie.
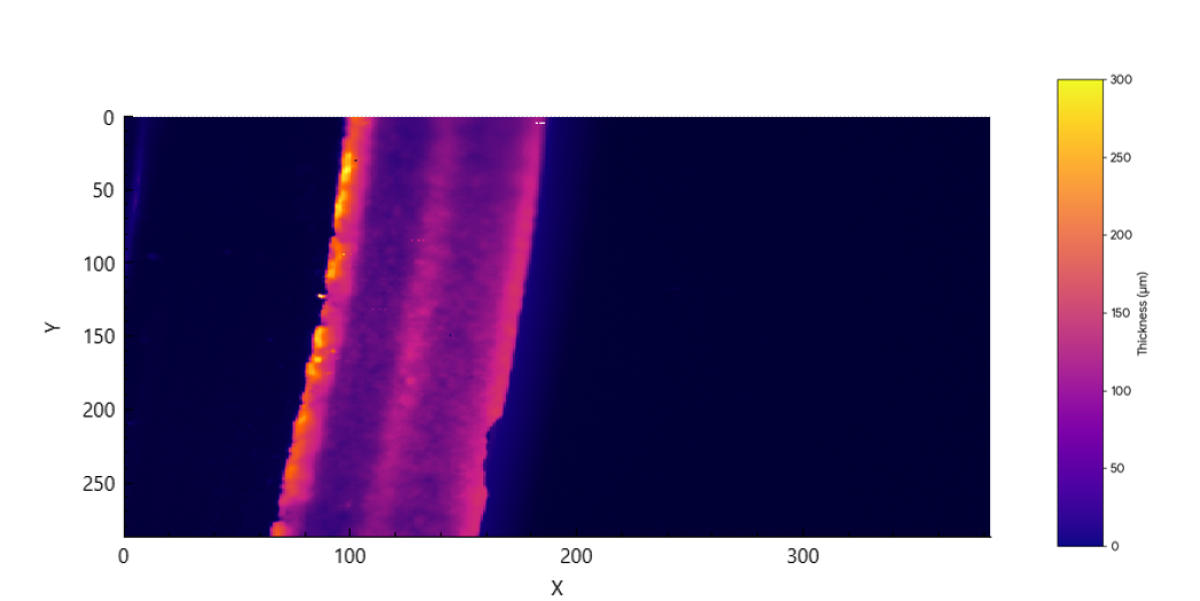
Viene utilizzato per rilevare cricche, porosità (pin-hole), delaminazioni, scarsa adesione, false saldature (false friend), intercapedini d'aria e variazioni di materiale invisibili ai sistemi di visione — e per mappare lo spessore del rivestimento sull'intera superficie di un pezzo, senza automazione, con una risoluzione spaziale di 55 µm per pixel.
Senza contatto Non distruttivo Imaging a campo pieno 110.592 punti / acquisizione Nessuna automazione necessaria Difetti sotto la superficie
|
110.592 punti
Punti acquisiti in un'unica acquisizione su una matrice 384 × 288
un'intera superficie analizzata in appena 1 secondo
|
55 µm
Risoluzione spaziale per pixel
ogni pixel è una misura fototermica indipendente
|
|
21×16mm
Campo visivo analizzato in un'unica acquisizione
nessuna tavola di scansione, nessun robot necessario
|
1-2000µm
Campo di mappatura dello spessore su un'ampia varietà di rivestimenti
oltre al rilevamento qualitativo dei difetti
|
02 — Perché scegliere il Field Sensor HR
Cinque motivi per integrare questo sensore in una linea di produzione
1. Senza contatto, non distruttivo e indipendente dal substrato
Il sensore invia un fascio laser modulato sul pezzo e analizza la risposta termica infrarossa con una matrice di rivelatori integrata. Nessuna punta di sonda tocca il pezzo, nessun campione viene sezionato, nessun raggio X viene emesso. Il metodo è insensibile alla natura elettrica o magnetica del substrato: funziona su metalli, alluminio, acciaio, polimeri, vetro e compositi, e tollera rivestimenti asciutti o umidi/non polimerizzati e pezzi caldi o freddi.
2. Un'intera superficie in un'unica acquisizione — senza automazione
Mentre un sensore puntuale richiede una tavola XY o un robot per costruire una mappa, il Field Sensor HR acquisisce l'intero campo visivo in una sola volta. Oltre 100.000 pixel vengono acquisiti in appena un secondo, ognuno dei quali è una misura fototermica indipendente. Le mappe di spessore, di difetti e di adesione che prima richiedevano una stazione di scansione completa si ottengono ora con un sensore fisso e un pezzo fermo.
3. Vede ciò che i sistemi di visione non vedono — difetti sotto la superficie
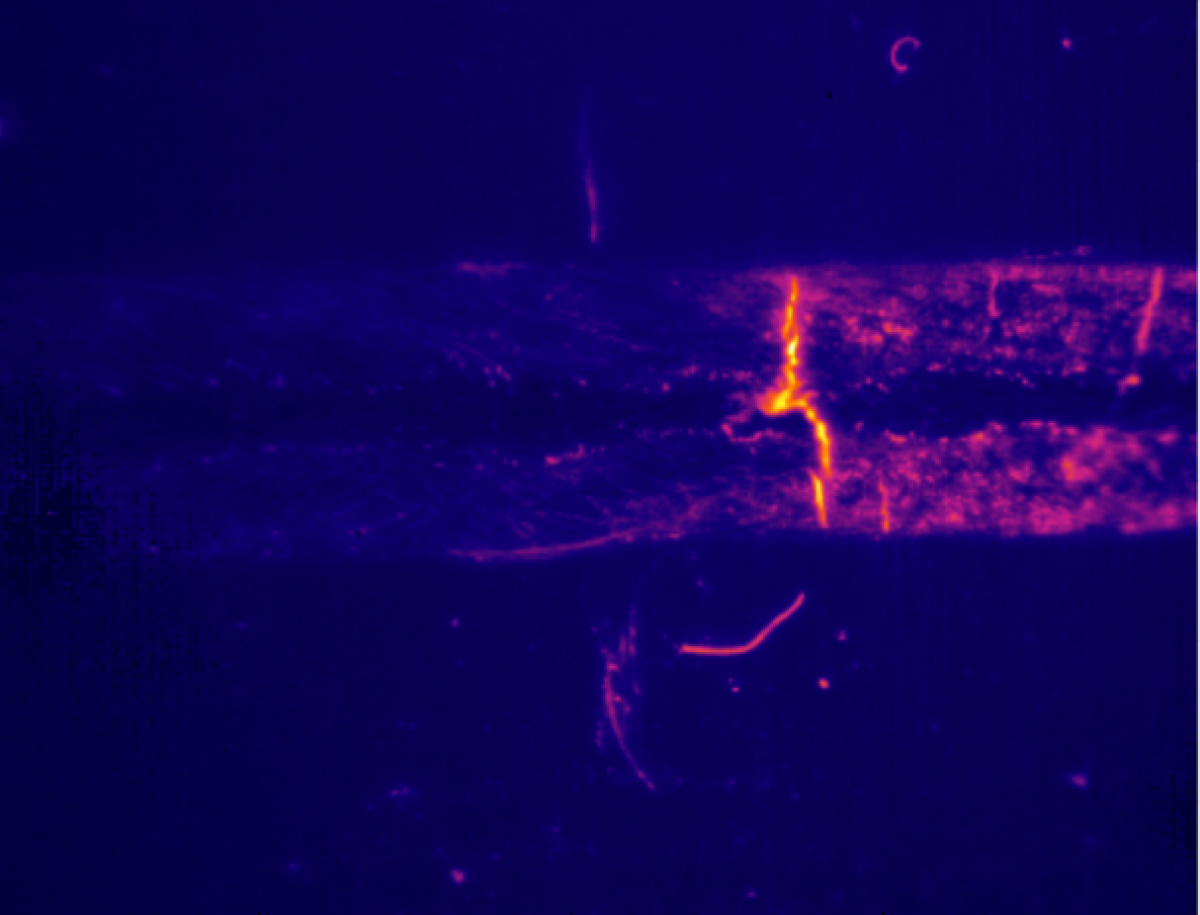
Il segnale è termico, non ottico. Una saldatura che in telecamera appare perfettamente riuscita ma che sotto non è unita (una falsa saldatura o «false friend») è invisibile alla visione artificiale, ma risalta immediatamente nell'immagine del Field Sensor HR, perché il calore non può diffondersi attraverso il contatto mancante. Lo stesso principio rileva intercapedini d'aria, delaminazioni, cricche sottosuperficiali, porosità, scarsa adesione e variazioni di materiale.
4. Adatto alle geometrie industriali reali
Il sensore funziona su pezzi piani, su pezzi curvi e con angoli di inclinazione fino a ±50°, con una tolleranza sulla distanza da ±1 mm a ±10 mm a seconda dell'applicazione. Rugosità, finitura superficiale e temperatura del pezzo non sono fattori limitanti: il Field Sensor HR può quindi essere utilizzato direttamente sui pezzi di produzione, senza preparazione della superficie.
5. Testa compatta, controller compatto, integrazione semplice
La sonda di misura è un unico blocco compatto da 93 × 85 × 174 mm (400 g) posizionato di fronte al pezzo. Il controller è un'unità compatta da 315 × 200 × 150 mm (7,7 kg, 100–230 V CA) che può essere installata in un quadro elettrico fino a 10 m di distanza, collegata alla testa da una fibra ottica e da un cavo elettrico. L'uscita Ethernet TCP/IP alimenta il software dedicato Enovasense Suite, che comprende anche un modulo ANN per addestrare la classificazione automatica conforme/non conforme.
03 — Applicazioni
Dove si utilizza il Field Sensor HR
Il Field Sensor HR si utilizza ogni volta che occorre caratterizzare un'area — e non un punto: rilevamento di difetti su saldature e giunzioni, controllo qualità di assemblaggi incollati, mappatura dello spessore del rivestimento sull'intera superficie e ispezione di pezzi in cui le informazioni sotto la superficie sono critiche. Impieghi tipici:
| Automotive & e-mobility | Rilevamento di false saldature, rilevamento di intercapedini d'aria su saldature laser e a ultrasuoni, ispezione delle giunzioni sulle barre collettrici (busbar) delle batterie, mappatura dello spessore di vernice e primer |
| Aerospaziale | Mappatura dello spessore di barriere termiche e rivestimenti abradibili, rilevamento di delaminazioni su strutture in composito e incollate, ispezione di riparazioni a cold spray |
| Dispositivi medici | Controllo sull'intera superficie di rivestimenti bioattivi e polimerici su impianti, rilevamento di porosità e difetti di rivestimento su strumenti chirurgici |
| Industria in generale | Mappatura dello spessore di guarnizioni in FKM ed elastomeri su acciaio inossidabile, marcature a smalto su vetro, omogeneità di rivestimenti in gomma, inchiostri serigrafici |
| Elettronica di consumo | Ispezione attraverso l'isolamento epossidico per verificare presenza e posizione dei sottocomponenti |
| Semiconduttori | Rilevamento di cricche superficiali e porosità sui wafer |
04 — Tecnologia
Come funziona l'imaging fototermico laser a campo pieno
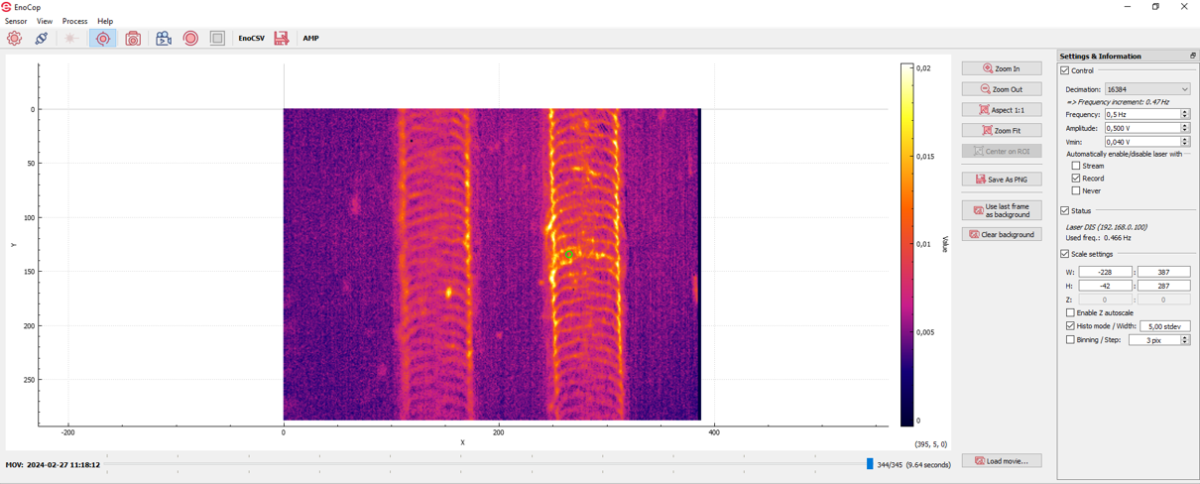
Un fascio laser modulato viene emesso su una zona di 21 × 16 mm del pezzo, generando un'onda termica controllata che si diffonde nel materiale. Una matrice di rivelatori IR all'interno della sonda acquisisce l'onda termica di ritorno per ogni pixel della scena e, per ciascun pixel, ricava due grandezze fisiche: lo sfasamento e il rapporto di ampiezza tra la risposta termica e la modulazione laser. Il risultato è un'immagine completa 384 × 288 del comportamento sottosuperficiale del pezzo.
La frequenza di modulazione, regolabile da 0,1 a 5 Hz, determina la profondità sondata: le basse frequenze permettono all'onda termica di raggiungere interfacce più profonde, le alte frequenze favoriscono i rivestimenti sottili e i difetti vicini alla superficie.
Poiché la diffusione del calore viene localmente perturbata da qualsiasi elemento che interrompa la continuità termica del materiale, l'immagine rivela ciò che si trova sotto la superficie: un'interfaccia di rivestimento (mappatura dello spessore), una cricca o una porosità (difetto superficiale), un'intercapedine d'aria o una delaminazione (qualità della saldatura), un sottocomponente nascosto sotto uno strato epossidico, oppure una falsa saldatura in cui il calore non riesce ad attraversare l'interfaccia non unita.
VIDEO: PRINCIPIO DI MISURA FOTOTERMICA LASER
Ospitato da YouTube, che installa cookie sul tuo dispositivo.
Perché questa tecnologia — in sintesi
L'imaging fototermico è interamente ottico e termico: nessun contatto con il pezzo, nessun accoppiamento elettrico o magnetico, nessuna radiazione ionizzante. Il sensore è indifferente alle proprietà magnetiche del substrato, alla rugosità superficiale (entro un ampio intervallo), alla geometria del pezzo (piana, curva, inclinata fino a ±50°) e all'ambiente di produzione (pezzi caldi o freddi, rivestimenti asciutti o umidi/non polimerizzati). La calibrazione viene effettuata una sola volta su campioni di riferimento rappresentativi e poi riutilizzata in produzione a tempo indeterminato.
05 — Specifiche tecniche
Specifiche tecniche complete — Enovasense Field Sensor HR
Codice articolo 5105791
Imaging e misura
| Campo di spessore misurabile (Ep) | 1 – 2000 µm (mappatura dello spessore del rivestimento) |
| Campo visivo | 21 mm × 16 mm |
| Risoluzione spaziale | 55 µm per pixel |
| Dimensione della matrice | 384 × 288 — 110.592 punti per acquisizione |
| Tempo di acquisizione | Immagine completa in circa 1 s (tempo di misura regolabile) |
| Frequenza di misura | Da 1 Hz a 10 Hz per l'immagine completa da 110.592 punti |
| Grandezze misurate | Mappe di sfasamento (PHI) e di ampiezza (AMP); valore calibrato (VAL), ad es. lo spessore |
| Frequenza di modulazione | 0,1 – 5 Hz (determina la profondità sondata) |
| Tolleranza angolare | Da ±5° a ±50° (a seconda dell'applicazione) |
| Tolleranza sulla distanza | Da ±1 mm a ±10 mm (a seconda dell'applicazione) |
| Distanza di lavoro | 50 mm (fissa) |
Sonda di misura — caratteristiche meccaniche e ottiche
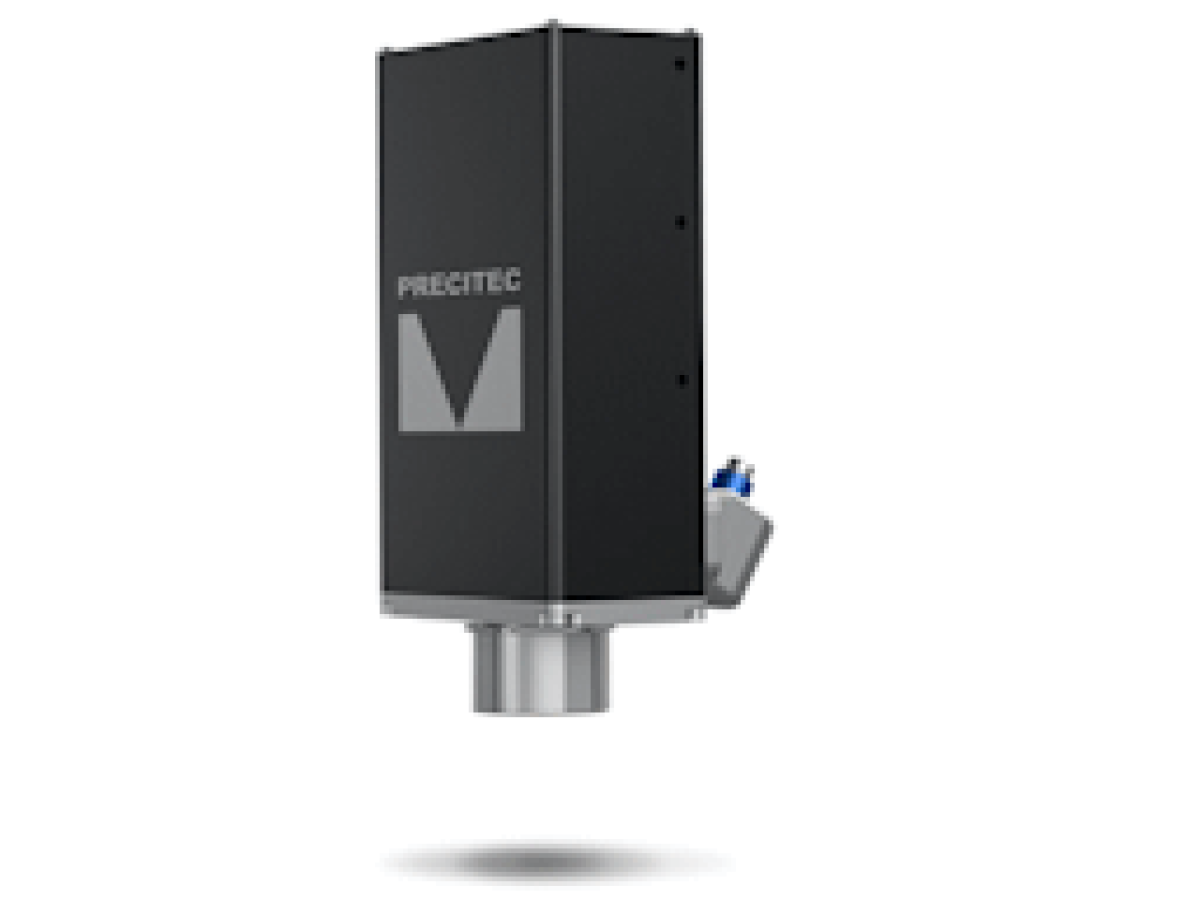
| Dimensioni della sonda (Lh × Wh × Hh) | 93 × 85 × 174 mm |
| Peso della sonda | 400 g |
| Ottica frontale | Lente frontale fissa — nessuna scelta dell'utensile ottico necessaria |
| Lunghezza d'onda laser (λ) | 980 nm, modulato |
| Potenza laser massima | 150 W di picco / 75 W medi (intensità laser massima: 1,22 W/mm²) |
| Classe laser | Classe 4 (IEC 60825-1) — cabinatura di classe 1 disponibile su richiesta |
| Sicurezza laser | Ingresso di interblocco per il circuito di sicurezza della macchina; laser disattivato per impostazione predefinita all'avvio del software |
| Temperatura di esercizio della sonda | < 35 °C ambiente |
Controller / unità di calcolo
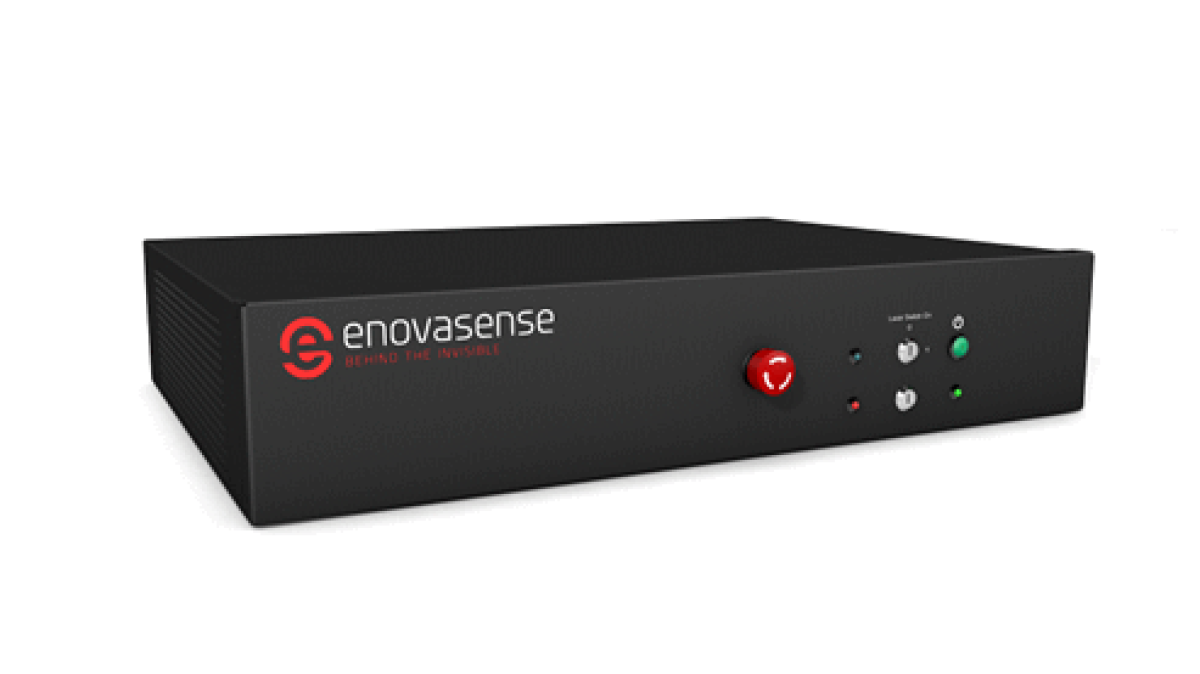
| Formato del controller | Unità compatta |
| Dimensioni del controller (L × P × H) | 315 × 200 × 150 mm |
| Peso del controller | 7,7 kg |
| Hardware integrato | Sorgente laser 980 nm, elettronica del rivelatore a infrarossi e interblocco laser |
| Alimentazione | 100–230 V CA / 50–60 Hz |
| Interfacce | Ethernet (PC e telecamera), USB, DisplayPort, interblocco laser, uscita in fibra ottica |
| Interfaccia dati | Ethernet TCP/IP — software Enovasense Suite — compatibile MES / SPC |
| Sicurezza — connettore di interblocco | Laser locker / predisposto per circuito di sicurezza |
| Temperatura di esercizio | < 35 °C — uso in interni, ambiente asciutto |
| Fibra ottica tra testa e controller | 2 – 10 m, connettore FC/PC, raggio di curvatura minimo 50 mm |
| Cavo elettrico tra testa e controller | 2 – 10 m, RJ45 |
| Temperatura di utilizzo del cavo | < 100 °C |
| Computer | PC Windows collegato via Ethernet; uso in interni, ambiente asciutto |
Software — suite Eno2D e Calibration & Analysis
Ogni Field Sensor HR viene fornito con la suite software Eno2D per l'acquisizione, l'elaborazione e la classificazione, e con un'applicazione Calibration & Analysis accessibile da browser che converte in tempo reale le immagini fototermiche grezze in mappe di spessore calibrate.
| EnoLauncher | Punto di accesso unico a tutte le applicazioni e a tutti i progetti |
| EnoCapture | Acquisizione: impostazioni laser e di misura, sfondo, messa a fuoco, registrazione |
| EnoQuick | Acquisizione semplificata per le misure di routine, con visualizzazione calibrata in tempo reale |
| EnoViewer | Elaborazione e visualizzazione delle immagini: fase/ampiezza, scale, binning, sezioni |
| EnoANN | Classificazione conforme/non conforme con rete neurale, addestrata su pezzi di riferimento conformi e non conformi |
| Calibrate | Conversione polinomiale (1° / 2° ordine) della fase o dell'ampiezza in spessore, applicata in tempo reale. Aree di riferimento tracciate sulle immagini, set di apprendimento e di test, R², MAE, RMSE. Libreria di calibrazioni con attivazione con un clic ed esportazione JSON. |
| Analyse | Statistiche per regione: media, deviazione standard, min/max, mediana, media troncata, asimmetria. Regioni bloccate per confrontare le stesse zone nel corso di una serie. Monitoraggio in tempo reale delle nuove misure ed esportazione PNG del database di immagini. |
Tutti i valori sono tipici. Le prestazioni effettive dipendono dall'applicazione e dal rivestimento o difetto da rilevare. Contattate Enovasense per una diagnosi delle prestazioni sui vostri campioni.
06 — Struttura del prodotto
Un sensore integrato — testa, controller e software in un'unica fornitura
A differenza dell'Enovasense Point Sensor, il Field Sensor HR viene fornito come sistema completamente integrato: sonda di misura, controller, cavi di collegamento e suite software fanno parte di un unico codice articolo. L'integrazione in una cella di produzione è semplice: posizionare la testa di fronte al pezzo e installare il controller in un quadro fino a 10 m di distanza.
Figura 2 — I quattro elementi di un sistema Enovasense Field Sensor HR completo
07 — Contenuto della fornitura
Che cosa comprende un sistema Field Sensor HR
Un sistema Field Sensor HR completo viene fornito con un unico codice articolo e comprende:
| Descrizione | Quantità |
|---|---|
| Sonda di misura Enovasense Field Sensor HR | 1 |
| Controller Enovasense Field Sensor HR | 1 |
| Fibra ottica tra sonda e controller | 1 |
| Cavo elettrico RJ45 tra sonda e controller | 1 |
| Cavo di alimentazione | 1 |
| Software Enovasense Suite (Eno2D — Launcher, Capture, Viewer, ANN, Quick) e applicazione web Calibration & Analysis | 1 |
| Garanzia di 1 anno, certificato CE, certificato di controllo qualità | 1 |
08 — Accessori e opzioni
Sono disponibili alcuni servizi e accessori complementari per supportare la messa in servizio e la manutenzione del Field Sensor HR:
| Riferimento | Accessorio / servizio |
|---|---|
| 5105893 | Servizio di manutenzione annuale — sensore |
| 5105894 | Servizio di manutenzione annuale — stazione di controllo |
| 5105895 | Pacchetto consegna e installazione |
Il Field Sensor HR utilizza una lente frontale fissa e una distanza di lavoro fissa di 50 mm: non è prevista la scelta dell'utensile ottico come per il Point Sensor. Su richiesta sono disponibili staffe di integrazione personalizzate, cabinature di sicurezza laser e supporto di ingegneria applicativa.
09 — Integrazione opzionale
Dal sensore alla stazione di controllo chiavi in mano
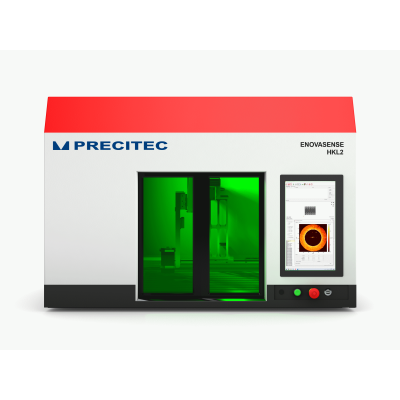
Poiché il Field Sensor HR emette un laser di classe 4, viene normalmente installato all'interno di una cabinatura che rende la zona di rischio oculare nominale (NOHA) inaccessibile all'operatore. Enovasense può fornire il sensore integrato in una delle quattro stazioni di controllo Enovasense — dotate di cabinatura di sicurezza, sistema di posizionamento automatizzato, PC e HMI dedicata — trasformando il sensore in una soluzione di ispezione chiavi in mano per il laboratorio, a bordo linea o in linea. Il sensore deve essere ordinato separatamente dalla stazione.
| Riferimento | Nome | Automazione | Ingombro (L × P × H) | Impiego tipico |
|---|---|---|---|---|
| 5108103 | HKM | Cartesiana a 3 assi | 600 × 600 × 710 mm | Stazione da banco compatta per pezzi piccoli, piani o semplici — 80 kg, si colloca su qualsiasi banco standard |
| 5104906 | HKL | Cartesiana a 3 assi | 825 × 1282 × 943 mm | Banchi di laboratorio, R&S e controllo qualità per pezzi piani o semplici |
| 5105790 | HKL-R | Robot a 6 assi | 1025 × 1282 × 943 mm | Pezzi 3D complessi — aerospaziale, turbine, impianti medicali |
| 5105512 | HKXL | 3 assi + 1 asse di carico | Su richiesta | Controllo 100% a bordo linea di pezzi di grandi dimensioni, come i blocchi motore |
Serve aiuto per definire la vostra ispezione? Il Field Sensor HR è progettato per l'analisi di aree, ma l'integrazione più adatta dipende dalla dimensione del difetto, dalla geometria del pezzo e dal tempo ciclo. Inviate a Enovasense i vostri campioni o una descrizione del difetto da rilevare: vi proporremo la combinazione più adatta di configurazione del sensore, elaborazione software e, se necessario, stazione di controllo.
Riferimenti
| Riferimento | Nome | Stato / Prezzo | Scheda tecnica |
|---|---|---|---|
| DATASHEET FIELD SENSOR | High Resolution Non-Contact Under-Surface Analysis - Field Sensor HR |
Disponibile
Su preventivo |
English |

 English
 Deutsch
 Español
 Français
 日本語
 한국어
 Polski
 中文