Produkty / bezkontaktowa analiza podpowierzchniowa w wysokiej rozdzielczości - field sensor hr
01 — Przegląd produktu
Enovasense Field Sensor HR
Bezkontaktowa analiza pod powierzchnią — 110 592 punkty w jednym ujęciu
Enovasense Field Sensor HR to laserowy fototermiczny przyrząd obrazujący, który analizuje całą powierzchnię jednocześnie — w pełni bezkontaktowo, w pełni nieniszcząco, w ciągu kilku sekund. Zamiast mierzyć punkt po punkcie, Field Sensor HR oświetla całą strefę detalu, rejestruje odpowiedź termiczną za pomocą dedykowanej matrycy detektorów IR i zwraca obraz 384 × 288 tego, co znajduje się pod powierzchnią.
Służy do wykrywania pęknięć, porów, rozwarstwień, złej przyczepności, pozornych połączeń spawanych (false friend), szczelin powietrznych i zmian materiału, niewidocznych dla systemów wizyjnych — oraz do mapowania grubości powłoki na całej powierzchni detalu, bez automatyki, z rozdzielczością przestrzenną 55 µm na piksel.
Bezkontaktowo Nieniszcząco Obrazowanie pełnopolowe 110 592 punkty / ujęcie Bez automatyki Wady pod powierzchnią
|
110 592 pkt
Punkty rejestrowane w jednym ujęciu na matrycy 384 × 288
cała powierzchnia przeanalizowana w zaledwie 1 sekundę
|
55 µm
Rozdzielczość przestrzenna na piksel
każdy piksel to niezależny pomiar fototermiczny
|
|
21×16mm
Pole widzenia analizowane w jednej akwizycji
bez stolika skanującego, bez robota
|
1-2000µm
Zakres mapowania grubości dla szerokiej gamy powłok
a także jakościowe wykrywanie wad
|
02 — Dlaczego Field Sensor HR
Pięć powodów, dla których ten czujnik sprawdza się na linii produkcyjnej
1. Bezkontaktowo, nieniszcząco i niezależnie od podłoża
Czujnik kieruje na detal modulowaną wiązkę laserową i analizuje odpowiedź termiczną w podczerwieni za pomocą wbudowanej matrycy detektorów. Żadna końcówka sondy nie dotyka detalu, żadna próbka nie jest cięta, nie jest emitowane promieniowanie rentgenowskie. Metoda jest niewrażliwa na elektryczne i magnetyczne właściwości podłoża — działa na metalach, aluminium, stali, polimerach, szkle i kompozytach oraz akceptuje powłoki suche lub mokre/nieutwardzone, a także detale gorące lub zimne.
2. Cała powierzchnia w jednym ujęciu — bez automatyki
Podczas gdy czujnik punktowy wymaga stołu XY lub robota, aby zbudować mapę, Field Sensor HR rejestruje całe pole widzenia jednocześnie. Ponad 100 000 pikseli jest rejestrowanych w zaledwie sekundę, a każdy z nich to niezależny pomiar fototermiczny. Mapy grubości, wad i przyczepności, które wcześniej wymagały pełnej stacji skanującej, uzyskuje się teraz przy nieruchomym czujniku i nieruchomym detalu.
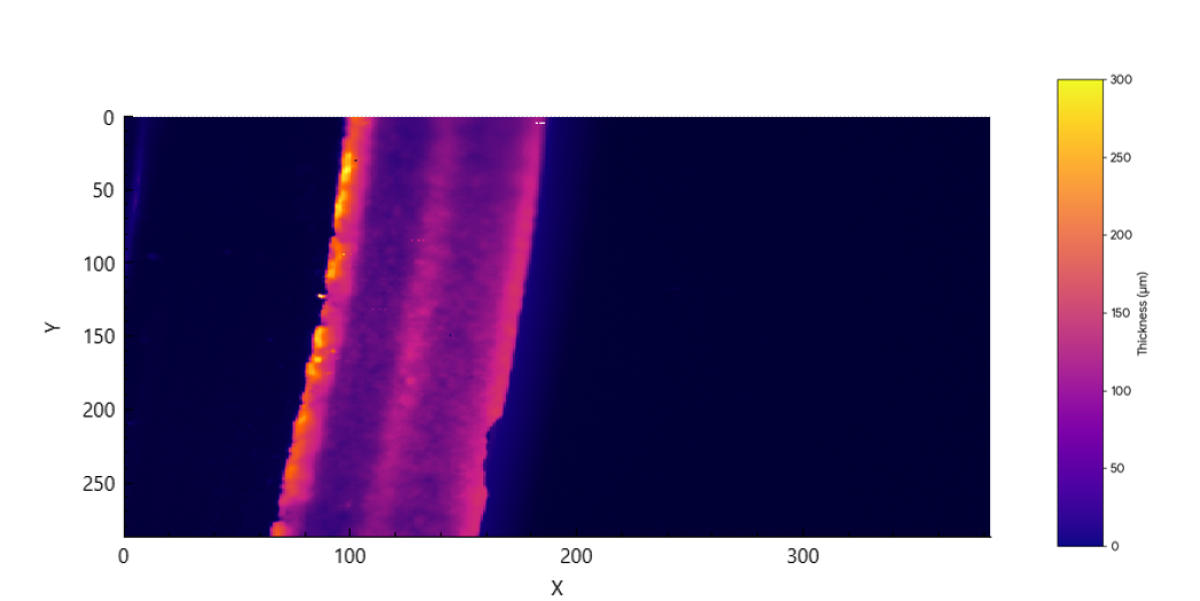
3. Widzi to, czego nie widzą systemy wizyjne — wady pod powierzchnią
Sygnał jest termiczny, a nie optyczny. Spoina, która w obrazie z kamery wygląda prawidłowo, ale pod spodem nie jest połączona (pozorne połączenie spawane, tzw. „false friend”), jest niewidoczna dla systemów wizyjnych — natomiast na obrazie z Field Sensor HR wyróżnia się od razu, ponieważ ciepło nie może dyfundować przez brakujący kontakt. Na tej samej zasadzie wykrywane są szczeliny powietrzne, rozwarstwienia, pęknięcia podpowierzchniowe, pory, zła przyczepność i zmiany materiału.
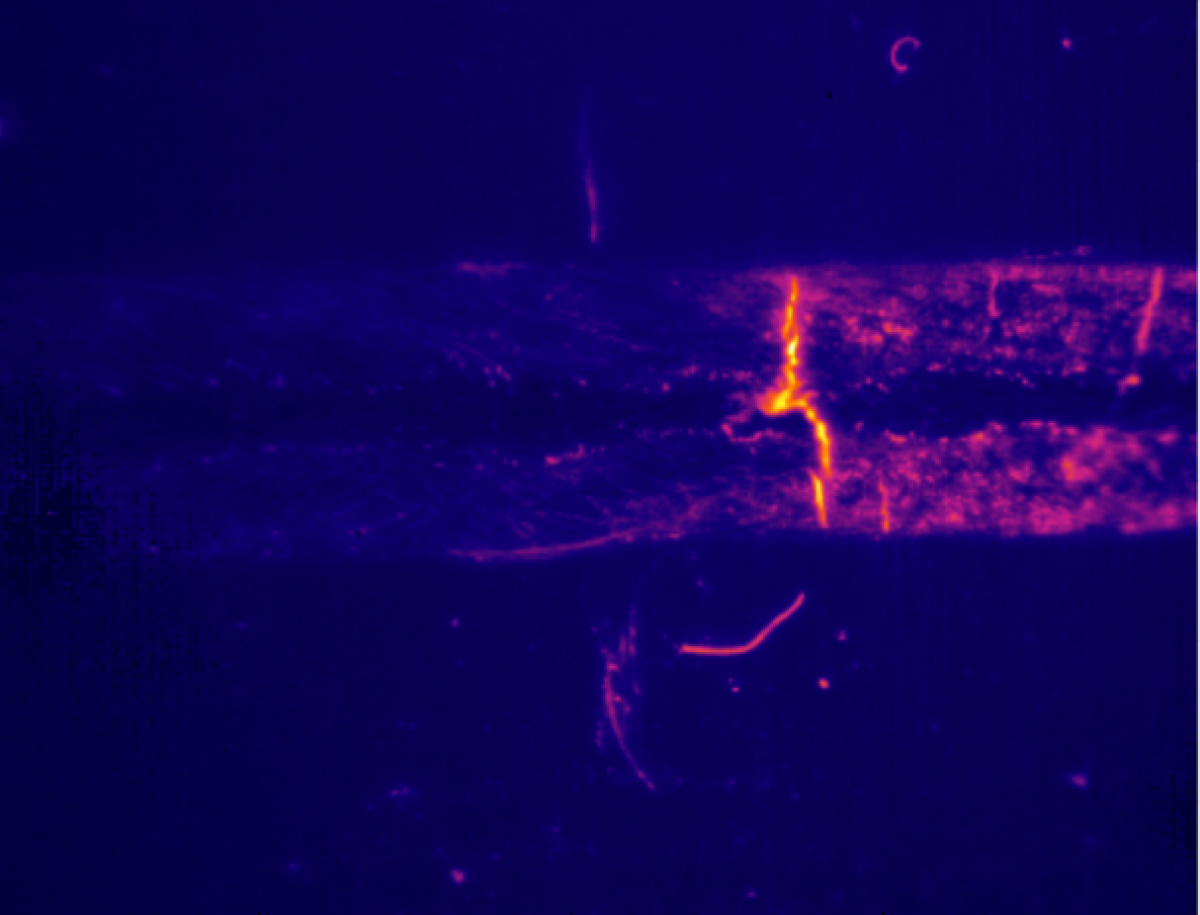
4. Dostosowany do rzeczywistych geometrii przemysłowych
Czujnik pracuje na detalach płaskich i zakrzywionych oraz przy kątach nachylenia do ±50°, z tolerancją odległości od ±1 mm do ±10 mm w zależności od zastosowania. Chropowatość, wykończenie powierzchni i temperatura detalu nie są czynnikami ograniczającymi — dzięki temu Field Sensor HR można stosować bezpośrednio na detalach produkcyjnych, bez przygotowania powierzchni.
5. Kompaktowa głowica, kompaktowy kontroler, łatwa integracja
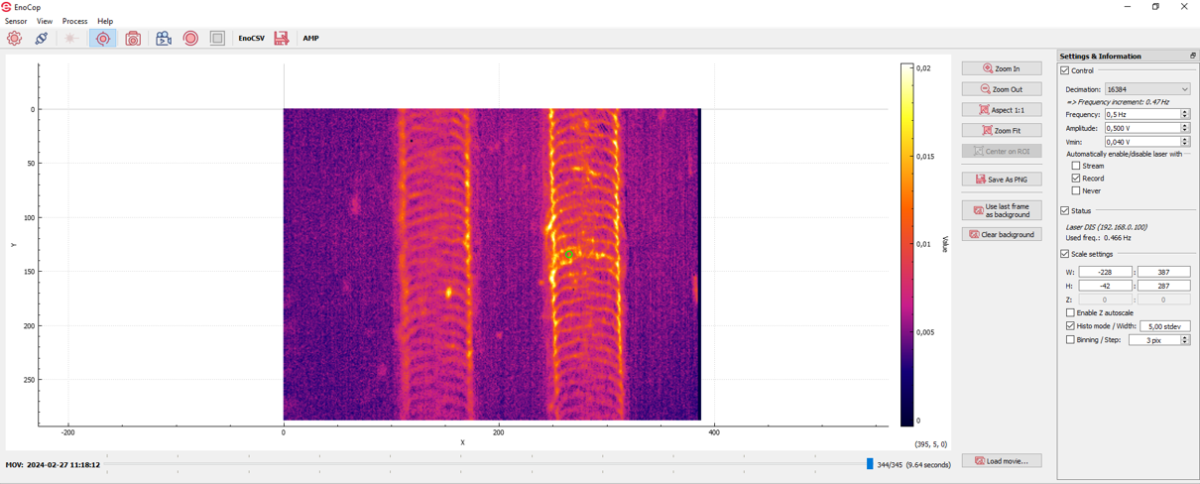
Sonda pomiarowa to pojedynczy kompaktowy blok o wymiarach 93 × 85 × 174 mm (400 g), ustawiany naprzeciw detalu. Kontroler to kompaktowa jednostka o wymiarach 315 × 200 × 150 mm (7,7 kg, 100–230 V AC), którą można umieścić w szafie elektrycznej w odległości do 10 m, połączoną z głowicą jednym światłowodem i jednym kablem elektrycznym. Wyjście Ethernet TCP/IP zasila dedykowane oprogramowanie Enovasense Suite, które zawiera również moduł ANN (sztuczna sieć neuronowa) do uczenia automatycznej klasyfikacji OK/NOK.
03 — Zastosowania
Gdzie stosuje się Field Sensor HR
Field Sensor HR stosuje się wszędzie tam, gdzie trzeba scharakteryzować powierzchnię — a nie punkt: wykrywanie wad spoin i złączy, kontrola jakości zespołów klejonych, mapowanie grubości powłoki na całej powierzchni oraz kontrola detali, w których kluczowa jest informacja spod powierzchni. Typowe zastosowania:
| Motoryzacja i elektromobilność | Wykrywanie pozornych połączeń spawanych, wykrywanie szczelin powietrznych w spoinach laserowych i ultradźwiękowych, kontrola połączeń na szynach prądowych (busbar) baterii, mapowanie grubości lakieru i podkładu |
| Lotnictwo | Mapowanie grubości powłok barierowych cieplnie i ścieralnych, wykrywanie rozwarstwień w strukturach kompozytowych i klejonych, kontrola napraw metodą cold spray |
| Wyroby medyczne | Kontrola całej powierzchni powłok bioaktywnych i polimerowych na implantach, wykrywanie porów i wad powłok na narzędziach chirurgicznych |
| Przemysł ogólny | Mapowanie grubości uszczelnień z FKM i elastomerów na stali nierdzewnej, znakowanie emalią na szkle, jednorodność powłok gumowych, farby sitodrukowe |
| Elektronika użytkowa | Kontrola przez izolację epoksydową w celu weryfikacji obecności i położenia podzespołów |
| Półprzewodniki | Wykrywanie pęknięć powierzchniowych i porów na płytkach (waferach) |
04 — Technologia
Jak działa pełnopolowe laserowe obrazowanie fototermiczne
Modulowana wiązka laserowa jest kierowana na strefę detalu o wymiarach 21 × 16 mm i generuje kontrolowaną falę termiczną, która dyfunduje w głąb materiału. Matryca detektorów IR w sondzie rejestruje powracającą falę cieplną dla każdego piksela sceny i dla każdego piksela wyznacza dwie wielkości fizyczne — przesunięcie fazowe oraz stosunek amplitud między odpowiedzią termiczną a modulacją lasera. Wynikiem jest pełny obraz 384 × 288 zachowania detalu pod powierzchnią.
Częstotliwość modulacji, regulowana w zakresie od 0,1 do 5 Hz, określa głębokość penetracji: niskie częstotliwości pozwalają fali cieplnej dotrzeć do głębiej położonych granic międzyfazowych, wysokie sprzyjają cienkim powłokom i wadom tuż pod powierzchnią.
Ponieważ dyfuzja ciepła jest lokalnie zaburzana przez wszystko, co przerywa ciągłość termiczną materiału, obraz ujawnia to, co znajduje się pod powierzchnią: granicę powłoki (mapowanie grubości), pęknięcie lub por (wada powierzchniowa), szczelinę powietrzną lub rozwarstwienie (jakość spoiny), podzespół ukryty pod warstwą epoksydu lub pozorne połączenie spawane, w którym ciepło nie może przejść przez niepołączoną granicę.
WIDEO: ZASADA LASEROWEGO POMIARU FOTOTERMICZNEGO
Hostowane przez YouTube, który zapisuje pliki cookie na Twoim urządzeniu.
Dlaczego ta technologia — podsumowanie
Obrazowanie fototermiczne jest w pełni optyczne i termiczne: bez kontaktu z detalem, bez sprzężenia elektrycznego lub magnetycznego, bez promieniowania jonizującego. Czujnik jest obojętny na właściwości magnetyczne podłoża, chropowatość powierzchni (w szerokim zakresie), geometrię detalu (płaska, zakrzywiona, nachylona do ±50°) oraz warunki produkcyjne (detale gorące lub zimne, powłoki suche lub mokre/nieutwardzone). Kalibrację przeprowadza się jednorazowo na reprezentatywnych próbkach wzorcowych, a następnie wykorzystuje się ją w produkcji bez ograniczeń czasowych.
05 — Dane techniczne
Pełna specyfikacja techniczna — Enovasense Field Sensor HR
Nr katalogowy 5105791
Obrazowanie i pomiar
| Zakres mierzonej grubości (Ep) | 1 – 2000 µm (mapowanie grubości powłoki) |
| Pole widzenia | 21 mm × 16 mm |
| Rozdzielczość przestrzenna | 55 µm na piksel |
| Rozmiar matrycy | 384 × 288 — 110 592 punkty na akwizycję |
| Czas akwizycji | Pełny obraz w ok. 1 s (regulowany czas pomiaru) |
| Częstotliwość pomiaru | Od 1 Hz do 10 Hz dla pełnego obrazu 110 592 punktów |
| Mierzone wielkości | Mapy przesunięcia fazowego (PHI) i amplitudy (AMP); wartość skalibrowana (VAL), np. grubość |
| Częstotliwość modulacji | 0,1 – 5 Hz (określa głębokość penetracji) |
| Tolerancja kątowa | Od ±5° do ±50° (zależnie od zastosowania) |
| Tolerancja odległości | Od ±1 mm do ±10 mm (zależnie od zastosowania) |
| Odległość robocza | 50 mm (stała) |
Sonda pomiarowa — charakterystyka mechaniczna i optyczna
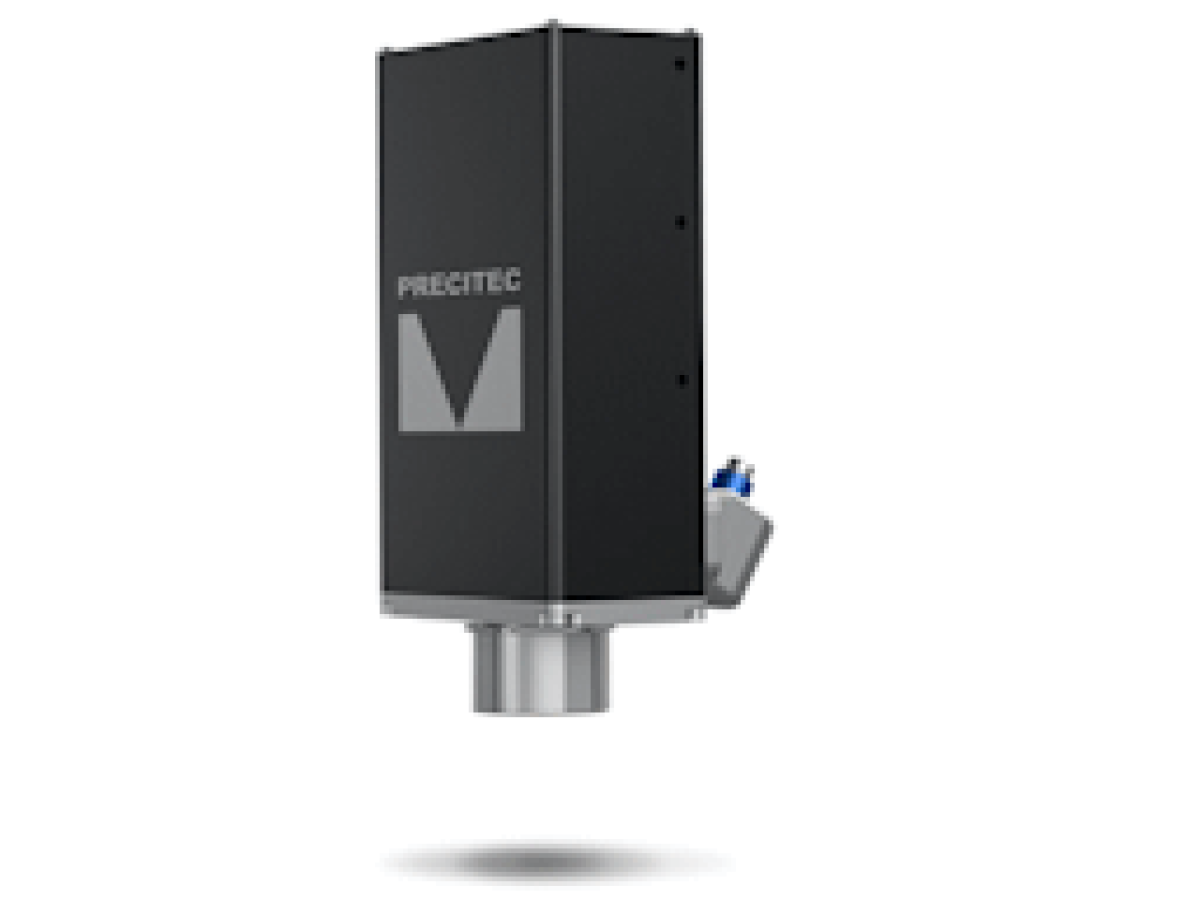
| Wymiary sondy (Lh × Wh × Hh) | 93 × 85 × 174 mm |
| Masa sondy | 400 g |
| Optyka przednia | Stała soczewka przednia — bez wyboru narzędzia optycznego |
| Długość fali lasera (λ) | 980 nm, modulowana |
| Maksymalna moc lasera | 150 W szczytowo / 75 W średnio (maksymalne natężenie promieniowania: 1,22 W/mm²) |
| Klasa lasera | Klasa 4 (IEC 60825-1) — obudowa klasy 1 dostępna na zamówienie |
| Bezpieczeństwo laserowe | Wejście blokady do obwodu bezpieczeństwa maszyny; laser domyślnie wyłączony po uruchomieniu oprogramowania |
| Temperatura pracy sondy | < 35 °C otoczenia |
Kontroler / jednostka obliczeniowa
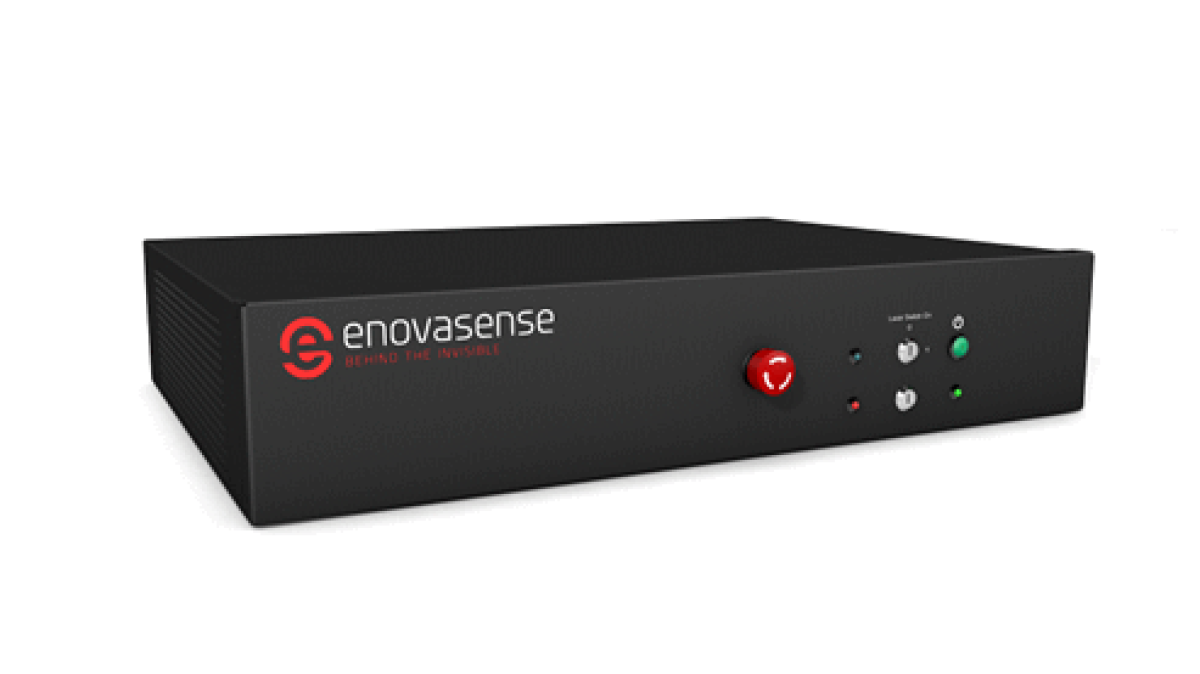
| Format kontrolera | Kompaktowa jednostka |
| Wymiary kontrolera (D × S × W) | 315 × 200 × 150 mm |
| Masa kontrolera | 7,7 kg |
| Zintegrowane podzespoły | Źródło laserowe 980 nm, elektronika detektora podczerwieni i blokada lasera |
| Zasilanie | 100–230 V AC / 50–60 Hz |
| Interfejsy | Ethernet (PC i kamera), USB, DisplayPort, blokada lasera, wyjście światłowodowe |
| Interfejs danych | Ethernet TCP/IP — oprogramowanie Enovasense Suite — kompatybilność z MES / SPC |
| Bezpieczeństwo — złącze blokady | Laser locker / gotowość do podłączenia obwodu bezpieczeństwa |
| Temperatura pracy | < 35 °C — użytkowanie wewnątrz pomieszczeń, suche otoczenie |
| Światłowód między głowicą a kontrolerem | 2 – 10 m, złącze FC/PC, minimalny promień gięcia 50 mm |
| Kabel elektryczny między głowicą a kontrolerem | 2 – 10 m, RJ45 |
| Temperatura pracy kabla | < 100 °C |
| Komputer | Komputer PC z systemem Windows podłączony przez Ethernet; użytkowanie wewnątrz pomieszczeń, suche otoczenie |
Oprogramowanie — pakiet Eno2D i Calibration & Analysis
Każdy Field Sensor HR jest dostarczany z pakietem oprogramowania Eno2D do akwizycji, przetwarzania i klasyfikacji oraz z przeglądarkową aplikacją Calibration & Analysis, która w czasie rzeczywistym przekształca surowe obrazy fototermiczne w skalibrowane mapy grubości.
| EnoLauncher | Jeden punkt dostępu do wszystkich aplikacji i projektów |
| EnoCapture | Akwizycja: ustawienia lasera i pomiaru, tło, ostrość, rejestracja |
| EnoQuick | Uproszczona akwizycja do pomiarów rutynowych, ze skalibrowanym podglądem w czasie rzeczywistym |
| EnoViewer | Przetwarzanie i wizualizacja obrazów: faza/amplituda, skale, binning, przekroje |
| EnoANN | Klasyfikacja OK/NOK z użyciem sieci neuronowej, uczona na wzorcowych detalach dobrych i złych |
| Kalibracja | Wielomianowa konwersja (1. lub 2. stopnia) fazy lub amplitudy na grubość, stosowana w czasie rzeczywistym. Obszary referencyjne wyznaczane na obrazach, zbiory uczący i testowy, R², MAE, RMSE. Biblioteka kalibracji z aktywacją jednym kliknięciem i eksportem do JSON. |
| Analiza | Statystyki obszarów: średnia, odchylenie standardowe, min/maks, mediana, średnia ucinana, skośność. Zablokowane obszary pozwalają porównywać te same strefy w całej serii. Bieżące monitorowanie nowych pomiarów i eksport bazy obrazów do PNG. |
Wszystkie wartości są typowe. Rzeczywiste parametry zależą od zastosowania oraz od badanej powłoki lub wykrywanej wady. Prosimy o kontakt z Enovasense w celu przeprowadzenia oceny na Państwa próbkach.
06 — Budowa produktu
Zintegrowany czujnik — głowica, kontroler i oprogramowanie w jednej dostawie
W odróżnieniu od Enovasense Point Sensor, Field Sensor HR jest dostarczany jako w pełni zintegrowany system: sonda pomiarowa, kontroler, kable połączeniowe i pakiet oprogramowania wchodzą w skład jednego numeru katalogowego. Integracja w gnieździe produkcyjnym jest prosta — wystarczy ustawić głowicę naprzeciw detalu i zainstalować kontroler w szafie w odległości do 10 m.
Rysunek 2 — Cztery elementy kompletnego systemu Enovasense Field Sensor HR
07 — Zawartość zestawu
Co wchodzi w skład systemu Field Sensor HR
Kompletny system Field Sensor HR jest dostarczany pod jednym numerem katalogowym i obejmuje:
| Opis | Ilość |
|---|---|
| Sonda pomiarowa Enovasense Field Sensor HR | 1 |
| Kontroler Enovasense Field Sensor HR | 1 |
| Światłowód między sondą a kontrolerem | 1 |
| Kabel elektryczny RJ45 między sondą a kontrolerem | 1 |
| Kabel zasilający | 1 |
| Oprogramowanie Enovasense Suite (Eno2D — Launcher, Capture, Viewer, ANN, Quick) i aplikacja internetowa Calibration & Analysis | 1 |
| Roczna gwarancja, certyfikat CE, świadectwo kontroli jakości | 1 |
08 — Akcesoria i opcje
Dostępne są dodatkowe usługi i akcesoria wspierające wdrożenie i konserwację Field Sensor HR:
| Numer katalogowy | Akcesorium / usługa |
|---|---|
| 5105893 | Roczny serwis konserwacyjny — czujnik |
| 5105894 | Roczny serwis konserwacyjny — stacja kontrolna |
| 5105895 | Pakiet dostawy i instalacji |
Field Sensor HR wykorzystuje stałą soczewkę przednią i stałą odległość roboczą 50 mm — nie ma tu wyboru narzędzia optycznego jak w przypadku Point Sensor. Na zamówienie dostępne są niestandardowe uchwyty montażowe, osłony bezpieczeństwa laserowego i wsparcie inżynierii aplikacyjnej.
09 — Opcjonalna integracja
Od czujnika do stacji kontrolnej pod klucz
Ponieważ Field Sensor HR emituje promieniowanie laserowe klasy 4, zwykle instaluje się go w obudowie, która uniemożliwia operatorowi dostęp do strefy zagrożenia dla oczu (NOHA). Enovasense może dostarczyć czujnik zintegrowany z jedną z czterech stacji kontrolnych Enovasense — wyposażonych w bezpieczną obudowę, zautomatyzowany system pozycjonowania, komputer PC i dedykowany interfejs HMI — co zamienia czujnik w rozwiązanie kontrolne pod klucz do laboratorium, do pracy przy linii lub w linii. Czujnik należy zamówić oddzielnie od stacji.
| Numer katalogowy | Nazwa | Automatyka | Wymiary (D × S × W) | Typowe zastosowanie |
|---|---|---|---|---|
| 5108103 | HKM | Kartezjańska, 3 osie | 600 × 600 × 710 mm | Kompaktowa stacja stołowa do małych detali płaskich lub prostych — 80 kg, mieści się na każdym standardowym stole |
| 5104906 | HKL | Kartezjańska, 3 osie | 825 × 1282 × 943 mm | Stanowiska laboratoryjne, B+R i kontroli jakości dla detali płaskich lub prostych |
| 5105790 | HKL-R | Robot 6-osiowy | 1025 × 1282 × 943 mm | Złożone detale 3D — lotnictwo, turbiny, implanty medyczne |
| 5105512 | HKXL | 3 osie + 1 oś załadunku | Na zapytanie | Kontrola 100% dużych detali przy linii, takich jak bloki silnika |
Potrzebują Państwo pomocy w zdefiniowaniu kontroli? Field Sensor HR jest przeznaczony do analizy powierzchniowej — jednak właściwy sposób integracji zależy od rozmiaru wady, geometrii detalu i czasu cyklu. Prosimy przesłać do Enovasense próbki lub opis wady, którą należy wykryć — zaproponujemy odpowiednie połączenie konfiguracji czujnika, przetwarzania programowego i, w razie potrzeby, stacji kontrolnej.
Referencje
| Referencja | Nazwa | Status / Cena | Karta katalogowa |
|---|---|---|---|
| DATASHEET FIELD SENSOR | High Resolution Non-Contact Under-Surface Analysis - Field Sensor HR |
Dostępne
Wycena indywidualna |
English |

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 中文