製品 / 高分解能・非接触の表面下エリア分析 - field sensor hr
01 — 製品概要
Enovasense Field Sensor HR
非接触による表面下のエリア解析 — 1回の取得で110,592点
Enovasense Field Sensor HR は、表面全体を一度に解析するレーザー光熱イメージング装置です。完全に非接触かつ非破壊で、数秒で測定します。1点ずつ測定するのではなく、部品の一定エリア全体を照射し、専用のIR検出器アレイで熱応答を取得して、表面下の状態を示す384 × 288の画像を出力します。
画像検査システムでは見えないき裂、ピンホール、剥離、密着不良、未接合溶接(フォールスフレンド)、エアギャップ、材質の変化を検出するほか、自動化設備なしで部品表面全体の膜厚マッピングを行います。空間分解能は 55 µm/ピクセルです。
非接触 非破壊 フルフィールド画像 110,592点 / 1回 自動化設備不要 表面下の欠陥
|
110,592点
384 × 288マトリクスによる1回の取得点数
最短1秒で表面全体を解析
|
55 µm
1ピクセルあたりの空間分解能
各ピクセルが独立した光熱測定
|
|
21×16mm
1回の取得で解析する視野
スキャニングステージやロボットは不要
|
1-2000µm
さまざまなコーティングにおける膜厚マッピング範囲
定性的な欠陥検出にも対応
|
02 — Field Sensor HRを選ぶ理由
生産ラインに適した5つの理由
1. 非接触・非破壊で、基材を選ばない
センサーは部品に変調レーザービームを照射し、内蔵の検出器アレイで赤外の熱応答を解析します。プローブの先端が部品に触れることはなく、サンプルの切断もX線の放出もありません。基材の電気的・磁気的性質に影響されないため、金属、アルミニウム、鋼、ポリマー、ガラス、複合材料に対応し、乾燥済みまたは未乾燥・未硬化のコーティングや、高温・低温の部品にも対応します。
2. 1回の取得で表面全体を測定 — 自動化設備は不要
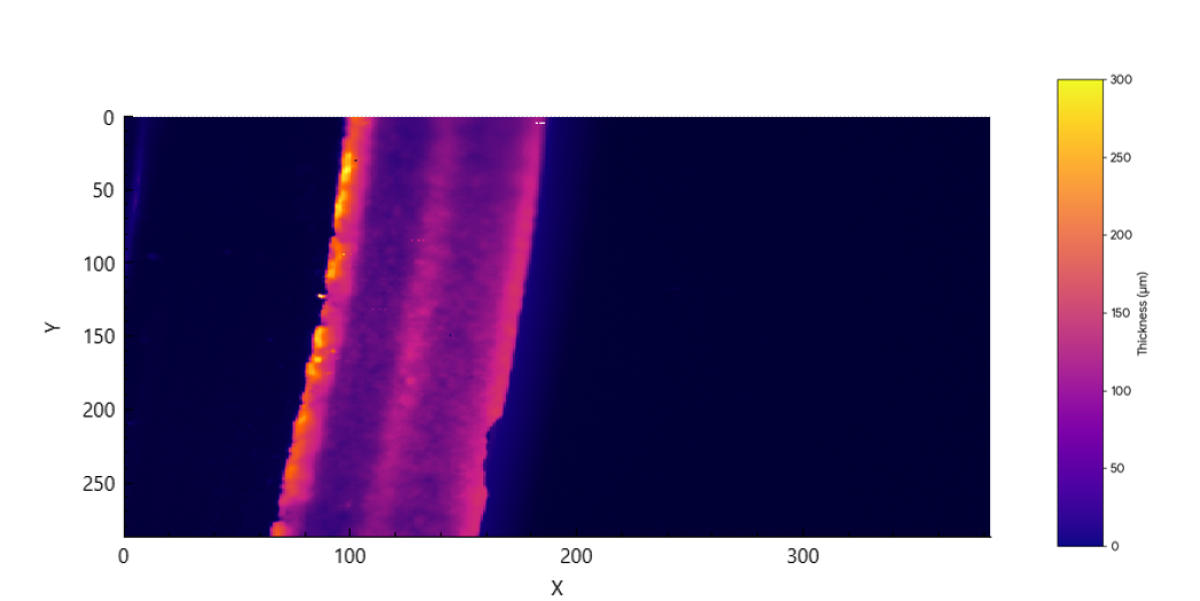
ポイントセンサーでマップを作成するにはXYステージやロボットが必要ですが、Field Sensor HRは視野全体を一度に取得します。10万以上のピクセルを最短1秒で取得し、各ピクセルが独立した光熱測定となります。従来はスキャニングステーションが必要だった膜厚マップ、欠陥マップ、密着性マップを、固定センサーと静止した部品で得ることができます。
3. 画像検査では見えない表面下の欠陥を検出
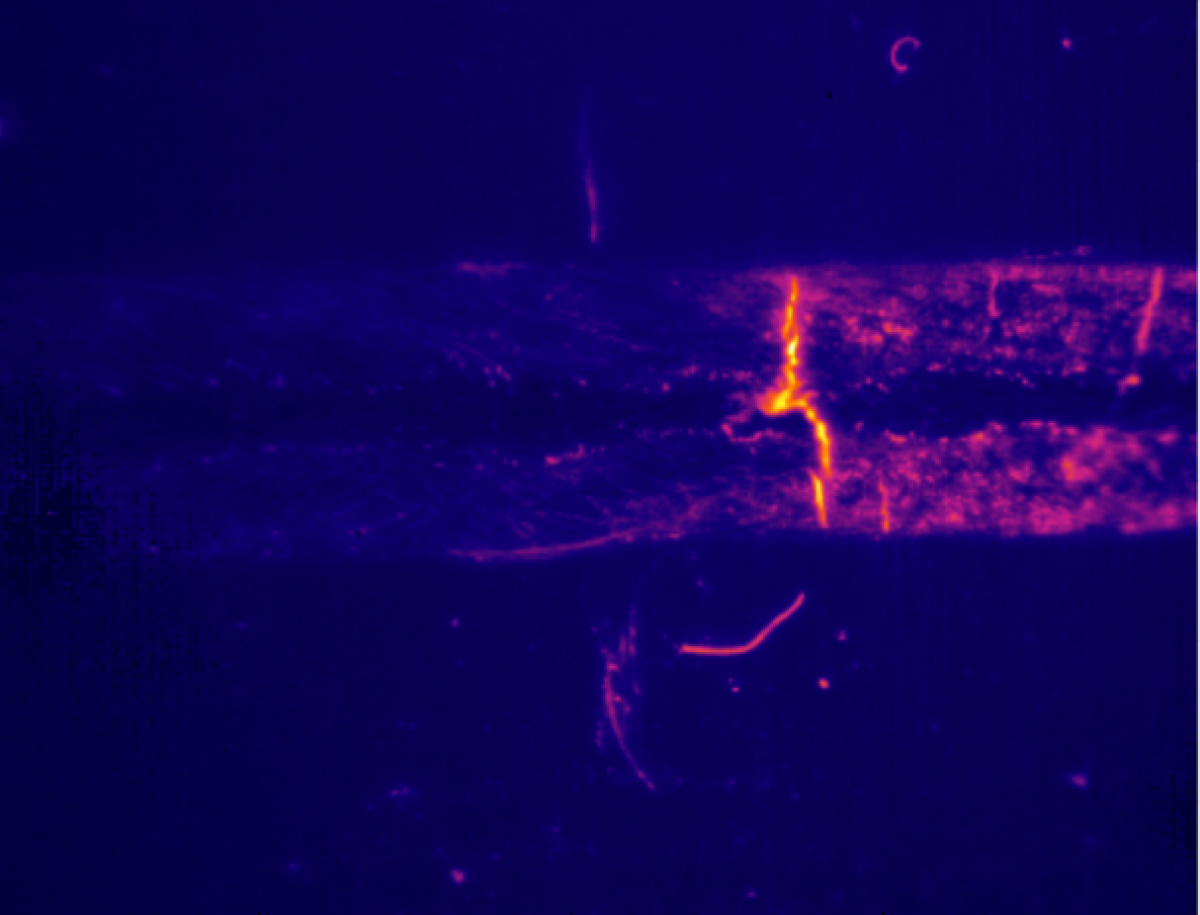
信号は光学的ではなく熱的なものです。カメラでは正常に見えても内部で接合していない溶接(「フォールスフレンド」溶接)は、マシンビジョンでは検出できませんが、接触がない部分を熱が拡散できないため、Field Sensor HRの画像ではすぐに識別できます。同じ原理で、エアギャップ、剥離、表面下のき裂、ピンホール、密着不良、材質の変化も検出します。
4. 実際の工業部品形状に対応
平面部品、曲面部品、最大±50°の傾斜角に対応し、距離公差は用途に応じて ±1 mm~±10 mm です。表面粗さ、表面仕上げ、部品温度は制約とならないため、Field Sensor HRは表面の前処理なしに生産部品へ直接使用できます。
5. コンパクトなヘッドとコントローラー、容易な組込み
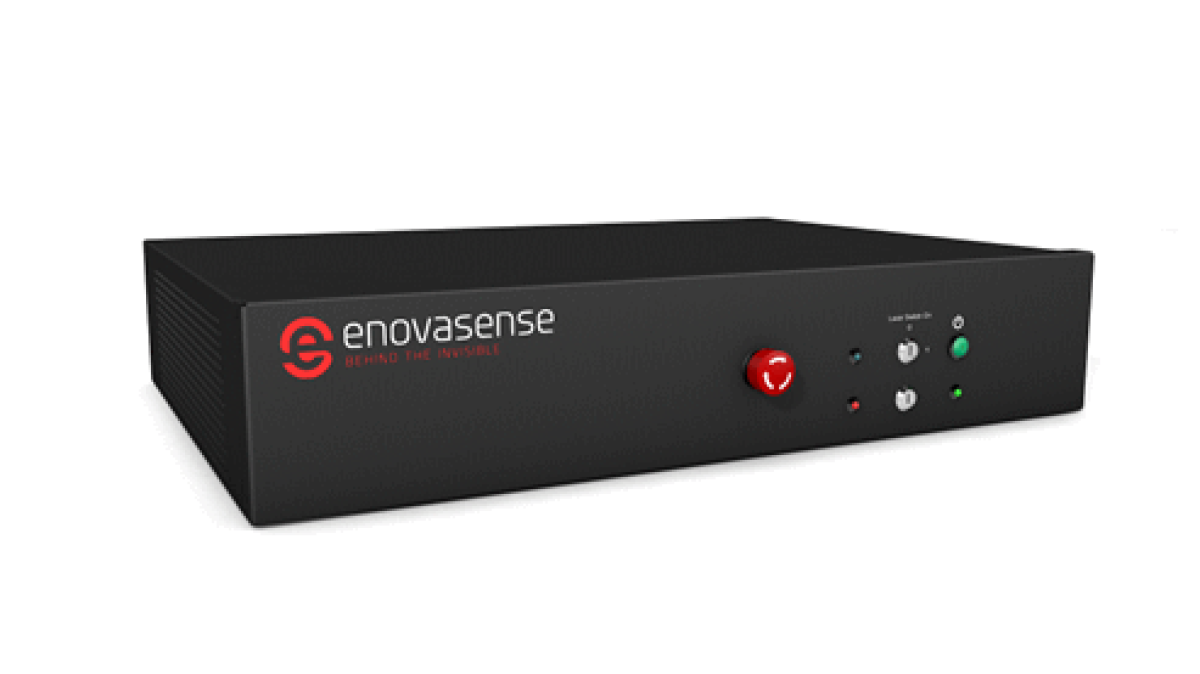
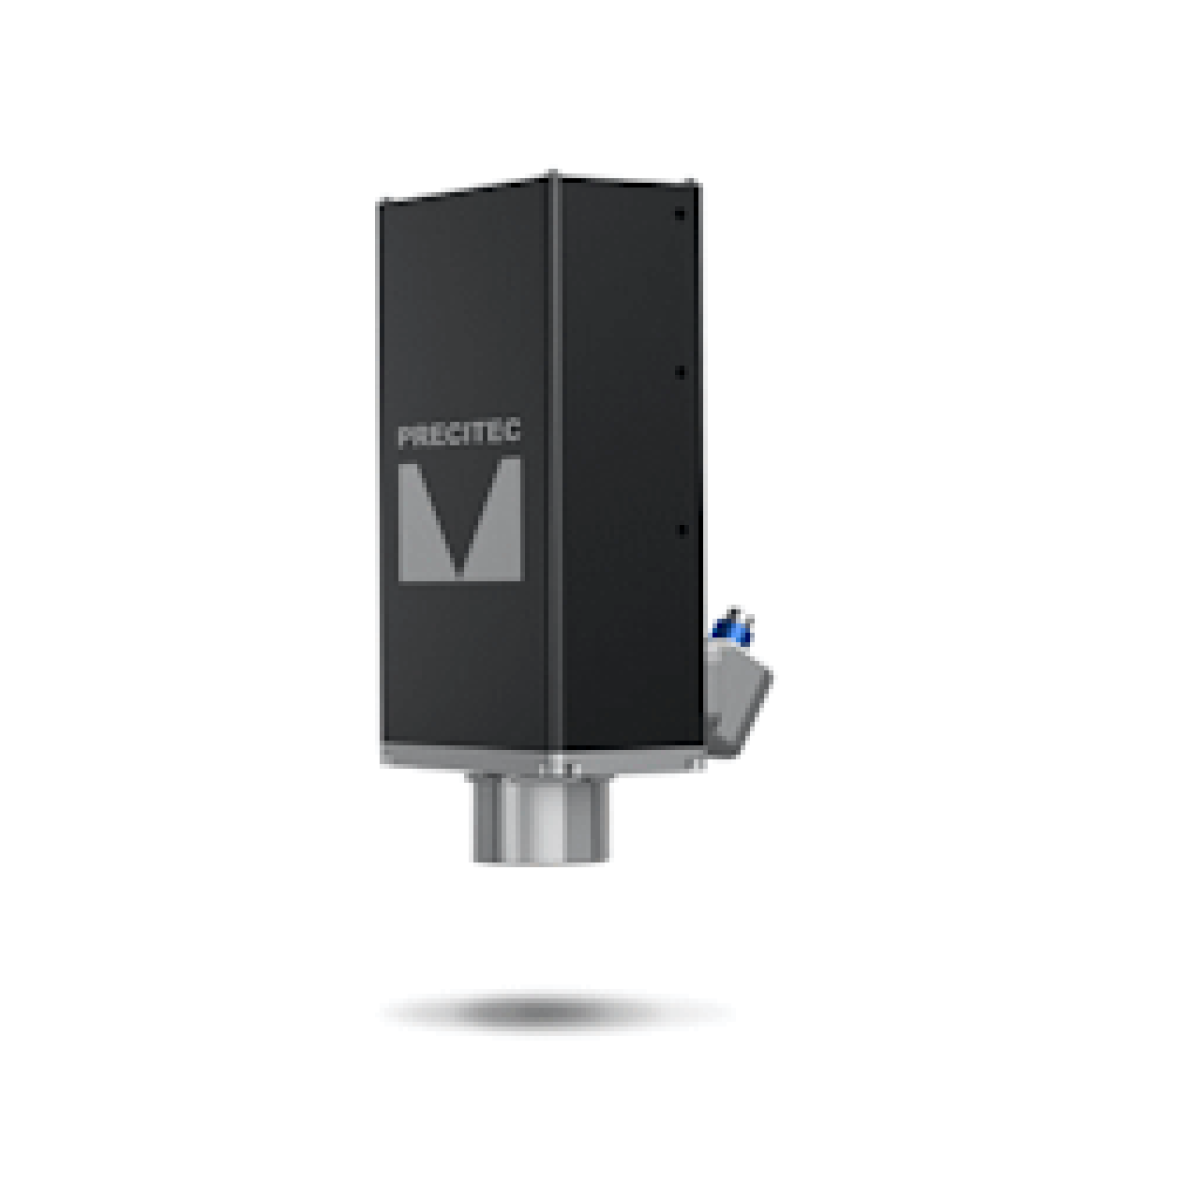
測定プローブは93 × 85 × 174 mm(400 g)の単一のコンパクトユニットで、部品に正対して設置します。コントローラーは315 × 200 × 150 mm(7.7 kg、100–230 V AC)のコンパクトユニットで、最大10 m離れた制御盤内に設置でき、光ファイバー1本と電気ケーブル1本でヘッドと接続します。Ethernet TCP/IP出力は専用のEnovasense Suiteソフトウェアに接続され、同ソフトウェアには合否の自動判定を学習させるANN(人工ニューラルネットワーク)モジュールも含まれています。
03 — 用途
Field Sensor HRの使用分野
Field Sensor HRは、点ではなく面を評価する必要がある場合に使用されます。溶接部や接合部の欠陥検出、接着アセンブリの品質管理、表面全体の膜厚マッピング、表面下の情報が重要な部品の検査などです。主な導入例:
| 自動車・電動モビリティ | 未接合溶接(フォールスフレンド)の検出、レーザー溶接・超音波溶接のエアギャップ検出、バッテリーバスバーの接合検査、塗装・プライマーの膜厚マッピング |
| 航空宇宙 | 遷熱コーティング(TBC)・アブレダブルコーティングの膜厚マッピング、複合材・接着構造の剥離検出、コールドスプレー補修部の検査 |
| 医療機器 | インプラント上の生体活性コーティング・ポリマーコーティングの全面検査、手術器具のピンホール・コーティング欠陥の検出 |
| 一般産業 | ステンレス鋼上のFKM・エラストマーシールの膜厚マッピング、ガラス上のエナメルマーキング、ゴムコーティングの均一性、スクリーン印刷インク |
| 民生エレクトロニクス | エポキシ絶縁層越しの検査によるサブコンポーネントの有無・位置確認 |
| 半導体 | ウェハーの表面き裂・ピンホールの検出 |
04 — 技術
フルフィールドレーザー光熱イメージングの原理
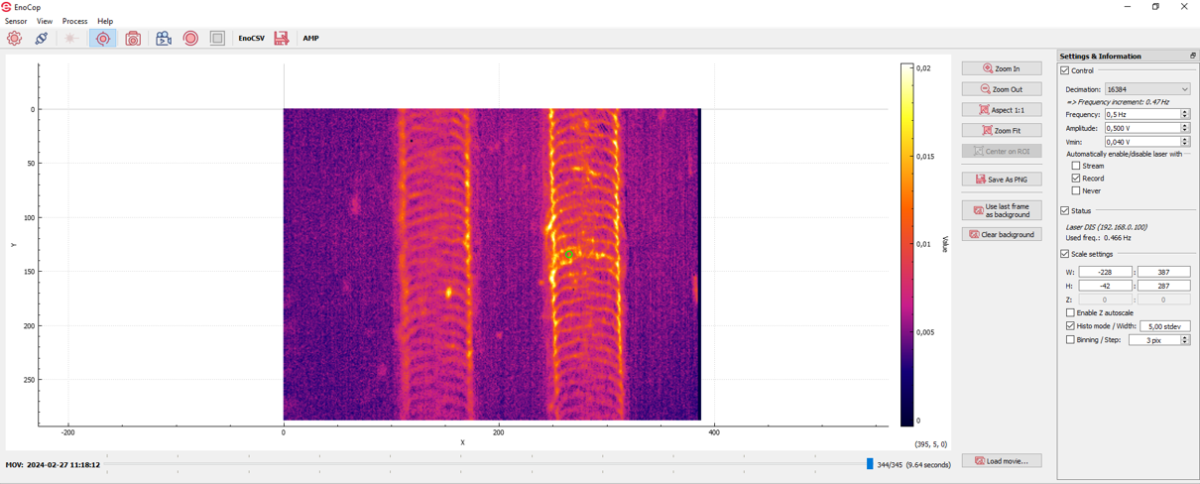
変調レーザービームを部品の21 × 16 mmのエリアに照射し、材料内部へ拡散する制御された熱波を発生させます。プローブ内の IR検出器アレイがシーンの各ピクセルで戻ってくる熱波を捉え、ピクセルごとに熱応答とレーザー変調の間の位相差と振幅比という2つの物理量を抽出します。その結果、部品の表面下の挙動を示す384 × 288の完全な画像が得られます。
変調周波数は0.1~5 Hzの範囲で調整可能で、探査深さを決定します:低い周波数では熱波がより深い界面まで到達し、高い周波数では薄いコーティングや表面近傍の欠陥の検出に適しています。
材料の熱的連続性を断つものは、熱拡散を局所的に乱すため、画像には表面の下にあるものが現れます。コーティング界面(膜厚マッピング)、き裂やピンホール(表面欠陥)、エアギャップや剥離(溶接品質)、エポキシ層の下に隠れたサブコンポーネント、あるいは未接合の界面を熱が通過できない未接合溶接などです。
動画:レーザー光熱測定の原理
YouTubeによってホストされており、お使いのデバイスにCookieが保存されます。
この技術を選ぶ理由 — まとめ
光熱イメージングは完全に光学的・熱的な手法です。部品への接触、電気的・磁気的結合、電離放射線は一切ありません。センサーは基材の磁気的性質、表面粗さ(広い範囲で)、部品形状(平面、曲面、最大±50°の傾斜)、生産環境(高温・低温の部品、乾燥済みまたは未乾燥・未硬化のコーティング)の影響を受けません。校正は代表的な基準サンプルで一度行えば、その後は生産で継続して使用できます。
05 — 技術仕様
詳細技術仕様 — Enovasense Field Sensor HR
品番 5105791
イメージングと測定
| 測定可能膜厚範囲(Ep) | 1 – 2000 µm(膜厚マッピング) |
| 視野 | 21 mm × 16 mm |
| 空間分解能 | 55 µm/ピクセル |
| マトリクスサイズ | 384 × 288 — 1回の取得あたり110,592点 |
| 取得時間 | 全画像を約1秒で取得(測定時間は調整可能) |
| 測定レート | 110,592点の全画像で1 Hz~10 Hz |
| 測定量 | 位相差(PHI)および振幅(AMP)のマップ、校正値(VAL、例:膜厚) |
| 変調周波数 | 0.1 – 5 Hz(探査深さを決定) |
| 角度公差 | ±5°~±50°(用途により異なる) |
| 距離公差 | ±1 mm~±10 mm(用途により異なる) |
| 作動距離 | 50 mm(固定) |
測定プローブ — 機械的・光学的特性
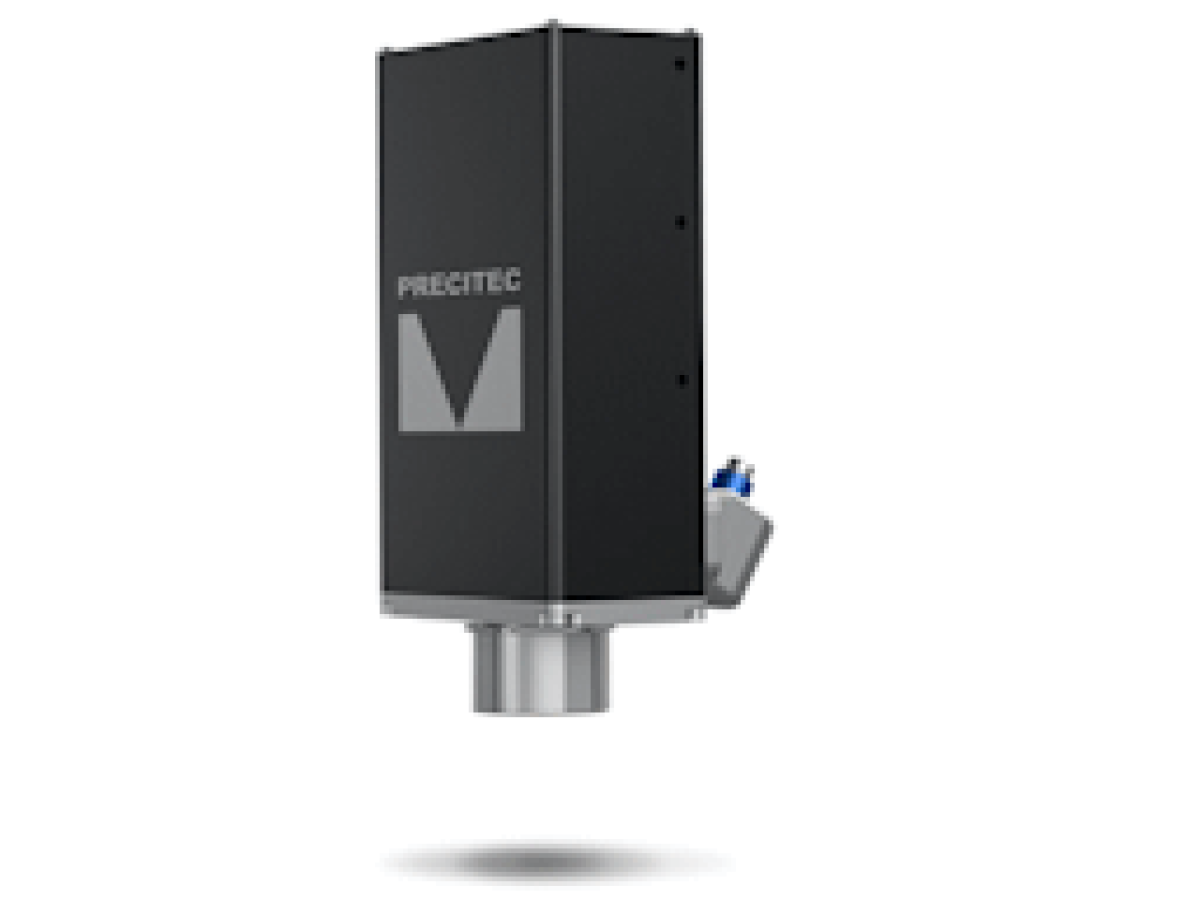
| プローブ寸法(Lh × Wh × Hh) | 93 × 85 × 174 mm |
| プローブ質量 | 400 g |
| 前面光学系 | 固定式の前面レンズ — 光学ツールの選択は不要 |
| レーザー波長(λ) | 980 nm、変調 |
| 最大レーザー出力 | 150 Wピーク / 75 W平均(最大レーザー強度:1.22 W/mm²) |
| レーザークラス | クラス4(IEC 60825-1)— ご要望に応じてクラス1エンクロージャーをご用意 |
| レーザー安全 | 機械の安全回路用インターロック入力。ソフトウェア起動時は初期状態でレーザーオフ |
| プローブ動作温度 | 周囲温度 < 35 °C |
コントローラー / 演算ユニット
| コントローラー形式 | コンパクトユニット |
| コントローラー寸法(L × W × H) | 315 × 200 × 150 mm |
| コントローラー質量 | 7.7 kg |
| 内蔵ハードウェア | 980 nmレーザー光源、赤外検出器エレクトロニクス、レーザーインターロック |
| 電源 | 100–230 V AC / 50–60 Hz |
| インターフェース | Ethernet(PCおよびカメラ)、USB、DisplayPort、レーザーインターロック、光ファイバー出力 |
| データインターフェース | Ethernet TCP/IP — Enovasense Suiteソフトウェア — MES / SPC対応 |
| 安全 — インターロックコネクタ | レーザーロッカー / 安全回路接続対応 |
| 動作温度 | < 35 °C — 屋内・乾燥環境での使用 |
| ヘッドとコントローラー間の光ファイバー | 2 – 10 m、FC/PCコネクタ、最小曲げ半径50 mm |
| ヘッドとコントローラー間の電気ケーブル | 2 – 10 m、RJ45 |
| ケーブル使用温度 | < 100 °C |
| コンピュータ | Ethernetで接続するWindows PC。屋内・乾燥環境での使用 |
ソフトウェア — Eno2DスイートとCalibration & Analysis
すべてのField Sensor HRには、Eno2Dソフトウェアスイート(取得・処理・判別用)と、ブラウザベースのCalibration & Analysisアプリケーションが付属します。後者は、生の光熱画像をリアルタイムで校正済みの膜厚マップに変換します。
| EnoLauncher | すべてのアプリケーションとプロジェクトへの単一の入口 |
| EnoCapture | 取得:レーザー設定と測定設定、バックグラウンド、フォーカス、記録 |
| EnoQuick | 日常的な測定向けの簡素化された取得。校正済みの値をリアルタイム表示 |
| EnoViewer | 画像処理と可視化:位相/振幅、スケール、ビニング、断面プロファイル |
| EnoANN | 良品/不良品の基準部品で学習させたニューラルネットワークによる合否判定 |
| Calibrate(校正) | 位相または振幅を膜厚へ変換する多項式(1次 / 2次)をリアルタイムに適用。画像上に描画した基準領域、学習セットとテストセット、R²、MAE、RMSE。ワンクリックで有効化できる校正ライブラリとJSONエクスポート。 |
| Analyse(解析) | 領域統計:平均、標準偏差、最小/最大、中央値、トリム平均、歪度。シリーズ全体で同じゾーンを比較するためのロックした領域。新しい測定のライブモニタリングとPNG画像データベースのエクスポート。 |
記載値はすべて代表値です。実際の性能は用途や対象となるコーティング・欠陥によって異なります。お客様のサンプルでの性能評価については、Enovasenseまでお問い合わせください。
06 — 製品構成
一体型センサー — ヘッド、コントローラー、ソフトウェアを一括納品
Enovasense Point Sensorとは異なり、Field Sensor HRは完全に統合されたシステムとして納品されます。測定プローブ、コントローラー、接続ケーブル、ソフトウェア一式が1つの品番に含まれます。生産セルへの組込みは簡単で、ヘッドを部品に正対させて設置し、コントローラーを最大10 m離れた制御盤に取り付けるだけです。
図2 — Enovasense Field Sensor HRシステムを構成する4つの要素
07 — 同梱品
Field Sensor HRシステムに含まれるもの
Field Sensor HRシステム一式は1つの品番で納品され、以下を含みます。
| 品名 | 数量 |
|---|---|
| Enovasense Field Sensor HR 測定プローブ | 1 |
| Enovasense Field Sensor HR コントローラー | 1 |
| プローブとコントローラー間の光ファイバー | 1 |
| プローブとコントローラー間のRJ45電気ケーブル | 1 |
| 電源ケーブル | 1 |
| Enovasense Suiteソフトウェア(Eno2D — Launcher、Capture、Viewer、ANN、Quick)およびCalibration & Analysis ウェブアプリケーション | 1 |
| 1年保証、CE証明書、品質検査証明書 | 1 |
08 — アクセサリーとオプション
Field Sensor HRの導入とメンテナンスを支援するサービスとアクセサリーをご用意しています。
| 品番 | アクセサリー / サービス |
|---|---|
| 5105893 | 年次メンテナンスサービス — センサー |
| 5105894 | 年次メンテナンスサービス — 検査ステーション |
| 5105895 | 納品・設置パック |
Field Sensor HRは固定フロントレンズと固定の作動距離50 mmを採用しているため、Point Sensorのような光学ツールの選択はありません。特注の取付けブラケット、レーザー安全エンクロージャー、アプリケーション技術サポートはご要望に応じて提供します。
09 — オプションの組込み
センサーからターンキーの検査ステーションへ
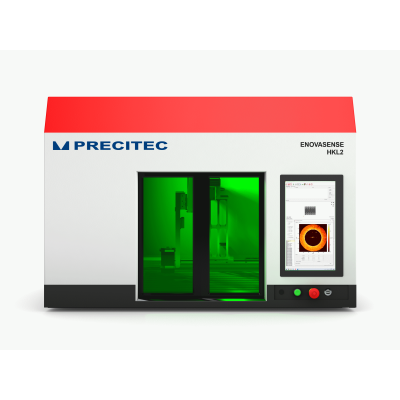
Field Sensor HRはクラス4のレーザーを発するため、通常は公称眼障害区域(NOHA)に作業者が立ち入れないようにするエンクロージャー内に設置します。Enovasenseでは、安全エンクロージャー、自動位置決めシステム、PC、専用HMIを備えた4種類のEnovasense検査ステーションのいずれかにセンサーを組み込んで提供でき、試験室、ライン脇、インライン向けのターンキー検査ソリューションとしてご利用いただけます。センサー本体はステーションとは別にご注文ください。
| 品番 | 名称 | 自動化 | 設置寸法(L × W × H) | 主な用途 |
|---|---|---|---|---|
| 5108103 | HKM | 3軸直交 | 600 × 600 × 710 mm | 小型・平板・単純形状部品向けのコンパクトなベンチ型ステーション — 80 kg、標準的な作業台に設置可能 |
| 5104906 | HKL | 3軸直交 | 825 × 1282 × 943 mm | 平板・単純形状部品向けの試験室 / 研究開発 / 品質保証用ベンチ |
| 5105790 | HKL-R | 6軸ロボット | 1025 × 1282 × 943 mm | 複雑な3D部品 — 航空宇宙、タービン、医療用インプラント |
| 5105512 | HKXL | 3軸 + ローディング1軸 | お問い合わせください | エンジンブロックなど大型部品のライン脇での全数検査 |
検査仕様の検討をお手伝いします。Field Sensor HRはエリア解析に適したセンサーですが、最適な組込み方法は、欠陥サイズ、部品形状、サイクルタイムによって異なります。サンプルまたは検出したい欠陥の内容をEnovasenseまでお送りください。センサー構成、ソフトウェア処理、必要に応じて検査ステーションの最適な組み合わせをご提案します。
リファレンス
| リファレンス | 名前 | ステータス / 価格 | データシート |
|---|---|---|---|
| DATASHEET FIELD SENSOR | High Resolution Non-Contact Under-Surface Analysis - Field Sensor HR |
利用可能
要見積もり |
English |

 English
 Deutsch
 Español
 Français
 Italiano
 한국어
 Polski
 中文