Productos / análisis subsuperficial de áreas sin contacto y de alta resolución - field sensor hr
01 — Presentación del producto
Enovasense Field Sensor HR
Análisis sin contacto bajo la superficie — 110 592 puntos en una sola adquisición
El Enovasense Field Sensor HR es un instrumento de imagen fototermal láser que analiza una superficie completa de una sola vez, totalmente sin contacto y totalmente no destructivo, en pocos segundos. En lugar de medir punto por punto, el Field Sensor HR ilumina una zona completa de la pieza, capta la respuesta térmica mediante una matriz de detectores IR específica y devuelve una imagen de 384 × 288 de lo que hay bajo la superficie.
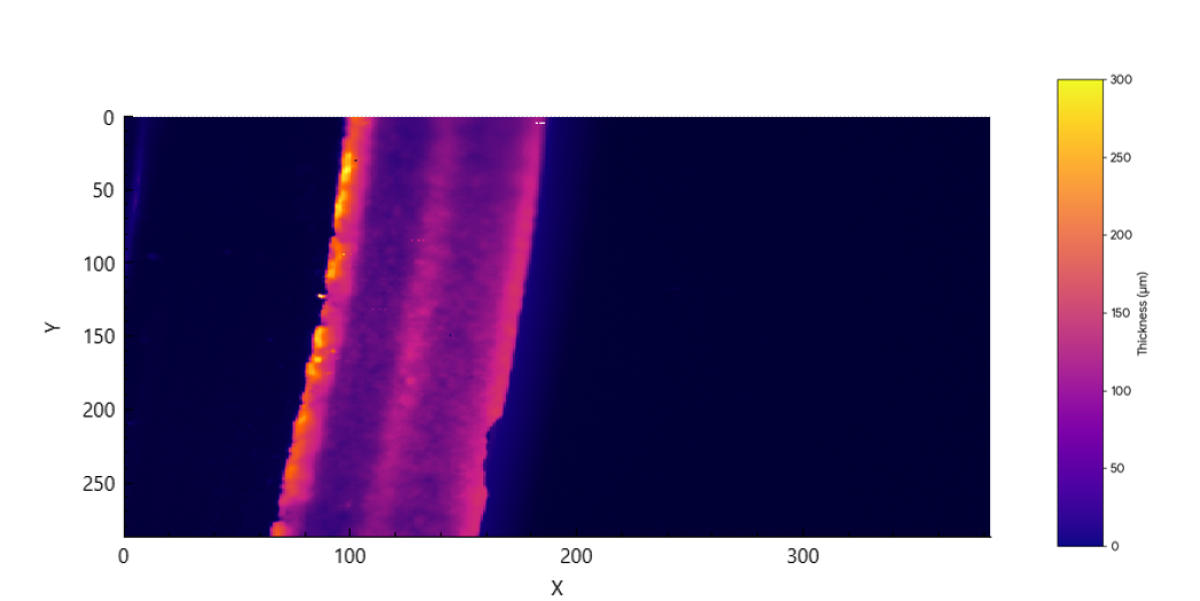
Se utiliza para detectar grietas, poros, delaminaciones, falta de adherencia, falsas soldaduras (false friend), huecos de aire y cambios de material invisibles para los sistemas de visión, y para cartografiar el espesor del recubrimiento en toda la superficie de una pieza, sin automatización, con una resolución espacial de 55 µm por píxel.
Sin contacto No destructivo Imagen de campo completo 110 592 puntos / adquisición Sin automatización Defectos bajo la superficie
|
110 592 ptos.
Puntos captados en una sola adquisición sobre una matriz de 384 × 288
una superficie completa analizada en tan solo 1 segundo
|
55 µm
Resolución espacial por píxel
cada píxel es una medición fototermal independiente
|
|
21×16mm
Campo de visión analizado en una sola adquisición
sin mesa de escaneo ni robot
|
1-2000 µm
Rango de cartografía de espesor sobre una gran variedad de recubrimientos
además de detección cualitativa de defectos
|
02 — Por qué elegir el Field Sensor HR
Cinco razones para integrar este sensor en una línea de producción
1. Sin contacto, no destructivo e independiente del sustrato
El sensor envía un haz láser modulado sobre la pieza y analiza la respuesta térmica infrarroja con una matriz de detectores integrada. Ninguna punta de sonda toca la pieza, no se corta ninguna muestra y no se emiten rayos X. El método es insensible a la naturaleza eléctrica o magnética del sustrato: funciona sobre metales, aluminio, acero, polímeros, vidrio y materiales compuestos, y admite recubrimientos secos o húmedos/sin curar, así como piezas calientes o frías.
2. Una superficie completa en una sola adquisición, sin automatización
Mientras que un sensor puntual necesita una mesa XY o un robot para construir un mapa, el Field Sensor HR capta todo el campo de visión de una sola vez. Más de 100 000 píxeles se adquieren en tan solo un segundo, y cada uno de ellos es una medición fototermal independiente. Los mapas de espesor, de defectos y de adherencia que antes requerían una estación de escaneo completa se obtienen ahora con un sensor fijo y una pieza inmóvil.
3. Detecta lo que los sistemas de visión no ven: defectos bajo la superficie
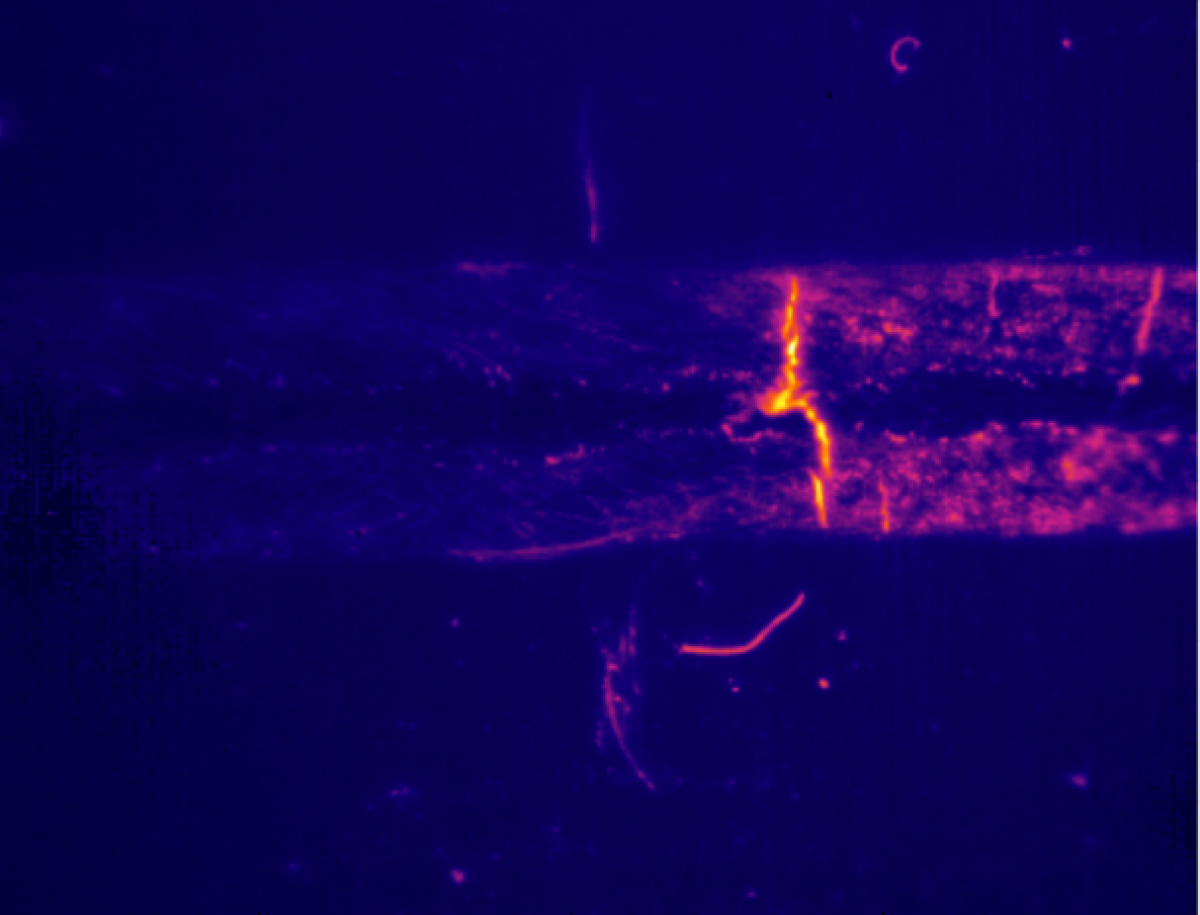
La señal es térmica, no óptica. Una soldadura que parece correcta en una cámara pero que no está unida por debajo (una falsa soldadura o «false friend») es invisible para la visión artificial, pero destaca inmediatamente en la imagen del Field Sensor HR, porque el calor no puede difundirse a través del contacto ausente. El mismo principio permite detectar huecos de aire, delaminaciones, grietas subsuperficiales, poros, falta de adherencia y cambios de material.
4. Adaptado a las geometrías industriales reales
El sensor funciona sobre piezas planas, piezas curvas y con ángulos de inclinación de hasta ±50°, con una tolerancia de distancia de ±1 mm a ±10 mm según la aplicación. La rugosidad, el acabado superficial y la temperatura de la pieza no son factores limitantes, por lo que el Field Sensor HR puede utilizarse directamente sobre piezas de producción, sin preparación de la superficie.
5. Cabezal compacto, controlador compacto e integración sencilla
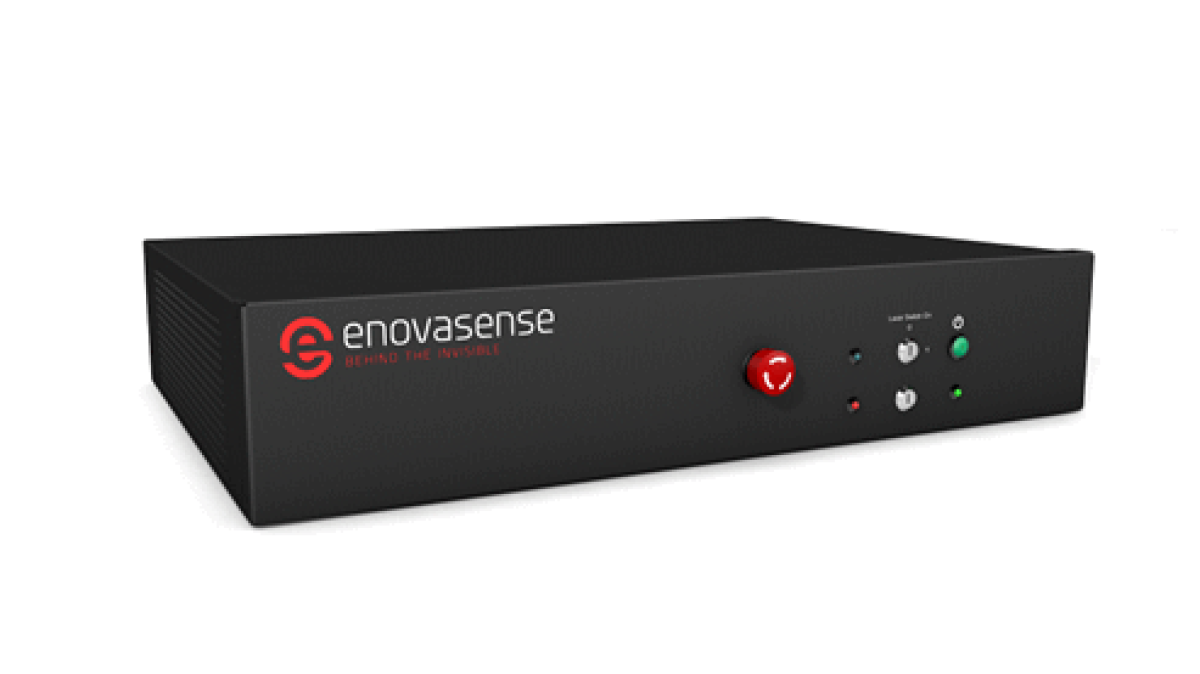
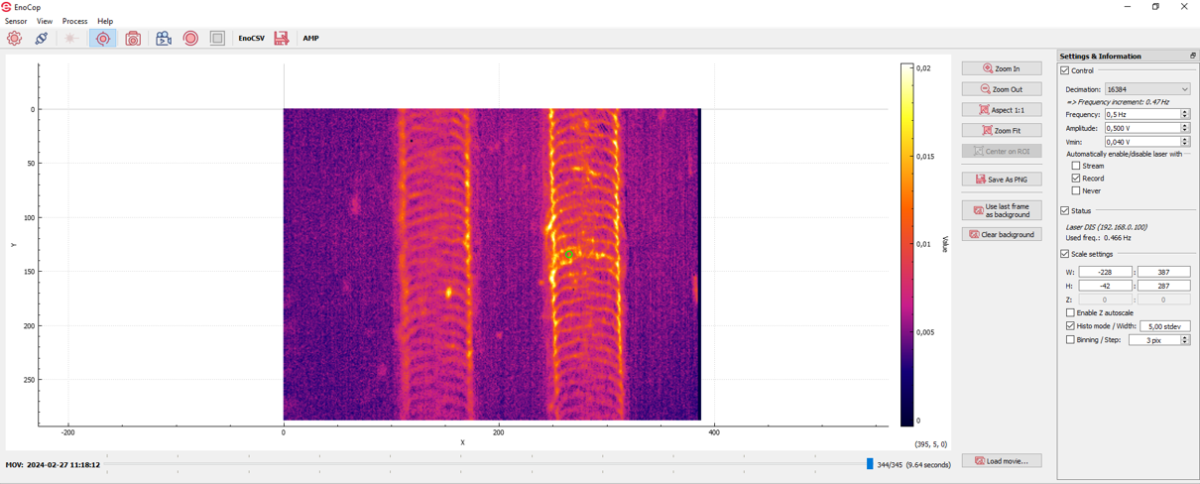
La sonda de medición es un bloque compacto único de 93 × 85 × 174 mm (400 g) que se coloca frente a la pieza. El controlador es una unidad compacta de 315 × 200 × 150 mm (7,7 kg, 100–230 V CA) que puede instalarse en un armario eléctrico a una distancia de hasta 10 m, conectada al cabezal mediante una fibra óptica y un cable eléctrico. La salida Ethernet TCP/IP alimenta el software Enovasense Suite, que incluye también un módulo ANN (red neuronal artificial) para entrenar una clasificación automática conforme/no conforme.
03 — Aplicaciones
Dónde se utiliza el Field Sensor HR
El Field Sensor HR se utiliza siempre que hay que caracterizar una superficie, y no un punto: detección de defectos en soldaduras y uniones, control de calidad de conjuntos pegados, cartografía de espesor de recubrimiento en toda la superficie e inspección de piezas en las que la información subsuperficial es crítica. Aplicaciones habituales:
| Automoción y movilidad eléctrica | Detección de falsas soldaduras, detección de huecos de aire en soldaduras láser y por ultrasonidos, inspección de uniones en barras colectoras de baterías, cartografía del espesor de pintura e imprimación |
| Aeronáutica | Cartografía de espesor de barreras térmicas y recubrimientos abradables, detección de delaminaciones en estructuras de material compuesto y pegadas, inspección de reparaciones por cold spray |
| Dispositivos médicos | Control en toda la superficie de recubrimientos bioactivos y poliméricos en implantes, detección de poros y defectos de recubrimiento en instrumental quirúrgico |
| Industria en general | Cartografía de espesor de juntas de FKM y elastómeros sobre acero inoxidable, marcado con esmalte sobre vidrio, homogeneidad de recubrimientos de caucho, tintas de serigrafía |
| Electrónica de consumo | Inspección a través del aislamiento epóxido para verificar la presencia y la posición de subcomponentes |
| Semiconductores | Detección de grietas superficiales y poros en obleas |
04 — Tecnología
Cómo funciona la imagen fototermal láser de campo completo
Un haz láser modulado se emite sobre una zona de 21 × 16 mm de la pieza y genera una onda térmica controlada que se difunde en el material. Una matriz de detectores IR situada en la sonda capta la onda térmica de retorno en cada píxel de la escena y extrae para cada píxel dos magnitudes físicas: el desfase y la relación de amplitud entre la respuesta térmica y la modulación láser. El resultado es una imagen completa de 384 × 288 del comportamiento subsuperficial de la pieza.
La frecuencia de modulación, ajustable de 0,1 a 5 Hz, define la profundidad sondeada: las frecuencias bajas permiten que la onda térmica alcance interfaces más profundas, mientras que las frecuencias altas favorecen los recubrimientos finos y los defectos cercanos a la superficie.
Como la difusión del calor se ve perturbada localmente por cualquier elemento que interrumpa la continuidad térmica del material, la imagen revela lo que hay bajo la superficie: una interfaz de recubrimiento (cartografía de espesor), una grieta o un poro (defecto superficial), un hueco de aire o una delaminación (calidad de soldadura), un subcomponente oculto bajo una capa de epóxido o una falsa soldadura en la que el calor no puede atravesar la interfaz no unida.
VÍDEO: PRINCIPIO DE MEDICIÓN FOTOTERMAL LÁSER
Alojado por YouTube, que instala cookies en su dispositivo.
Por qué esta tecnología: resumen
La imagen fototermal es totalmente óptica y térmica: sin contacto con la pieza, sin acoplamiento eléctrico o magnético y sin radiación ionizante. El sensor es indiferente a las propiedades magnéticas del sustrato, a la rugosidad superficial (dentro de un amplio rango), a la geometría de la pieza (plana, curva, inclinada hasta ±50°) y al entorno de producción (piezas calientes o frías, recubrimientos secos o húmedos/sin curar). La calibración se realiza una sola vez a partir de muestras de referencia representativas y después se reutiliza en producción de forma indefinida.
05 — Especificaciones técnicas
Especificaciones técnicas completas: Enovasense Field Sensor HR
N.º de artículo 5105791
Imagen y medición
| Rango de espesor medible (Ep) | 1 – 2000 µm (cartografía de espesor de recubrimiento) |
| Campo de visión | 21 mm × 16 mm |
| Resolución espacial | 55 µm por píxel |
| Tamaño de la matriz | 384 × 288 — 110 592 puntos por adquisición |
| Tiempo de adquisición | Imagen completa en aprox. 1 s (tiempo de medición ajustable) |
| Frecuencia de medición | De 1 Hz a 10 Hz para la imagen completa de 110 592 puntos |
| Magnitudes medidas | Mapas de desfase (PHI) y de amplitud (AMP); valor calibrado (VAL), por ejemplo el espesor |
| Frecuencia de modulación | 0,1 – 5 Hz (define la profundidad sondeada) |
| Tolerancia angular | De ±5° a ±50° (según la aplicación) |
| Tolerancia de distancia | De ±1 mm a ±10 mm (según la aplicación) |
| Distancia de trabajo | 50 mm (fija) |
Sonda de medición: características mecánicas y ópticas
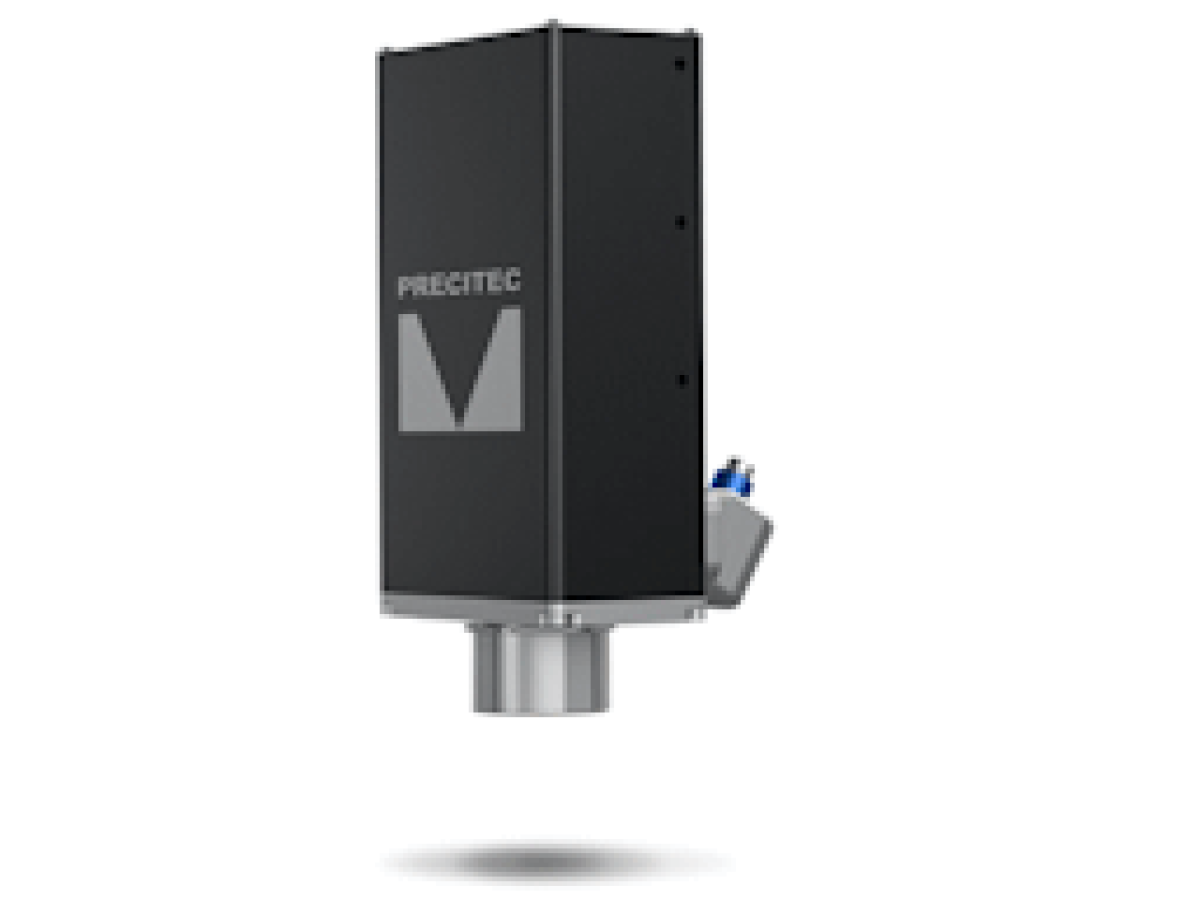
| Dimensiones de la sonda (Lh × Wh × Hh) | 93 × 85 × 174 mm |
| Peso de la sonda | 400 g |
| Óptica frontal | Lente frontal fija: no requiere selección de herramienta óptica |
| Longitud de onda láser (λ) | 980 nm, modulado |
| Potencia láser máxima | 150 W de pico / 75 W de media (intensidad láser máxima: 1,22 W/mm²) |
| Clase láser | Clase 4 (IEC 60825-1): cerramiento de clase 1 disponible bajo pedido |
| Seguridad láser | Entrada de enclavamiento para el bucle de seguridad de la máquina; láser apagado por defecto al iniciar el software |
| Temperatura de funcionamiento de la sonda | < 35 °C ambiente |
Controlador / unidad de cálculo
| Formato del controlador | Unidad compacta |
| Dimensiones del controlador (L × An × Al) | 315 × 200 × 150 mm |
| Peso del controlador | 7,7 kg |
| Hardware integrado | Fuente láser de 980 nm, electrónica del detector de infrarrojos y enclavamiento láser |
| Alimentación | 100–230 V CA / 50–60 Hz |
| Interfaces | Ethernet (PC y cámara), USB, DisplayPort, enclavamiento láser, salida de fibra óptica |
| Interfaz de datos | Ethernet TCP/IP — software Enovasense Suite — compatible con MES / SPC |
| Seguridad: conector de enclavamiento | Laser locker / preparado para bucle de seguridad |
| Temperatura de funcionamiento | < 35 °C: uso en interior, ambiente seco |
| Fibra óptica entre cabezal y controlador | 2 – 10 m, conector FC/PC, radio de curvatura mínimo de 50 mm |
| Cable eléctrico entre cabezal y controlador | 2 – 10 m, RJ45 |
| Temperatura de uso del cable | < 100 °C |
| Ordenador | PC con Windows conectado por Ethernet; uso en interior, ambiente seco |
Software: paquete Eno2D y Calibration & Analysis
Todos los Field Sensor HR se suministran con el paquete de software Eno2D para la adquisición, el procesamiento y la clasificación, y con una aplicación web Calibration & Analysis que convierte las imágenes fototermales brutas en mapas de espesor calibrados en tiempo real.
| EnoLauncher | Punto de entrada único a todas las aplicaciones y proyectos |
| EnoCapture | Adquisición: ajustes de láser y de medición, fondo, enfoque, grabación |
| EnoQuick | Adquisición simplificada para mediciones rutinarias, con visualización calibrada en tiempo real |
| EnoViewer | Procesamiento y visualización de imágenes: fase/amplitud, escalas, binning, secciones transversales |
| EnoANN | Clasificación conforme/no conforme por red neuronal, entrenada con piezas de referencia buenas y defectuosas |
| Calibrar | Conversión polinómica (de 1.er o 2.º orden) de la fase o la amplitud en espesor, aplicada en tiempo real. Áreas de referencia trazadas sobre las imágenes, conjuntos de aprendizaje y de prueba, R², MAE, RMSE. Biblioteca de calibraciones con activación con un solo clic y exportación a JSON. |
| Analizar | Estadísticas por región: media, desviación típica, mín./máx., mediana, media recortada, asimetría. Regiones bloqueadas para comparar las mismas zonas a lo largo de una serie. Supervisión en directo de las nuevas mediciones y exportación en PNG de la base de datos de imágenes. |
Todos los valores son típicos. El rendimiento real depende de la aplicación y del recubrimiento o defecto objetivo. Póngase en contacto con Enovasense para un diagnóstico de rendimiento sobre sus propias muestras.
06 — Estructura del producto
Un sensor integrado: cabezal, controlador y software en una sola entrega
A diferencia del Enovasense Point Sensor, el Field Sensor HR se suministra como un sistema totalmente integrado: la sonda de medición, el controlador, los cables de conexión y el paquete de software forman parte de una única referencia. La integración en una célula de producción es sencilla: basta con colocar el cabezal frente a la pieza e instalar el controlador en un armario situado a una distancia de hasta 10 m.
Figura 2 — Los cuatro elementos de un sistema Enovasense Field Sensor HR completo
07 — Contenido del suministro
Qué se suministra con un sistema Field Sensor HR
Un sistema Field Sensor HR completo se suministra con una única referencia e incluye:
| Designación | Cantidad |
|---|---|
| Sonda de medición Enovasense Field Sensor HR | 1 |
| Controlador Enovasense Field Sensor HR | 1 |
| Fibra óptica entre sonda y controlador | 1 |
| Cable eléctrico RJ45 entre sonda y controlador | 1 |
| Cable de alimentación | 1 |
| Software Enovasense Suite (Eno2D: Launcher, Capture, Viewer, ANN, Quick) y aplicación web Calibration & Analysis | 1 |
| Garantía de 1 año, certificado CE, certificado de control de calidad | 1 |
08 — Accesorios y opciones
Hay disponibles algunos servicios y accesorios complementarios para la puesta en servicio y el mantenimiento del Field Sensor HR:
| Referencia | Accesorio / servicio |
|---|---|
| 5105893 | Servicio de mantenimiento anual: sensor |
| 5105894 | Servicio de mantenimiento anual: estación de control |
| 5105895 | Paquete de entrega e instalación |
El Field Sensor HR utiliza una lente frontal fija y una distancia de trabajo fija de 50 mm: no hay selección de herramienta óptica como en el Point Sensor. Bajo pedido se ofrecen soportes de integración a medida, cerramientos de seguridad láser y asistencia de ingeniería de aplicaciones.
09 — Integración opcional
Del sensor a la estación de control llave en mano
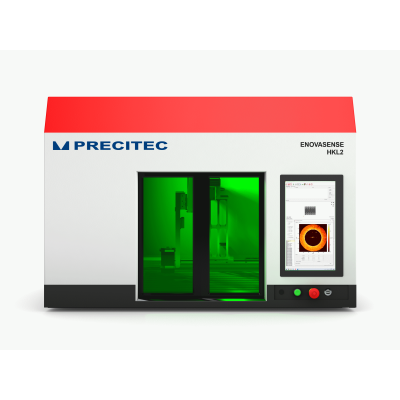
Como el Field Sensor HR emite un láser de clase 4, normalmente se instala dentro de un cerramiento que mantiene la zona de riesgo ocular nominal (NOHA) fuera del alcance del operario. Enovasense puede suministrar el sensor integrado en una de las cuatro estaciones de control Enovasense, que incluyen un cerramiento seguro, un sistema de posicionamiento automatizado, un PC y una HMI dedicada, lo que convierte el sensor en una solución de inspección llave en mano para laboratorio, a pie de línea o en línea. El sensor debe pedirse por separado de la estación.
| Referencia | Nombre | Automatización | Dimensiones (L × An × Al) | Uso típico |
|---|---|---|---|---|
| 5108103 | HKM | Cartesiana de 3 ejes | 600 × 600 × 710 mm | Estación de sobremesa compacta para piezas pequeñas, planas o sencillas: 80 kg, cabe en cualquier banco estándar |
| 5104906 | HKL | Cartesiana de 3 ejes | 825 × 1282 × 943 mm | Bancos de laboratorio, I+D y control de calidad para piezas planas o sencillas |
| 5105790 | HKL-R | Robot de 6 ejes | 1025 × 1282 × 943 mm | Piezas 3D complejas: aeronáutica, turbinas, implantes médicos |
| 5105512 | HKXL | 3 ejes + 1 eje de carga | Bajo pedido | Control 100 % a pie de línea de piezas grandes, como bloques motor |
¿Necesita ayuda para definir su inspección? El Field Sensor HR destaca en el análisis de superficies, pero la integración adecuada depende del tamaño del defecto, de la geometría de la pieza y del tiempo de ciclo. Póngase en contacto con Enovasense con sus muestras o con una descripción del defecto que desea detectar: le propondremos la mejor combinación de configuración del sensor, procesamiento por software y, si es necesario, estación de control.
Referencias
| Referencia | Nombre | Estado / Precio | Ficha técnica |
|---|---|---|---|
| DATASHEET FIELD SENSOR | High Resolution Non-Contact Under-Surface Analysis - Field Sensor HR |
Disponible
Bajo presupuesto |
English |

 English
 Deutsch
 Français
 Italiano
 日本語
 한국어
 Polski
 中文