Aplicaciones / medición sin contacto del espesor de esmaltes en cada etapa del proceso
01 — Introducción
Esmaltado: vidrio vitrificado fundido sobre metal y vidrio
El esmalte vítreo, también llamado esmalte de porcelana, es una fina capa de vidrio fundida sobre un sustrato a alta temperatura. Una frita de vidrio finamente molida se aplica como barbotina húmeda, como polvo seco electrostático o como pasta serigrafiada; se seca y después se cuece a unos 800–900 °C, temperatura a la que funde y se une químicamente a la pieza. El resultado es una superficie dura, brillante y químicamente inerte, resistente a la corrosión, la abrasión, las altas temperaturas y la mayoría de los ácidos y álcalis.
Gracias a esta combinación de propiedades, el esmalte es el acabado preferido en una amplia gama de industrias: menaje de cocina y bandejas de horno de hierro fundido y acero, muflas y bandejas de hornos domésticos, depósitos de agua caliente y calderas vitrificados, reactores químicos y farmacéuticos, intercambiadores de calor, paneles arquitectónicos y señalización, sanitarios e impresiones decorativas en placas de vitrocerámica.
Menaje y bandejas de hornoElectrodomésticos y hornosDepósitos de aguaRecipientes químicos y de procesoPlacas de vitrocerámicaPaneles arquitectónicos
Una pieza esmaltada suele llevar una o varias capas funcionales: una capa de masa (esmalte de fondo) aplicada en primer lugar para la adherencia y la protección contra la corrosión, seguida de una o varias capas de cubierta que aportan el color, el brillo y la resistencia química finales. El espesor total tras la cocción oscila habitualmente entre unos 10 µm en capas decorativas serigrafiadas finas y cerca de 1 mm —y, más raramente, más— en revestimientos vítreos gruesos, capas de masa y revestimientos de depósitos de agua.
02 — Requisitos de calidad
Por qué es esencial controlar el espesor del esmalte
El espesor del recubrimiento es uno de los parámetros de calidad más críticos de una pieza esmaltada, y la etapa de cocción no admite errores: una vez cocido, el esmalte queda unido químicamente al sustrato y no puede retocarse. Una pieza no conforme se desecha, no se reprocesa.
Demasiado fino: fallos de protección y poros
Una capa demasiado fina deja el sustrato expuesto a través de poros y zonas sin recubrir, eliminando la protección contra la corrosión y los productos químicos que el esmalte debe proporcionar. En acero y hierro fundido provoca corrosión pasante y fallos prematuros; en depósitos de agua y recipientes químicos, incluso una zona fina localizada puede comprometer toda la pieza.
Demasiado grueso: desconchados, deformación y desperdicio
Una capa sobreaplicada es igual de perjudicial. El exceso de esmalte tiende a desconcharse y saltar, a adherirse mal y a deformar los paneles durante la cocción, además de provocar defectos como las escamas de pescado. También desperdicia frita costosa y aumenta la energía de cocción.
Uniformidad: la clave para la retroalimentación del proceso
Más allá de los límites de aceptación/rechazo, cartografiar la uniformidad de la capa en toda la pieza revela problemas de aplicación invisibles a simple vista —deriva del patrón de pulverización, efectos Faraday electrostáticos en el polvo, escurrido irregular de la barbotina o falta de uniformidad en la inmersión— mucho antes de que lleguen al horno.
|
10 µm – 1 mm+
Rango de espesor del esmalte (hasta ~1 mm, rara vez más)
|
Hasta el 15 %
Rechazo debido solo al espesor
|
|
~800–900 °C
Cocción: el punto de no retorno
|
0,5–3 %
Precisión de medición RMS típica
|
03 — Retos de medición
Por qué es esencial una medición sin contacto y no destructiva
Las condiciones de las líneas de esmaltado hacen que la medición de espesor convencional resulte insuficiente. Obtener datos fiables, representativos y útiles exige superar varios retos fundamentales.
El problema de las técnicas de contacto
Los medidores de espesor más habituales —sondas de corrientes de Foucault y de inducción magnética— funcionan por contacto y requieren un recubrimiento consolidado sobre un sustrato metálico. No pueden utilizarse en los estados frágiles y no consolidados de barbotina, polvo o bizcocho, que la punta de la sonda simplemente destruiría, y no sirven sobre sustratos de vidrio y vitrocerámica. En la práctica, además, requieren un operario formado y solo se mide una pequeña muestra de piezas, estadísticamente poco representativa.
Argumentos para medir antes de la cocción
Como los medidores de contacto solo funcionan después de la cocción, cualquier no conformidad se detecta justo en la etapa en la que ya no se puede hacer nada. Medir en estado húmedo, de polvo o de bizcocho —antes de que la pieza entre en el horno— transforma el control de calidad: una pieza fuera de tolerancia puede retocarse o decaparse y volver a aplicarse antes de consumir el ciclo de cocción, de alto consumo energético.
La necesidad de automatización en línea
Las líneas de esmaltado modernas —paneles de electrodomésticos en transportadores, depósitos o lotes de menaje— trabajan con altas cadencias. Un control de espesor realmente eficaz debe medir automáticamente, seguir las piezas en movimiento y enviar los datos en tiempo real al sistema de supervisión de la línea. Este nivel de integración es imposible con tecnología de contacto.
04 — Comparación de tecnologías
Por qué la radiometría fototérmica láser es la solución adecuada
La radiometría fototérmica láser (LPTR), tecnología patentada desarrollada por Enovasense, resuelve todas estas limitaciones con un único sensor compacto e integrable. Un haz láser modulado en potencia genera una onda térmica controlada en la superficie del recubrimiento; la onda se difunde en la capa y se retrodifunde en la interfaz capa–sustrato, y un detector infrarrojo capta el flujo térmico de retorno. El desfase entre el láser emitido y la respuesta térmica se correlaciona con el espesor del recubrimiento, mientras que la amplitud de la señal revela defectos como porosidad o falta de adherencia.
Como la medición se basa en la difusión del calor y no en el contacto ni en el acoplamiento magnético, funciona tanto en esmalte cocido como sin cocer, es independiente del color y del pigmento y —algo decisivo para el esmalte— funciona sobre sustratos de vidrio y vitrocerámica, donde las corrientes de Foucault no pueden.
| Criterios | Fototérmica láser Enovasense (LPTR) | Corrientes de Foucault / inducción magnética | Microscopía de corte transversal (destructiva) |
|---|---|---|---|
| Medición sin contacto | Sí | No: requiere contacto de la sonda | No: se corta la pieza |
| Medición antes de la cocción (barbotina · polvo · pasta · bizcocho) | Sí: en todos los estados del proceso | No: el contacto destruye la capa sin cocer | No |
| Funciona sobre sustrato de vidrio / vitrocerámica | Sí: se absorbe y genera calor | No: requiere sustrato metálico | Parcial: preparación delicada de la muestra |
| No destructivo | Sí | Sí | No: la pieza se destruye |
| Detección de defectos / porosidad / adherencia | Sí: señal de amplitud | No | Parcial: visual, solo por muestreo |
| Cartografía de campo completo / 100 % | Sí: con Field Sensor | Solo muestreo | Solo muestreo |
| Tolerante a superficies de bizcocho rugosas y porosas | Sí | Parcial: solo zonas planas | N/A |
| Capacidad de automatización en línea | Sí: diseñado para líneas automatizadas | Difícil: operación manual | No |
| Velocidad de medición | <1 s por punto | ~1 s por punto: reposicionamiento manual | Horas por muestra |
Otra ventaja práctica en estado cocido es que una sola calibración cubre todos los colores de esmalte sobre un sustrato dado, de modo que pueden medirse muchas referencias de producción sin recalibrar entre cambios de color.
05 — Rendimiento metrológico
Rendimiento de la fototérmica láser de Enovasense sobre esmalte
El rendimiento de la LPTR sobre esmalte se ha validado en cuatro aplicaciones industriales representativas que abarcan todos los estados del proceso —barbotina, polvo, pasta, bizcocho y cocido— y varios sustratos, desde hierro fundido y acero hasta vitrocerámica.
Aplicación 1 — Ollas de hierro fundido (bizcocho y cocido, sobre hierro fundido)
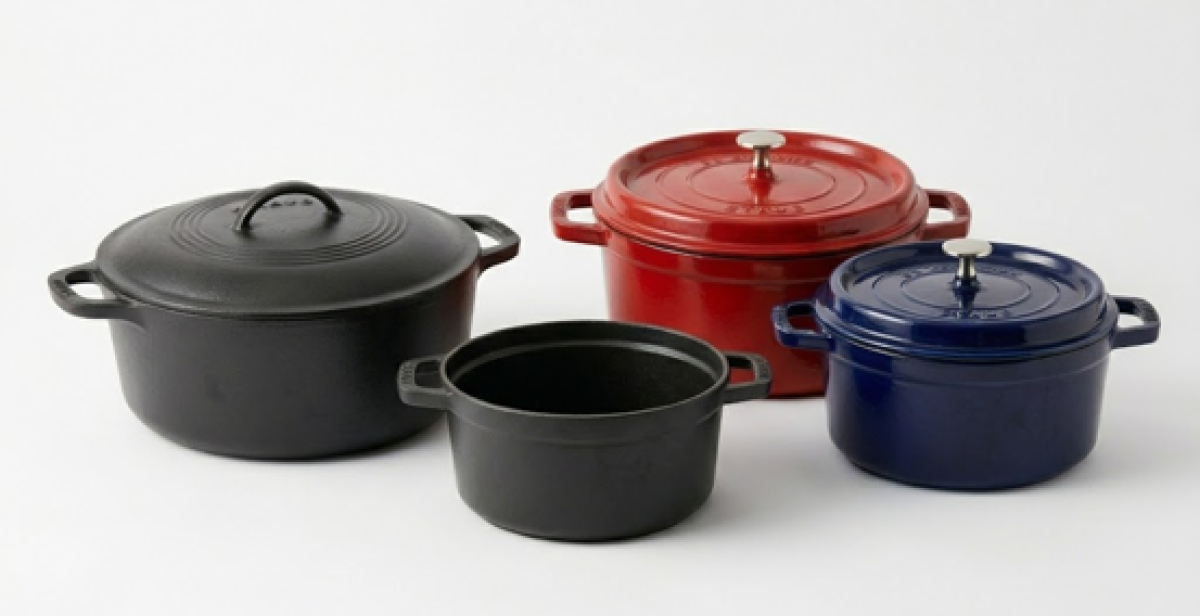
Una primera capa de esmalte anticorrosión sobre ollas de hierro fundido, aplicada como barbotina húmeda y medida tanto en estado bizcocho seco como después de la cocción.
Se prepararon diez muestras con distintos niveles de espesor de esmalte. En estado bizcocho seco se realizaron diez mediciones fototérmicas en distintos puntos de cada muestra para extraer el desfase; a continuación, las muestras se cocieron y se midieron por microscopía de corte transversal como referencia destructiva. Promediando por muestra, el desfase en estado bizcocho se correlaciona en un 98,61 % con el espesor final tras la cocción; así, una vez calibrado, el sensor predice el espesor tras la cocción directamente a partir de una lectura en estado bizcocho, con una diferencia absoluta media de 1,4 µm respecto al corte transversal. Repitiendo el ensayo en estado cocido se obtuvo una correlación comparable del 98,42 % (diferencia media de 1,2 µm). Se obtuvieron resultados similares en la segunda capa, de cubierta coloreada.
Parámetros del sensor
|
98,6 %
Correlación: estado bizcocho frente a referencia cocida
|
1,4 µm
Diferencia absoluta media respecto al corte transversal
|
|
98,4 %
Correlación: estado cocido frente a referencia
|
1,2 µm
Diferencia absoluta media respecto al corte transversal
|
Aplicación 2 — Bandejas de horno (polvo y cocido, sobre acero)
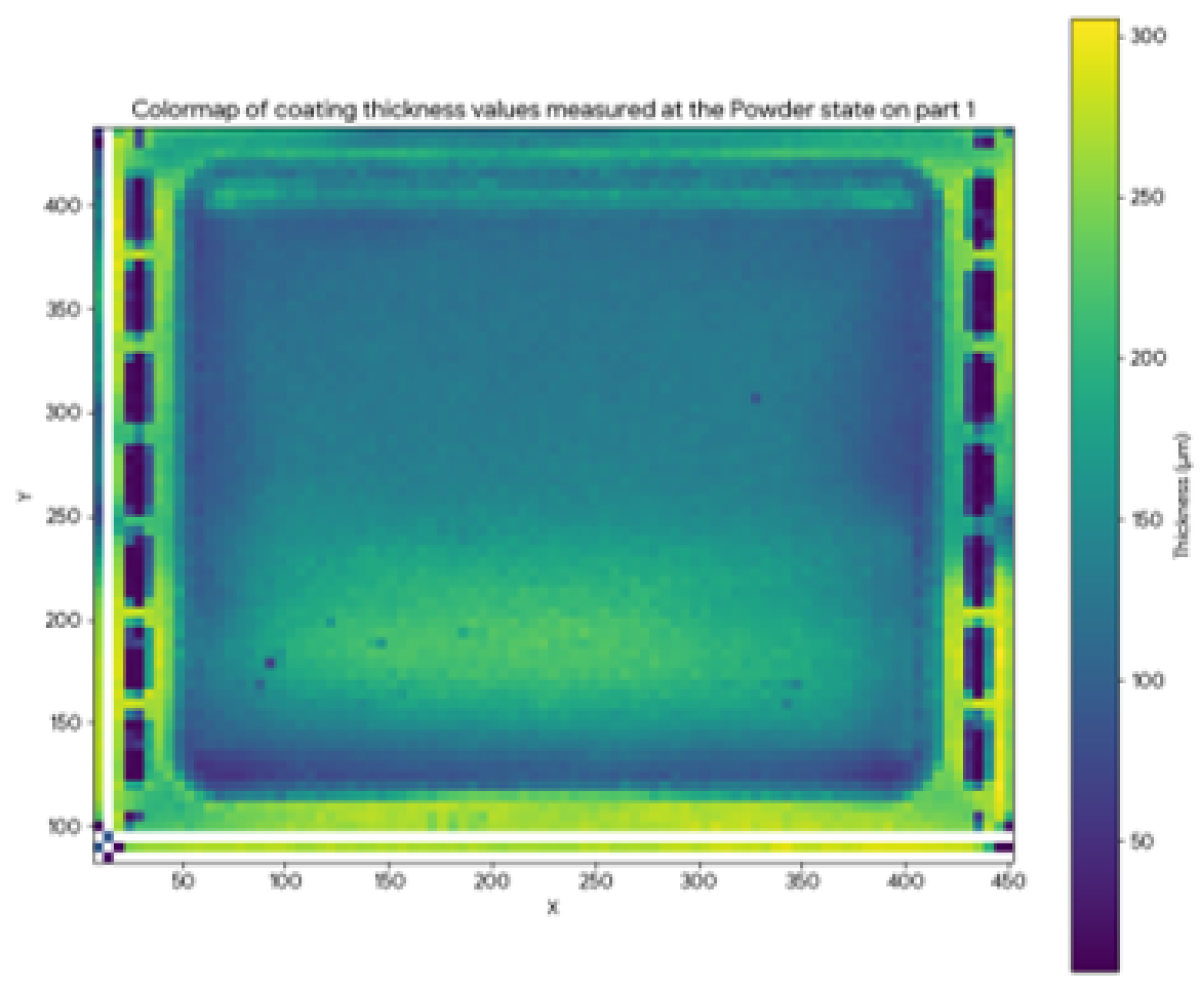
Un recubrimiento de esmalte en polvo seco sobre bandejas de horno de acero, cartografiado en estado de polvo y después de la cocción. Las corrientes de Foucault no pueden medir el estado de polvo —el contacto arrastraría el recubrimiento—, mientras que la fototérmica cartografía toda la pieza y detecta el exceso de pulverización en el borde inferior antes de consumir energía de cocción.
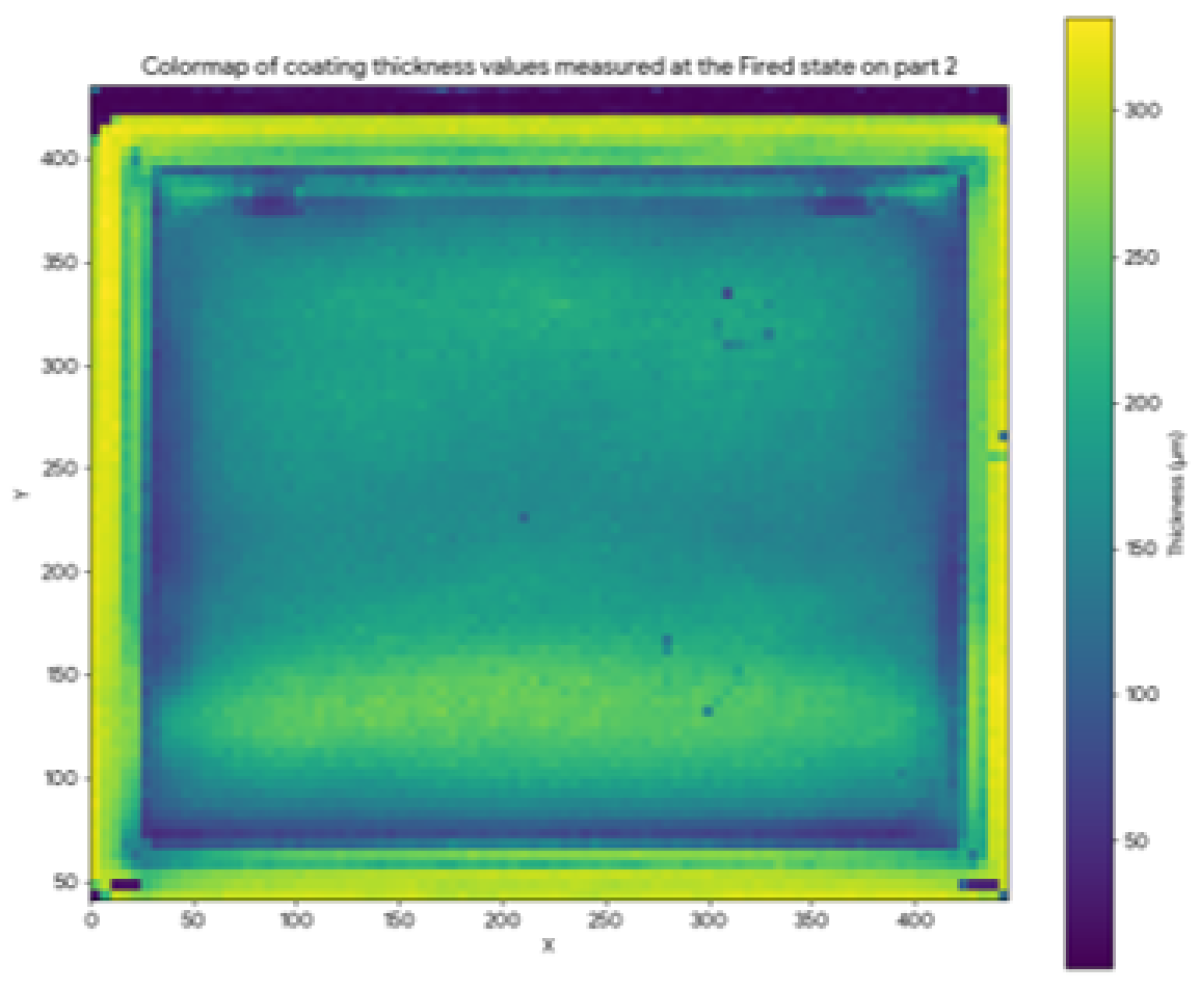
Se ensayaron dos bandejas: la pieza 1 en estado de polvo, después cocida y medida con una referencia de corrientes de Foucault, y la pieza 2 directamente en estado cocido.
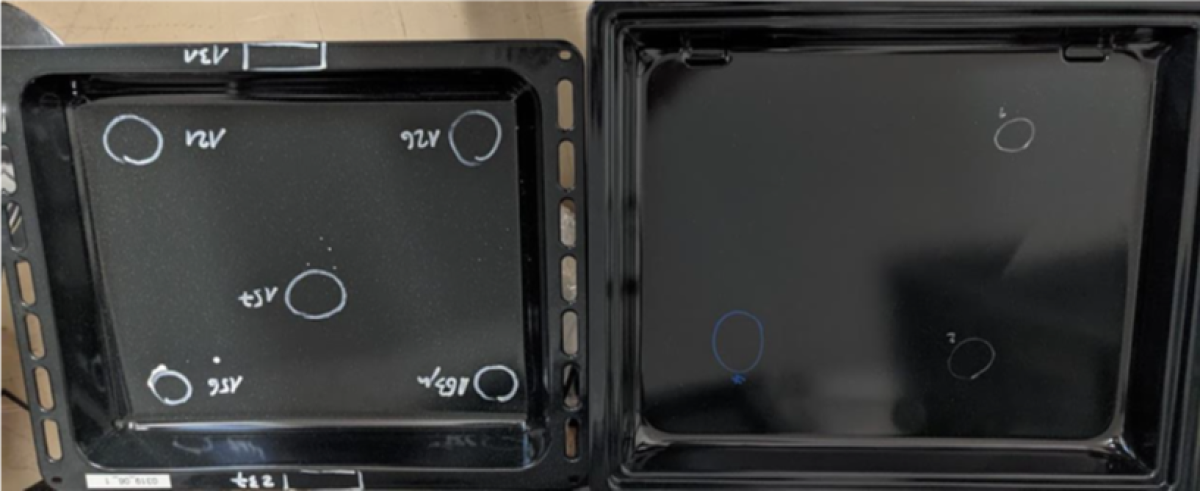
La correlación de las lecturas fototérmicas en estado de polvo de la pieza 1 con los valores de corrientes de Foucault, en zonas de espesor de 100 a 350 µm, fue del 96 %; la comparación en estado cocido de la pieza 2 alcanzó el 97 %.
También se elaboró un mapa de espesor completo en estado de polvo desplazando el sensor Point sobre una malla de 5 mm que cubría toda la bandeja; el mapa de colores resultante midió correctamente cada posición y reveló con claridad una zona de exceso de pulverización en la parte inferior de la pieza, todo ello antes de consumir energía de cocción.
Parámetros del sensor
|
96 %
Correlación en estado de polvo (100–350 µm, frente a corrientes de Foucault, cocido)
|
97 %
Correlación en estado cocido (100–350 µm, frente a corrientes de Foucault)
|
Aplicación 3 — Vitrocerámica (estado de pasta)
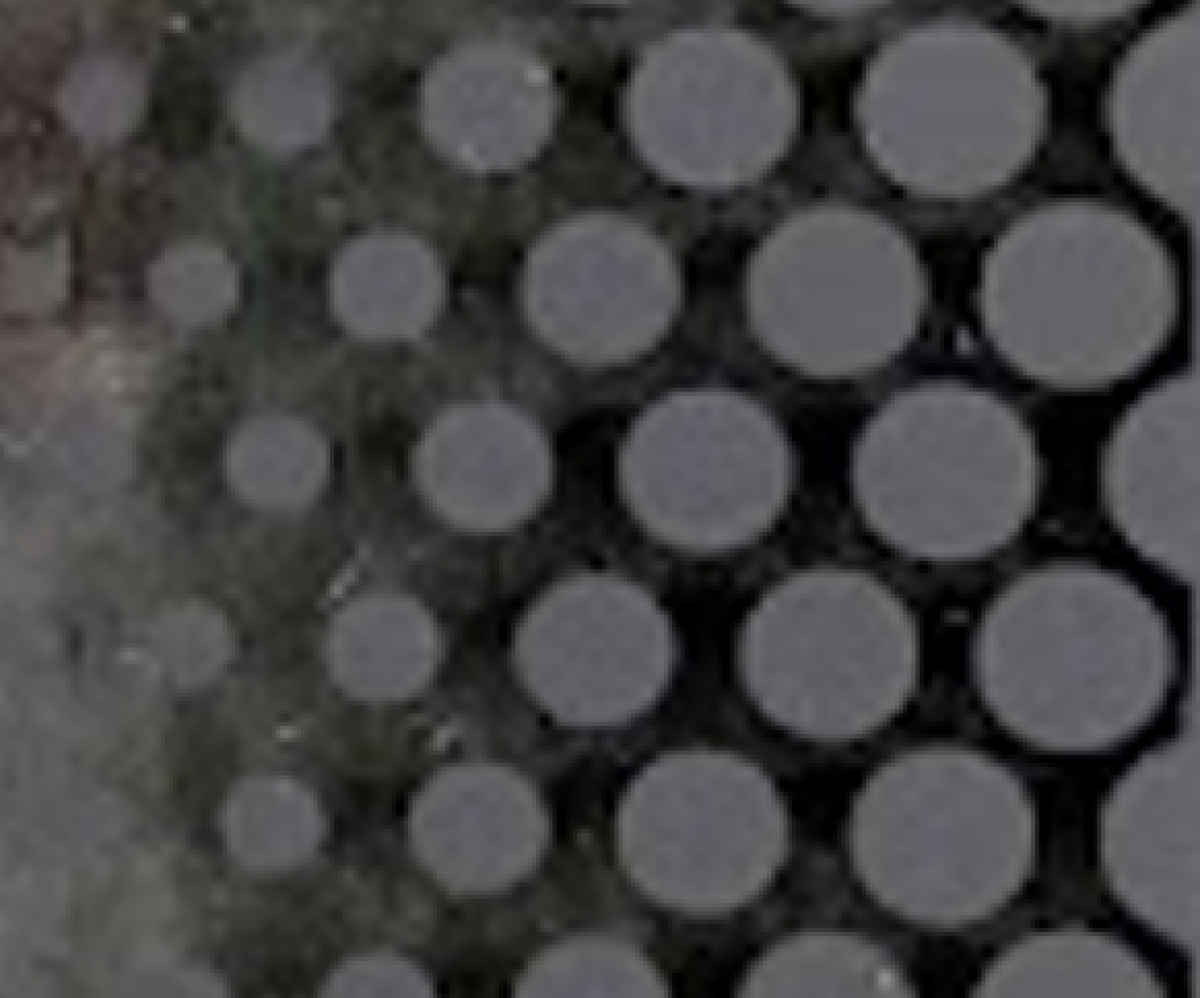
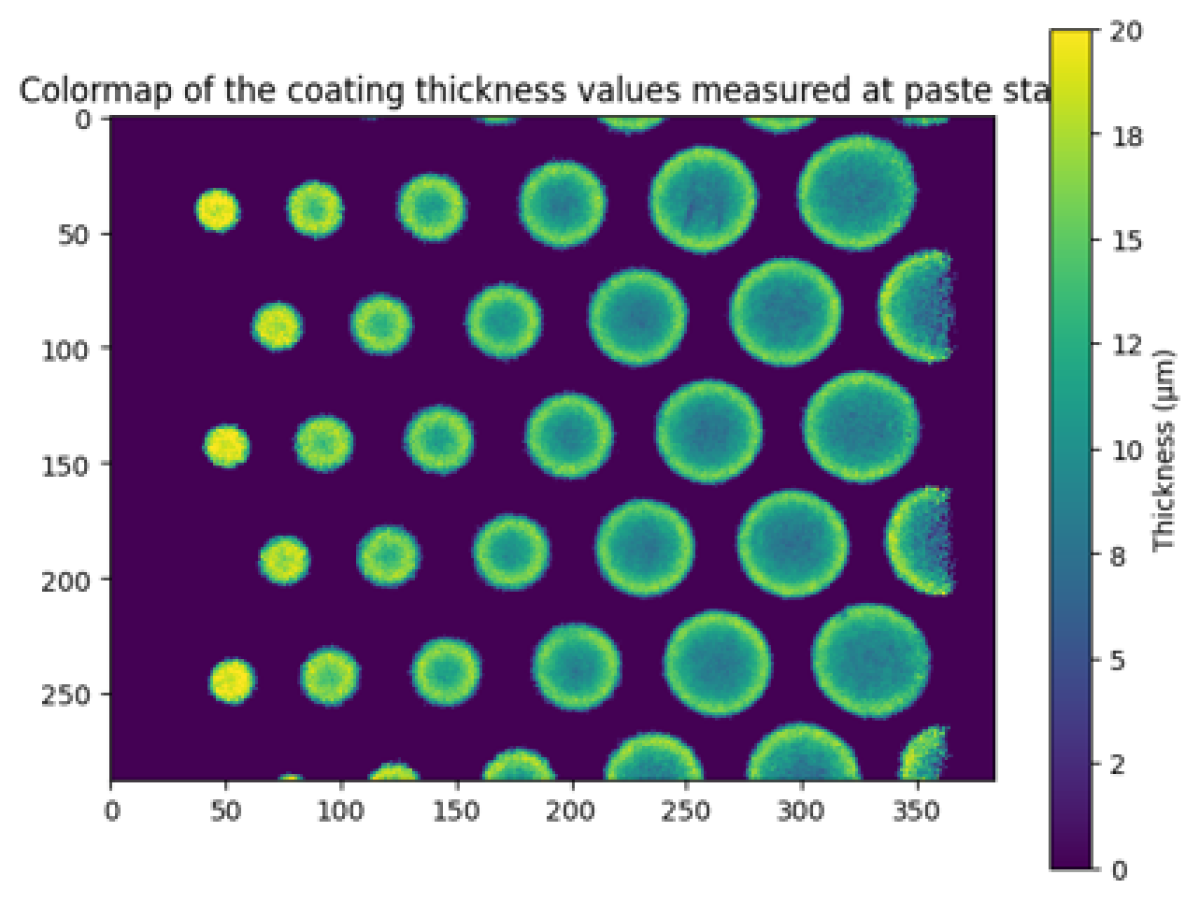
Un esmalte fino serigrafiado sobre vitrocerámica —de unos 10 µm— captado en estado de pasta con el Field Sensor en una única toma de campo completo. No se necesita nivel de referencia del vidrio ni movimiento del sensor; el mapa de campo resuelve los bordes elevados de cada punto impreso, una huella típica de la serigrafía.
La alternativa convencional sobre vidrio consiste en medir la altura de las marcas impresas respecto al nivel del vidrio desnudo con un sensor de perfil, pero solo es precisa cerca de los bordes de las marcas, donde hay una referencia de vidrio, requiere movimiento mecánico y referenciación de inclinación, y una sonda de contacto no es recomendable sobre la pasta frágil. El Field Sensor, en cambio, obtiene la imagen de toda la zona de 21 × 15 mm en una única toma de un segundo: cada uno de sus 384 × 288 píxeles devuelve un espesor local sobre un spot de 55 µm. Sobre una vitrocerámica impresa con puntos de distintos tamaños, medida antes del curado, el mapa de colores de 1 segundo resuelve los relieves en el borde de cada punto —un patrón característico de la serigrafía— sin nivel de referencia del vidrio y sin sensor en movimiento.
Parámetros del sensor
|
110 592 pts
Adquisición de campo completo en una sola toma
|
55 µm
Resolución espacial por píxel
|
Aplicación 4 — Depósitos de agua (barbotina húmeda y cocido, sobre acero)
Los depósitos de agua de acero vitrificado llevan una capa gruesa de esmalte aplicada como barbotina húmeda y después cocida. El control de este revestimiento es crítico: una zona fina localizada expone el acero a la corrosión durante toda la vida del depósito. El esmalte se midió en dos estados —la barbotina aplicada en húmedo y el revestimiento cocido— frente a dos técnicas de referencia independientes.
Parámetros del sensor
Estado húmedo: comparado con un medidor de disco de película húmeda por contacto, la única opción convencional sobre una barbotina fresca (y que altera la película que mide):
Estado cocido: comparado con corrientes de Foucault sobre el revestimiento cocido, el sensor sigue de cerca la referencia hasta aproximadamente 1 mm; por encima, la señal se satura:
06 — Integración industrial
Cómo integrar los sensores Enovasense en una línea de esmaltado
Según se necesite la medición fuera de línea en control de calidad, como mapa de campo completo de alta resolución o totalmente en línea en un transportador de esmaltado en polvo, Enovasense ofrece tres vías de integración complementarias basadas en el mismo sensor LPTR patentado.
HKL — estación de control fuera de línea
La HKL es una estación de control compacta fuera de línea para control de calidad en laboratorio y al final de la línea. Un sensor Enovasense Point se posiciona sobre una serie de puntos de medición en una pieza —o en un lote de piezas— para registrar el espesor en una secuencia rápida y repetible. Es la opción natural para menaje, componentes de depósitos y bandejas inspeccionados en el laboratorio de calidad, y aprovecha la baja sensibilidad de la tecnología a la posición, la curvatura y la forma de la pieza.
Field Sensor — imagen de campo completo en una sola toma
El Field Sensor es un cabezal de imagen todo en uno que capta 384 × 288 —110 592 puntos de medición— en una única adquisición de aproximadamente un segundo con un tamaño de píxel de 55 µm, sin necesidad de mover el sensor. Es adecuado para la cartografía de espesor de alta resolución y la detección de defectos: resolver impresiones serigrafiadas sobre vitrocerámica o cartografiar el exceso de pulverización en un panel completo recubierto con polvo.
HSR — estación en línea llave en mano para esmalte en polvo
Para el control automatizado en línea en una línea de esmaltado electrostático en polvo, la plataforma HSR es una estación de medición llave en mano totalmente autónoma, instalada junto al transportador, sin controlador externo, central de energía ni refrigeración por agua. Un cabezal de sensor compacto sobre un pórtico motorizado de 3 ejes, guiado por un módulo de seguimiento por láser estructurado, detecta automáticamente las piezas en movimiento y ejecuta la secuencia de medición sin intervención del operario, adaptándose a geometrías de pieza variables dentro de una malla predefinida.
Etapas de despliegue (HSR)
Preparación del emplazamiento
El cliente proporciona una toma de corriente de 230 V / 16 A y un punto de red Ethernet en el emplazamiento de la máquina. No se requiere aire comprimido ni refrigeración por agua.
Fase de diseño e ingeniería
Enovasense entrega los planos de implantación mecánica, los esquemas eléctricos, el análisis de riesgos de seguridad (EN 13849-1) y la descripción funcional en un plazo de 4 semanas desde el pedido.
Prueba de aceptación en fábrica
Prueba funcional reducida realizada en las instalaciones de Enovasense antes de la entrega para validar la conformidad de todas las funciones de la HSR con la especificación.
Instalación, puesta en marcha y formación
Instalación y puesta a punto in situ de la máquina completa, seguidas de sesiones de formación para expertos, operarios y mantenimiento impartidas in situ. Se entrega la documentación completa (certificado CE, manuales de usuario, planos eléctricos y mecánicos).
Garantía de 12 meses y soporte continuo
Garantía completa de la máquina durante 12 meses tras la recepción provisional, con compromiso de intervención en 1 semana. Contrato de mantenimiento anual opcional que incluye línea directa, visita de mantenimiento preventivo y actualizaciones de software.

 English
 Deutsch
 Français
 Italiano
 日本語
 한국어
 Polski
 中文