应用程序 / 工艺各阶段搪瓷涂层的非接触式厚度测量
01 — 简介
搪瓷涂层:熔结于金属和玻璃上的玻璃质层
玻璃质搪瓷(又称瓷釉)是在高温下熔结于基材上的一层薄玻璃。将细磨的玻璃熔块以湿釉浆、静电干粉或丝网印刷浆料的形式施涂,经干燥后在约 800–900 °C 下烧成,熔块在此温度下熔化并与工件发生化学结合。由此得到坚硬、有光泽、化学惰性的表面,能够耐受腐蚀、磨损、高温以及大多数酸和碱。
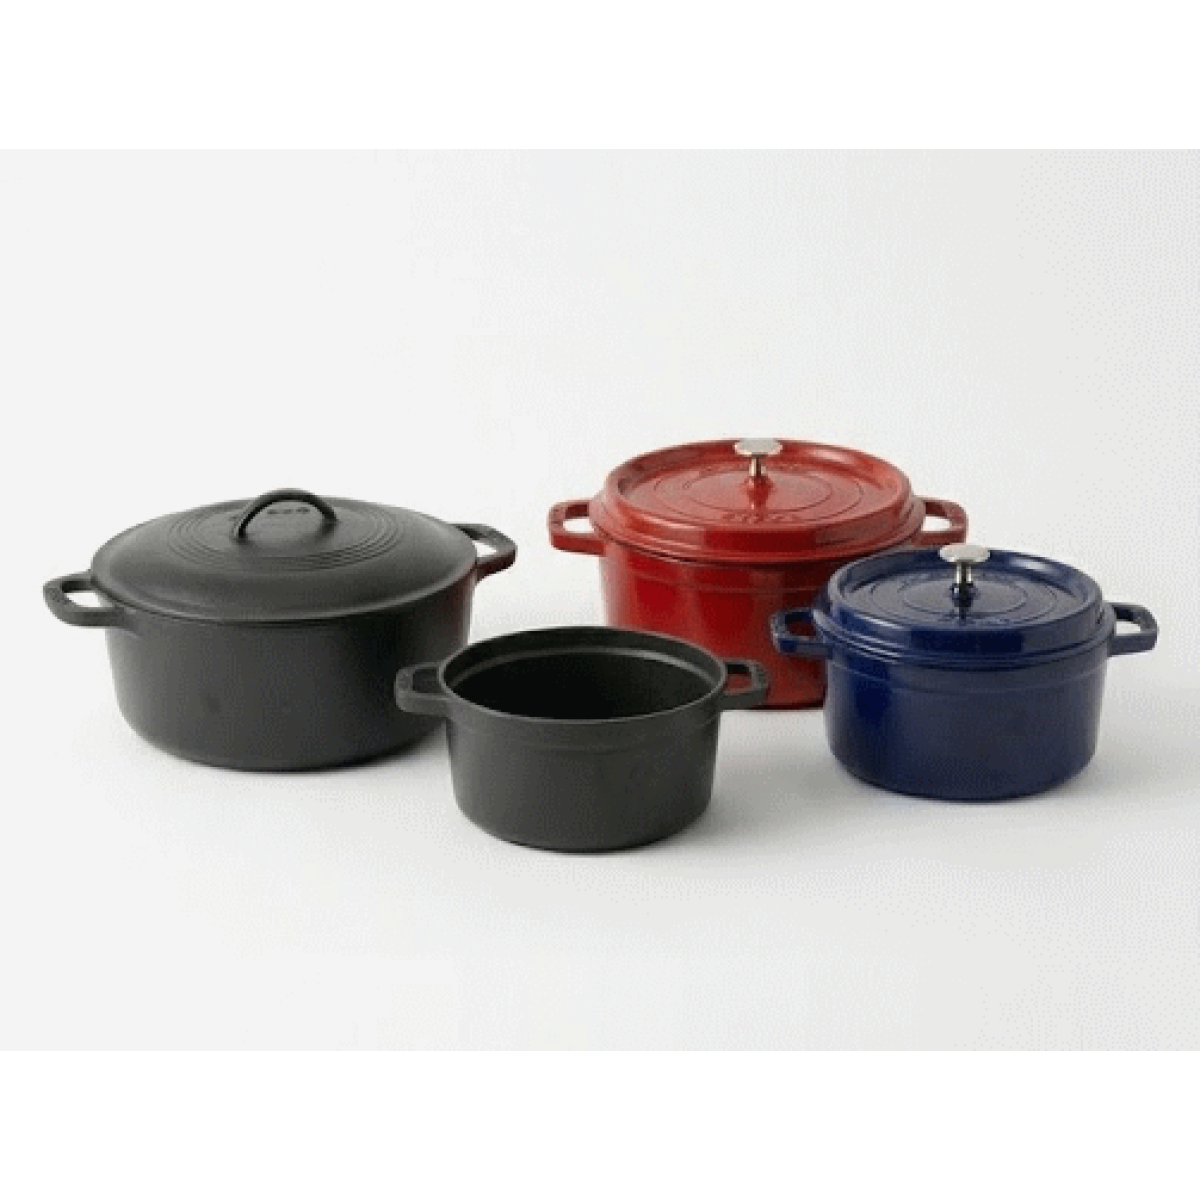
凭借这一系列特性,搪瓷已成为众多行业的首选表面处理:铸铁和钢制炊具及烘焙器具、家用电器烤箱内胆和烤盘、搪瓷内胆储热水箱和锅炉、化工和制药反应釜、换热器、建筑面板和标识、卫生洁具,以及微晶玻璃灶面上的装饰印刷。
炊具与烘焙器具家电与烤箱储水箱化工与工艺容器微晶玻璃灶面建筑面板
搪瓷工件通常带有一层或多层功能层:首先施涂底釉,以提供附着力和防腐保护;随后施涂一层或多层面釉,赋予最终的颜色、光泽和耐化学性。烧成后的总厚度通常从丝网印刷薄装饰层的约 10 µm,到厚玻璃衬里、底釉和储水箱衬里的约 1 mm(少数情况下更厚)不等。
02 — 质量要求
为何必须控制搪瓷厚度
涂层厚度是搪瓷工件最关键的质量参数之一,而烧成工序使其不容有失:搪瓷一经烧成,即与基材化学结合,无法返工。不合格工件只能报废,无法重新处理。
过薄:防护失效和针孔
涂层过薄会使基材通过针孔和露底处暴露在外,丧失搪瓷本应提供的防腐和耐化学保护。在钢和铸铁上,这会导致锈穿和早期失效;在储水箱和化工容器上,即使是局部薄区也可能危及整个工件。
过厚:剥落、变形和浪费
涂层过厚同样有害。过量的搪瓷容易剥落和崩瓷、附着力差,并在烧成过程中导致面板变形,还会产生鳞爆等缺陷。同时也会浪费昂贵的熔块并增加烧成能耗。
一致性:工艺反馈的关键
除合格/不合格判定之外,对工件上涂层均匀性进行成像,可以在工件进入炉窑之前很早发现肉眼不可见的施涂问题——喷涂图形漂移、粉末的静电法拉第效应、釉浆流挂不均或浸涂不均匀。
|
10 µm – 1 mm+
搪瓷厚度范围(最高约 1 mm,少数更厚)
|
高达 15%
仅由厚度导致的废品
|
|
~800–900 °C
烧成——不可逆转的节点
|
0.5–3%
典型 RMS 测量精度
|
03 — 测量挑战
为何必须采用非接触、无损测量
搪瓷生产线的种种限制使传统厚度测量难以胜任。要获得可靠、有代表性且可据以行动的数据,必须克服若干根本性挑战。
接触式技术的问题
最常用的测厚仪——涡流和磁感应探头——均为接触式,且要求金属基材上的涂层已固结。它们无法用于脆弱、未固结的釉浆、粉末或生坯状态,探头尖端会直接将其破坏;在玻璃和微晶玻璃基材上也完全无法使用。实际应用中,它们还需要训练有素的操作人员,且仅能测量少量、统计上不具代表性的工件样本。
烧成前测量的必要性
由于接触式测厚仪仅在烧成后才能工作,任何不合格都恰恰是在无法补救的阶段才被发现。在湿态、粉末态或生坯态——即工件进入炉窑之前——进行测量,将彻底改变质量控制:超差工件可以在耗能的烧成周期之前进行返工,或剥除后重新施涂。
在线自动化的需求
现代搪瓷生产线——输送线上的家电面板、储水箱或成批的炊具——以高节拍运行。真正有效的厚度控制必须能够自动测量、跟踪移动中的工件,并将数据实时传送至产线监控系统。接触式技术无法实现这种程度的集成。
04 — 技术对比
为何激光光热辐射测量法是理想的解决方案
激光光热辐射测量法(LPTR)是 Enovasense 开发的专利技术,通过单个紧凑、易于集成的传感器解决了上述所有限制。功率调制的激光束在涂层表面产生受控的热波;热波向涂层内扩散,并在涂层–基材界面处反向扩散,红外探测器捕获返回的热流。发射激光与热响应之间的相位差与涂层厚度相关,而信号幅值则可揭示孔隙或附着不良等缺陷。
由于测量基于热扩散,而非接触或磁耦合,因此无论搪瓷是否已烧成均可测量,且不受颜色和颜料影响;对搪瓷而言尤为关键的是,它还能在涡流无法工作的玻璃和微晶玻璃基材上进行测量。
| 评价标准 | Enovasense 激光光热法(LPTR) | 涡流 / 磁感应 | 截面显微镜法(破坏性) |
|---|---|---|---|
| 非接触测量 | 是 | 否——需要探头接触 | 否——需切割工件 |
| 烧成前测量(釉浆 · 粉末 · 浆料 · 生坯) | 是——适用于所有工艺状态 | 否——接触会破坏未烧成涂层 | 否 |
| 适用于玻璃 / 微晶玻璃基材 | 是——吸收后转化为热 | 否——需要金属基材 | 部分——样品制备难度大 |
| 无损 | 是 | 是 | 否——工件被破坏 |
| 缺陷 / 孔隙 / 附着力检测 | 是——幅值信号 | 否 | 部分——目视,仅抽检 |
| 全场 / 100% 成像 | 是——配合 Field Sensor | 仅抽检 | 仅抽检 |
| 适应粗糙、多孔的生坯表面 | 是 | 部分——仅限平坦区域 | 不适用 |
| 在线自动化能力 | 是——专为自动化产线设计 | 困难——手动操作 | 否 |
| 测量速度 | 每点 <1 s | 每点约 1 s——需手动重新定位 | 每个样品需数小时 |
在烧成态下的另一项实际优势是,同一基材上的所有搪瓷颜色只需一次校准,因此可以测量多种生产型号,无需在换色时重新校准。
05 — 计量性能
Enovasense 激光光热法在搪瓷上的表现
LPTR 在搪瓷上的性能已在四项具有代表性的工业应用中得到验证,涵盖所有工艺状态(釉浆、粉末、浆料、生坯和烧成态),以及从铸铁、钢到微晶玻璃的多种基材。
应用 1 — 铸铁锅(生坯态和烧成态,铸铁基材)
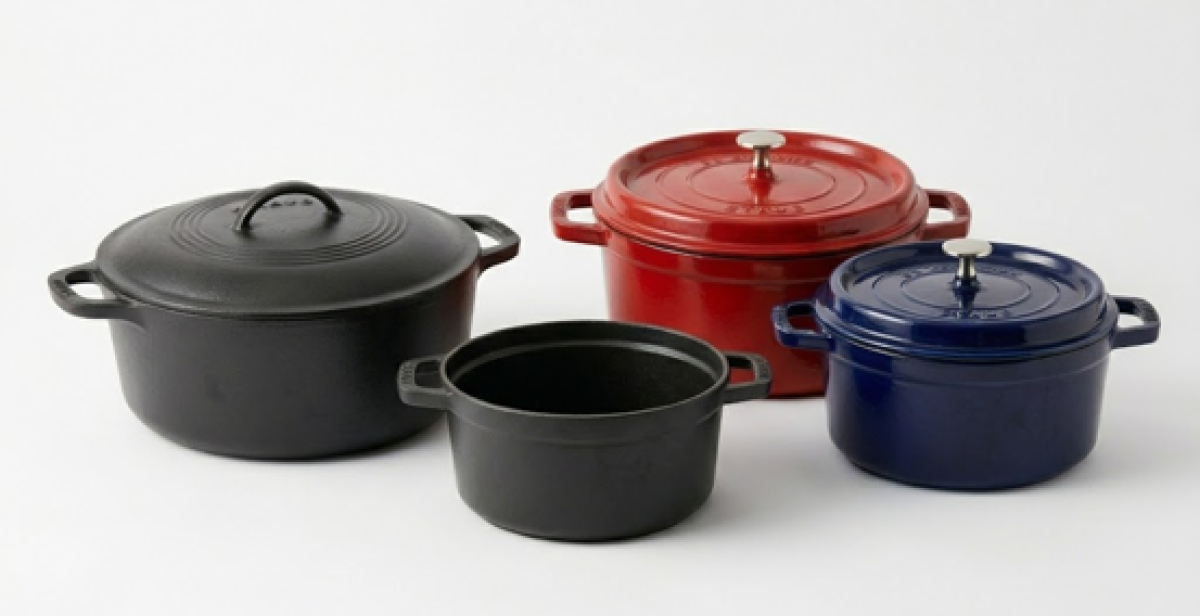
铸铁锅上的第一层防腐搪瓷,以湿釉浆施涂,并在干燥生坯态和烧成后分别进行测量。
制备了十个不同搪瓷厚度水平的样品。在干燥生坯态下,于每个样品的不同位置进行十次光热测量以提取相位差;随后将样品烧成,并采用截面显微镜法作为破坏性参考进行测量。按样品取平均后,生坯态相位差与最终烧成厚度的相关性达 98.61%——因此,经校准后,传感器可直接根据生坯态读数预测烧成厚度,与截面结果的平均绝对偏差为 1.4 µm。在烧成态下重复试验,获得了相当的 98.42% 相关性(平均偏差 1.2 µm)。在第二层彩色面釉上也获得了类似结果。
传感器参数
|
98.6%
相关性——生坯态与烧成参考值
|
1.4 µm
与截面结果的平均绝对偏差
|
|
98.4%
相关性——烧成态与参考值
|
1.2 µm
与截面结果的平均绝对偏差
|
应用 2 — 烤盘(粉末态和烧成态,钢基材)
钢制烤盘上的干粉搪瓷涂层,在粉末态和烧成后进行成像测量。涡流无法测量粉末态——接触会将涂层抹掉——而光热法可对整个工件成像,并在消耗任何烧成能源之前发现底边的过喷。
共测试了两个烤盘:工件 1 在粉末态下测量,随后烧成并以涡流作为参考进行测量;工件 2 直接在烧成态下测量。
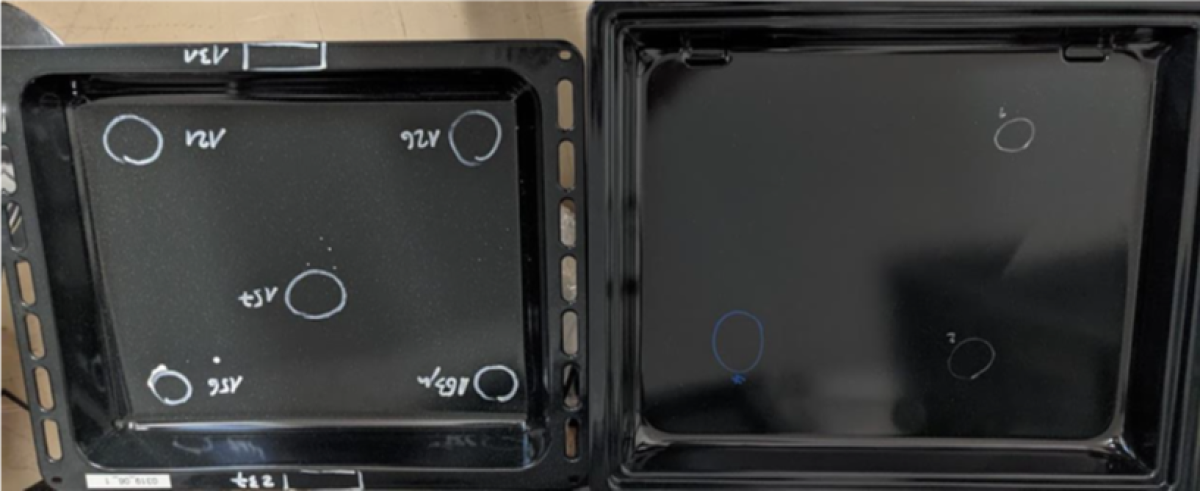
在 100 至 350 µm 的厚度区域内,工件 1 粉末态光热读数与涡流值的相关性为 96%;工件 2 烧成态对比的相关性达到 97%。
此外,还通过让 Point 传感器以 5 mm 网格步进覆盖整个烤盘,建立了粉末态的完整厚度图——所得色图正确测量了每个位置,并清晰显示出工件底部的过喷区域,这一切均在消耗任何烧成能源之前完成。
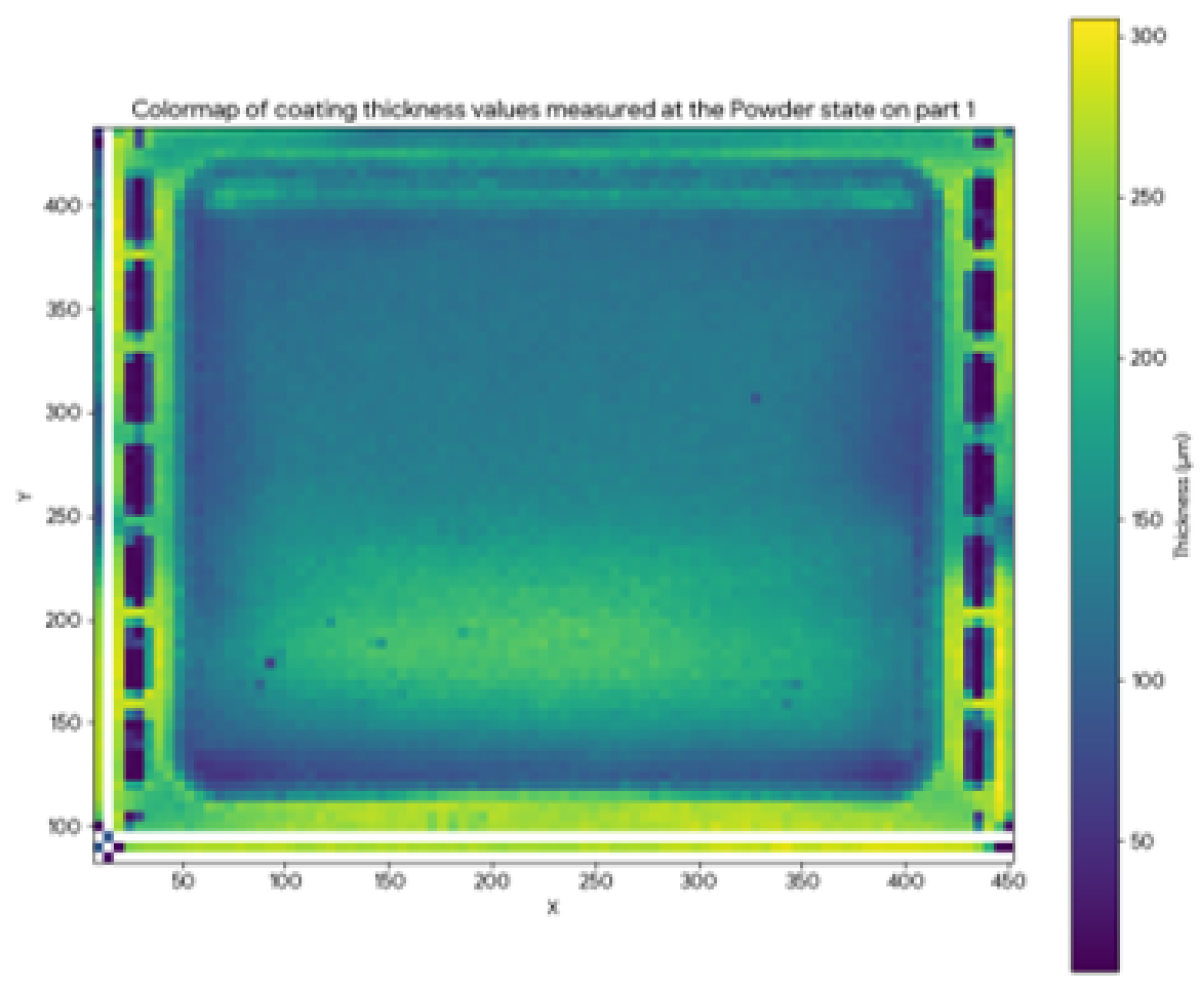
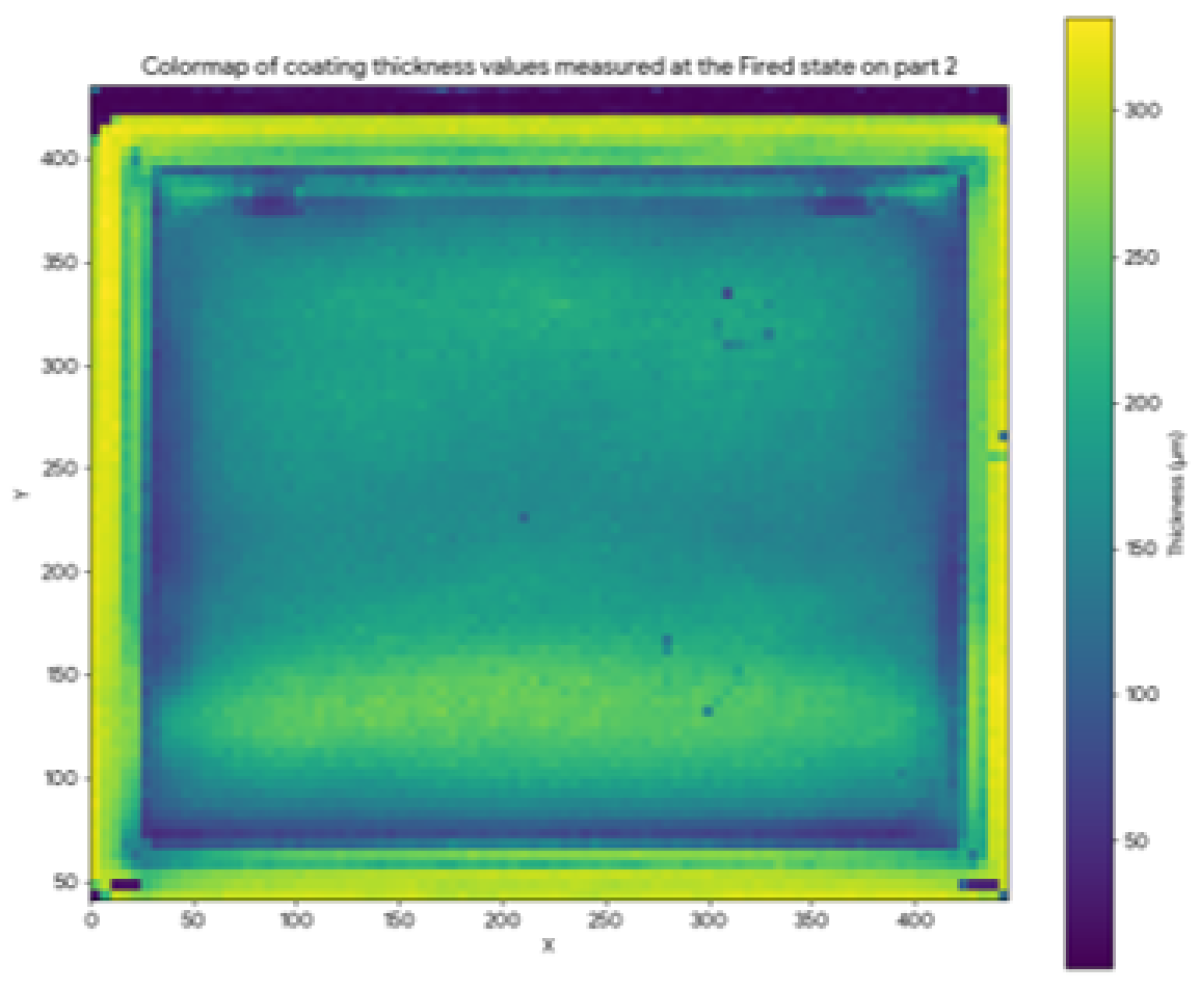
传感器参数
|
96%
粉末态相关性(100–350 µm,对比涡流,烧成后)
|
97%
烧成态相关性(100–350 µm,对比涡流)
|
应用 3 — 微晶玻璃(浆料态)
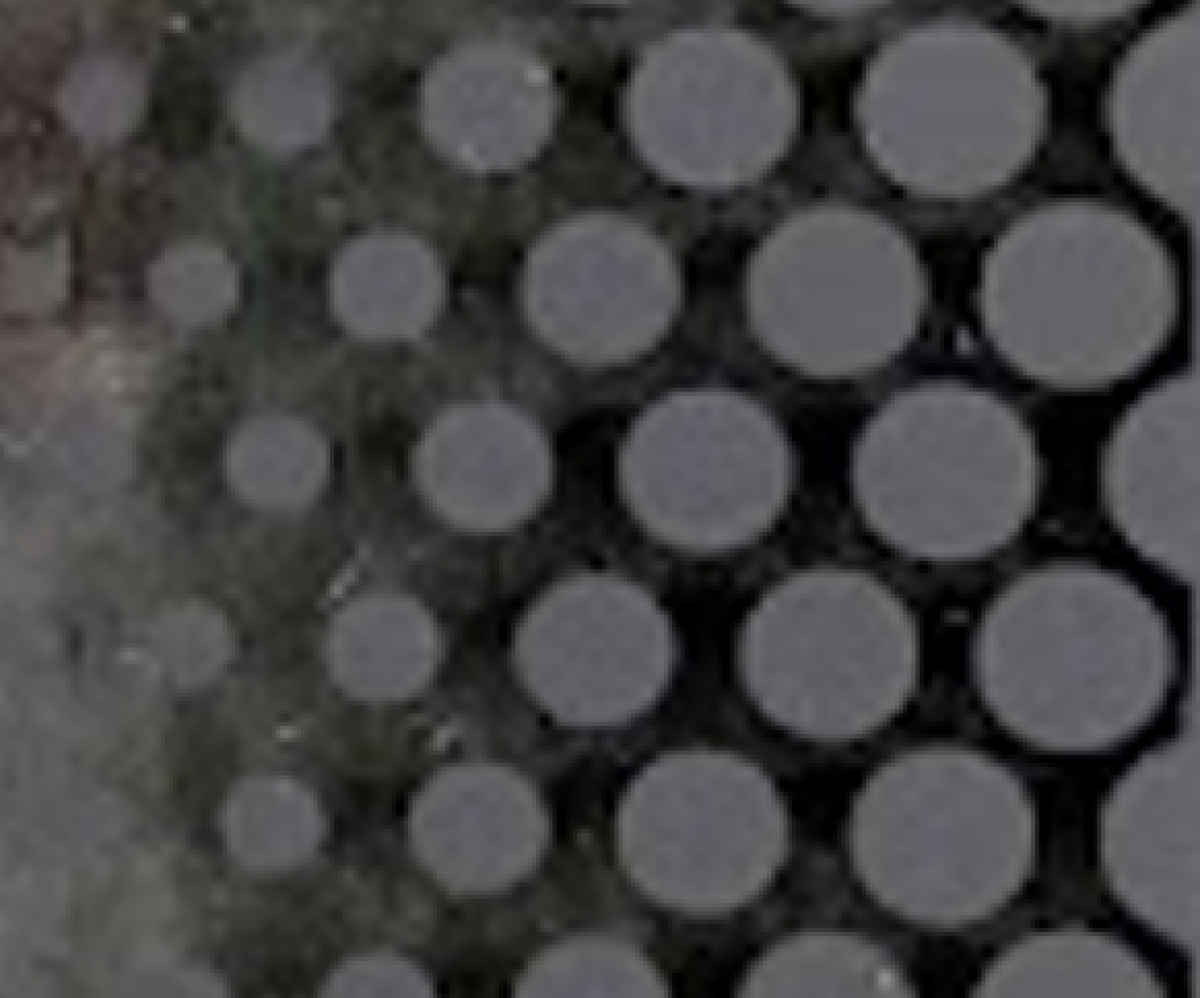
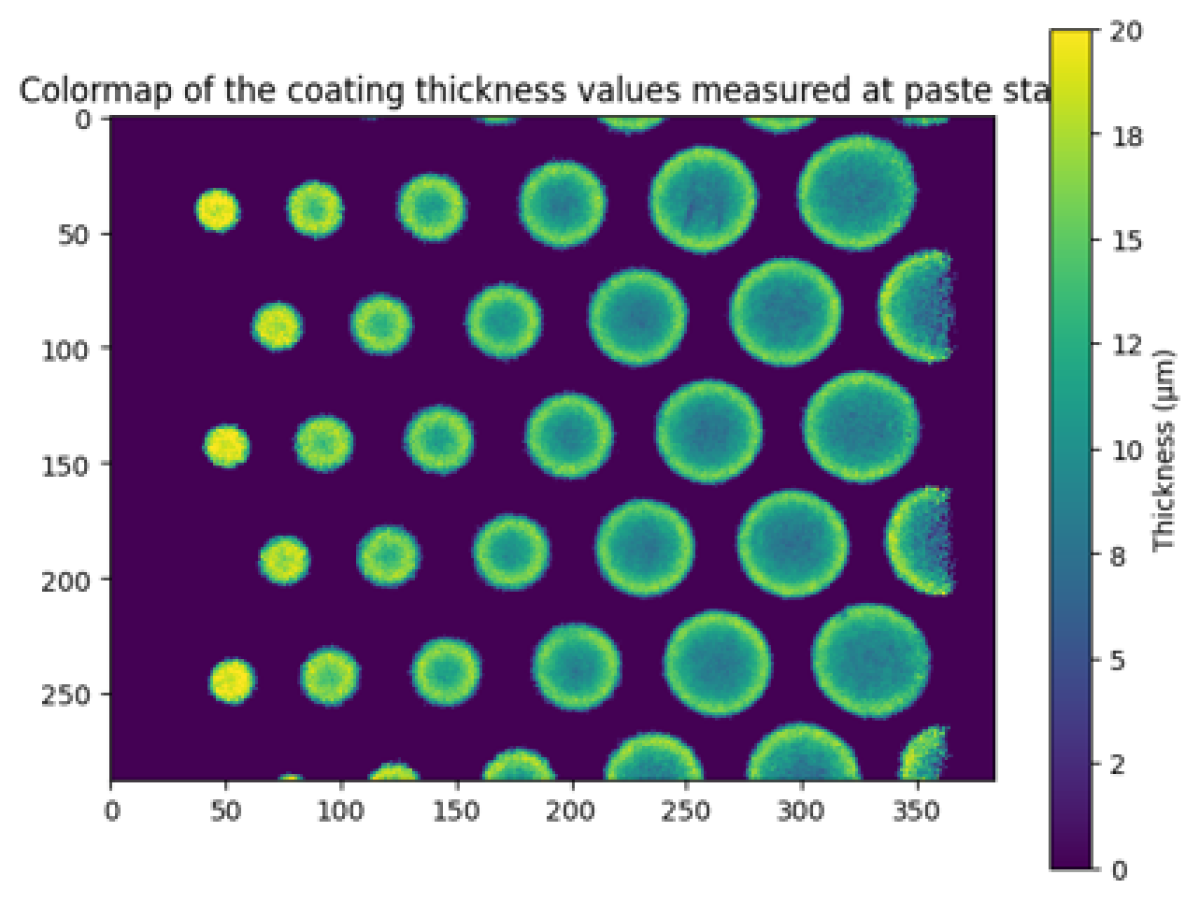
微晶玻璃上的丝网印刷薄搪瓷(约 10 µm),在浆料态下使用 Field Sensor 进行一次全场拍摄采集。无需玻璃参考面,也无需移动传感器;场图可分辨出每个印刷圆点的凸起边缘,这是丝网印刷的典型特征。
在玻璃上的传统替代方法是使用轮廓传感器测量印刷图案相对于裸玻璃面的高度——但这种方法仅在有玻璃参考的图案边缘附近才准确,需要机械移动和倾斜参考,而且不宜在脆弱的浆料上使用接触式探头。相比之下,Field Sensor 只需一秒钟的单次拍摄即可对整个 21 × 15 mm 区域成像:其 384 × 288 个像素中的每一个都会返回 55 µm 光斑上的局部厚度。在印有不同尺寸圆点、于固化前测量的微晶玻璃上,1 秒色图可分辨出每个圆点边缘的凸起——丝网印刷的典型图案——无需玻璃参考面,也无需移动传感器。
传感器参数
|
110,592 点
单次拍摄的全场采集
|
55 µm
每像素空间分辨率
|
应用 4 — 储水箱(湿釉浆和烧成态,钢基材)
搪瓷内胆钢制储水箱带有较厚的搪瓷层,以湿釉浆施涂后烧成。控制该衬里至关重要:局部薄区会使钢材在储水箱整个使用寿命中面临腐蚀。搪瓷在两种状态下进行了测量——湿施涂釉浆和烧成衬里——并分别与两种独立的参考技术进行对比。
传感器参数
湿态——与接触式湿膜圆盘测厚规进行对比,这是新鲜釉浆上唯一的传统方法(且会扰动被测膜层):
烧成态——与烧成衬里上的涡流测量对比,传感器在约 1 mm 以内与参考值高度吻合,超过此厚度后信号饱和:
06 — 工业集成
如何在搪瓷生产线上集成 Enovasense 传感器
无论是在质检环节进行离线测量、获取高分辨率全场图,还是在粉末搪瓷输送线上进行全在线测量,Enovasense 均提供基于同一专利 LPTR 传感器的三种互补集成方案。
HKL — 离线检测站
HKL 是一款紧凑型离线检测站,用于实验室和线末质量控制。Enovasense Point 传感器依次定位于工件(或一批工件)上的一系列测量点,以快速、可重复的顺序记录厚度。它天然适用于在质检实验室检验的炊具、水箱部件和烤盘,并得益于该技术对工件位置、曲率和形状的低敏感性。
Field Sensor — 单次拍摄全场成像
Field Sensor 是一款一体化成像测头,可在约一秒的单次采集中以 55 µm 像素尺寸获取 384 × 288(即 110,592 个)测量点,无需移动传感器。它非常适合高分辨率厚度成像和缺陷检测:分辨微晶玻璃上的丝网印刷图案,或对整块粉末涂装面板上的过喷进行成像。
HSR — 粉末搪瓷交钥匙在线检测站
针对静电粉末搪瓷生产线的自动化在线控制,HSR 平台是一款完全独立的交钥匙测量站,安装在输送线旁——无需外部控制器、电源站或水冷。紧凑型传感器测头安装在 3 轴电动龙门架上,由结构光激光跟踪模块引导,可自动检测移动中的工件并在无需操作人员干预的情况下执行测量序列,在预定义网格内适应不同的工件几何形状。
部署步骤(HSR)
现场准备
客户在设备安装位置提供 230 V / 16 A 电源插座和以太网网络接口。无需压缩空气或水冷。
设计与工程阶段
Enovasense 在订单确认后 4 周内交付机械安装图、电气原理图、安全风险分析(EN 13849-1)和功能说明。
工厂验收测试
交付前在 Enovasense 场地进行简化功能测试,以验证 HSR 的所有功能符合技术规格。
安装、调试与培训
在现场完成整机安装和调试,随后在现场开展专家、操作人员和维护人员培训。提供完整文档(CE 证书、用户手册、电气和机械图纸)。
12 个月质保与持续支持
自临时验收起提供 12 个月整机质保,承诺 1 周内响应处理。可选年度维护合同,涵盖热线支持、预防性维护上门服务和软件更新。

 English
 Deutsch
 Español
 Français
 Italiano
 日本語
 한국어
 Polski